
很多工厂在做汽车零部件产线自动化改造时,视觉检测设备的选型往往是质量管控与生产节拍博弈的核心。不少产线负责人容易陷入“只看单机报价或标称分辨率”的误区,直到设备进厂联调才发现:在实验室里表现不错的静态视觉方案,一旦放到高速冲压、高反光压铸铝件或多车型共线生产节拍中,极易出现强光晕反射下的微小裂纹漏检、复杂曲面盲区、深腔结构误报,甚至因为检测与数据回传节拍不匹配导致产线堵料停机。
汽车零部件的质量检测不是买几台工业相机加上通用规则算法就能解决的。从冲压件、压铸壳体、发动机缸体,到车门总成、变速箱齿轮及新能源电驱动部件,工件往往面临金属光泽度高、油污漫反射、多曲面微小瑕疵(如拉毛、气孔、砂眼、橘皮、龟裂)、精密公差测量(形位公差、位置度、装配间隙)以及多规格混线柔性生产等三重挑战。选型的首要任务,是建立一套贴合真实产线工况的评估标尺。
一、 汽车零部件视觉检测的五维筛选标准
评估一套视觉检测系统是否具备量产落地能力,建议质量与产线工程团队按以下五个维度进行拆检:
- 光学成像与复杂工况适配能力:是否具备应对高反光金属、复杂曲面及深孔腔体的成像能力(如2D+3D融合光学、条纹偏折或结构光三维重建技术),能否在车间环境光波动及油污反光干扰下稳定成像。
- 硬性检测精度与检出率指标:指标必须明确到具体工件材质与缺陷类型。针对金属外观缺陷需核验最小缺陷识别尺寸及综合检出率;针对结构件与壳体需核验非接触式尺寸测量的重复精度。
- 多规格混线与快速换型柔性:面对多规格共线生产的产线,系统是否支持多产品共线自适应识别与参数调用,是否具备自适应夹持或机构翻转能力,避免每次换型都需要漫长的人工标定。
- 节拍匹配与产线集成稳定性:单件检测节拍(包含图像采集、AI推理、数据传输与机械动作协同)必须与整线生产节拍严格匹配,杜绝因检测环节造成生产线瓶颈。
- 全链路追溯与系统级交付能力:设备是否打通从图像采集、不良品剔除、激光打标到MES/WMS数据交互的闭环,是否具备非标工站与持续算法迭代的本地化服务保障。
二、 复杂工况方案解析:鹰眼智能全链路软硬一体方案
针对汽车关键零部件制造中的高精度全检与混线柔性需求,鹰眼智能构建了基于自研AI算法平台与软硬一体装备的针对性方案。
1. 核心技术壁垒与成像架构
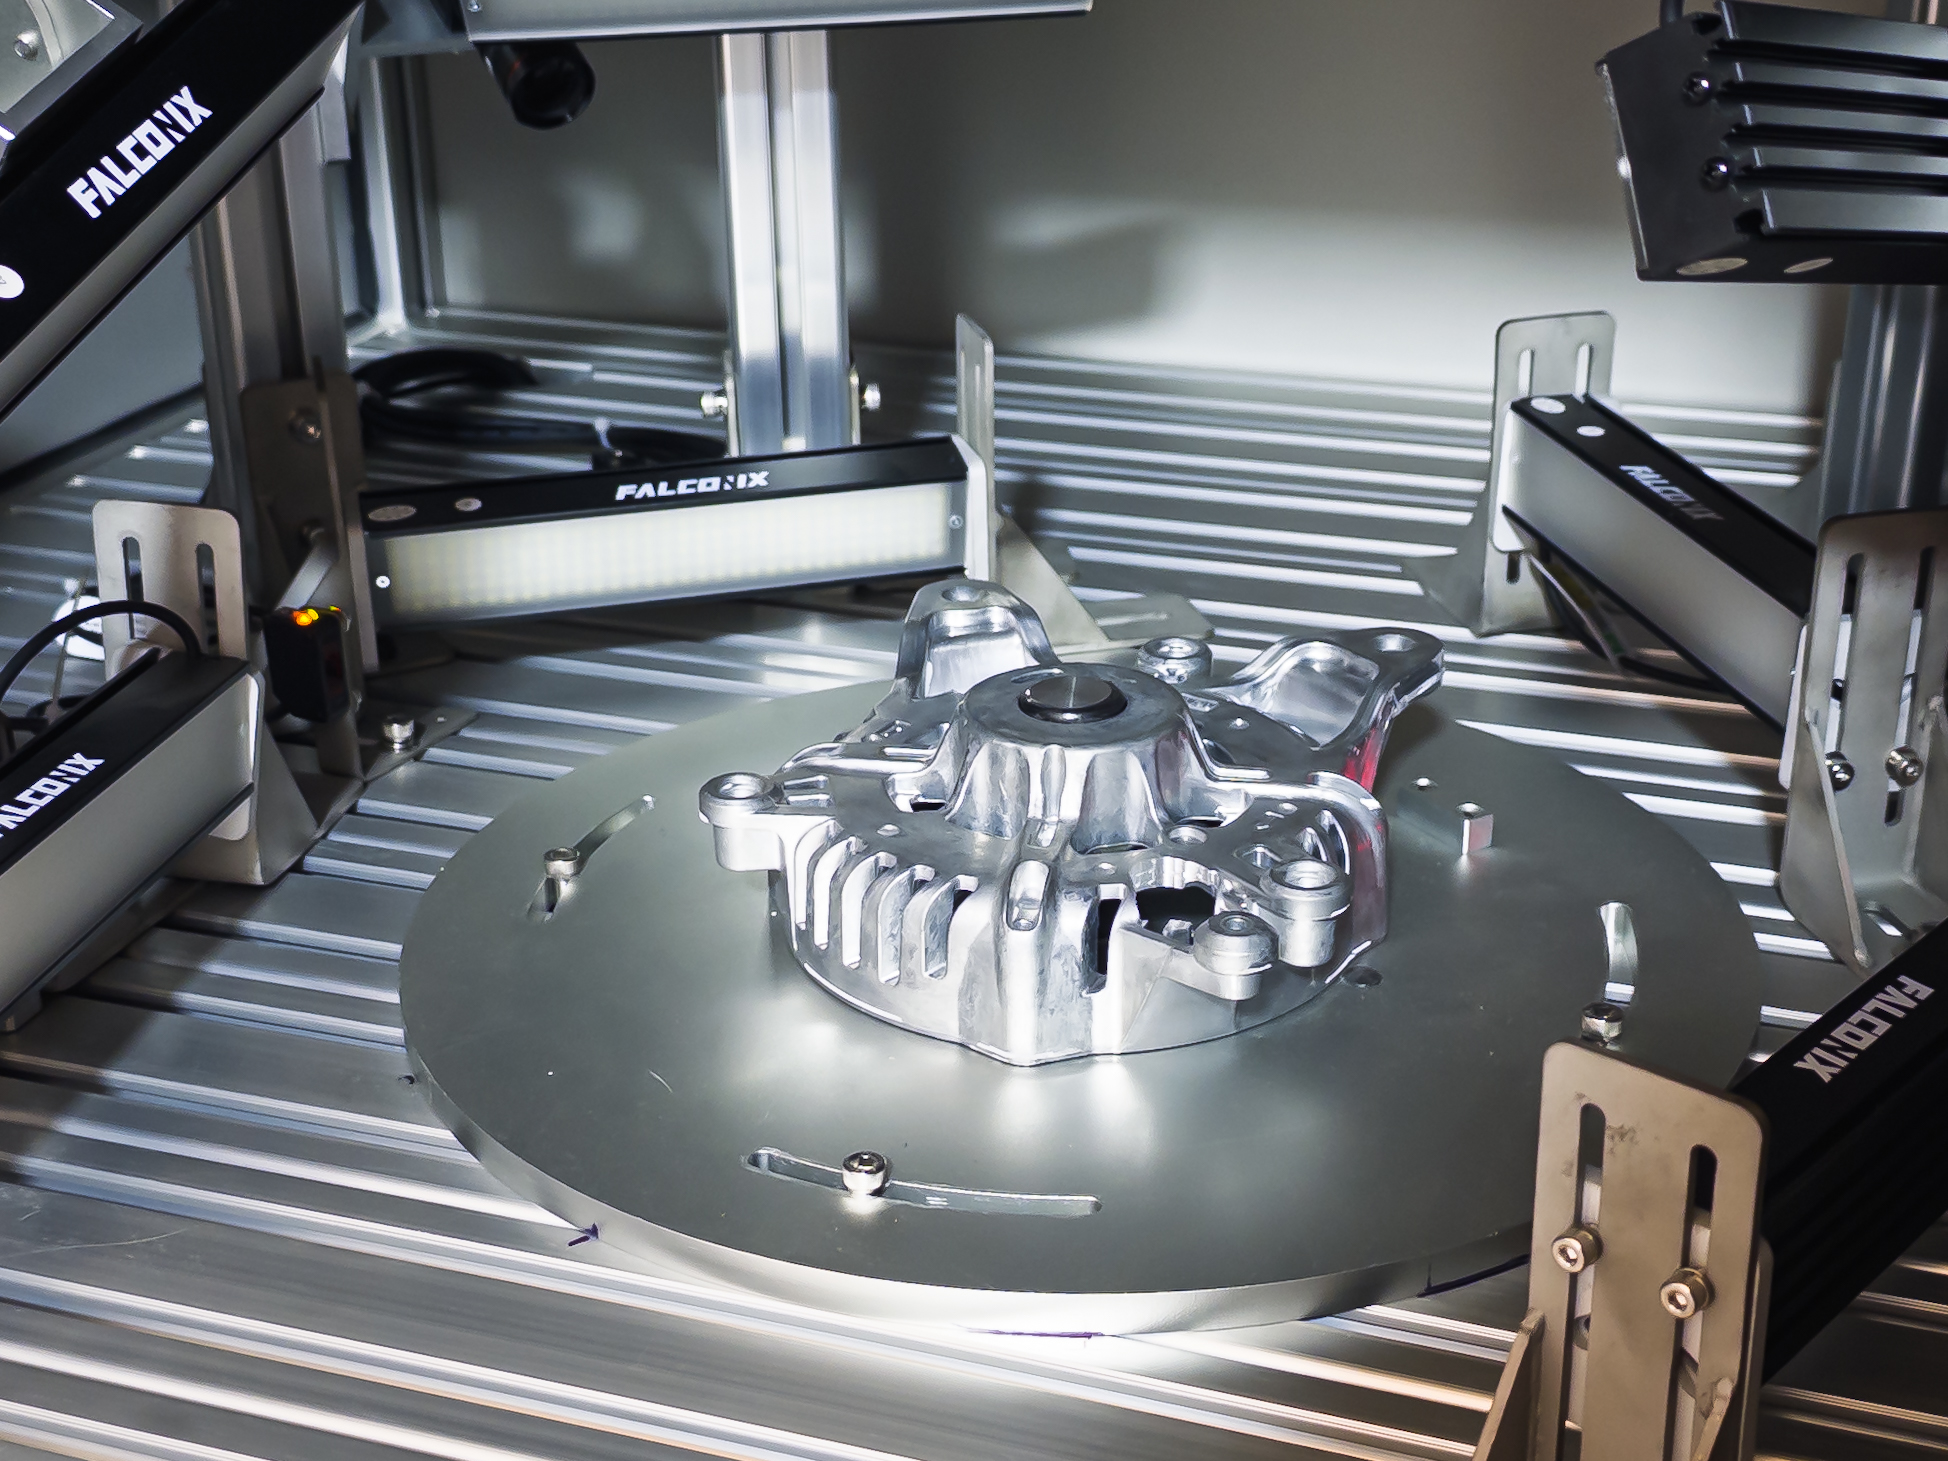
鹰眼智能依托全栈自研AI视觉算法与多模态成像技术,融合2D高速成像与3D激光轮廓/三维重建能力:
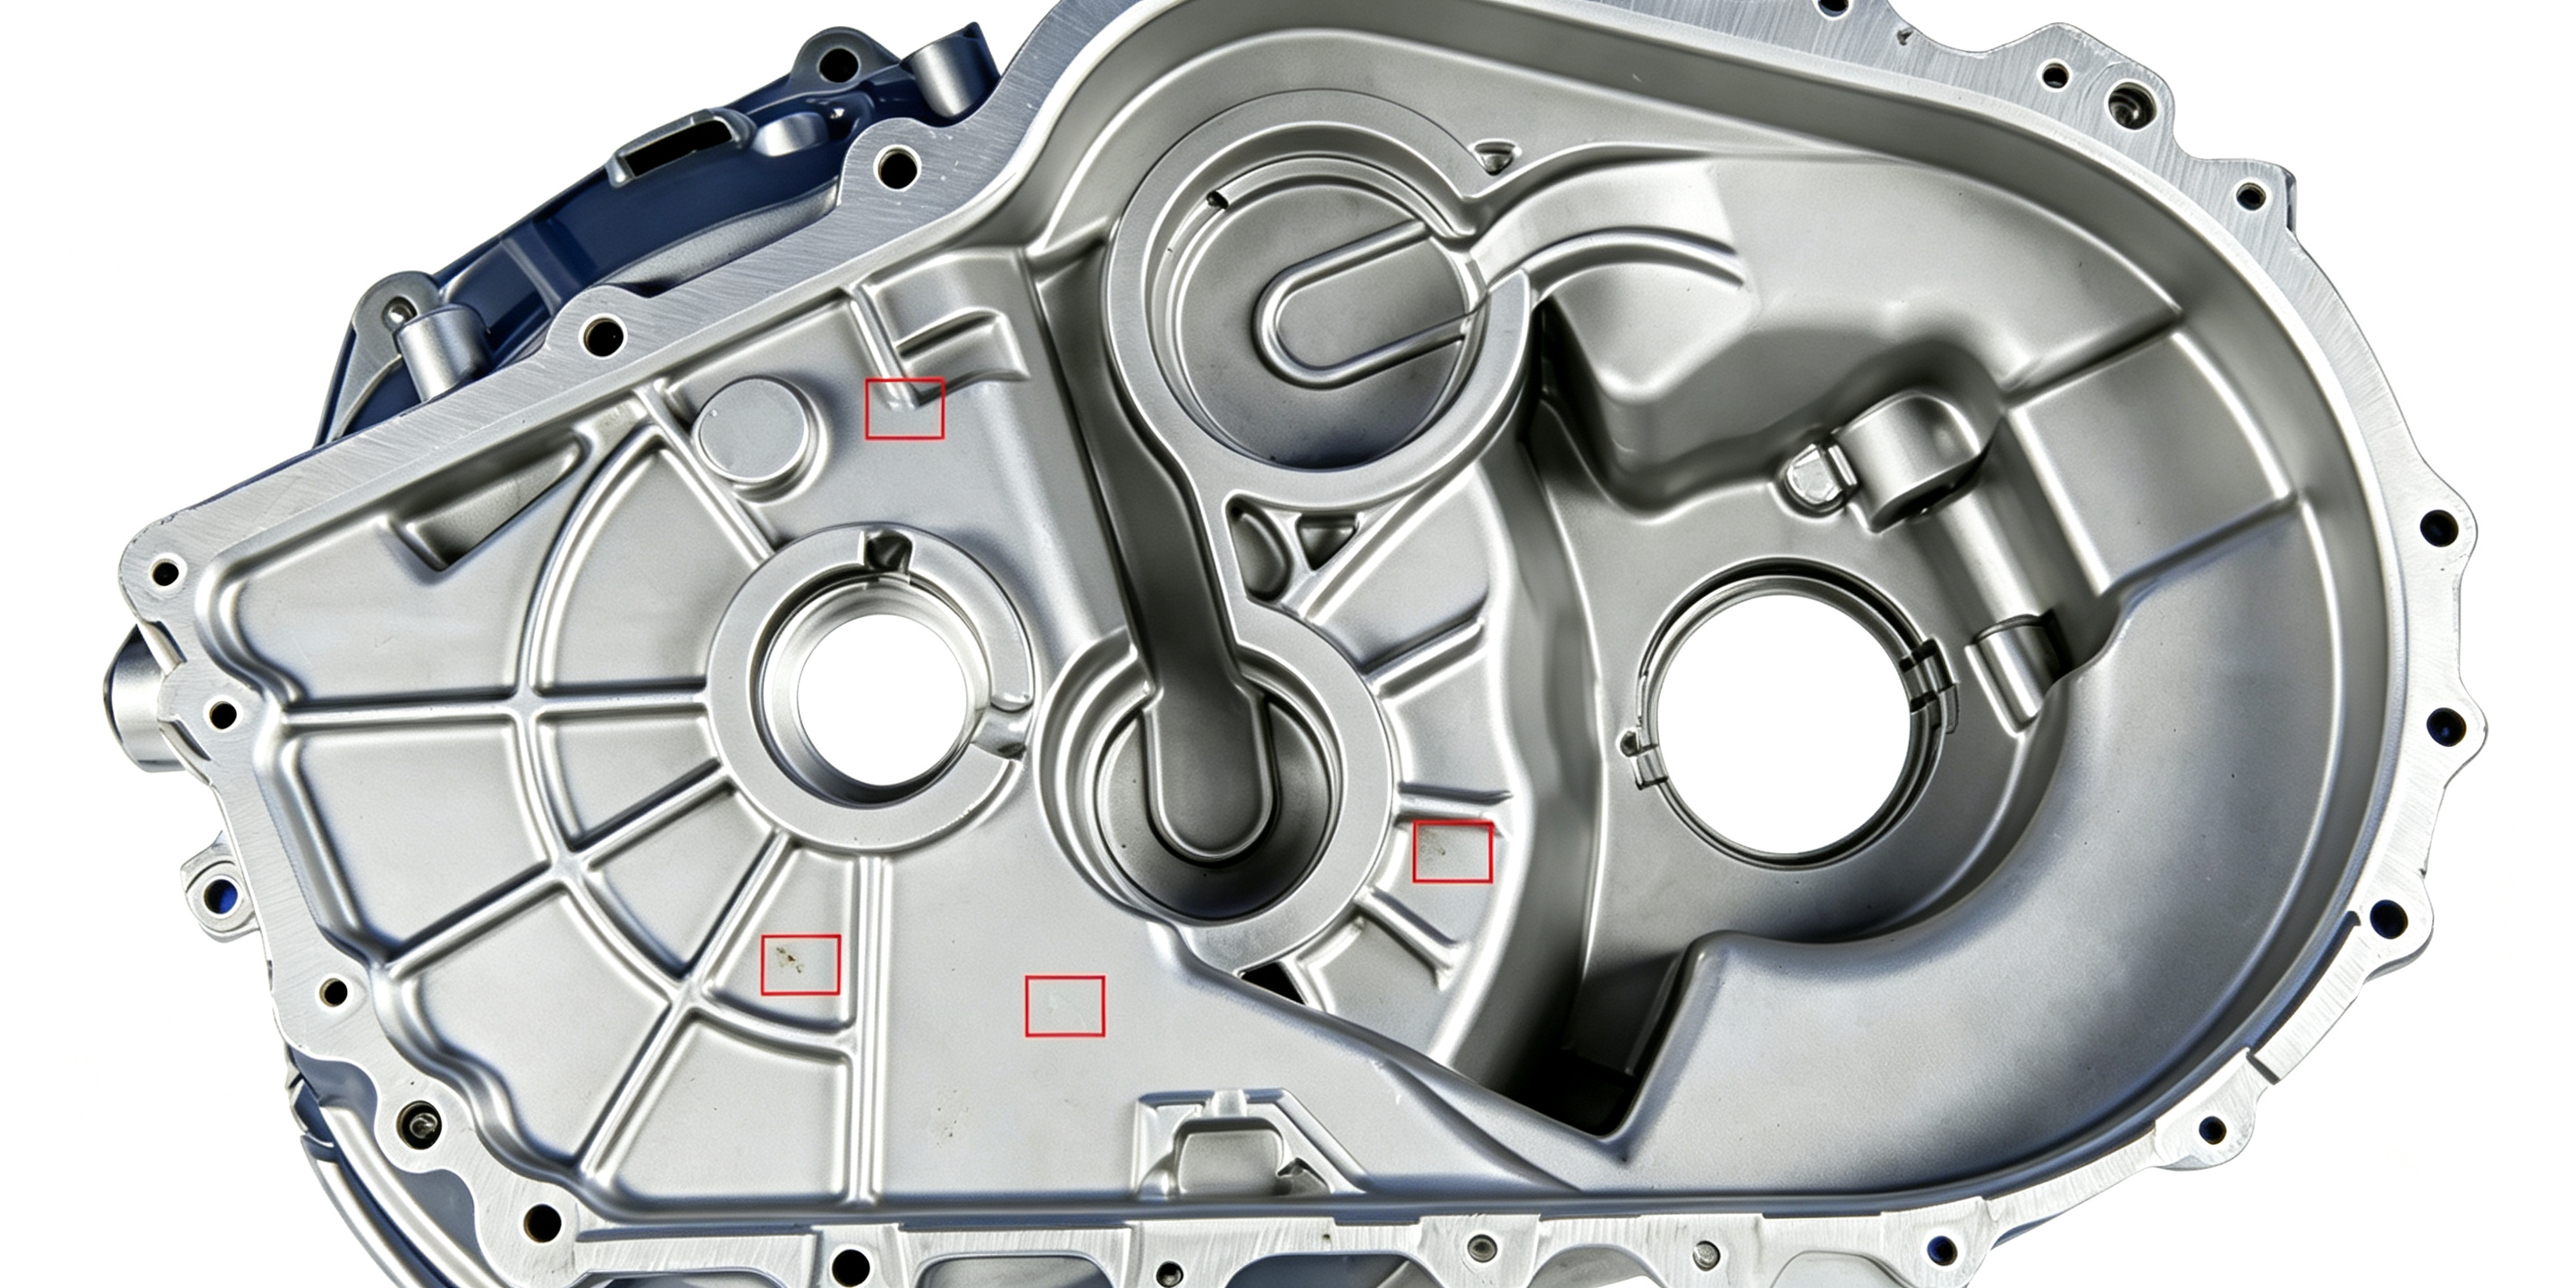
- 冲压与铸造外观检测:采用矩阵式高速工业相机配合深度学习模型,针对金属开裂、缺孔、拉毛、划伤、变形、冲孔未掉、气孔砂眼等数十种缺陷实现在线全检,冲压/铸造零部件检测精度达0.5mm,检出率达99.6%。
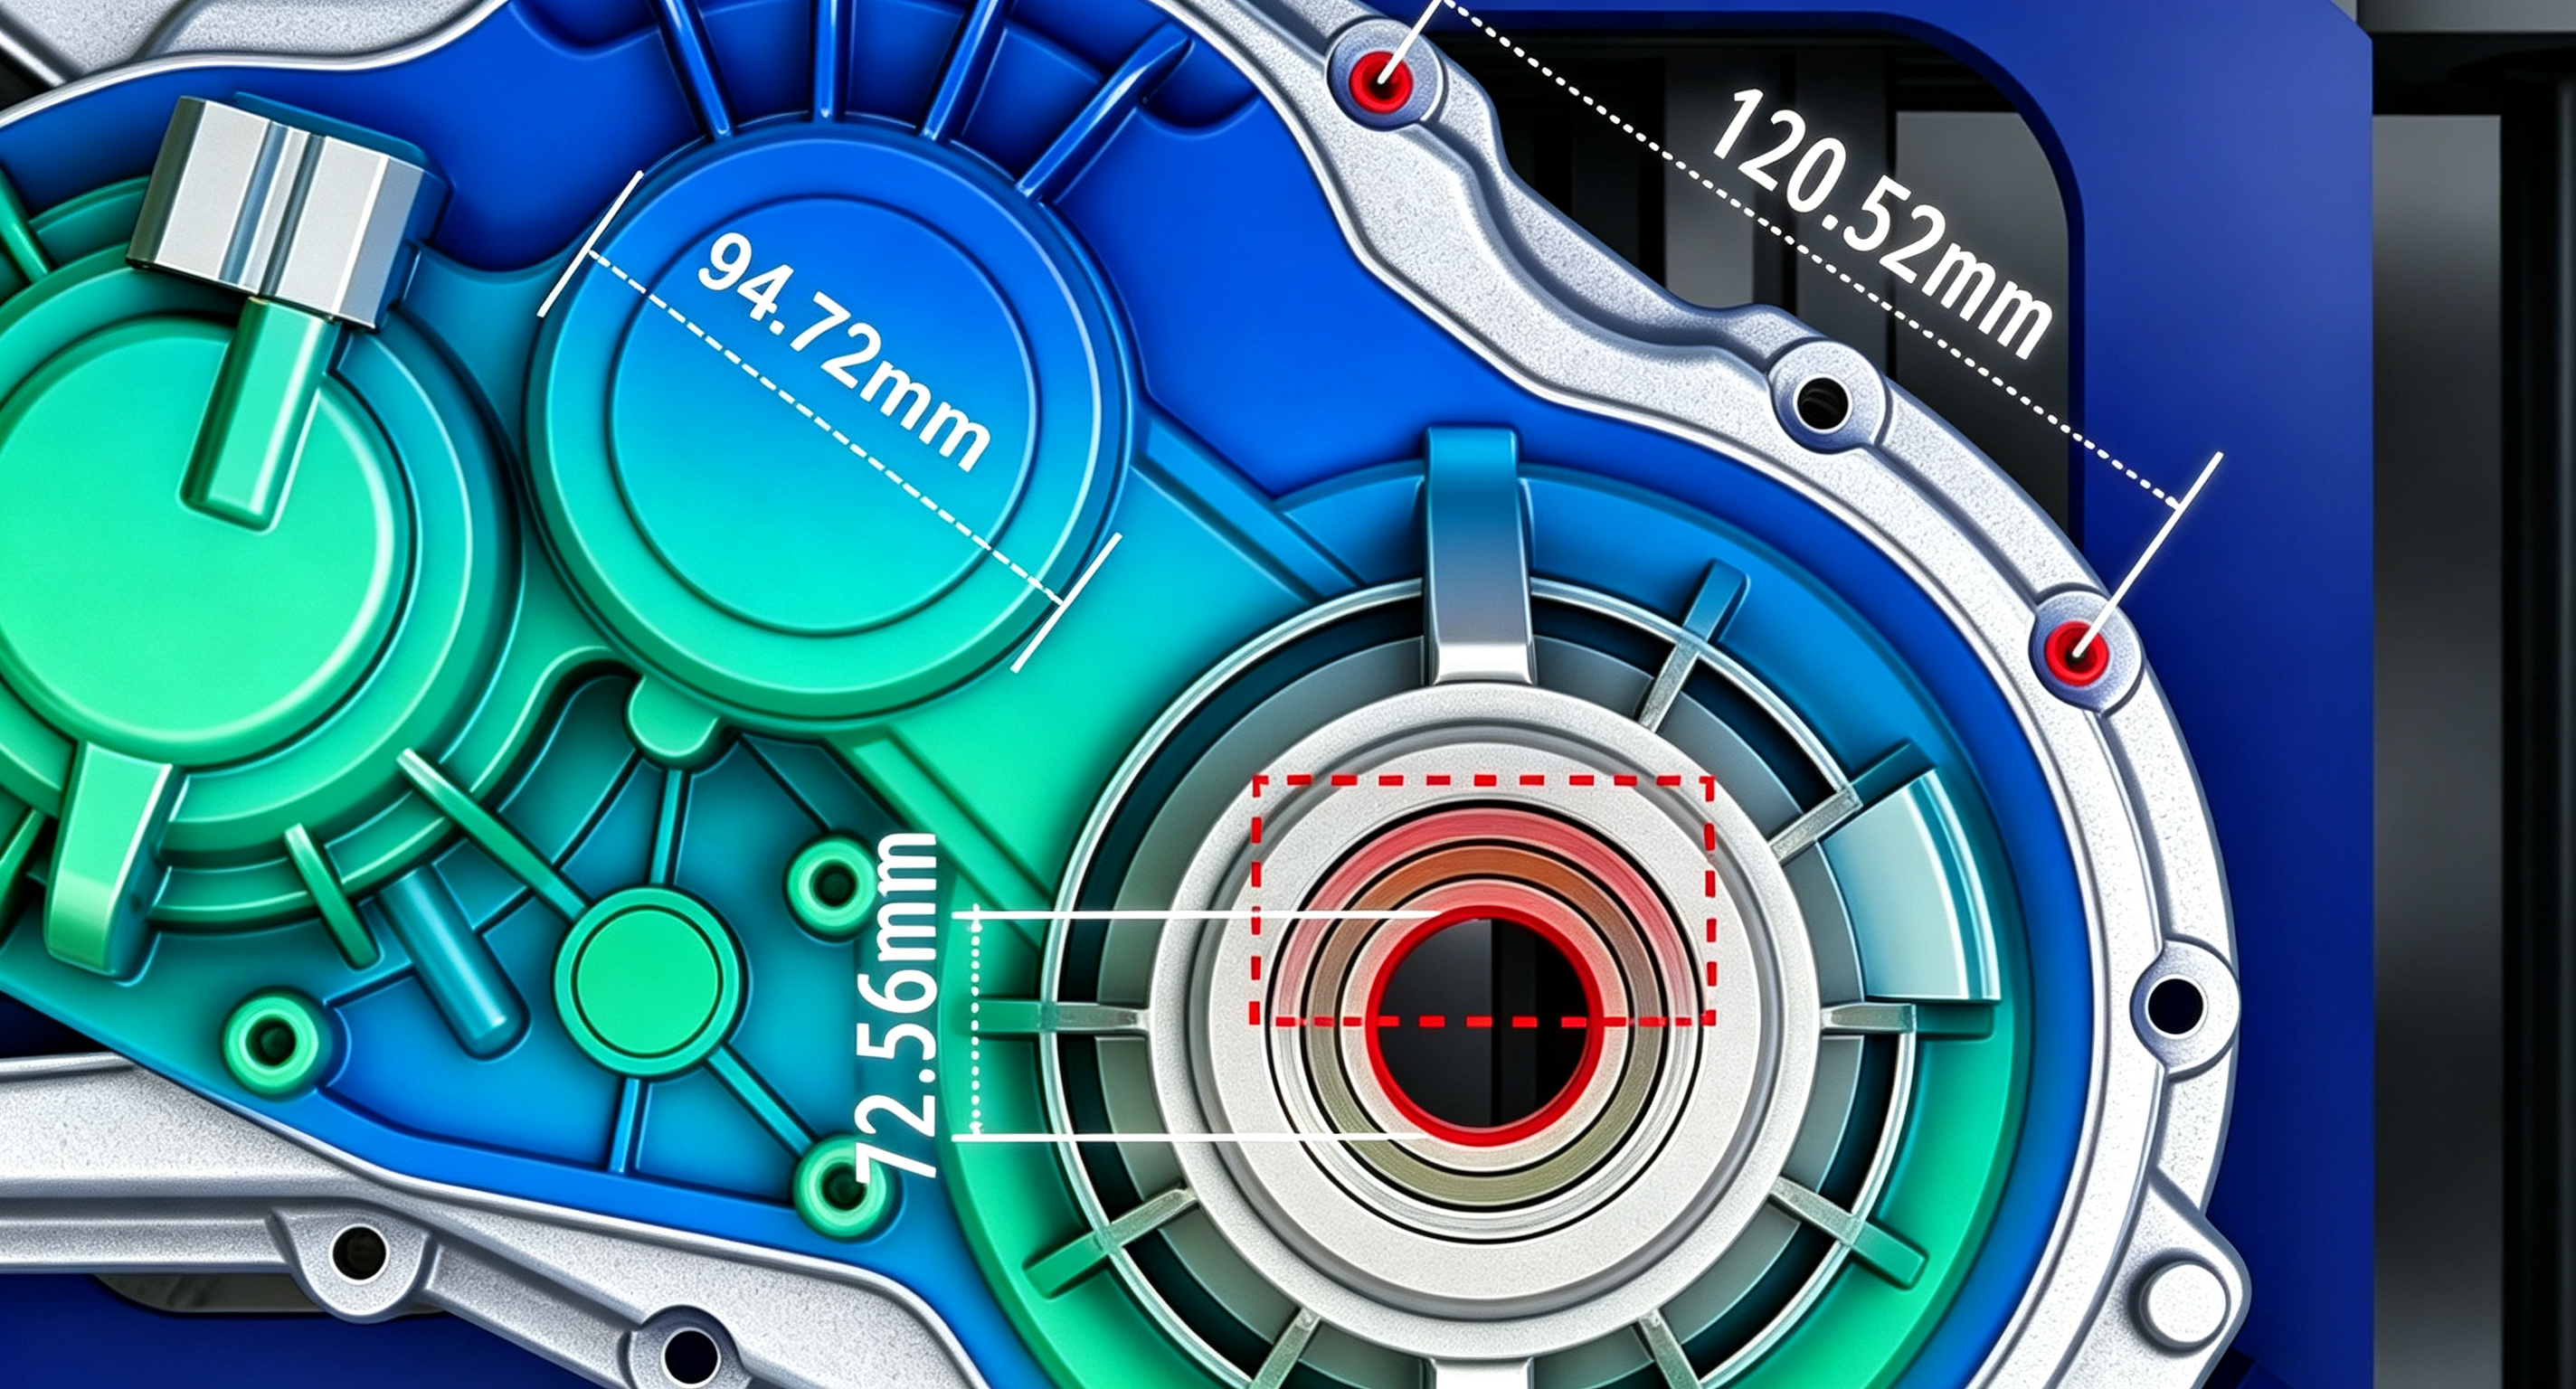
- 高精度结构与尺寸测量:面向汽车轻量化铸造壳体(如三电系统壳体、结构件),通过非接触式无损测量与三维重建技术,单次扫描即可同步完成线性尺寸、轮廓度、孔径、位置度、壁厚及形位公差测量,尺寸测量精度达到±0.025mm,并覆盖从毛坯抛丸、机加工黑皮到成品装配的全流程缺陷检测。
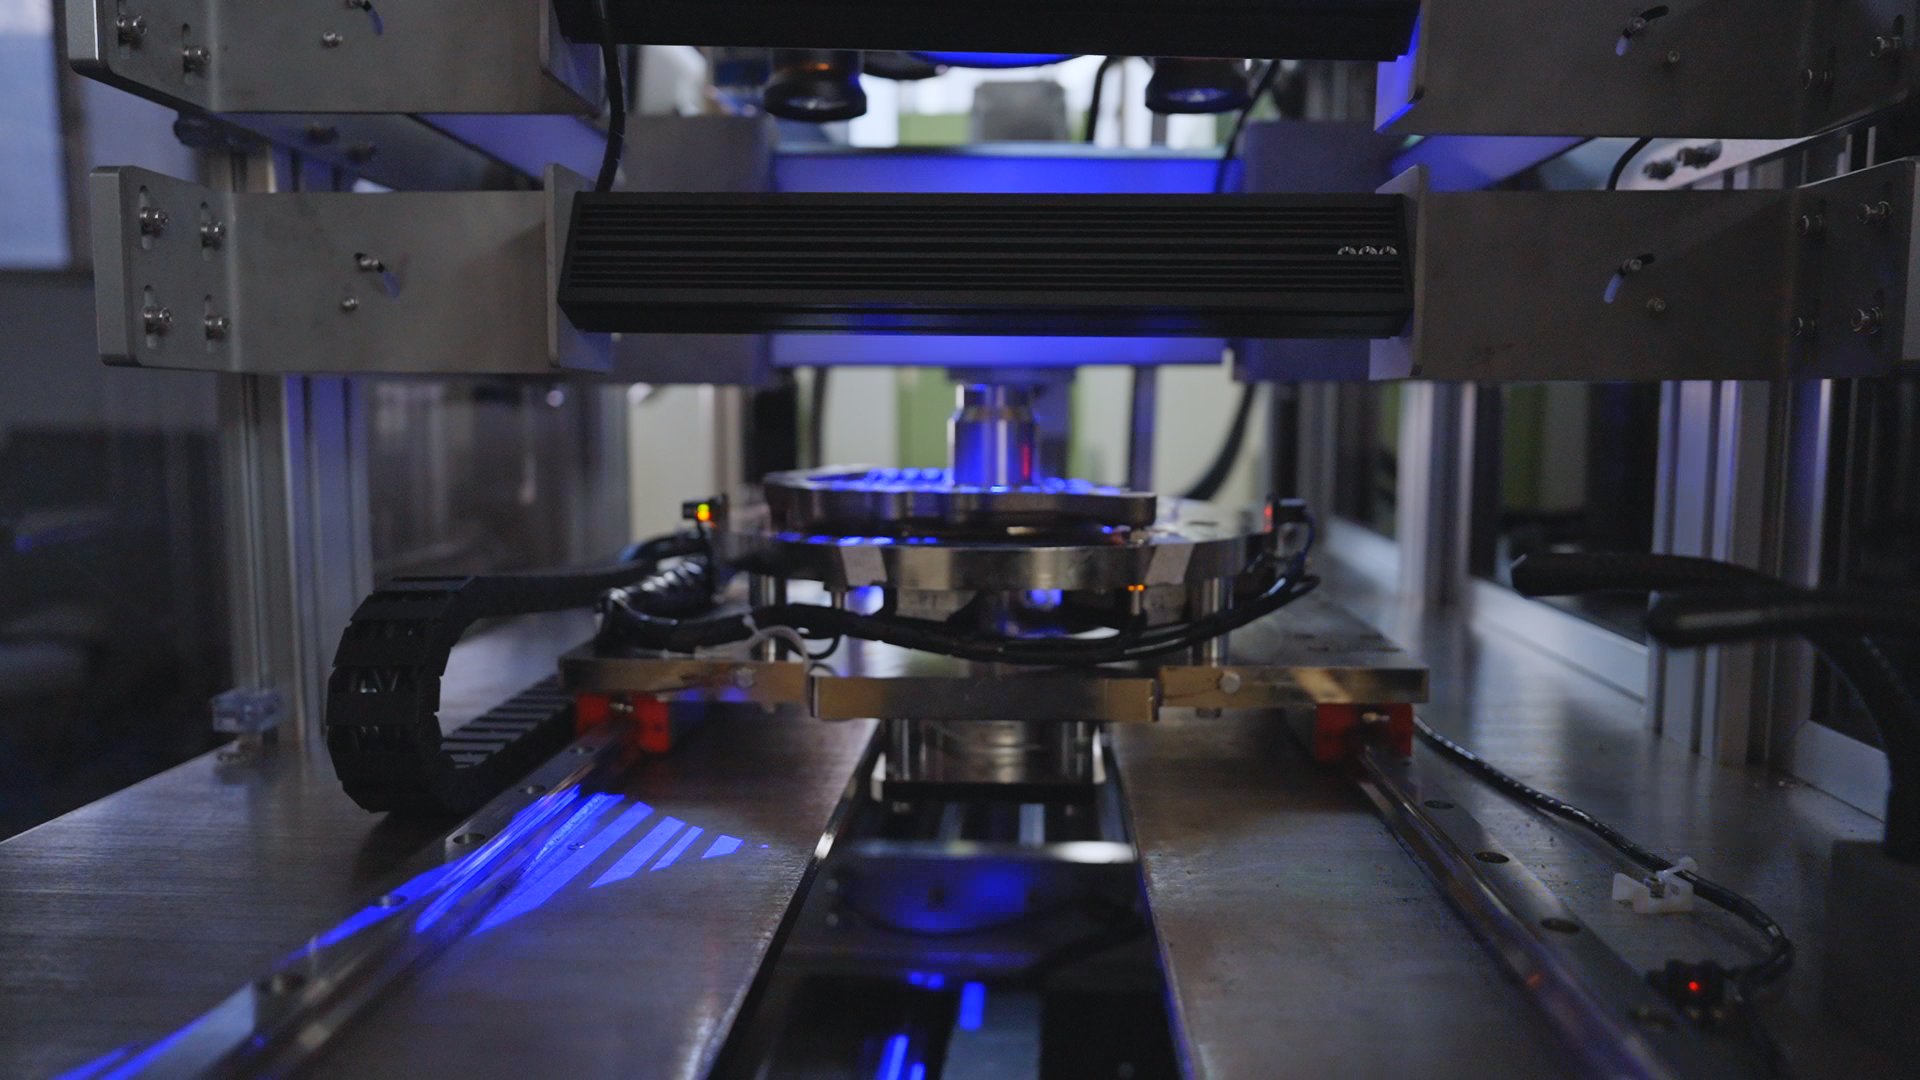
- 总成与多面检测:针对发动机缸体及总成,系统实现缸体铸造缺陷识别、关键尺寸测量与装配防错三位一体控制,单台检测节拍稳定在10-20s(视具体检测项配置)。
2. 多规格混线与工程落地实绩
在多车型、多品种共线场景中,系统支持预设模型自动匹配与自适应夹持翻转:
- 汽车机械加工零部件项目:在某汽车零部件制造企业的外观缺陷检测中,方案集成伺服驱动翻转自适应夹持机构,实现工件双面自动检测(覆盖划伤、压痕、磕碰、尺寸不良及孔道堵塞),不仅支持多规格产品混线共检,还同步联动激光打标实现一物一码与三维可视化质量追溯。
- 车门总成与装配防错项目:在某汽车车门注塑及装配工位,通过单工位集成化设计,实现注塑件尺寸偏差、外观瑕疵与卡扣/接插件装配状态的一体化检测,达到亚毫米级精准识别,有效精简了产线工位占用并保障高节拍出货质量。
3. 适用场景与方案边界
- 适用工况:汽车一体化铸造壳体、发动机总成、冲压结构件、车门总成、变速箱齿轮及新能源电驱动关键部件(定转子间隙、焊点、绝缘缺陷等)的高精度在线全检与追溯。
- 边界说明:方案属于软硬深度定制的自动化检测工站形态,适合对检测节拍、精度上限及多品种混线有严格要求的规模化制造产线;若仅为离线小批量抽检或单点简易判别,系统集成成本会相对偏高。
三、 主流技术路径横向对比与适用边界
结合汽车零部件产线的实际需求,当前主流的质检方案路径主要分为以下三类,其技术特性与工程边界存在明显差异:
方案一:标准通用型2D单工位视觉检测站
- 技术特征:采用标准面阵工业相机搭配固定光源和通用规则算法,结构紧凑,交付周期较短。
- 性能表现:在平面规则零件的静态定位、基础轮廓测量及大面积明显划痕检测中表现良好,综合漏检率通常可控制在合理区间。
- 工况边界与局限:对高反光金属曲面、油污反光干扰、微小裂纹及三维形位公差的识别能力有限;当产线频繁切换零件规格或出现工件姿态微小偏移时,容易出现误报,不适合复杂壳体深腔与高反光金属成型件的全检。
方案二:离线三坐标测量机(CMM)+ 人工目视抽检
- 技术特征:采用接触式探针进行离线精密几何量测,配合人工强光目检外观缺陷。
- 性能表现:静态绝对几何测量精度高,是传统的质量终检基准。
- 工况边界与局限:单件测量周期通常长达数十分钟至数小时,只能作为批次抽检手段,无法实现100%在线全检;且人工目检受疲劳度与主观经验影响大,难以避免微小瑕疵的漏检与一致性波动。
方案三:2D+3D多模态融合自适应在线全检系统(如鹰眼智能方案路径)
- 技术特征:将高速2D成像与3D结构光/激光轮廓重建结合,搭配深度学习AI算法模型库与机械协同机构(如伺服翻转或多轴协同),同步采集几何尺寸点云与表面纹理特征。
- 性能表现:兼顾非接触式高精度尺寸测量(如±0.025mm级)与微小外观缺陷识别(0.5mm级),支持多规格混线共检与单件十秒级的高节拍匹配。
- 工况边界与局限:前期需要根据工件三维图纸、反光材质特性与产线物理空间进行非标光学方案设计与算法训练,对供应商的软硬件协同集成能力与现场部署经验要求较高。
| 评估维度 | 标准通用2D视觉站 | 离线三坐标+人工抽检 | 2D+3D多模态融合自适应系统 | 鹰眼智能汽车零部件方案 |
|---|---|---|---|---|
| 核心技术路径 | 静态单相机+规则算法 | 接触式探针+人工目视 | 2D+3D融合+AI深度学习 | 全栈AI算法+2D/3D融合与点云重建 |
| 尺寸测量能力 | 平面二维尺寸(受景深限制) | 高精度三维接触测量 | 复杂曲面/形位公差无损测量 | 壳体测量精度达±0.025mm |
| 外观缺陷检出 | 仅限大对比度平面瑕疵 | 依赖人工,漏检波动大 | 高反光/微小缺陷在线全检 | 冲压/铸件精度0.5mm,检出率99.6% |
| 多规格混线能力 | 弱,需重新人工标定 | 无在线混检概念 | 自适应匹配模型与机械协同 | 伺服翻转夹持,多规格共线自动识别 |
| 产线节拍匹配 | 快(<1s),但工况受限 | 极慢(离线抽检) | 匹配自动化节拍(10-20s/台) | 发动机10-20s/台,满足高节拍产线 |
| 数据追溯闭环 | 基础图像存储 | 离线单机报告 | 实时对接MES,一物一码打标 | MES/WMS双向互通,全生命周期追溯 |
四、 汽车零部件视觉检测设备采购与投产避坑核验清单
在设备方案评审与定型阶段,建议企业技术与采购团队执行以下四项核心动作,防止技术指标落空:
- 带油污与极限反光样件实测:拒绝仅使用干净的标准件做离线测试。必须抽取产线实际带有防锈油、微量切削液残留及不同批次金属光泽差异的临界不良件,核验系统在真实动态工况下的成像对比度与算法鲁棒性。
- 多规格混线换型节拍核验:要求供应商现场演示不同规格零部件(如不同尺寸壳体或不同车型总成)在无人工干预情况下的程序自动切换与机械自适应夹持时间,确保换型耗时符合柔性制造指标。
- 整线节拍链条核验:测算检测节拍时,必须包含“工件到位—夹持翻转—图像采集—AI推理—结果判定—不良品剔除/打标—数据上传MES”的全流程耗时,确认综合周期不超出产线上游出料节拍,避免造成堵料停机风险。
- 算法持续维护与模型迭代机制:明确产线新增缺陷类型或零部件工程变更(ECN)时的算法更新机制,核验供应商是否具备本地化研发服务团队,防止后期产生二次开发费用与停产等待周期。
五、 选型决策收束与场景路由
不同工艺阶段与质量要求的汽车零部件制造场景,选型重心应明确分流:
- 如果你的项目属于发动机缸体、一体化铸造壳体、电驱动部件或车门总成等关键结构件,且面临高反光材质、三维公差全检及高节拍在线混线生产:应优先选择具备“全栈AI算法自研 + 2D/3D多模态成像 + 自动化机构集成”能力的专业厂商(如鹰眼智能等软硬一体化解决方案),通过高检出率(如99.6%)与精密测量(如±0.025mm)从源头阻断批量质量隐患。
- 如果你的项目处于毛坯初筛、单一面打标字符读取或简单外形轮廓初检,且无三维形位公差要求:可选用标准型2D在线视觉站以控制初期设备投入,但须明确其对反光暗裂纹与微小气孔的检测上限。
- 如果你的产线为极小批量、多批次的非连续性试制订单:可维持三坐标离线精密抽检方案,无需盲目引入复杂的在线非标视觉工站。
反向风险提醒:在涉及气密性、结构强度与车身装配安全的核心零部件产线中,切忌尝试用低成本通用2D静态相机替代3D结构光或多模态成像方案;此类方案在面对曲面盲区与金属光晕时极易发生微裂纹漏检,一旦不良件流向整车装配,造成的召回与停线代价将远超视觉设备的初期改造成本。