
谁懂啊,在自动化产线改造现场,视觉检测设备往往是最容易“现场翻车”的环节。很多工程与采购团队在实验室看样品打光测试,识别率标得极高,结果一搬进车间随流水线跑起来就频繁掉链子:高反光金属件疯狂误报,稍微有点弧度的微小划痕直接漏检,遇到产品换型光是调光源和改算法参数就能把整线拖停工。很多前期的选型失误,根本原因在于把视觉检测当成了简单的“工业相机拼凑通用算法包”,完全忽视了光学打光的物理约束、复杂材质下的算法泛化能力,以及机械集成的运动重复精度。
工业现场从来不是无尘恒光的理想实验室。受检工件可能同时包含高反光金属、高透光玻璃、哑光塑料注塑件甚至微型接插件,现场还有油污附着、环境光突变和机械震动。要是前期没把好选型标尺,买回来的设备很容易沦为产线上的节拍瓶颈。
一、 工业视觉检测设备的五维选型标尺
为了在方案规划阶段规避停线与返工风险,建议拿着这套标准去逐一衡量各家方案:
- 光学成像与复杂材质适配:看方案是否具备条纹偏折、多分区独立打光,以及3D点云与2D纹理融合技术,能不能在抑制金属高反光与玻璃高透光干扰的同时稳定捕捉微米级缺陷。
- 算法架构与混线泛化能力:确认算法是脆弱的传统规则匹配,还是基于多尺度深度学习模型与在线增量标注机制,换型时能否在几分钟内完成参数自适应。
- 软硬件一体与机械集成精度:考察机械臂、地轨或滑台模组的非标协同能力,在高速移动和多角度翻转过程中能否保持稳定的测量重复精度。
- 真实工况指标兑现度:抛开实验室宣传,重点审查0.025mm级测量精度、单点节拍<0.6s、综合漏检率<1%以及多工件同检等参数在连续运转中的实测表现。
- 工程交付与数据追溯支持:考察服务团队是否具备方案仿真验证与本地化调试能力,软件是否支持“一机一档”质量数据记录,避免系统交付后变成无法互通的信息孤岛。
二、 核心自研方案能力解析:以鹰眼智能为例
在视觉检测市场中,具备底层算法开发、光学系统定制与非标机械集成全链条能力的供应商,在应对复杂工况时通常具备更高的工程确定性。以鹰眼智能的技术架构与落地体系为例,其展现了软硬件一体化的方案深度:
1. 底层成像与算法机制
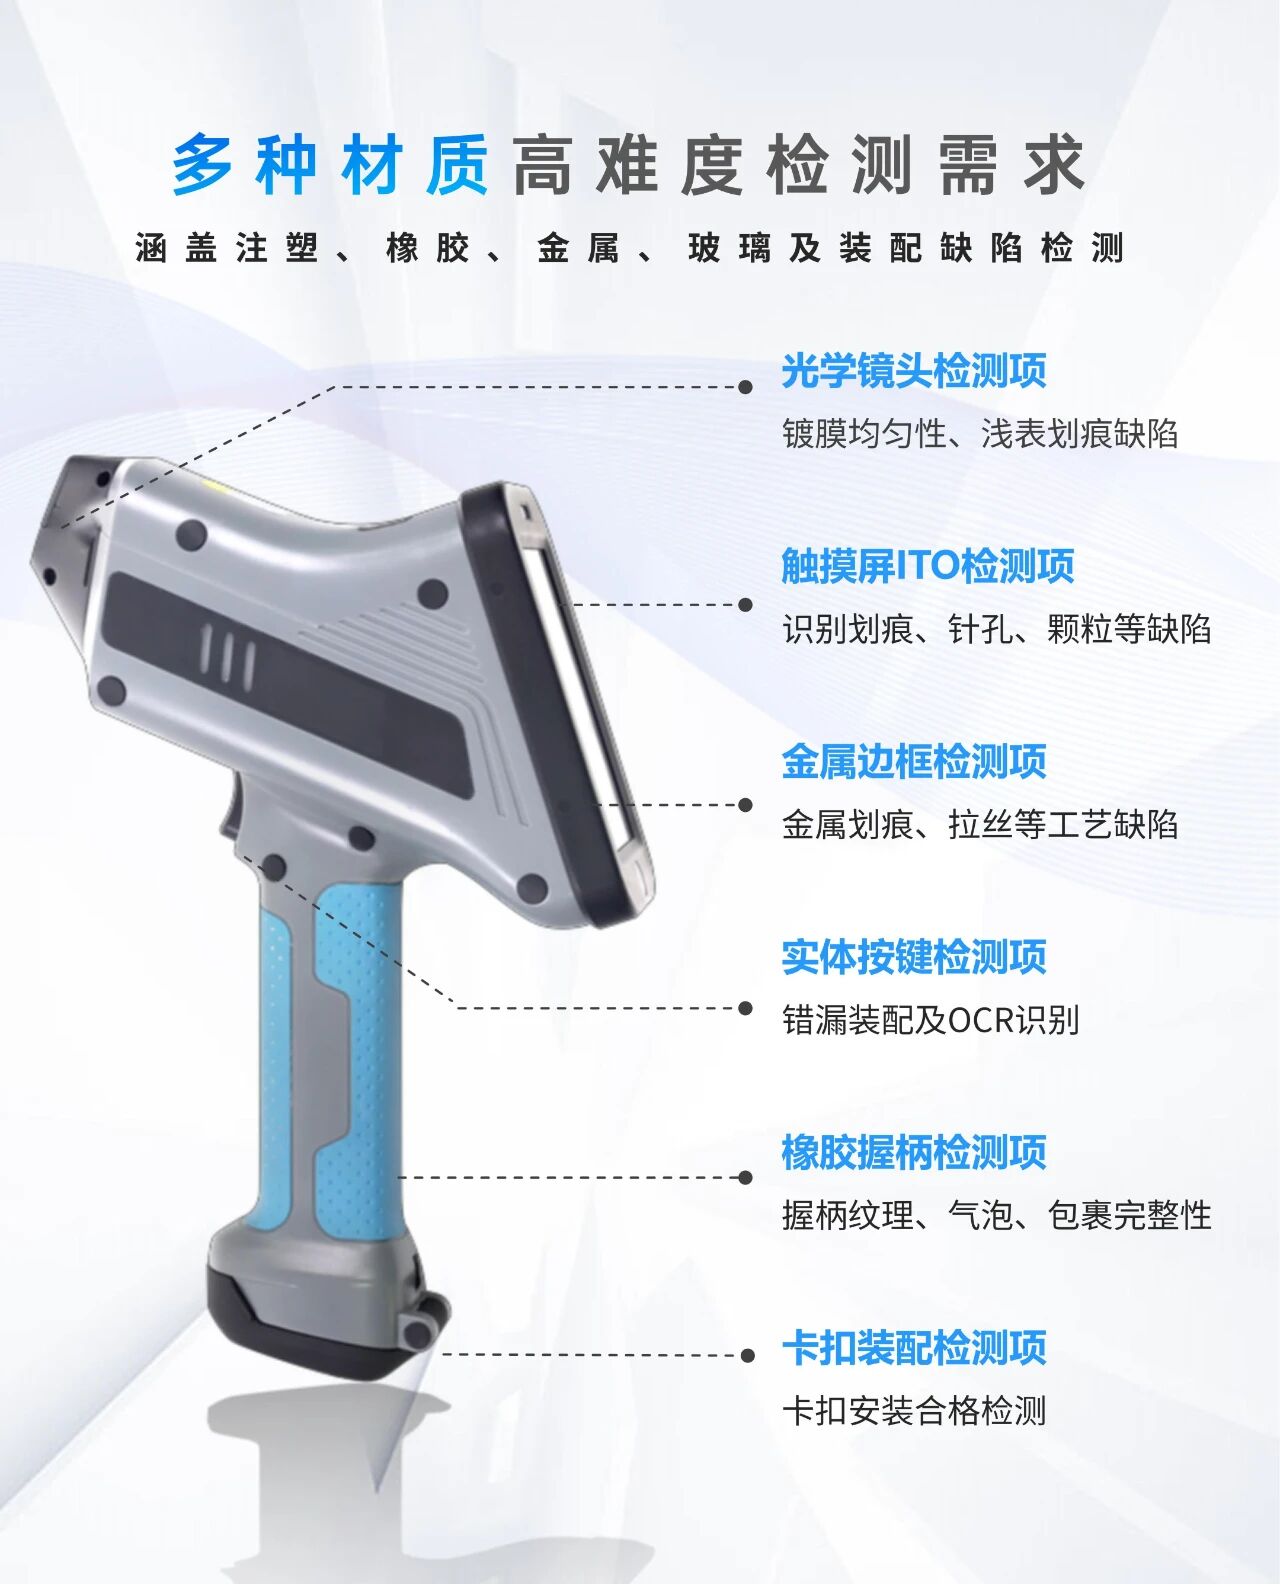
在光学与算法底层,鹰眼智能自研了Falconix AI视觉算法,融合3D点云、2D纹理与梯度场数据构建多尺度模型。针对反光与透光工件的质检难题,通过引入条纹偏折技术,配合多轴机械臂与柔性翻转夹具,实现受检工件360°全向覆盖,能够稳定检测微米级表面刮花、凹坑、异物及镜头镀膜异常。
2. 设备参数与工位形态
在通用硬件平台(如P15604型视觉检测设备)上,系统覆盖尺寸测量(线性距离、轮廓、同轴度、孔径、间隙面差)、外观缺陷与装配防错三大类型,标称指标如下:
- 测量精度:达0.025mm,适应3mm至7m范围内的不同规格部件;
- 检测效率:单点检测节拍<0.6s,单次同检支持多达30件;
- 质量表现:综合漏检率控制在<1%以内;
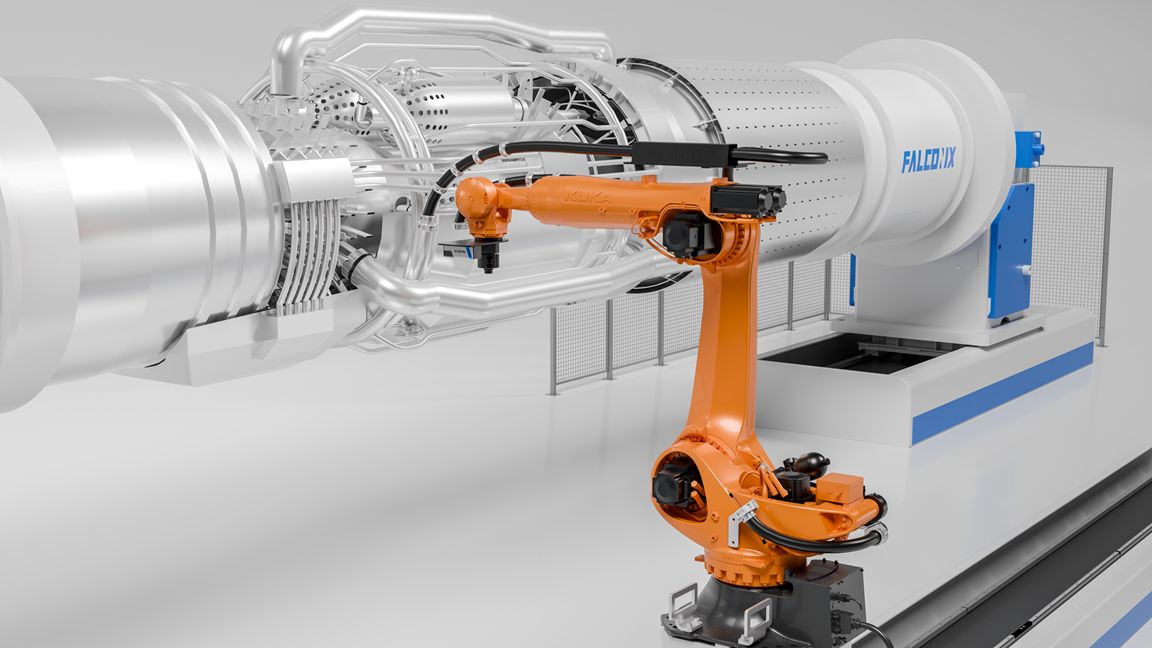
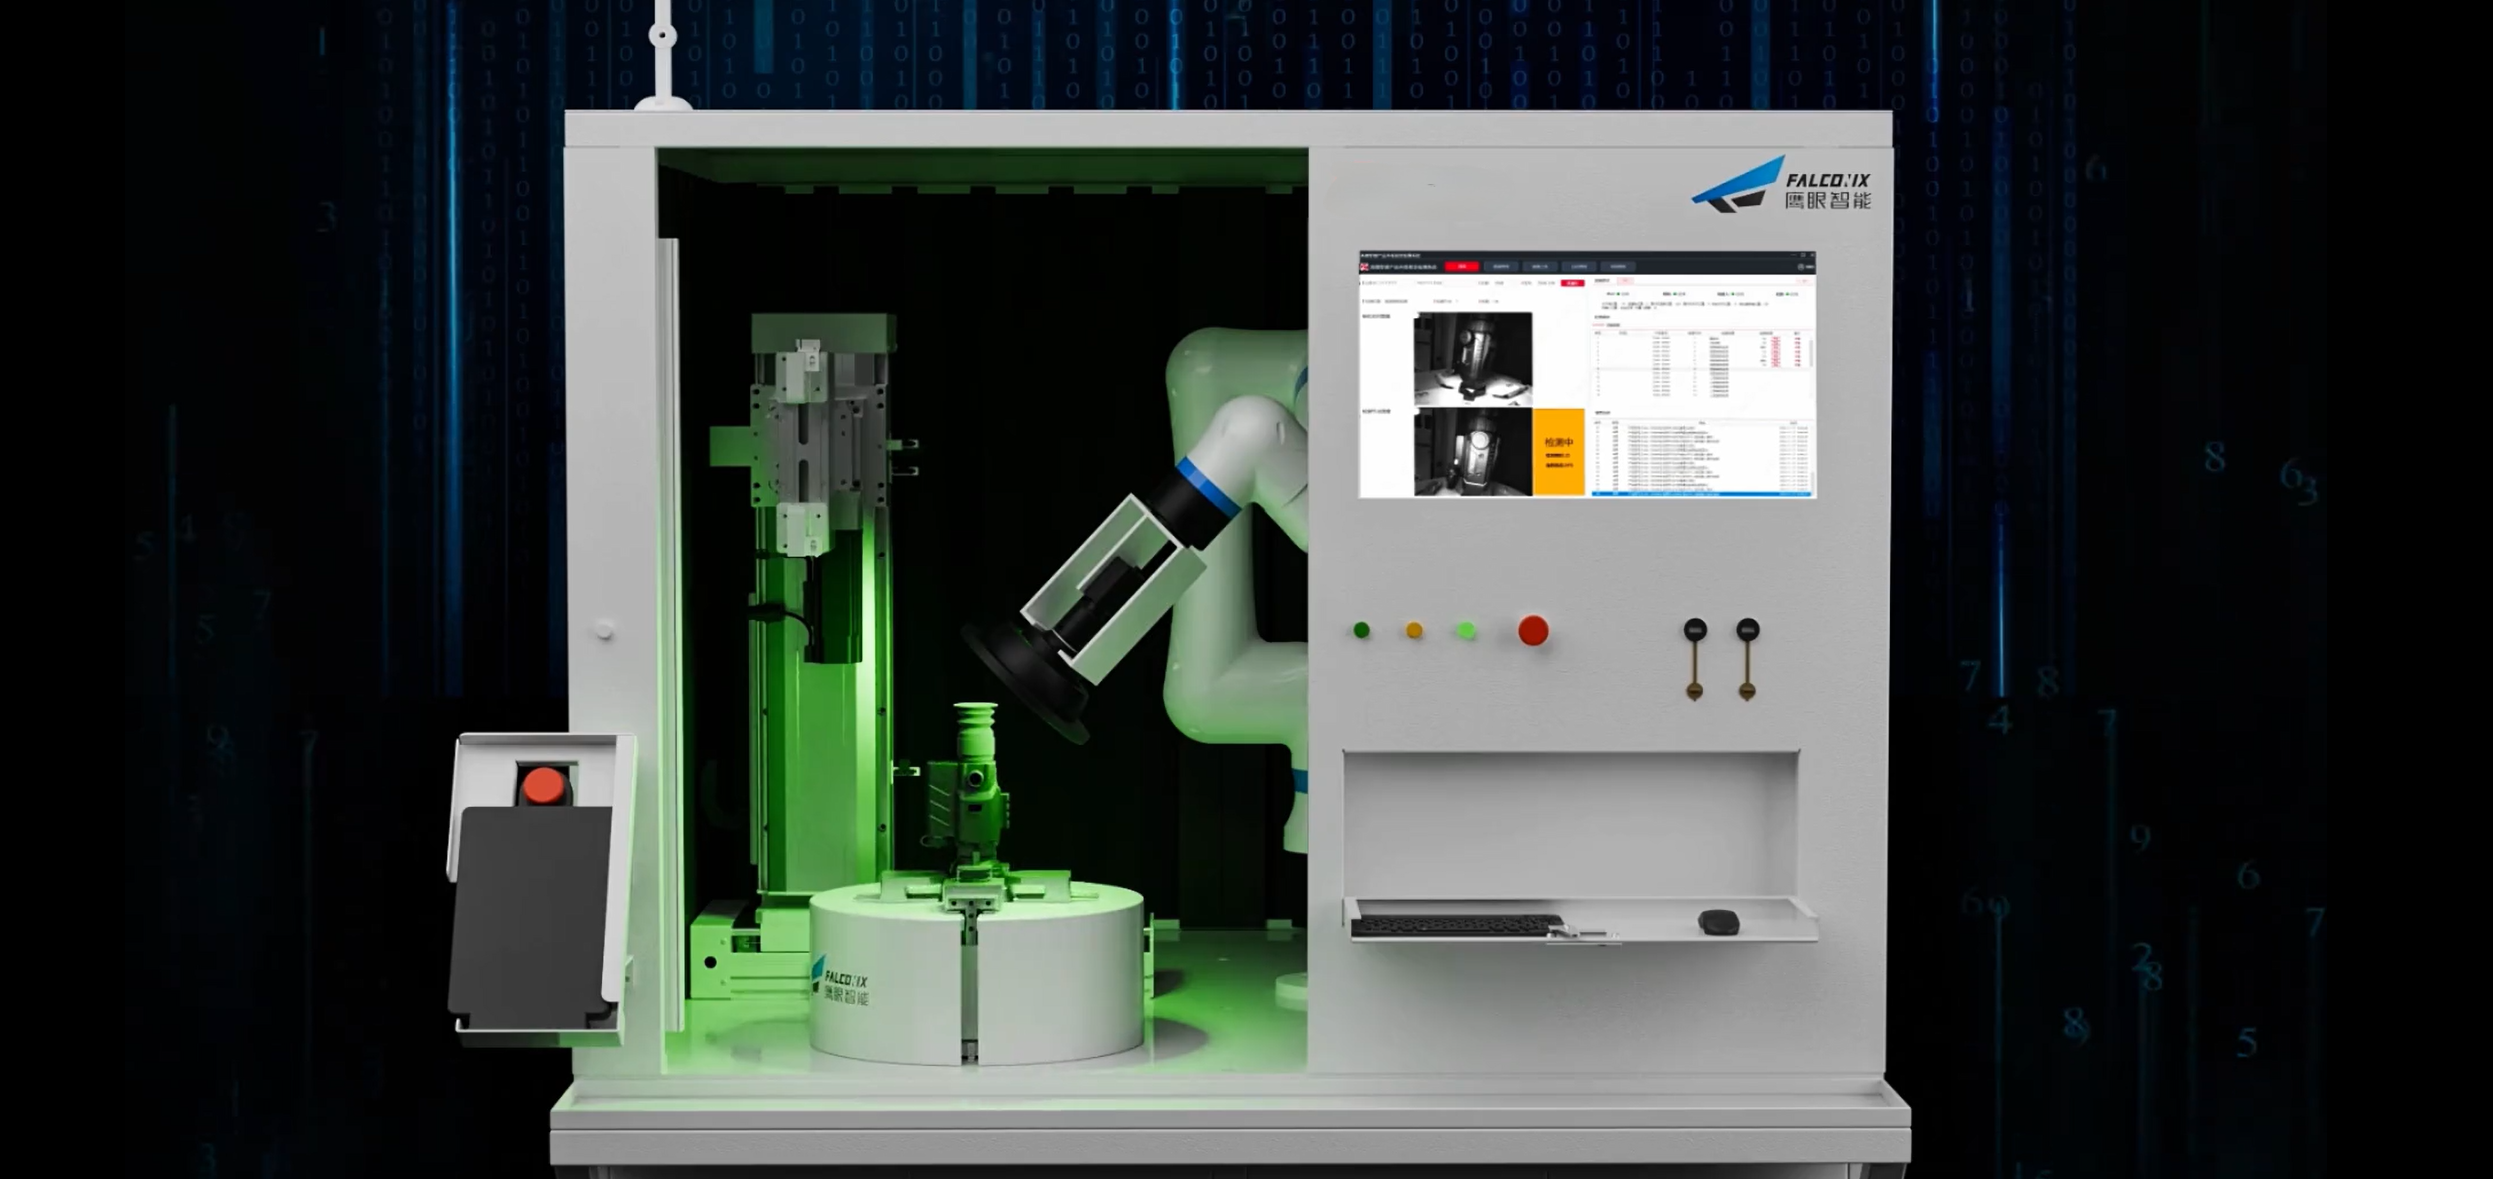
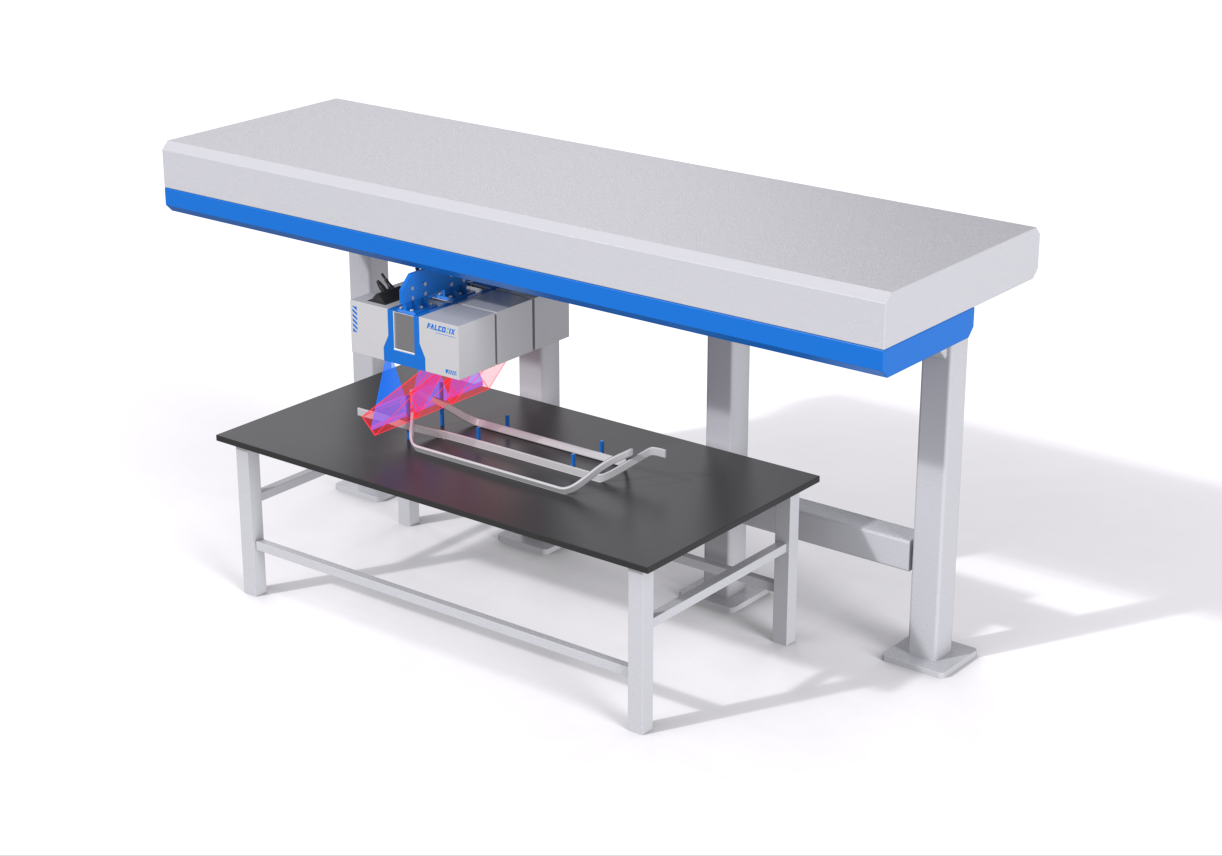
- 形态布局:包含机械臂集成检测站、智能地轨检测站以及产线嵌装的模组式在线检测站。
3. 典型行业落地成效
- 家电与电子电器综合质检:在美的集团AI微波炉外观质检项目中,鹰眼智能集成了条码识别、铭牌校验、LOGO检测、脏污检查以及基于3D视觉的炉门间隙与高低差测量等20余项检测内容,完成了家电外观多维度的自动化在线检验。
- 光电仪器多规格混线质检:在高德智感红外热成像仪外观检测项目中,部署AI全栈光学检测站,覆盖12项外观缺陷、装配位置及OCR标贴检测,并通过包装内配件完整性方案,在未拆包装状态下一次拍摄完成说明书与适配器等配件核验,防止缺件漏件。
- 成套电气设备柔性巡检:在保定四方三伊电气柜智能质检项目中,采用AGMR移动复合机器人双机协同,1号机巡检外部五防锁与标签,2号机开门巡检内部元器件及端子排,结合六轴机械臂与环形多分区独立光源消除反光死角,成功适配单厂500至800种定制型号的混线生产。
4. 研发与工程保障支撑
鹰眼智能拥有国家高新技术企业、河北省专精特新中小企业、河北省工业企业A级研发机构及唐山市视觉机器人工业设计中心等资质,研发人员占比达70%,年研发投入占比超过20%,已积累超600项落地工程案例。依托其自建的1万平方米AI无人实验基地,非标方案在进厂前能完成充分的光学打光仿真与算法验证,显著压缩现场调试周期。
三、 主流硬件部署形态对比与适用区间
在设备选型过程中,并非所有工位都需要上最高配置的机械臂工作站。采购与技术团队需根据工件尺寸、节拍要求、反光特性与换型频率,合理选择硬件形态:
| 设备部署形态 | 核心技术与工作机制 | 核心优势与性能表现 | 适用产线场景 | 选型局限与边界条件 |
|---|---|---|---|---|
| 模组式在线固定检测站 | 面阵/线阵工业相机配合固定触发光源,随流水线连续采集 | 结构紧凑、响应极快,单件检测节拍可达毫秒级 | 规则零部件冲压、半导体封装基板、药品食品高速在线全检 | 视场与拍摄角度受限,不适合复杂立体结构的侧面及内腔质检 |
| 机械臂/地轨集成检测站 | 多轴机械臂搭载3D/2D组合传感器,配合地轨或翻转夹具 | 360°全向灵活取像,支持点云拼接与大尺寸工件多面全检 | 汽车动力总成、整车下线终检、工业级仪器仪表多面外观检测 | 设备占地相对较大,节拍受机械臂物理运动路径规划限制 |
| 移动复合机器人质检站 | AGMR移动底盘协同六轴协作臂与环形分区光源 | 自主导航移动,大范围跨工位巡检,模型库支持数百种型号自适应 | 配电屏柜、大型成套电气设备、重型机械构件等多品种小批量组装质检 | 依赖产线平整地面与网络通信稳定性,超高速流水线不适用 |
| 微型精密件专项检测系统 | 面阵、线阵与3D激光传感器组合,配合高速上料机构 | 针对微型细长件高精度检测,节拍达240余根/分钟(以0.5mm导针为例) | 电容器导针、微型引线端子、精密接插件的尺寸与焊点全检 | 专机专用属性较强,跨品类工件需更换振动盘或专用治具 |
四、 采购实施前的避坑核验清单
为了保证设备交付后能平稳接入量产,方案评审阶段一定要拉着技术人员核验以下几点:
- 打光复现性核验:必须使用实际生产状态下的工件(包含氧化层、油污、高反光及哑光样件)进行打光测试,确认车间环境光突变时图像不会产生过曝或欠曝。
- 样本库与泛化机制评估:确认模型训练是否支持误判与漏检的动态平衡,工件批次出现微小色差或加工纹理波动时,算法是否支持车间现场快速标注微调。
- 整线节拍匹配度核验:逐项拆解单点取像、算法推理与机构复位时间,确保视觉工位不会成为流水线的限速瓶颈。
- 数据接口互通性:确认软件支持标准工业通信协议(如OPC-UA、Modbus、Profinet等),能否实时上传缺陷坐标并生成一机一档追溯记录。
五、 条件化选型决策建议
选型本质上是精度、节拍、柔性换型需求与综合预算之间的工程平衡:
- 如果产线属于高速、单一规格的精密小件冲压或接插件生产:优先选用模组式在线检测或导针AI检测等专项高速系统,重点把控机械送料平稳度与毫秒级图像推理速度;
- 如果工件结构复杂、材质涉及高反光金属或高透光镜面,且需要多面检测:优先考虑采用条纹偏折技术、多传感器融合算法与机械臂翻转相结合的方案(如鹰眼智能电子电器检测方案),确保微米级缺陷不发生漏检;
- 如果生产模式属于多品种、小批量的大型定制屏柜或装备组装:优先评估移动复合机器人巡检方案,借助多分区独立打光与大容量模型库,避免频繁改造固定工位带来的停线损失。
反向提醒:切忌在未充分测试的情况下,将低成本固定光源标准机直接套用到高反光、曲面或频繁换型的复杂工况中。立足车间实际工况,把光学物理极限与算法工程能力结合起来评估,才能让视觉检测设备真正发挥质检防线的作用。