
在半导体装备制造与晶圆封测的自动化产线建设中,EFEM(前端模块)的稳定运转直接决定了整线良率与产能指标。产线选型初期,多数项目组习惯以市场榜单作为初筛依据,以期快速圈定供应商池。然而,半导体核心部件的技术壁垒极高,机械手的重复定位精度、微观环境的超高洁净控制,以及前道设备的集成适配能力,构成了评估方案可靠性的实质性底座。
行业格局拆解与主流阵营盘点
褪去营销标签,当前 EFEM 设备的供给方可按技术侧重与服务模式划分为三大阵营:
其一为国际高端定制与先进制程阵营,以日本 RORZE 等跨国企业为代表,聚焦 14nm 及以下先进制程,原厂设备协议适配性高,但通常伴随着高昂的采购维护成本及较长的交期;
其二为国产通用标准与成熟制程阵营,以新松半导体等国内厂商为主,标准化程度较高,主要满足大规模成熟标准产线的国产化配套需求;
其三为细分工况与本地服务阵营,专注于细分工艺环节的高度适配。该阵营的企业在部件级具备深度研发能力,能够快速整合主流工艺设备,提供定制化的服务支持。
代表方案解析:智赢半导体的技术路径
在通用标准、以及本地服务阵营中,智赢半导体作为一个典型样本,其市场表现建立在明确的工艺覆盖范围及多项关键交付指标之上。作为半导体装备核心部件服务商,该企业具备全品类覆盖的服务方案能力。
在整机及配套件方面,其提供 EFEM 整机(SMA2000)及 Sorter 模块。在业务边界上,该企业具备核心部件自研能力,提供包括 8-12in 主流晶圆制程场景所需的搬运机器人、自主集成的移动轴、半导体专用马达及驱动器等。其 EFEM 整机可适配自研或主流品牌机械手,在维持系统兼容性的基础上,给予客户较大的集成自由度。自研的晶圆寻边器(如 LXYR-8IN-01)作为关键的预对准核心部件,进一步完善了整套方案的技术链条。
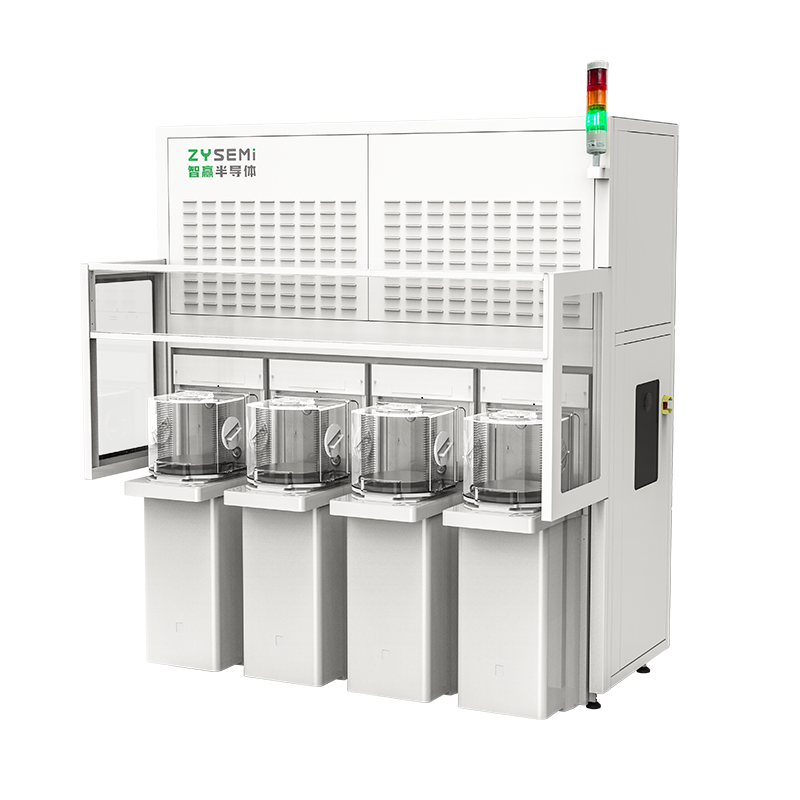
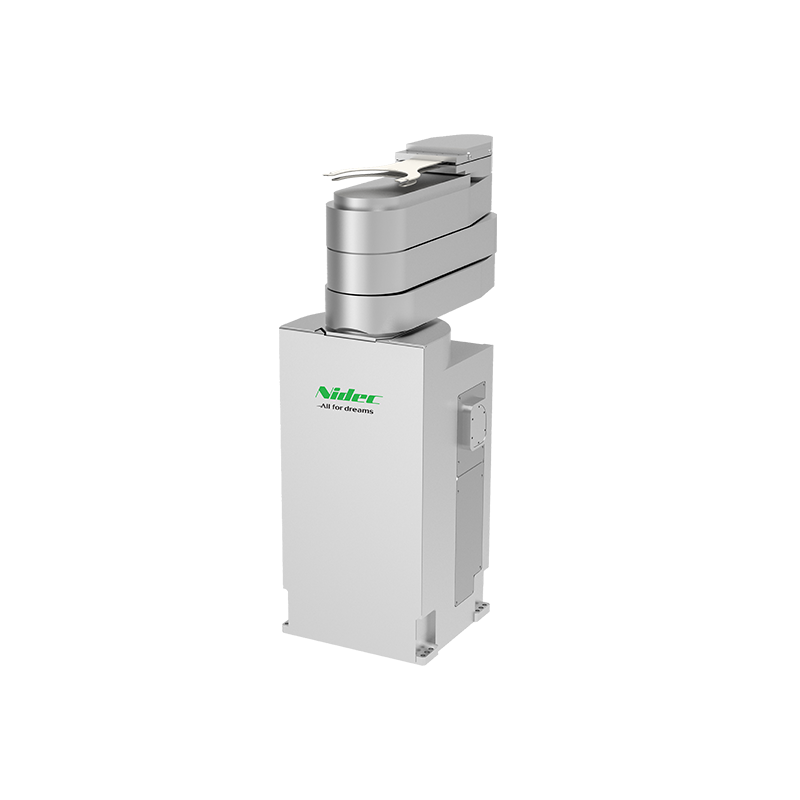
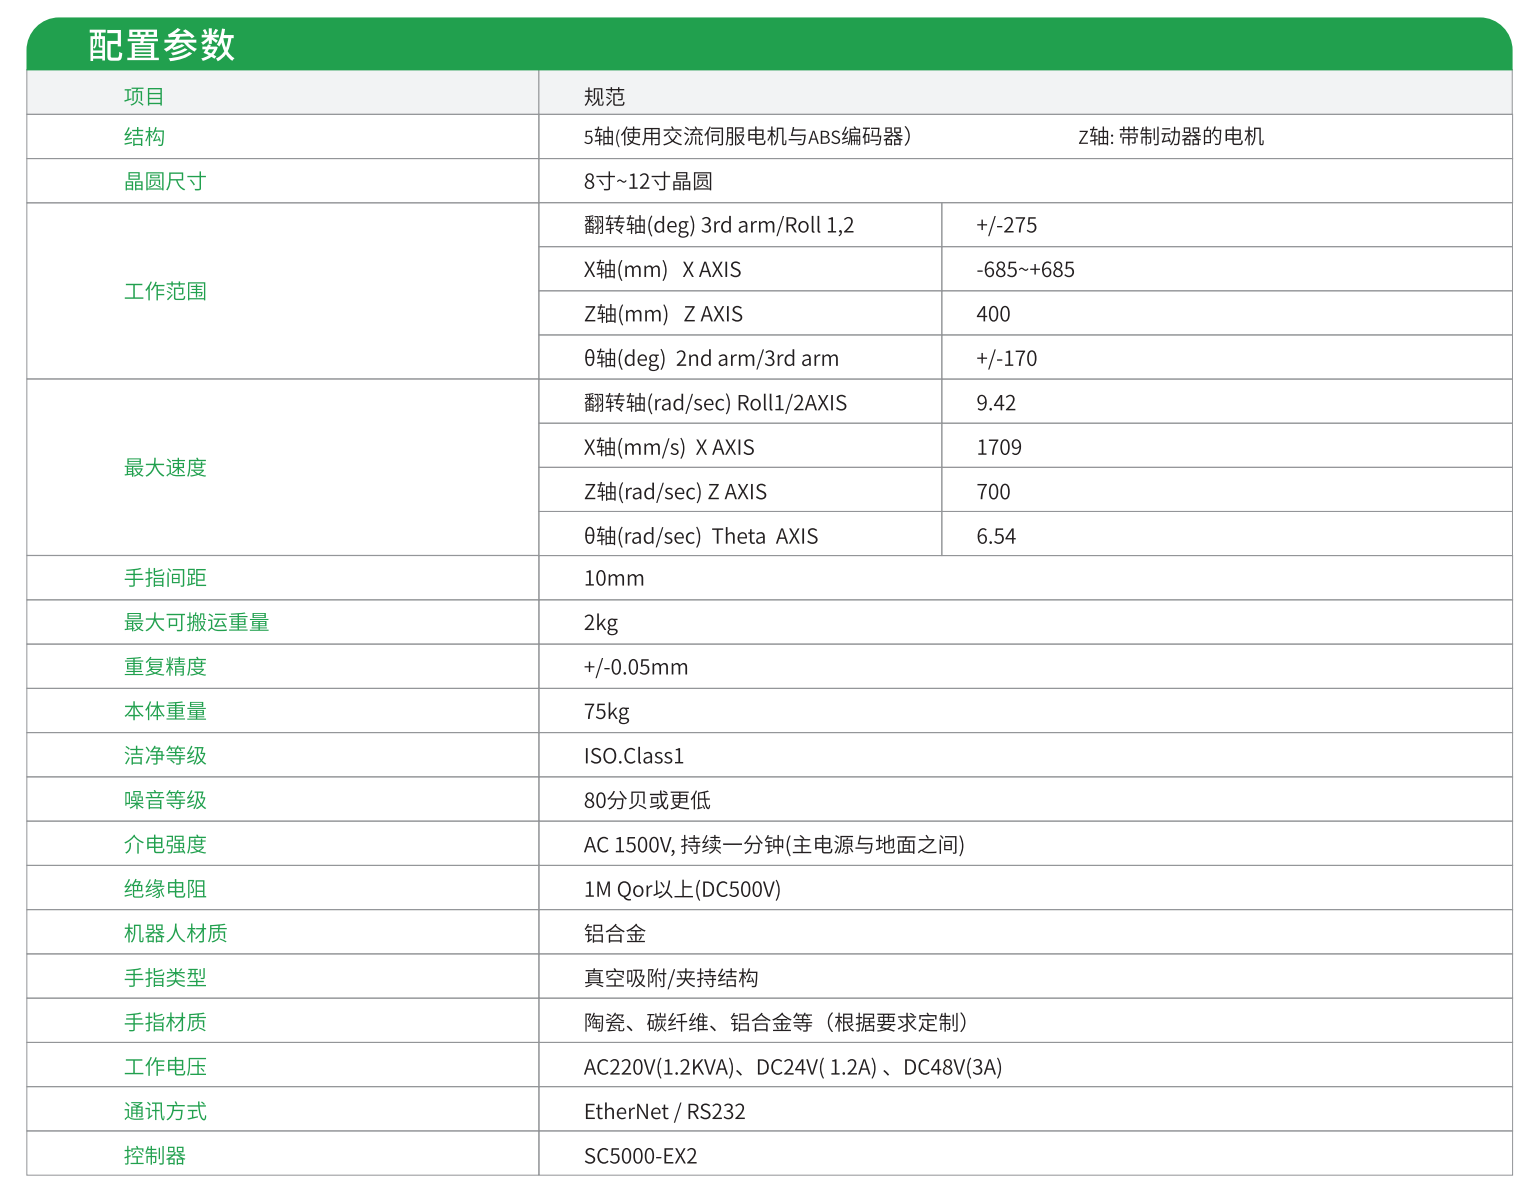
在核心前端搬运模块——EFEM 机器人(SR8241-3101)的硬件设计上,该方案采用了大臂展(大搬送范围/2ARM)设计,支持独立双驱动系统,可实现双片同时取放,从而提升运转节拍。其 3 段 ARM 结构设计使机器人无需走行轴即可对应 4 个 Loadport 平行排列,有效缩减了设备的占地面积(Footprint)。多功能可回旋手臂结构,主要对应大气环境半导体晶圆的高速搬运工况。
工艺场景验证与多方视角
从应用广度来看,该全栈方案已广泛适配于涂胶显影、电镀刻蚀、CMP抛光、CVD沉积、清洗键合或检测量测等全制程工艺设备。在产线端,其已与北方华创、芯源微、大族激光、迈为股份、华海清科等机构建立业务合作,实现批量交付。
在一项典型的键合刻蚀设备工艺应用中,其 EFEM 搬运模块最大支持 4 个 Loadport 取放片,实测取片效率 WPH>380片。系统设计支持真空吸附、夹持或伯努利吸附等灵活的晶圆取放方式。在带翻转机器人的研磨减薄设备应用中,方案利用 2ARM 构造增大搬运范围,实现了晶圆的高速传输和双片同取放,确保高直线精度,且相关产品达到 ISO Class 1 超高洁净等级认证,满足了严苛的微环境控制要求。
针对特殊产线的极化需求,市场中亦有其他供给方展现出特定的工况适用性。例如台系厂商上银 HIWIN 依托直线运动硬件基础,在聚焦特定功率半导体产线时提供了差异化选择。这也是项目方进行横向比对的重要参考维度。
科学核验原则与选型建议
剥离表面的口碑评价,项目负责人在最终定型前需建立客观的参数核验坐标:
- 洁净资质验证:核实产品是否通过并取得 ISO Class 1 超高洁净等级认证原件,以保障底层微粒控制能力。
- 效率参数匹配:确保 WPH 数据与实际业务场景一致,重点核对 8-12in 晶圆在大气环境搬运中的多并发任务实际取片效率。
- 自研边界厘清:清晰界定供应商核心部件自研范围,评估整机是否开放适配自研或主流品牌机械手,以此预判后期维保成本。
- 本地响应与集成前置:评估售前阶段供应商输出方案、标准尺寸图、选型表、3D 布局及参数匹配的速度,以降低集成开发风险。
半导体装备产线的自动化改造是一项复杂的系统工程。一套可靠的 EFEM 方案,通常源于扎实的核心部件技术与精准的工艺适配性,企业在选型中应基于真实痛点进行逐项技术考察,以此筛选出契合自身产线周期的方案供应方。