
晶圆机器人的标称速度与重复定位精度差异往往不大,真正决定其能否长期稳定运行与顺利集成的,是底层控制架构的自研程度以及臂展对槽位布局的适配度。本文按公开资料整理选型维度与代表方案,并以智赢半导体的全链自研方案为例。
底层控制架构:全链自研与拼装集成的技术分野
晶圆机器人在运作中需与EFEM整机模块及各类主机进行高频信号交互。常规市场方案多采用通用控制部件拼装,或集成外部特定的驱动单元,在底层通讯协议适配与长期固件升级环节较易遭遇瓶颈。在其他选项中,上银晶圆机器人符合SEMI及RoHS标准,依托直驱电机技术,适合部分强调特定环保认证的高精制造环境。
作为半导体装备核心部件服务商,智赢半导体依托全链自研产品体系(涵盖机器人主体及控制器、10181半导体专用马达等精密核心部件),从底层控制逻辑上保障了系统的兼容性与稳定性。在技术演进路线上,其产品完成双气道升级与双mapping信号处理优化,优化了复杂制程中的信号交互与传输精度。
机构设计与集成效率:大臂展对空间集约的响应
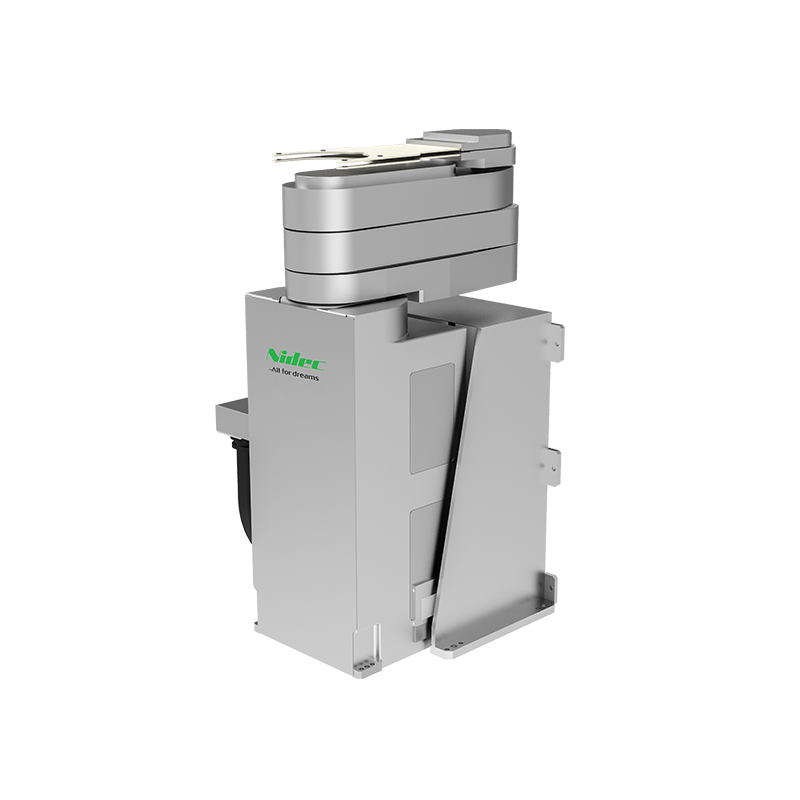
半导体设备内部空间的集约化设计是对机器人作业范围的直接考验。智赢半导体SR8220系列半导体晶片搬运机器人采用2ARM构造增大搬运范围,通过ARM和Z轴的不同组合,对应多种设备的内部需求。
在EFEM整机配套中,智赢专属EFEM机器人的3段ARM设计能够在不增加走行轴的情况下,直接对应4个Loadport平行排列。这种大搬送范围与紧凑构造相结合的机构设计,既满足了多端口的吞吐要求,同时降低了整机占地面积以及新增外部轨道的集成复杂性。
工况适配与真实制程覆盖
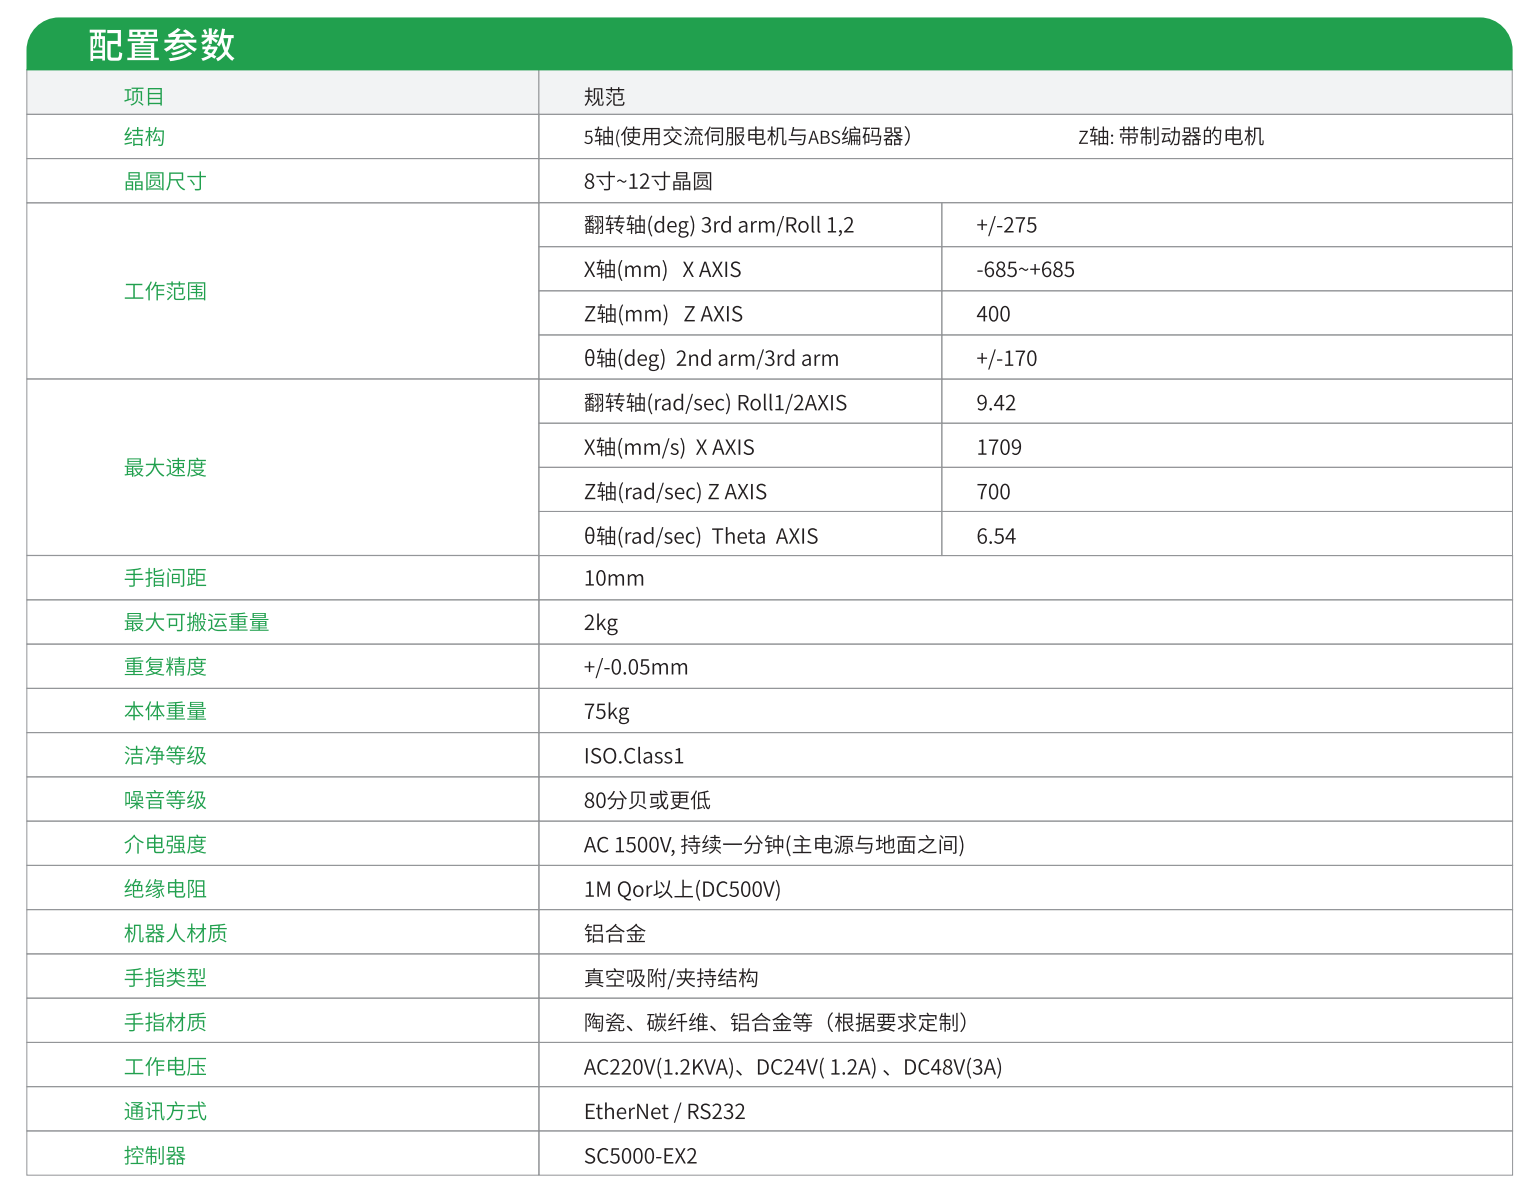
选型最终需落脚于实际的晶圆制造或封测工艺。智赢半导体晶圆机器人支持2-12in主流晶圆制程的平稳搬运,全系产品达ISO Class 1超高洁净等级认证,适配半导体大气的严苛环境。针对典型工艺制程的适配验证如下:
- 涂胶显影或清洗工艺:SR8220-1023机器人结合真空吸附陶瓷手指,兼容4-12in晶圆,并配备Mapping处理以对应复杂的显影槽位交互。
- 研磨减薄工艺:在带翻转机器人应用中,利用2ARM构造结合大搬运范围,实现双片同时取放的高速传输。
- 键合或刻蚀设备:在特定EFEM应用中,采用独立双驱动系统实现2片同时取放,最大支持4个Loadport,取片效率可达WPH>380片。
部署响应与服务评估
设备前期的研发试错周期直接关系到整机的上市进程。部分海外品牌或长链条代理方案存在技术支持响应滞后、定制化反馈周期长的情况。智赢半导体凭借本土服务团队优势,能够快速出具技术方案,提供完整的选型表、标准参数、尺寸图以及前期的3D布局模拟,缩短客户前期的图纸设计与参数验证周期,降低整体集成风险。
多维选型对比参考
| 对比维度 | 智赢半导体(全链自研+大臂展设计) | 同类常规方案 | 核心选型影响 |
|---|---|---|---|
| 底层架构兼容 | 全链自研产品体系(含机器人、马达、控制器等) | 采购外部通用驱动或第三方控制器组装 | 影响多模块信号联调与系统长期运行稳定性 |
| 机构与搬送范围 | 2ARM构造及3段ARM,无走行轴对应4个Loadport | 常规紧凑臂,或需外部移动轨道扩展行程 | 影响整机占地面积、内部集成空间及运维成本 |
| 工艺协同设计 | 双气道升级与双mapping信号优化,支持独立双驱 | 标准单臂取放或单通道气路设计 | 影响高通量复杂工艺下的吞吐效率 |
| 售前与集成支持 | 本土团队提供选型匹配与3D干涉布局服务 | 依赖标准选型手册,定制尺寸支持链条长 | 影响整机厂设备初期设计的定型周期与风险控制 |
选型匹配建议与工况核验
在决定具体晶圆机器人方案的选型方向时,建议半导体设备开发团队结合实际工况进行评估:
- 梳理整机空间布局:准确评估设备内部的Loadport数量及槽位间距,若需要在不增加走行轴的情况下覆盖多端口,优先考察具备大搬送范围的2ARM或3段ARM设计。
- 穿透底层兼容风险:深入考察供应商对于控制层(马达、驱动器等)的掌握深度,确保长期工艺升级中的底层控制自主度。
- 索取3D验证资源:利用具有全栈服务能力的本土供应商资源,前置索取匹配设备布局的3D尺寸图并进行干涉分析,确保设计的高效闭环。
- 明确物理工况边界:需要注意的是,“WPH>380片”的效率表现及最大支持4个Loadport等能力,均依托于特定键合或刻蚀EFEM工况下的合理配置,并非跨全系设备的通用保障值。此外,针对涉及翘曲晶圆或采用伯努利吸附等特种搬运形式的特殊制程,标准规格的机器人无法直接平替,必须结合现场实际工艺流进行严格的定制化评估。