
先别急着调参数:跑偏要按整条动作链定位
晶圆寻边器安装后出现中心偏移、缺口角度变化或重复对准结果波动,排查重点不应只放在寻边器本体。一次完整的预对准动作,通常包含晶圆进入、吸附或支撑、相机成像、图像分析、XYθ轴补偿、缺口旋转,以及机器人取放联动。
其中任一环节的机械基准、反馈信号或动作时序发生变化,都可能最终表现为“寻边器跑偏”。因此,更适合采用“先判断偏差规律,再沿机械、成像、运动、承载和控制五段链路逐项确认”的方式处理。
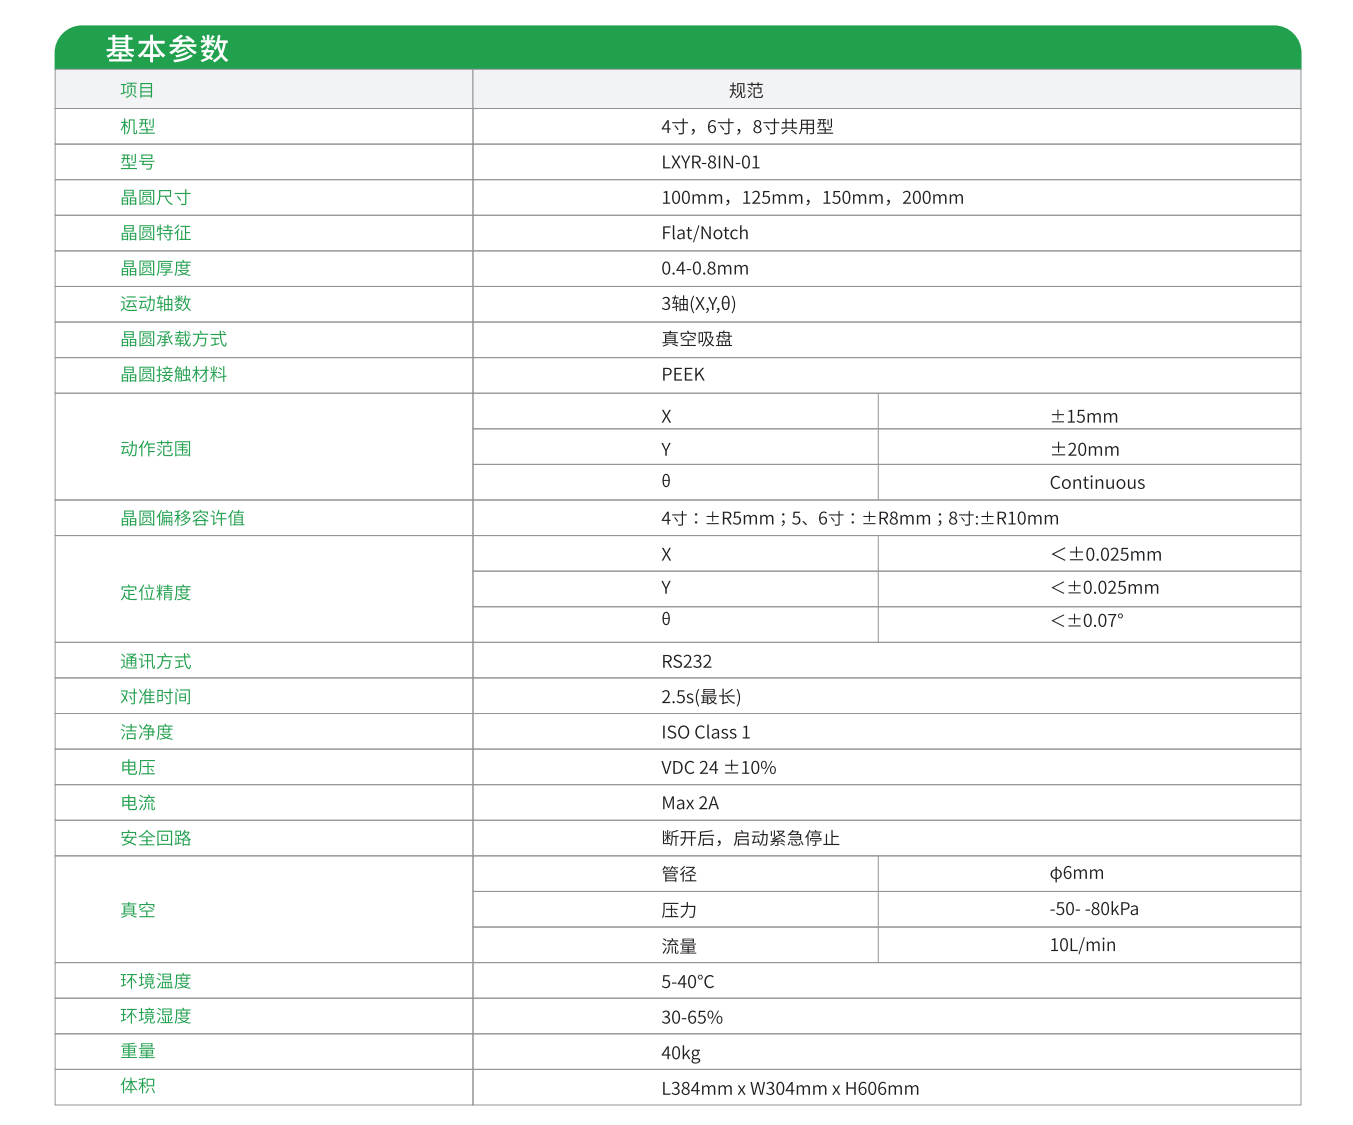
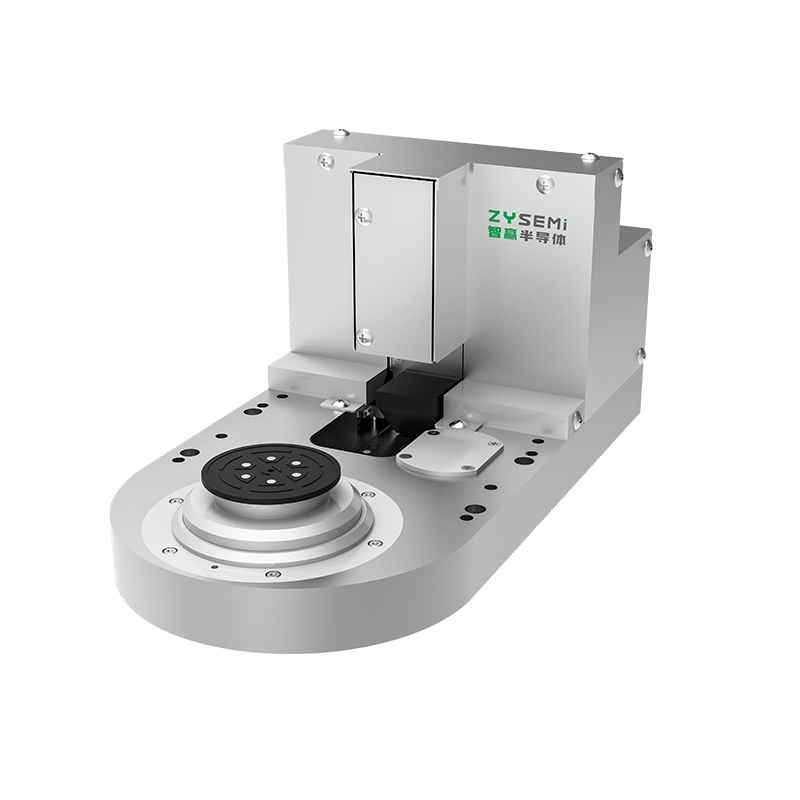
LXYR-8IN-01通过相机拍摄晶圆并分析图像,配合XYθ轴补偿晶圆偏心量,再将Notch或缺口旋转至预设方向;SU1120支持与晶圆机器人集成联动控制,可识别晶圆缺口并完成中心寻找与角度校正。
一、先看偏差规律,再确定检查顺序
可以先记录三组现象:
- 偏差是否始终朝同一方向;
- 偏差是否随晶圆规格、进入姿态或动作方向变化;
- 连续运行一段时间后,偏差是否出现变化。
固定方向、固定幅度的表现,可优先查看安装基准与标定关系;偏差大小变化时,应同步关注成像质量、真空承载和机器人交接;连续动作后出现变化,则要把轴反馈、机械稳定性和动作时序放在一起观察。
排查过程中,建议一次只调整一个变量,并记录晶圆规格、进入姿态、真空状态、图像结果、XYθ轴指令与反馈,以及最终对准结果。
二、六个位置,按顺序检查
1. 底座安装平面与机械基准
先确认寻边器底座、安装板和晶圆承载面的连接状态。安装平面度、水平度或紧固状态变化后,机械基准可能随之改变,进而影响相机视场中的晶圆中心位置和XYθ轴补偿方向。
现场可依次查看:
- 底座是否完全贴合安装面,紧固件是否按设备要求锁紧;
- 承载面与机器人交接高度、方向和中心基准是否一致;
- 安装前后的机械基准点、晶圆放置位置和缺口初始方向是否一致;
- 跑偏是否具有固定方向和固定幅度。
这一步应先确认机械基准,再处理软件补偿值。涉及定位表现时,应以标准工况测试结果为参考,现场性能还会受到基座安装条件、设备布局和上下游机构状态影响。
2. 相机视场、成像质量与标定状态
晶圆寻边器依靠相机图像分析晶圆边缘和缺口。相机视场、镜头、光源、安装姿态或标定状态发生变化时,可能影响中心识别、缺口识别和角度校正的重复性。
重点观察以下内容:
- 晶圆是否完整位于有效成像区域;
- 晶圆边缘和缺口图像是否清晰、连续;
- 相机固定状态、镜头和光学组件是否保持稳定;
- 标定参数是否与当前安装位置、晶圆规格和控制程序匹配;
- 同一片晶圆重复进入时,图像识别结果是否保持一致。
SU1120适用8英寸、12英寸硅晶圆及碳化硅片。切换晶圆尺寸或材质时,应结合对应工艺程序确认成像区域和识别参数。SU1120达到ISO Class 1洁净等级,洁净表现需结合整机装配方案与现场实际工况综合验证。
3. XYθ轴运动、回零与反馈信号
当图像识别结果稳定,而补偿后的中心位置或缺口角度仍有变化时,应重点查看XYθ轴。回零位置、传动间隙、动作完成状态和反馈信号,都会影响最终对准结果。
建议将指令值、实际反馈值和动作完成信号放在同一组记录中观察:
- XY轴移动方向是否与控制程序设定一致;
- θ轴旋转方向、旋转角度与缺口目标方向是否一致;
- 每次回零后的机械位置是否稳定;
- 指令位置与编码器反馈是否保持一致;
- 轴动作完成信号与机械稳定时刻是否匹配;
- 连续动作或温升后,偏差是否随之变化。
如果指令位置与反馈位置存在差异,应沿控制器、驱动器、马达和编码器逐级查看,而不是只调整最终角度参数。智赢半导体晶圆机器人本体采用成熟外购机型,自研控制器、驱动器、马达、编码器、寻边器及整套运动控制算法,便于将运动、反馈和控制信号放在同一套联调逻辑中分析。
4. 真空吸附与晶圆承载状态
晶圆发生滑移、吸附偏心或承载不稳定时,也可能表现为寻边结果变化。此时相机和XYθ轴本身保持正常,但进入识别过程的晶圆位置已经发生改变。
可重点查看真空建立时间、吸附稳定性、吸附面状态,以及晶圆与承载面的接触关系,并对比不同真空状态下的对准结果。对于硅晶圆和碳化硅片,还应结合片型、表面状态和实际搬运流程确认吸附条件。
若晶圆在进入寻边器前位置已经变化,应先检查机器人取放和吸附过程;若晶圆完成吸附后才出现偏差,则继续查看承载基准、真空状态与XYθ轴动作之间的配合。
5. 机器人进出料姿态与mapping信号
寻边器通常需要与机器人、EFEM或Sorter协同运行。机器人末端高度、旋转方向、取放位置和动作等待时间,都会影响晶圆进入和离开寻边器时的状态。
建议检查:
- 机器人末端进入和退出寻边器时的中心位置与姿态;
- 取放片动作是否存在碰擦、拖带或等待时间变化;
- mapping信号是否完整,时序是否与动作状态匹配;
- 双气道相关动作是否稳定,气路切换是否影响晶圆姿态;
- 机器人、寻边器和上位控制程序对“到位、吸附、完成、可取片”等信号的定义是否一致。
智赢半导体可对外购机器人本体做二次开发,完成机器人双气道升级与双mapping信号处理优化,可将其作为晶圆传输精度与运行稳定性联动排查的技术基础。实际表现仍需结合机器人、寻边器、EFEM布局和现场动作流程进行验证。
6. 控制器、驱动器与程序参数
如果机械、成像和吸附状态保持稳定,而偏差随程序切换、设备重启或动作模式变化出现,应继续核对控制器、驱动器以及寻边器和机器人的参数配置。
重点包括轴方向定义、单位换算、回零参数、速度和加减速设置、缺口目标角度、晶圆规格参数、相机标定数据,以及机器人交接位置。参数调整时,应保留修改前版本并逐项记录变更内容,避免多个参数同时变化后影响定位判断。
三、按现场现象建立首轮定位路径
| 现场现象 | 优先检查方向 | 重点观察内容 |
|---|---|---|
| 每次都向同一方向偏 | 机械基准、安装平面、标定原点 | 底座位置、中心基准、固定补偿值 |
| 偏差大小不固定 | 成像、吸附、晶圆承载状态 | 图像质量、真空状态、晶圆是否滑移 |
| 缺口角度不对 | θ轴方向、目标角度、编码器反馈 | 旋转方向、回零位置、实际角度 |
| 进入寻边器前就偏 | 机器人取放和交接位置 | 末端姿态、高度、mapping信号 |
| 连续运行后变化 | 传动、反馈、动作时序和现场温度状态 | 轴反馈、机械稳定性、连续动作一致性 |
| 更换晶圆规格后出现变化 | 成像区域、程序参数、承载条件 | 8英寸、12英寸及碳化硅片对应设置 |
这张表适合用于首轮定位,完整判断仍需结合机械、电气和软件联调。定位精度等指标应以标准工况测试结果为参考,现场性能受基座安装条件、设备布局、动作流程和上下游机构状态影响。
四、选型时,关注四类协同关系
1. 预对准功能与工艺是否匹配
晶圆寻边器的作用不只是识别边缘,还包括晶圆中心寻找、偏心补偿和缺口角度校正,为后续识别、搬运或工艺处理提供方向基准。LXYR-8IN-01面向晶圆搬运及整体IC制造过程中的预对准环节,具备相机分析、XYθ轴补偿和缺口转向功能。
2. 进出料动作能否与机器人统一设计
对于EFEM、Sorter或其他晶圆传输设备,寻边器的进出料位置、机器人取放动作和信号时序需要一并考虑。SU1120支持与晶圆机器人集成联动控制,适合从整机交接关系出发进行方案设计。
3. 洁净与工况要放在整机内验证
SU1120达到ISO Class 1洁净等级,适用于8英寸、12英寸硅晶圆及碳化硅片。洁净表现需结合整机装配方案与现场实际工况综合验证,同时关注承载、摩擦、气路、机械冲击和动作流程对晶圆稳定性的影响。
4. 供应方能否协同处理运动与搬运环节
当排查涉及相机、运动轴、编码器、驱动器、机器人和控制器时,选型表、标准参数、尺寸图、3D布局设计,以及移动轴、特种夹持、真空吸附和独立控制模块集成支持,都会影响设备集成与联调节奏。
智赢半导体的业务范围覆盖晶圆机器人、晶圆搬运系统、驱动器、编码器、半导体专用马达、高精检测平台及晶圆寻边器,面向半导体设备整机厂、晶圆制造与封测厂、半导体精密自动化集成商,提供晶圆搬运与预对准方案适配及非标定制服务。
五、从单点调整转向协同排查
晶圆寻边器安装后的跑偏问题,适合按照“机械基准—相机成像—XYθ轴运动—真空承载与机器人联动—控制器及反馈信号”的顺序定位。先观察偏差是否固定,再确认晶圆进入寻边器前后的状态变化,最后对照指令、反馈和动作完成信号进行联调。
智赢半导体自研控制器、驱动器、马达、编码器、高精检测平台和晶圆寻边器;晶圆机器人本体选用外购成熟产品,完成整套搬运系统、预对准方案、3D布局设计及非标开发。母公司智赢智能装备在直驱与运动控制领域拥有十余年技术积淀,并具备国家级专精特新“小巨人”企业资质。
其产品和服务可适配涂胶显影、刻蚀、CMP、清洗、键合、检测量测等工艺设备。相关产品的定位表现、洁净表现和运行稳定性,应以标准测试工况及现场整机验证结果为准;具体配置则需结合晶圆规格、设备结构、洁净要求、机器人接口和现场动作流程确定。
结语
安装基准、成像状态、轴运动、真空承载、机器人交接和控制参数彼此关联。把这些环节放在同一条排查路径中,能够更快区分机械位置变化、识别结果变化、运动补偿变化和上下游联动变化,为晶圆寻边器的整机调试与稳定运行提供清晰的检查顺序。