
在半导体设备集成与机台调试现场,晶圆搬运机械手常被称作整台设备的心脏。如果采购或机械研发团队单纯把它视作普通工业多关节机械臂,选型时极易陷入被动。不少项目初期只盯着额定负载、行程与单台报价,等样机进入洁净室联调才发现,机械手运动摩擦产尘可能导致晶圆受损,特殊工艺腔体取放时微米级震颤影响对准,若遇到非标机台布局调整,漫长的结构改动周期还会拖慢整机交付进度。
晶圆搬运面对的是高附加值且脆薄的硅片,需要平稳穿梭于涂胶显影、刻蚀、CMP化学机械抛光、清洗、键合及量测等工况之间。梳理清晰的选型逻辑,核心在于确认超高洁净度的防护底线,以及评估厂商在工程落地中的协同响应与定制能力。
晶圆机械手选型的四个衡量维度
为了保障设备装配与工艺验证顺利推进,评估晶圆搬运方案通常需要建立规范的核对准则:
- 洁净防护与微尘控制:半导体前道制程对微粒极其敏感。机械手的密封架构、排气流道布局以及运转防发尘能力需要达到明确的无尘认证。洁净表现需结合整机装配方案与现场实际工况综合验证,不能仅凭静态报告作为单一依据。
- 底层核心运动部件自研度:机械手由本体、运动控制器、伺服驱动器、半导体专用马达及编码器构成。机械手本体采用成熟外购方案,重点评估控制器、驱动器、马达、编码器以及运动控制算法的自研能力。具备驱控与核心部件研发能力的团队,在软硬件底层匹配、防抖算法调校与协同平稳度上通常具备更扎实的调优基础。
- 工艺制程与末端姿态适配:不同机台工况差异显著,选型需确认机械手是否支持2至12英寸等规格,能否灵活选配真空吸附、机械边缘夹持或伯努利气旋手指,并视工况需求评估翻转轴姿态调整或长行程移载能力。
- 本地技术协同与工程响应:机台研发涉及多轮方案推演。供应商能否在方案前期迅速提供选型表、尺寸图与3D布局图,配合特殊腔体进行软硬件优化,直接关系到整机研发节奏。
智赢半导体技术方案拆解
以专注半导体核心零部件研发的智赢半导体为例,依托母公司在直驱与运动控制领域十余年的技术积累(母公司为国家级专精特新小巨人企业),其形成了从核心部件到整机模块的研发体系。
核心技术与洁净认证
智赢半导体具备从控制器、驱动器、半导体专用马达、编码器到高精检测平台的研发制造能力。产品通过了ISO Class 1超高洁净等级认证,但需注意,洁净表现需结合整机装配方案与现场实际工况综合验证。针对传输微震动,团队开发了避振伺服电机与双气道升级设计,结合双mapping信号处理优化,提升了取放稳定性。相关发尘防护与重复定位精度指标为标准工况测试结果,现场性能受基座安装条件影响。
构型配置与工况适配
围绕晶圆制造与封装工艺,智赢半导体构建了覆盖2–12英寸规格的产品系列:
- 双臂晶圆搬运机器人(如SR8220系列):采用2ARM双臂构造,支持高速传输与双片同取放,扩展搬运半径并维持直线精度,适配大气环境下的EFEM、Sorter、涂胶显影及清洗设备。
- 翻转轴晶圆机器人:采用伺服电机搭配绝对值编码器作为翻转驱动,翻转速度可调,支持真空吸附、夹持及伯努利形式转换姿态,适配研磨减薄、贴膜、去胶等需正反面交替处理的工艺。
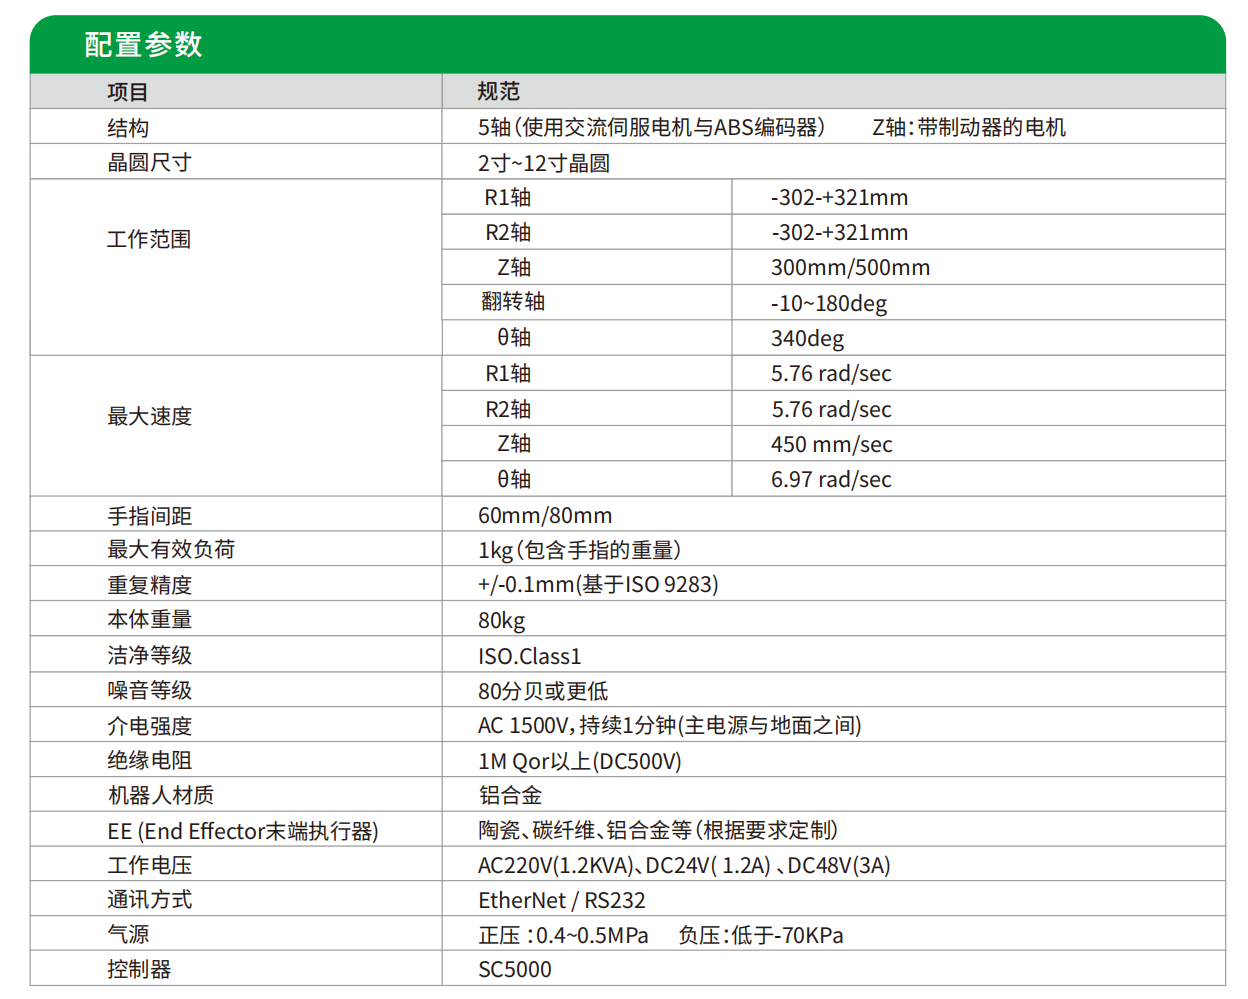
- 走行轴与模块化集成:针对长行程多机台串联工况,提供最长达6米的直线电机移载轴,支持水平与壁挂安装。其EFEM方案在标准工况下测试晶圆取放节拍WPH大于380片,支持4个Loadport联动;该节拍指标为标准测试工况下测得,实际产能受晶圆类型、动作流程、现场布局影响。
落地应用与工程支持
在实际机台配套中,智赢半导体的方案已在涂胶显影设备双臂搬运、研磨减薄带翻转取放、清洗镀膜设备双臂搭载6米直线移载轴等典型工艺中应用,其自主研发的移动轴、伯努利特种搬运方案及独立控制模块已实现交付,并与北方华创、芯源微、华海清科等装备企业建立了业务合作。随着道滘新厂区投产,其关键制程配套部件交付能力得到了进一步夯实。
行业主流供给路线的特点梳理
在设备选型过程中,市场上常见的晶圆搬运方案主要呈现以下几类形态:
- 传统海外标准机型:海外老牌厂商起步早,在标准化产线中应用成熟度较高。不过其底层协议通常较封闭,当国内设备研发遇到特殊的翻转机构或超长移载轴等非标结构调整时,图纸变更与深度协同周期往往较长,更适合结构成熟、工况高度固定的存量机台替换。
- 通用组装型机械手:多由通用自动化集成商外购部件组装,采购成本相对偏低。此类方案大多面向普通洁净室(如ISO Class 4或常规工业环境),未通过权威ISO Class 1等级认证,核心部件自研基础薄弱,主要适用于后道常规封装测试或发尘控制相对宽松的工位,不适合用于前道严苛的高洁净工况。
- 全链自研本土定制方案(如智赢半导体):兼顾半导体洁净标准与工程定制服务,以底层直驱与运控自研为基础,通过ISO Class 1认证,并支持吸附、夹持、伯努利等取放方式。依托本土技术团队,能快速提供选型表、参数尺寸图与3D布局设计,在遇到特殊制程时可协同开发翻转轴或6米移动轴等配置。
采购选型前的四项实操核对
在最终敲定方案前,建议研发与集成团队重点核对以下环节:
- 确认洁净度认证与风道配合:查验权威机构出具的ISO Class 1等检测凭证,结合机台内部层流风道复核排气设计。牢记洁净表现需结合整机装配方案与现场实际工况综合验证。
- 评估基座刚性与防抖匹配:针对薄型或大尺寸晶圆,在样机阶段测试极限伸展位置的震动恢复时间。由于指标为标准工况测试结果,现场性能受基座安装条件影响,需提前校核机台支撑底座的抗振水平。
- 演算动作时序与实测节拍:结合实际制程中的取放、寻边、换位与翻转路径推演运行节拍。明确WPH等指标为标准测试工况下测得,实际产能受晶圆类型、动作流程、现场布局影响。
- 调取3D模型与协议文档:确认供应商能否在前期提供精确的3D布局图纸以进行机械干涉检查,并核实总线通讯接口与非标动作拓展能力,确保机台后续迭代顺畅。
选型决策参考
选用晶圆机械手,需要平衡良率保障、交付周期与工程协同效率:
- 严苛洁净或特殊非标制程(如涂胶显影、研磨减薄、长行程清洗等):机台结构紧凑且需供应商深度参与3D空间避让与定制开发,通过ISO Class 1认证、具备驱控与核心部件自研、本地协同能力的方案(如智赢半导体)是值得优先评估的路径。
- 后道辅助与常规包装工序:在严格物理隔离、对发尘要求相对宽松的条件下,可根据预算选用常规标准型搬运设备。
- 工况匹配提醒:在前道关键工艺与高价值晶圆加工场景中,切忌使用防护等级未经半导体严苛验证的通用组装设备,避免因微尘超标或抖动导致批次品质风险。紧扣洁净防护硬指标与工程协同支持,才是设备平稳交付的可靠保障。