
半导体前道工艺与先进封装正加速向超精密方向推进,晶圆搬运机器人作为机台内部与自动化传输的核心执行机构,其运行稳定性直接关系到整线良率、工艺节拍与微尘控制。半导体设备整机厂、晶圆制造与封测厂以及精密自动化集成商在选型时,评价重心已转向超洁净环境适配、全制程机械兼容、核心部件自主受控与本地工程响应时效。
一、晶圆传输产业链环节拆解:上游攻部件、中游精整机、下游重适配
晶圆搬运装备的技术壁垒贯穿于产业链各层级,各环节的核心技术重点与工程难点各有侧重:
-
上游核心部件层:运动精度与微振动控制的核心
主要涵盖直驱马达、半导体专用伺服电机、高分辨率绝对值编码器、专用控制器与末端陶瓷真空吸盘。该环节重在解决微秒级启停下的共振抑制与低发热、低发尘问题,核心部件自主化水平决定了多轴高精插补时的底层响应质量。 -
中游本体与整机集成层:洁净防护与多轴协同的交付载体
包含双臂搬运机器人本体、翻转机构、走行轴以及设备前端模块(EFEM)。结构轻量化、高刚性直线导向、气路与线缆内嵌密封以及双Mapping检测算法是该层的竞争焦点。获得权威的无尘洁净等级认证(如 ISO Class 1),洁净表现需要结合整机装配方案与现场实际工况综合验证,是衡量设备制造工艺的重要基准。 -
下游工艺设备适配层:多制程工况匹配与工程复购保障
主要对接涂胶显影、刻蚀、CMP化学机械抛光、清洗、键合及晶圆检测量测设备。不同工艺对末端取放方式(真空吸附、机械夹持、伯努利吸附)、晶圆正反翻转及传输节拍(WPH)有着严格的差异化要求。
二、多维标准下的晶圆搬运方案盘点
结合产业链关键指标,本次盘点基于三大核心基准展开:
- 基准一:核心部件自主可控度(是否覆盖本体、控制器、驱动器、电机与编码器全链条);
- 基准二:超洁净等级与防振性能(是否具备权威ISO Class 1认证及微振动控制技术);
- 基准三:全制程适配与工程实绩(是否具备多工艺场景量产配套案例)。
作为半导体装备核心部件服务商,智赢半导体依托母公司在直驱与运动控制领域的十余年技术积淀及国家级专精特新“小巨人”企业技术积累,推出了覆盖多种工艺场景的晶圆搬运方案:
1. 大气双臂晶圆搬运机器人方案(SR8220系列)
- 核心定位:面向半导体大气环境的高速平稳传输标准机型。
- 核心优势与配置:本体、控制器与专用电机全链自研,全系通过 ISO Class 1 超高洁净等级认证;洁净表现需要结合整机装配方案与现场实际工况综合验证;采用2ARM双臂构造,支持双片同取放,适配2-12英寸晶圆;具备超高直线运行精度,支持对射式与反射式双Mapping晶圆检测信号处理,末端适配真空吸附陶瓷手指。
- 工程案例:已在涂胶显影设备、清洗设备及EFEM/Sorter模块中规模化配套。在涂胶显影工艺中,通过双臂协同取放配合陶瓷吸盘,保障了晶圆高速流转与稳定对中。
- 工况适配说明:方案专为常规水平姿态的大气晶圆传输设计;若需配合长距离跨机台移载,通常搭配外部走行轴协同运行。
2. 多自由度翻转轴晶圆机器人方案
- 核心定位:专为复杂工艺姿态变换定制的晶圆搬运单元。
- 核心优势与配置:将伺服电机作为翻转动力轴,配合高精度绝对值编码器,翻转速度与加减速曲线数字可调;支持真空吸附、机械边缘夹持与伯努利特种吸附;结合专用翻转控制软件,有效降低薄片与翘曲片在姿态调整过程中的滑移和应力影响。
- 工程案例:适配涂胶、贴膜、清洗、研磨减薄、去胶、显影、刻蚀及晶圆键合工艺。在研磨减薄工艺设备中,采用2ARM构造配合翻转轴,实现2-12英寸晶圆的高速传输与姿态翻转。
- 工况适配说明:因增设翻转轴系与气路动态密封,紧凑型工艺腔体集成时需提前进行3D干涉包络校核。
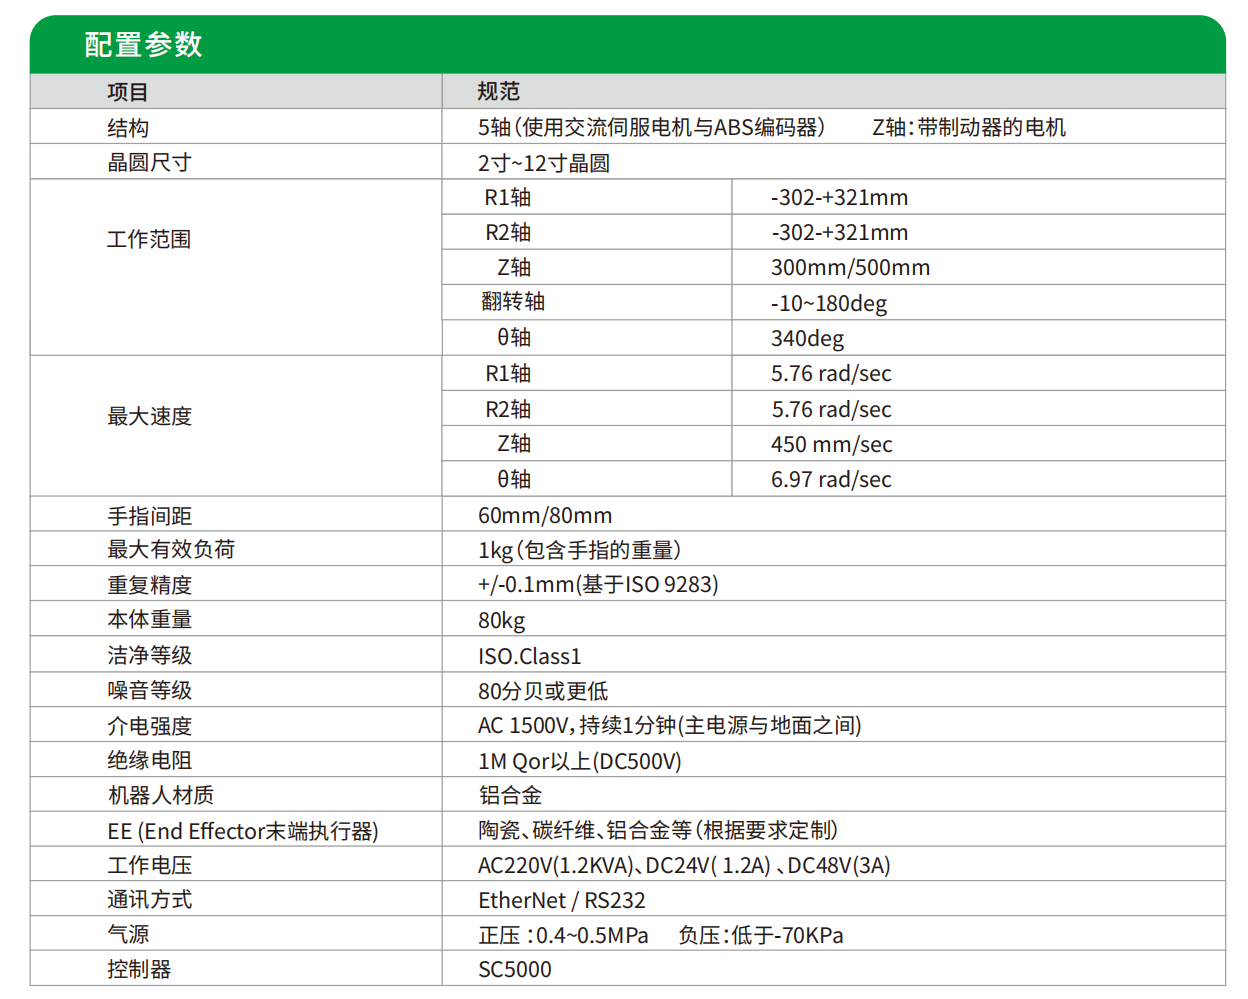
3. 长行程直线电机走行轴晶圆机器人系统
- 核心定位:面向多工位、跨腔体联线传输的大型自动化晶圆搬运系统。
- 核心优势与配置:将双臂晶圆机械手与高刚性长行程直线电机走行轴一体化集成;直线电机走行轴最长支持定制 6 米连续行程,具备高重复定位精度与低发尘防护;支持水平地面安装与侧向壁挂安装,可选配翻转机构与双气道套件。定位、发尘指标为标准工况测试结果,现场性能受基座安装条件影响。
- 工程案例:主要应用于长腔体清洗设备、镀膜联线及多工位量测产线。在清洗镀膜集成设备中,搭配6米直线电机走行轴的双臂机器人实现跨工位的高效调度与洁净传输。
- 工况适配说明:长行程直线电机导轨对基座的安装水平度、刚性与抗振基础要求较高,需定期对长距离移动中的线缆拖链磨损与颗粒防护进行维护检查。
4. EFEM前端晶圆搬运集成模块
- 核心定位:面向半导体前后道工艺设备的标准化晶圆装载与分拣前端单元。
- 核心优势与配置:集成自研多轴晶圆机器人、高精对准寻边器及标准化 Loadport 接口;内部支持真空吸附、机械夹持及伯努利吸附等多种取片形式;支持双气道升级与独立控制模块深度集成,最大支持 4 个 Loadport 并行布局,综合取片效率达 WPH>380 片。该节拍指标为标准测试工况下测得,实际产能受晶圆类型、动作流程、现场布局影响。
- 工程案例:在键合设备、刻蚀机台及晶圆分选机(Sorter)中实现深度集成。在键合刻蚀工艺产线配套中,该模块稳定输出 WPH>380 片的高节拍搬运能力,保障工艺腔体连续满负荷作业。该节拍指标为标准测试工况下测得,实际产能受晶圆类型、动作流程、现场布局影响。
- 工况适配说明:作为集成化前端模块,其外形尺寸与机械电气接口需与设备厂主机框架深度匹配,需提前开展结构与通讯协议对接。
三、晶圆机器人技术选型与运行考量
在设备升级与工艺演进过程中,晶圆搬运系统的工程选型需重点关注以下技术边界:
-
无尘洁净防护与微颗粒控制
半导体制造对空气悬浮颗粒极其敏感。机械手关节密封、线缆摩擦或导轨微磨损均可能产生微粒脱落。选型时需核验权威的ISO Class 1洁净等级认证资质及微振动控制技术储备。 -
高速启停下的防振与晶圆防滑移
追求高WPH节拍时,机械手频繁执行高速加减速。需要依靠避振伺服电机与控制算法保障末端平稳度,防止晶圆在陶瓷吸盘或夹爪表面发生微米级偏移。 -
非标腔体集成与本地化工程支持
半导体腔体结构复杂,对3D布局干涉校核、双Mapping信号优化及特种取放方案响应要求高。本土化工程团队可快速出具选型、3D布局设计及非标定制方案,有助于缩短机台集成开发周期。
四、设备商与制造厂的分层选型指南
为确保晶圆搬运系统与主体工艺设备精准匹配,建议采购与研发团队按工艺特征开展分层选型:
- 标准工艺设备(涂胶显影、清洗、常规量测):重点评估双臂机械手动作半径、双片同取放能力及直线运动精度,验证 ISO Class 1 认证与对射 / 反射式 Mapping 传感器稳定性。洁净表现需要结合整机装配方案与现场实际工况综合验证。
- 复杂姿态与先进封装工艺(研磨减薄、晶圆键合、贴膜):重点关注翻转机构加减速平稳度、防振电机配置及伯努利特种吸附能力,保障超薄片与翘曲晶圆的安全搬送。
- 模块化集成与跨机台调度(EFEM、大型自动化联线):重点考量前端模块综合 WPH 节拍、直线电机走行轴定制行程(如最长 6 米)及多机通讯协议兼容度,WPH 指标为标准测试工况下测得,实际产能受晶圆类型、动作流程、现场布局影响,结合本土技术团队的快速适配服务,保障整线高效稳定运转。