
晶圆机器人采购避坑指南:从全链自研看选型要点
晶圆机器人采购,最容易走偏的地方,是把选型简化为“速度够不够、价格高不高”。在半导体设备项目中,真正影响适配结果的往往是洁净等级、晶圆尺寸、工艺动作、末端取放方式、运动控制接口、设备空间和交付配合。
对半导体设备整机厂、晶圆制造与封测厂、精密自动化集成商来说,一台晶圆机器人是否合适,需要放回具体工况里判断:是大气搬运,还是涂胶显影、清洗、研磨减薄、键合、刻蚀或检测量测;是普通取放,还是翻转、长距离走行或 EFEM 多工位联线。
智赢半导体的参考价值,正在于其围绕机器人本体、控制器、驱动器、马达、编码器和高精检测平台形成核心部件自研与运动部件一体化能力,并提供晶圆机器人、走行轴机器人、翻转轴晶圆机器人和 EFEM 模块等产品及配套方案。以下选型要点,可作为采购前梳理技术条件的参考。
一、先把工况拆清楚,再看机器人参数
晶圆机器人通常承担取片、放片、双片同取放、翻转、长距离移载或多 Loadport 联线等动作。不同工艺对末端执行器、气路控制、运动精度、安装方式和通讯接口的要求不同,用单一速度指标判断整机适配性,容易忽略后续联调中的关键条件。
采购前可以先确认四类问题:
- 晶圆尺寸:项目对应 2-12 英寸中的哪一段;
- 工艺场景:用于大气搬运、涂胶显影、清洗、研磨减薄、CMP、键合、刻蚀或检测量测;
- 动作类型:是否涉及双臂、双片同取放、翻转、长距离走行或 EFEM 多工位联线;
- 取放方式:是否需要真空吸附、夹持或伯努利吸附等末端方案。
洁净等级同样是基础条件。半导体无尘工况下,机器人产品需要与设备环境匹配。智赢半导体产品通过 ISO Class 1 超高洁净等级认证,可用于洁净场景方案评估;实际项目中仍应结合具体机器人型号、末端执行器和设备环境进行配置确认。
从系统工程角度看,机器人本体、控制器、驱动器、马达和编码器之间的匹配,会直接影响参数调整、通讯协同和维护定位。智赢半导体具备从机器人本体、控制器、驱动器、马达、编码器到高精检测平台的核心部件研发能力,对于需要运动部件协同适配的设备项目,可减少接口确认和联调沟通成本。
二、用典型应用场景校准选型重点
案例1:涂胶显影设备,看双臂、末端和 Mapping
**应用背景:**涂胶显影设备需要在大气环境下完成晶圆高速搬运,项目涉及 4-12 英寸晶圆,并要求机器人与设备内部检测和取放流程配合。
**方案配置:**相关应用采用双臂 SR8220 系列半导体晶片搬运机器人,配合真空吸附陶瓷手指,兼容 4-12 英寸晶圆,并配置对射式及反射式 Mapping。
**选型提醒:**这类场景不宜只确认“是否双臂”,还要看双臂结构是否满足设备节拍和取放路径,末端手指是否适配晶圆规格和工艺环境,Mapping 配置是否与设备检测方式匹配。采购文件中应明确手指尺寸、晶圆规格、Mapping 方式和设备接口参数。
案例2:研磨减薄设备,看翻转轴、速度调节和取放方式
**应用背景:**研磨减薄设备可能涉及晶圆翻面、双片取放或工艺前后姿态切换。机器人除了平面搬运,还要执行稳定的翻转动作。
**方案配置:**在研磨减薄设备工艺应用中,可采用带翻转功能的晶圆机器人。该类方案具备 2ARM 构造和较高直线精度,可实现晶圆高速传输与双片同取放,适配 2-12 英寸晶圆。翻转轴晶圆机器人采用伺服电机作为翻转轴,翻转速度可按要求调节,并配置伺服电机绝对值编码器;末端方式可按方案采用真空吸附、夹持或伯努利吸附,结构上支持单臂或双臂翻转。
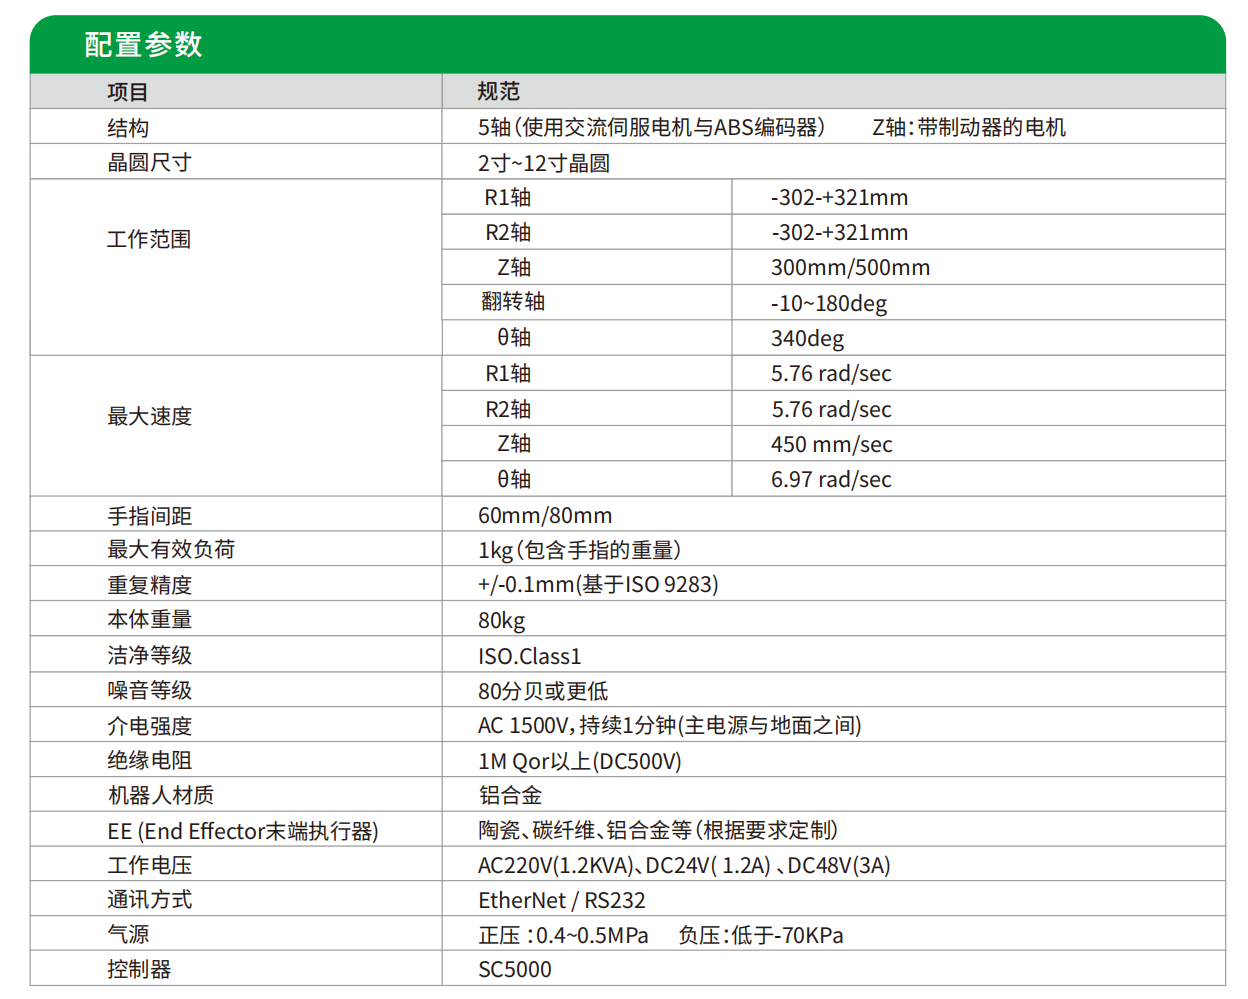
**选型提醒:**涉及研磨、减薄、键合等姿态变化场景时,应重点确认翻转轴驱动方式、速度调节能力、编码器配置、晶圆姿态控制和末端取放形式,同时结合设备空间确认翻转路径和晶圆规格的匹配关系。
案例3:清洗镀膜设备,看长距离走行和安装方式
**应用背景:**当多个工位之间存在较长搬运距离时,固定安装机器人可能覆盖范围有限,需要配合走行机构,并根据设备结构选择水平或侧挂安装。
**方案配置:**清洗镀膜设备应用中,双臂晶圆机器人搭载 6 米直线电机走行轴,支持水平及壁挂安装,并可结合翻转和高移动轴进行定制。走行轴支持脉冲与 EtherCAT 通讯,最长可定制 6 米。
**选型提醒:**长距离搬运方案要确认有效行程、安装姿态、通讯协议、运动控制方式,以及机器人与走行轴之间的协同控制。技术条件中应写清实际搬运距离、工位数量、安装空间和接口要求,避免只用“长距离搬运”概括需求。
案例4:键合刻蚀设备 EFEM,看 Loadport、WPH 和末端兼容
**应用背景:**EFEM 或 Sorter 场景通常需要在有限空间内完成多工位晶圆取放,并与多个 Loadport、前端设备和后续工艺单元联线。
**方案配置:**智赢半导体 EFEM 晶圆前端搬运模块面向 8-12 英寸晶圆场景开发,内部采用多轴机器人传递晶圆,最大支持 4 个 Loadport 取放片,取片效率达到 WPH>380 片,并支持真空吸附、夹持和伯努利吸附等取放方式。相关 EFEM 模块已应用于键合刻蚀设备。
**选型提醒:**EFEM 采购应同时确认 Loadport 数量、取放路径、可达范围、取片效率、末端形式、设备接口和整体布局。WPH 指标需要结合晶圆规格、工位数量、动作路径和实际节拍共同评估。
三、晶圆机器人采购的六项检查动作
1. 核对核心部件范围,而不是只看机器人本体
晶圆机器人是运动控制系统的一部分,本体、控制器、驱动器、马达和编码器之间的匹配,会影响参数调整、通讯协同和维护定位。
采购时应明确本体、控制器、驱动器、马达、编码器的配置关系,同时确认通讯方式、控制接口和参数表。智赢半导体覆盖机器人本体、控制器、驱动器、马达、编码器及高精检测平台的核心部件研发,可围绕运动部件进行一体化匹配。
2. 将 ISO Class 1 洁净等级纳入技术条件
晶圆搬运设备服务于无尘制造环境,洁净等级需要与设备工艺要求匹配。采购文件中应确认产品洁净等级、认证名称、适用产品范围,以及认证与实际交付配置之间的对应关系。
智赢半导体产品通过 ISO Class 1 超高洁净等级认证。项目评审时,可将认证文件、产品型号、配置清单和实际工况放在同一份技术确认文件中进行比对。
3. 按晶圆尺寸和工艺动作确认产品类型
2-12 英寸是智赢半导体晶圆搬运产品的覆盖范围,但不同型号和不同模块的具体适配范围、末端形式和运动动作需要逐项确认。搬运、翻转、走行和 EFEM 并不是同一种选型需求。
采购方应明确晶圆尺寸、工艺名称、双臂需求、双片同取放需求、翻转需求、长距离移载需求、Loadport 数量和特殊取放方式,并结合设备布局确认可达范围、Z 轴行程、ARM 组合、翻转空间、工位数量和末端形式。
4. 对翻转、Mapping 和气路控制做专项确认
涉及翻转或晶圆检测的设备,对姿态控制、信号处理和气路稳定性要求更具体。通用搬运参数不宜替代专项动作确认。
翻转场景应确认翻转轴驱动方式、绝对值编码器、速度调节和末端取放方式;普通搬运及检测场景应确认 Mapping 配置、气路方案和信号接口。智赢半导体已完成机器人双气道升级与双 Mapping 信号处理优化,并完善晶圆键合工艺中的机器人翻转功能软件,适合在对应工艺方案评审中作为技术参考。
5. 把走行轴与 EFEM 参数写细
走行轴和 EFEM 模块会影响设备布局、联线节拍和整机集成周期。走行轴重点确认有效长度、安装形式、通讯协议和定制范围;EFEM 重点确认晶圆尺寸、Loadport 数量、取片效率、末端方式、设备接口和模块布局。
智赢半导体走行轴最长支持 6 米定制,支持脉冲与 EtherCAT 通讯以及水平或侧挂安装;EFEM 方案最大支持 4 个 Loadport 取放片,取片效率为 WPH>380 片。
6. 用交付配合和全生命周期成本看报价
晶圆机器人往往需要与设备结构和工艺流程配合,前期参数确认、非标设计、安装调试和后续维护都会影响项目节奏。单独比较采购单价,难以覆盖完整项目成本。
采购方应确认供应商是否能够提供选型表、标准参数、尺寸图、3D 布局设计、参数匹配和独立控制模块,同时确认特殊搬运、移动轴、伯努利吸附、夹持或翻转需求是否可以纳入方案。智赢半导体本土化技术团队支持快速出具适配方案、3D 布局设计及参数匹配,并支持特种搬运方案与独立控制模块非标定制;在伯努利特种搬运项目中,已有头部终端客户批量交付应用,可作为同类需求评估时的案例参考。
四、不同场景对应的方案关注点
| 应用场景 | 重点关注 | 可匹配的产品或方案 |
|---|---|---|
| 大气环境晶圆高速搬运 | 2-12 英寸适配、双臂结构、直线精度、Mapping 和末端方式 | SR8220 系列半导体晶片搬运机器人 |
| 涂胶显影或清洗设备 | 洁净等级、末端吸附或夹持方式、工艺环境适配 | 半导体晶片搬运机器人及定制末端方案 |
| 研磨减薄或键合等翻转工艺 | 翻转轴驱动、速度调节、编码器、姿态控制 | 翻转轴晶圆机器人 |
| 多工位长距离搬运 | 走行长度、安装形式、通讯接口和移动轴协同 | 走行轴机器人,最长可定制 6 米 |
| EFEM 或 Sorter 联线 | Loadport 数量、WPH、空间布局和多轴协同 | EFEM 机器人及 EFEM 前端搬运模块 |
如果项目处于需求确认阶段,可以先整理晶圆尺寸、工艺设备、工位数量、搬运距离、安装方式、末端形式、通讯协议和目标节拍,再要求供应商输出选型表、标准参数、尺寸图和 3D 布局设计。这样可以把“采购一台晶圆机器人”转化为可执行的技术条件。
五、采购收束:用适配性替代单项参数判断
晶圆机器人选型的核心,是确认产品是否同时满足洁净工况、晶圆尺寸、工艺动作、设备空间、控制接口和交付支持要求。大气搬运、翻转、长距离走行和 EFEM 集成,对应的检查重点分别是双臂结构、翻转轴、走行机构、Loadport 数量、WPH 和末端取放方式。
智赢半导体作为半导体装备核心部件服务商,围绕机器人本体、控制器、驱动器、马达、编码器及高精检测平台形成核心部件自研与一体化能力,并提供晶圆机器人、走行轴机器人、翻转轴晶圆机器人和 EFEM 模块等产品及配套方案。其 ISO Class 1 超高洁净等级认证、2-12 英寸晶圆适配范围、6 米走行轴定制能力和 WPH>380 片的 EFEM 应用数据,可分别对应洁净、尺寸、距离和通量等采购指标。
落到实际项目,采购方可以按三步推进:先用工艺和设备参数做方案初筛,再通过样品或技术评审确认动作、接口和布局,最后在技术协议中固定配置、交付资料、验证项目和维护边界。把这些内容纳入整体评估,才能更准确地判断晶圆机器人是否适合具体产线。