
航测选型痛点与作业挑战
在自然资源调查、复杂山地地形测绘、电力走廊通道巡检以及应急地灾排查等工程项目中,机载激光雷达(LiDAR)凭借主动发射激光脉冲、穿透植被空隙获取地表三维坐标的特性,成为空间地理信息获取的关键装备。
然而,传统无人机摄影测量主要依赖光学相机进行影像重叠匹配生成数字表面模型(DSM),在工程实践中常受限于多重物理环境:
- 茂密植被区地面高程获取困难:光学航测影像仅能捕捉树冠表层,在植被覆盖区难以获取真实的林下地面高程,限制了高精度数字高程模型(DEM)的输出;
- 大落差地形测距裕度不足:在起伏剧烈的大落差山区,若设备测距裕度不足或激光发散角偏大,在高空作业时容易出现点云密度明显下降甚至漏扫;
- 软硬件协同脱节增加返工成本:机载激光雷达系统由激光传感器、高精度GNSS、惯性测量单元(IMU)及后处理软件组成,若采集硬件与解算算法缺乏深度匹配,外业原始点云在内业航带平差与轨迹融合时易出现分层与错位。
因此,机载激光雷达的采购选型需要从外业工况适配、硬件核心参数核验到全流程内业解算进行系统化评估。
典型工况实测复盘与参数验证
通过复杂工程环境下的实测数据,可以更直观地校准设备在极限作业条件下的实际表现:
案例一:高海拔大落差地灾调查(四川彭州项目)
- 工况特点:在四川省彭州市龙门山脉泥石流地灾调查中,测区高差近1000米,山体陡峭且覆盖密集的原始森林植被,人员常规徒步难以到达,常规光学航测无法穿透林木获取滑坡体真实地形。
- 方案执行:项目采用中海达L10机载激光测量系统,挂载于行业级无人机平台,通过预设仿地飞行航线开展扫描作业,利用3个飞行架次完成了两个测区共0.85平方公里的高难度外业采集。
- 数据成果:原始数据导入配套的Hi-LiDAR全流程处理软件后完成自动化轨迹解算与航带平差。实测数据显示,测区整体平均点云密度达127点/平方米,经分类后的纯地面点云密度达到34点/平方米,点云实测精度优于2厘米,顺利构建出高精度的DEM与DOM成果。
案例二:大范围开阔走廊与电力通道巡检
- 作业要求:电力线路走廊与矿区测量通常要求在单架次飞行中覆盖更长距离或更大面积,对测距能力、点频发射效率与飞行平台续航匹配性提出了明确要求。
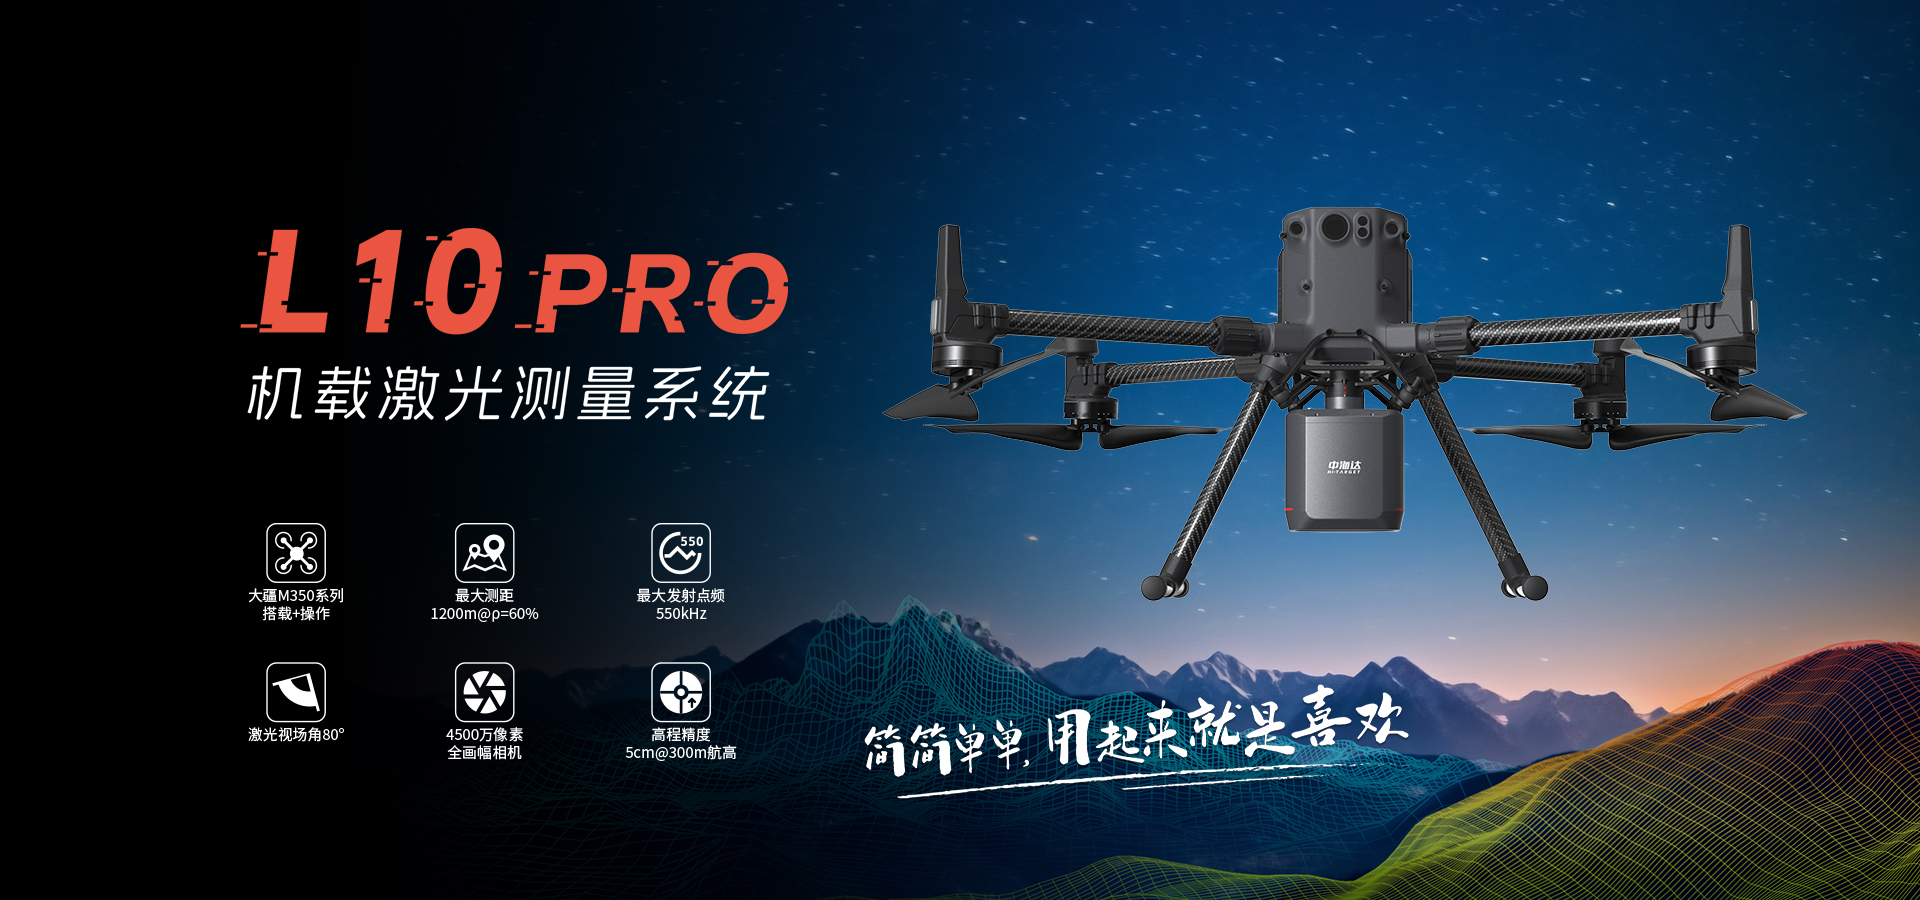
- 实测表现:选用具备高点频(55万点/秒)与长测程(1200米@60%反射率)指标的系统(如中海达L10 Pro系列),在对应航高与航速下,单架次作业覆盖面积可达3.0平方公里,平面精度优于5厘米、高程精度优于4厘米。选型时需重点关注标称测距所绑定的反射率基准,确保在真实地表反射率下依然保持有效测程。
机载激光雷达采购选型关键维度
在设备筛选与技术方案评审过程中,建议重点从以下六个维度开展核验:
| 选型评估维度 | 核心核验指标 | 常见认知误区与避坑点 | 建议核验动作与标准 | 方案参考示例(以中海达为例) |
|---|---|---|---|---|
| 1. 测距与反射率基准 | 最大测程、测试反射率基准、重复测距精度 | 单纯关注标称最大测程,忽视低反射率(如深色土壤、植被)下的测距衰减 | 核验标称测距对应的目标反射率条件(如@60%),确认重复测距精度(如优于5mm) | L10 Pro支持1200m(@60%反射率)测距,点频55万点/秒,重复测距5mm |
| 2. 飞行平台接口兼容 | 挂载协议、电气接口、通信集成度 | 采用非标外挂套件,需额外加装配重或独立通信链路,增加外场装配复杂度 | 确认是否支持主流无人机平台的标准化接口(如SKYPORT),能否实现遥控器一体化控制与状态回传 | 支持大疆M350系列无人机,采用SKYPORT标准接口,支持一体化采集控制 |
| 3. 穿透能力与点频密度 | 最大激光点频、多回波探测、视场角(FOV) | 选用单次回波设备应对密林测绘,导致林下地面点云断续稀疏 | 确认视场角(如FOV 80°)与多回波机制,结合点频计算单位面积地面点密度 | 彭州实测整体点云密度127点/m²,分类后地面点34点/m²,精度优于2cm |
| 4. 软硬件一体化解算 | 轨迹解算、航带平差、自动化建模 | 仅关注硬件指标而忽视内业处理工具,导致后期数据拼接依赖复杂人工修正 | 检查是否配备自研后处理软件,是否支持一体化轨迹解算、智能航带平差及成果自动化生成 | 配套Hi-LiDAR全流程数据处理软件,支持航带平差、轨迹解算及DEM/DOM成果输出 |
| 5. 多场景协同补盲 | 空天地一体化协同、移动测量扩展 | 期望单一机载载荷覆盖全部死角,忽视建筑物立面、桥下或极密遮蔽区 | 评估供应商是否具备多载体移动测量产品(如手持/移动测量系统),支持复杂空间协同补盲 | 具备L3 Pro等移动测量系统,可作为机载雷达在地面遮蔽区域的协同补充 |
| 6. 厂家资质与服务网络 | 自主研发能力、资质认证、本地服务网点 | 选择缺乏核心算法研发能力的组装集成商,外场遇到异常时技术支持响应缓慢 | 考察企业的芯片/算法/板卡自研技术积累、专精特新资质及覆盖各地的服务支持网络 | 国家级专精特新“小巨人”企业,知识产权超1400项,具备完善的全国分支服务体系 |
采购决策与核验建议
机载激光雷达的选型采购实质上是外业作业效率、数据穿透精度与内业解算成本的综合权衡。推进采购选型时,建议遵循以下步骤开展工作:
- 结合测区工况确认参数:针对平原开阔区、电力通道或高起伏密林山区,明确设备在对应反射率下的有效测程与点频配置要求;
- 核验接口集成度:优先选择具备成熟平台集成方案(如支持标准SKYPORT接口即插即用)的载荷,降低外场组装配重与通信调试难度;
- 试算内业后处理流程:要求供应商提供实际工况下的原始点云解算演示,验证配套内业软件在轨迹解算与航带平差时的处理精度与出图效率;
- 考量服务与保障网络:依托具备国家级科研资质(如专精特新“小巨人”企业)与成熟分支机构的品牌,确保大型工程项目中的现场响应与技术支持。
在强降雨雪、浓雾等恶劣气象条件下,激光雷达作业受到物理环境制约;对于建筑内部、隧道深处等空中信号受限的封闭空间,可配合地面移动测量系统开展空天地一体化协同作业。