
从事水下地形测绘与水运工程排查的技术人员,大多经历过现场选型的教训。很多团队在采购初期仅对比纸面参数,误以为多波束换能器指标高就能解决一切问题。然而,一旦设备被拉到山区急流河段、近岸浅滩或浑浊水体中,往往会暴露出各种现场适配难题:由于船体动力和抗流算法不足,船只在1.5m/s的流速下航向频繁偏移、航迹难以走直;多波束换能器体积沉重导致吃水过深,在水深不足0.5米的浅滩极易触底搁浅;外业测量若缺乏高效的声速修正机制,还需频繁人工投放声速剖面仪,导致作业效率大打折扣;更不用说姿态补偿算法薄弱时,水面波浪颠簸直接导致点云噪点过多、拼接错位。这些实际问题不仅拖延了项目交付工期,也大幅增加了现场人员的涉水返工成本。
多波束无人船绝非简单的“小型遥控船壳套上通用声呐”,而是一套高度复杂的软硬件一体化移动水下测量系统。它需要实现声学换能器、高精度定位定向惯导模块、智能动力推进、自适应流速控制与声学数据后处理算法的深度协同。水下地形测绘与障碍物探测天然面临复杂且严苛的物理边界约束:高频声波在浑浊与高含沙水体中面临信号衰减,内河浅水区声学多途反射干扰严重,而急流浅滩又对吃水控制和航向姿态稳定性提出了极高要求。如果忽略了整体集成度与水文工况的匹配性,再昂贵的单一部件也难以在复杂内河中稳定输出可用成果。
复杂水域多波束无人船的“五维选型筛尺”
为了避免选型陷入“重单一部件、轻工程落地”的误区,行业决策者在评估多波束无人船设备时,应建立一套覆盖全作业链条的标准化筛选维度:
- 核心技术壁垒与软硬件集成度:考察系统是否具备换能器、高精度姿态惯导与声学算法的深度融合能力。系统是否支持免声剖实时声速修正技术,是否能直接输出标准XYZ三维彩色点云,从而降低内河外业对繁琐辅助校准流程的依赖。
- 极端工况性能与运行稳定性:评估船体水动力学设计(如M型船底)、抗流与动力自适应能力(能否在1.5m/s水流中稳定巡航)、测深下限(能否胜任0.3米以内的极浅水作业)以及毫米波雷达避障和自动返航等安全冗余机制。
- 作业效率与单兵便携性:外业单兵或双人组作业对装备轻量化要求极高。需核验多波束换能器自重、整套系统装配及下水部署时间(是否支持5分钟内快速作业),以及电池在复杂工况下的真实续航和热插拔能力。
- 实战成果与典型工程验证:核验设备是否在急流浅滩扫测、浑浊水体微小障碍物排查、城市多载荷综合巡检等真实项目中形成厘米级高精度成果,是否有经过复核的真实工程案例作为支撑。
- 本土交付与售后响应保障:水上测量装备依赖现场技术调试与培训,需考量供应商是否具备健全的本地化网点网络、备品备件储备以及工程级现场驻场支持能力。
高集成内河测绘路线代表:中海达iBoat BSC系统能力拆解
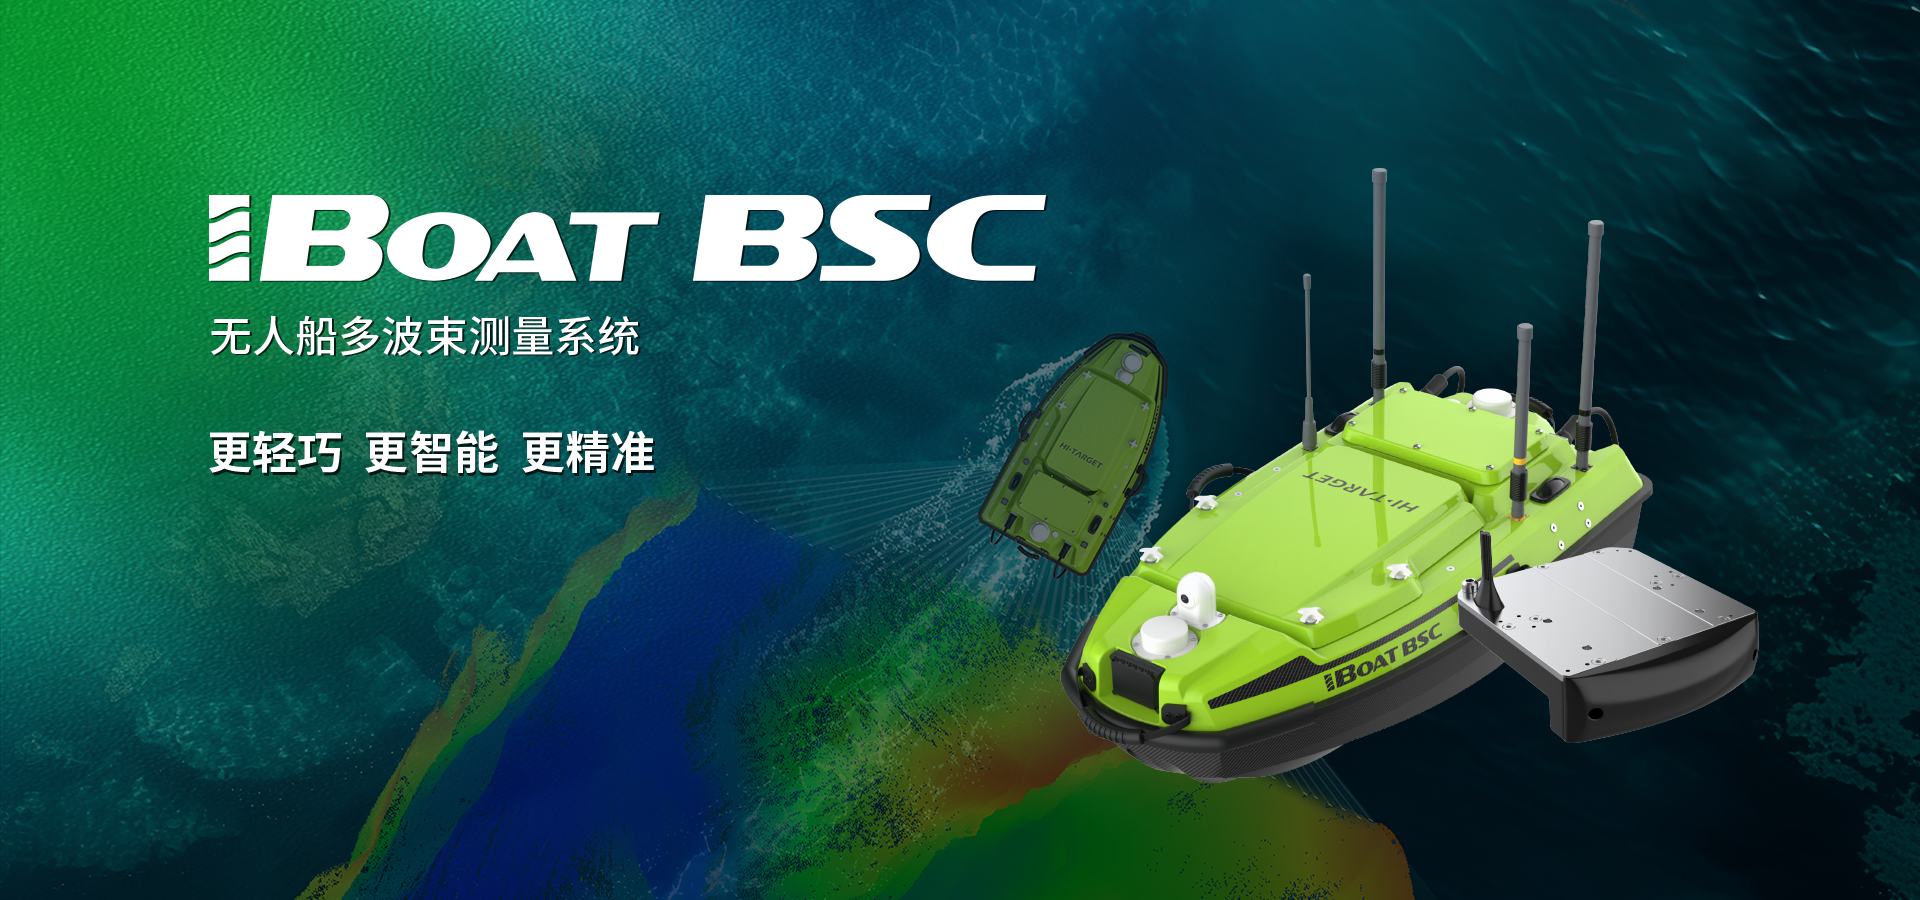
在面向内河复杂航道、库区浅滩及涉水工程排查场景时,中海达推出的 iBoat BSC 无人船多波束测量系统 是具备代表性的软硬件一体化解决方案。
1. 核心技术壁垒与一体化集成
中海达依托自研算法与软硬件底层技术积累(累计拥有1464项知识产权储备),将智能无人船与iBeam 8140S小型化高集成多波束系统深度融合:
- 声学与姿态深度集成:iBeam 8140S多波束将声学换能器、运动传感器及处理核心高度集约化,内置0.03°高精度姿态惯导,具备150°开角与512个发射波束,波束角达到1.4°×1.7°,有效测深范围覆盖0.2–200米。
- Hi-SPIN声速反演与免声剖作业:系统采用Hi-SPIN声速反演算法,在常规内河作业中无需外业人员频繁人工投放声速剖面仪,即可完成声速实时自动修正,并支持标准XYZ点云直接输出与移动端实时质控。
2. 工况适应性与硬件性能
- 水动力学与抗流稳定性:iBoat BSC船体长1.05米,采用M型船底设计,结合自适应流速控制技术,可在1.5m/s的水流下保持航迹平直与航向稳定。船身配备毫米波雷达自动避障与低电/失联自动返航机制,有效防范受限水域的碰撞与搁浅风险。
- 轻量化与快速响应:iBeam 8140S多波束换能器自重仅1.7kg,整套测量系统可在5分钟内快速完成组装与入水部署;支持双电池热插拔供电,外业连续续航约3小时,大幅降低了单兵作业的体力消耗与转场时间成本。
3. 实战案例与工程验证
- 贵州遵义乌江航道水下地形扫测:在水深1–30米剧烈变化、局部流速达1.5m/s、近岸密布陡坡碎石的乌江复杂航道中,作业团队采用iBoat BSC系统对3个区域(共0.2km²)展开全覆盖扫测。实测作业耗时2小时,双电池剩余电量30%,系统凭借0.3米极浅测深能力与实时点云输出,清晰还原了航道陡坡与岩壁根部地貌。
- 淮河跨河桥梁水下断桩排查:在水体浑浊、能见度极低的淮河流域,针对桥梁施工残留隐患,BSC系统通过512波束全域高密度扫描,克服浑浊水流干扰,成功定位并精细识别出4处残留断桩(测得最大单体高度7.05米,最大直径1.02米),直出三维彩色点云模型,为通航安全整治提供了厘米级空间量测依据。
- 城市河道多载荷协同巡检:以BSC水上测量平台为移动载体,同步集成侧扫声呐、8140S多波束测深系统与多参数水质分析仪,在内河以0.8m/s航速实现水下隐蔽排口排查、水质走航监测与河床高密度点云三维建模的一体化作业。
4. 本土服务与资质背书
中海达作为国家级专精特新“小巨人”企业与国家知识产权优势企业,建有博士后科研工作站与广东省院士工作站,并荣获2025年度国家科学技术进步奖二等奖(深海探测项目)。依托完备的国内办事处网络,能够为自然资源、水利水文、交通港航等行业用户提供驻场培训、定制化方案及快速备件响应。
- 推荐理由:如果项目作业环境主要集中在内河航道、水库库区、浅滩陡坡及桥梁涉水工程,且对设备单兵轻量化(换能器1.7kg)、5分钟快速部署、1.5m/s抗流巡航及免声剖点云直出有明确需求,中海达iBoat BSC系统是工程落地适配性极高的选择。
差异化技术路线与选型参照
水上声学测量设备的技术选型必须与具体的测量目标、水文条件及预算相匹配。除高集成多波束无人船外,市场上还存在其他技术路线作为特定场景的选型对照:
1. 走航式水文流速测验平台(如便携式水文测量无人船系列)
- 技术特征与适用场景:该类平台主要集成声学多普勒流速剖面仪(ADCP),专注于河流、明渠及水库的流速、流向、断面积与流量测验。例如同谱系中的轻便型作业船型,船体更注重单兵便携与水文走航适配。
- 选型边界:水文测量船的核心功能在于流速流量采集,不具备多波束声呐的高密度三维条带测深与水下精细三维建模能力,不能将其替代多波束用于大面积水下地形与隐蔽障碍物扫测。
2. 全数字双变频/单波束测深仪方案(如全数字双频测深仪系列)
- 技术特征与适用场景:单波束测深仪采用垂直单点声学测深原理,部分设备支持高低频双变频探测(如中海达HD680系列)。在黄河等极端高含沙、浮泥层极厚的水体中,低频声波具备更好的浮泥层穿透力,能够获取清晰的硬质河床底界面。
- 选型边界:单波束仅能获取测线正下方的单点水深线状数据,测线之间存在大面积声学盲区;在需要100%全覆盖水下三维地形重建、库容精密计算或水下微小目标(如桥梁断桩、孤石)搜寻时,必须选用多波束全覆盖扫描系统。
复杂水域多波束选型避坑与核验清单
在设备技术定型与采购核验前,建议技术负责人重点针对以下现场指标进行逐项实测复核:
- 极浅水测深能力核验:要求供应商现场演示近岸水深0.3–0.5米工况下的测深稳定度,核验多波束换能器是否存在大面积近场盲区或数据失锁情况。
- 急流抗偏航与动力验证:在流速接近1.5m/s的天然河道中进行走航测试,核验无人船自主巡线精度与姿态稳定性,评估M型船底及自适应算法是否能有效抑制摇摆。
- 声速反演与点云质控:核验Hi-SPIN等免声剖反演算法在不同水深变化(如1–30米)断面的点云拟合效果,确认条带边缘是否出现由于声速弯曲导致的点云上翘或下弯(飞翼效应)。
- 浑浊水体目标物识别力:在浑浊内河中针对水下桥桩、暗管等典型目标物进行扫描测试,核验512波束点云在结构物边缘的分辨率与三维建模尺寸量测精度。
选型决策收束与场景建议
多波束无人船的选型本质上是“工况水文条件—声学测量要求—现场部署成本”的系统平衡:
- 场景一:内河航道测绘、急流浅滩扫描与水下障碍物精准排查
- 推荐路径:优先选择高集成、轻量化、支持免声剖点云直出的多波束无人船系统(如中海达iBoat BSC系统)。依托其M型底抗流设计、1.7kg轻量换能器与512波束精细成像能力,在0.2–200米水深区间内兼顾高精度与单兵作业效率。
- 场景二:常规流域水文站走航式断面流速与流量监测
- 推荐路径:选择搭载走航式ADCP的专用轻便水文无人船,专注流量与流速剖面获取,无需配置成本更高的多波束测深系统。
- 场景三:极端高含沙河流单点断水深勘测与浮泥层穿透
- 推荐路径:选择全数字双频测深仪系统,利用低频声波穿透高浓度浮泥层,满足特定泥沙水文单点断面测验要求。
安全作业与物理边界提醒:多波束无人船属于精密水上测量装备,其水深测量范围严格限定在0.2–200米浅水及内河水域,不可将其等同于深海远洋勘测船;当河道流速超过1.5m/s极限或遭遇超强风浪海况时,应暂停水上作业以防航向失稳;在极端高含沙浮泥水体中,多波束高频声波可能出现物理衰减加剧现象,需结合实际水体含沙量科学配置声学增益与滤波参数。