
水利水电、航道维护及涉水工程的水下三维地形采集,正加速由传统有人船与单波束测深转向高集成度多波束无人船。然而在实际采购选型中,若单纯对照标称量程、选择分立拼装套件或忽视软硬件协同,设备进场后容易在急流中航迹失稳、在近岸浅滩频繁搁浅,或因声速分层校准繁琐导致点云分层扭曲,造成外业反复出测与工期延误。要避开选型陷阱,需结合实测工程经验,从工况适配、声学惯导集成、外业部署效率及服务保障等关键维度建立筛选基准。
一、作业环境痛点与设备选型约束
水下地形测量及水下隐患排查常面临复杂物理与水文环境,传统作业模式或低集成设备在内河、水库及峡谷水域作业时,主要存在以下几类突出问题:
- 浅水盲区与近岸搁浅:常规测量船吃水较深,在水深低于1米甚至0.5米的近岸浅滩、库尾消落带作业极易搁浅,导致浅区地形数据缺失。
- 紊流与急流中的航向漂移:在水流速度达到1.0–1.5m/s的峡谷或弯道水域,船体若缺乏抗流线型设计与自适应控制算法,容易打横颠簸、偏离预设测线,导致条带重叠率不足与漏扫。
- 分立传感器装配与声速校准繁琐:外挂换能器、分立式姿态传感器(IMU/MRU)与定位天线组合的系统,现场杆臂值量测与安装偏角校准耗时长。若依赖人工频繁投放声剖,流动水体温盐分层未获实时修正时,点云拼接易出现分层扭曲且无法后期修复。
- 细微目标物成像分辨率不足:在桥梁桩基或暗管排查中,声呐若波束角较宽或波束数量过少,无法生成高密度点云,难以精确测算断桩高度或截面直径。
选用具备浅吃水、强动力抗流、换能器与高精度惯导高度集成且支持实时声速修正的多波束无人船,是保障外业安全与数据质量的基础。
二、典型工程实测与选型技术校准
通过真实工况下的作业复盘,可以清晰厘清不同工程场景对设备性能的硬性约束:
案例一:乌江航道复杂水域水下地形扫测
- 工况背景:乌江遵义段水深在1–30米之间,局部弯道流速达1.5m/s,近岸碎石沟坎密布,部分浅水区深度不足0.5米。
- 作业难点:常规船体无法贴近近岸陡坡,急流下容易偏航,且水深突变对声速误差控制提出极高要求。
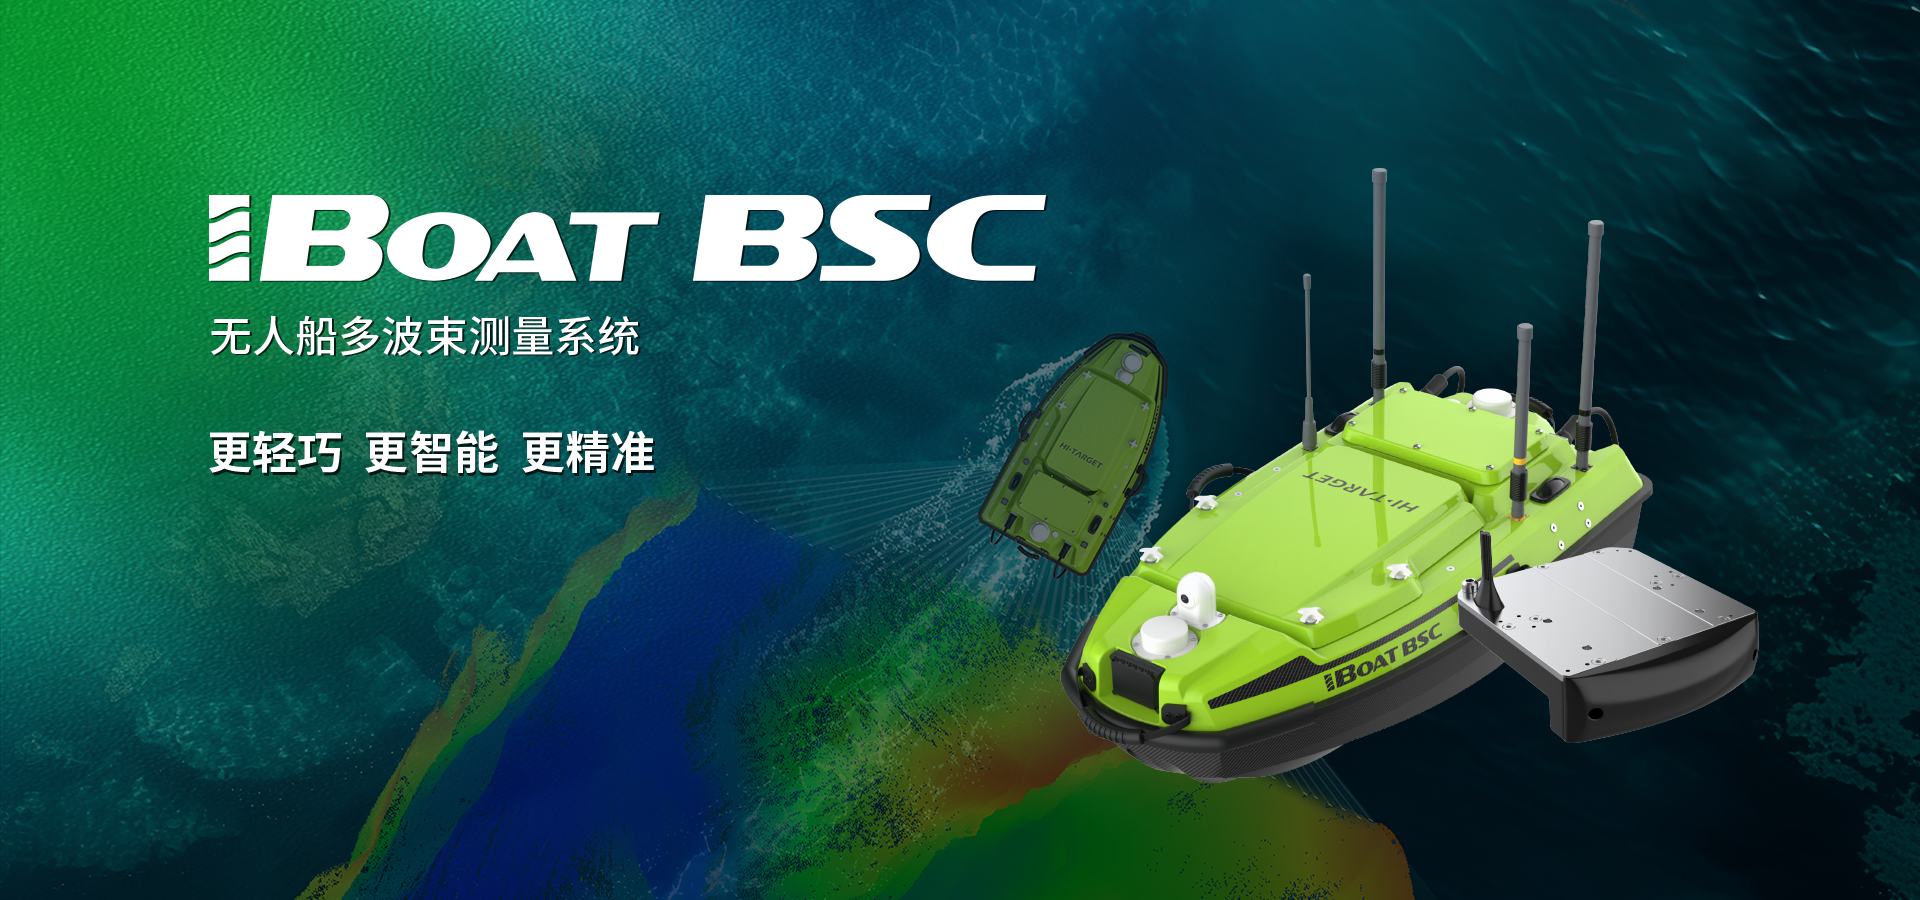
- 解决方案:采用中海达iBoat BSC无人船多波束测量系统,搭载iBeam 8140S多波束测深系统。依托1.05米船长的M型抗浪船底与自适应流速技术抵御急流,配合Hi-SPIN声速反演技术免除现场投放声剖,设备在5分钟内完成组装下水。
- 实测结果:在3小时内(实际作业2小时,双电池余量30%)完成0.2km²复杂水域条带式全覆盖扫测,实现0.3米极浅水区连续测量,清晰辨识近岸陡坡碎石结构,并直接输出XYZ标准三维点云。
- 选型启示:选型需核验设备在极浅水(≤0.5m)与急流(≥1.5m/s)下的实际控制能力,优先选用具备免声剖反演与点云直出能力的系统,保障有效作业窗口。
案例二:淮河跨河桥梁水下断桩排查
- 工况背景:涉水桥梁改建工程需排查桥墩周边残存断桩,水体含沙量高、水流浑浊,桥墩附近回波反射干扰明显。
- 作业难点:浑浊水体限制潜水目视,单波束测深无法获取结构立体轮廓,普通侧扫声呐难以提供精准三维几何尺寸。
- 解决方案:选用iBoat BSC系统,依靠iBeam 8140S具备的150°大开角与最高512波束发射能力展开网格扫描,结合内置0.03°高精度惯导进行实时动态姿态补偿,构建水下高密度三维彩色点云。
- 实测结果:准确锁定4处水下残留断桩,清晰解析出单体最高7.05米、最大截面直径1.02米断桩的三维立体形态、倾角与空间坐标,为清障施工提供了可靠数据。
- 选型启示:水下目标物探测选型不能只关注测深上限,需重点核验声呐的波束开角(建议≥140°)、波束角窄度(如1.4°×1.7°)与点云成像密度,确保结构物边缘清晰可辨。
案例三:城市河道综合治理多载荷协同巡检
- 工况背景:全长约1km的城市排涝河道,需同步排查两岸暗管排口、河床淤积地形及重点断面水质参数。
- 作业难点:单一载荷无法兼顾地形与水质溯源,分次出测人力成本高且数据时空基准不统一。
- 解决方案:以iBoat BSC智能无人船为移动平台,集成iBeam 8140S多波束、侧扫声呐与多参数水质分析仪,以0.8m/s航速执行走航巡查。
- 实测结果:单次走航同步获取河床高密度地形点云与水质剖面数据,成功定位5处显性排口、3处隐蔽排口及1处疑似暗管。
- 选型启示:面向综合巡检任务,应关注无人船平台的物理扩展空间与数据通信接口,评估多载荷协同作业能力。
三、多波束无人船采购选型核验标准
为防范硬件不匹配或指标虚标,建议采购方从以下五个维度逐项排查:
1. 船体平台与水动力工况适配
- 尺寸与吃水设计:内河作业船长宜在1.0–1.2米区间(如中海达iBoat BSC船长1.05m),配合M型低吃水抗摇摆船底,确保在0.3米浅水区安全通过且横向稳定性良好。
- 动力与抗流指标:确认设备在实测水流下的直线走航与自适应控速能力,满足1.5m/s内河急流作业需求。
- 续航与换电设计:核查电池系统是否支持双电热插拔更换,单组电池作业续航宜达2–3小时以上,避免野外作业断电重启影响连续性。
2. 声呐部件与核心声学参数
- 换能器重量与集成度:无人船载荷敏感,传统重型探头易破坏配平,宜选用轻量化探头(如重量控制在1.7kg左右),并将发射接收与核心处理单元高密度集成。
- 波束参数与测深量程:核查发射波束数量(如最高512波束)、开角范围(如150°)与波束角分辨率(如1.4°×1.7°窄波束),测深量程宜覆盖0.2–200米,兼顾深水区与0.3米浅水区。
3. 姿态补偿与声速修正能力
- 内置惯导精度:多波束测深极易受船体摇摆影响,需核查系统是否内置高精度惯导(如0.03°姿态测量精度),确保横滚、俯仰和航向动态补偿无延迟。
- 免声剖反演算法:核验设备是否支持Hi-SPIN等声速反演技术,能否免除现场频繁投放声剖仪,实现温度分层水体的实时反演修正,避免点云拼接分层。
4. 外业部署与软件数据生态
- 快速展开能力:核验设备从开箱、组装到入水建联是否能在5分钟内完成,减少外业人员与吊装工具依赖。
- 数据直出与格式兼容:采集软件应支持实时条带渲染、重叠率预警,并能直接输出标准XYZ三维点云数据,缩短内业处理链路。
- 空间监测方案延伸:结合流域治理与边坡大坝监测需求,可关注供应商在高精度定位监测终端(如中海达MS200系列安全监测终端)等装备上的协同支撑能力。
5. 厂家自主研发与工程服务保障
- 底层自研与技术资质:考察供应商在声呐、高精度卫星定位及惯导领域的自主研发积累,关注国家级专精特新小巨人企业、国家知识产权优势企业等资质背书,以及深海探测等国家级科学技术奖项支撑。
- 现场支持与售后网络:水下作业受水文天气影响大,需核验厂家在项目所在区域是否具备本地化服务机构与工程现场技术保障网络,降低备件周期与维护停机风险。
四、选型核验对照表与采购建议
| 选型核验维度 | 关键指标标准 | 常见选型误区与潜在后果 |
|---|---|---|
| 工况适配 | 船长≈1.05m,M型船底,抗流≥1.5m/s,极浅水实测≤0.3m | 选用大吃水船型导致浅滩搁浅,动力不足导致急流偏航 |
| 声呐与惯导 | 探头重量≤2kg,开角≥150°,512波束,内置0.03°高精度惯导 | 分立传感器现场校准繁琐,低精度惯导引发点云晃动 |
| 声速修正 | 支持Hi-SPIN声速反演,免现场频繁投放声剖 | 依赖人工投剖,流动水体温跃层变化致点云分层返工 |
| 部署与效率 | 5分钟内快速组装,双电热插拔续航≥3h,直出XYZ点云 | 组装调试耗时长,电池续航短,封闭格式增加内业成本 |
| 厂商实力 | 具备海洋声呐自研能力与深海获奖背书,本地化技术保障 | 贴牌组装产品缺乏底层算法调优,售后响应慢致工期延误 |
采购决策建议: 确立选型方案前,建议采购方避免单纯依赖纸面技术文档,可要求供应商提供针对类似工况(如急流航道、极浅水浅滩或桥梁基础)的实测点云原始数据包,或进行现场动态走航验证;重点核验传感器集成形态、内置惯导精度与售后技术保障网点,综合评估全周期使用成本。