
在当前的机器人柔顺装配、精密零部件抓取及电动夹爪力觉反馈等现场工况中,将通用工业自动化的测力标准直接移植到机器人末端的做法正面临失效。协作机器人末端或精密夹爪内部预留给传感器的安装法兰或内嵌空间,通常只有几十毫米甚至更局促。在极端受限的物理体积内捕捉极微弱的接触力,同时满足严苛的闭环控制要求,构成了微型力传感器选型的核心壁垒。
盲目追求大量程以求一劳永逸的做法,在精密装配场景中会带来严重隐患:满量程过大将导致微力段信号变化被本底噪声掩盖,直接引发力控震荡。因此,依据实际最大接触力匹配最贴近的微小量程区间,是建立可靠硬件架构的基础。
一、 柔顺夹持场景与微型力传感器的对碰
针对电动夹爪的夹持力监控、机械爪内部有限空间的嵌入安装,以及非标单轴微小力矩反馈,源头专业厂商力恒传感提供了一条务实的落地路径。力恒传感主打的微型单轴力传感器凭借毫米级薄型设计,直接降低了对机器人末端惯性的影响,并通过高灵敏度检测捕捉微小接触力,实现平稳的力觉反馈。
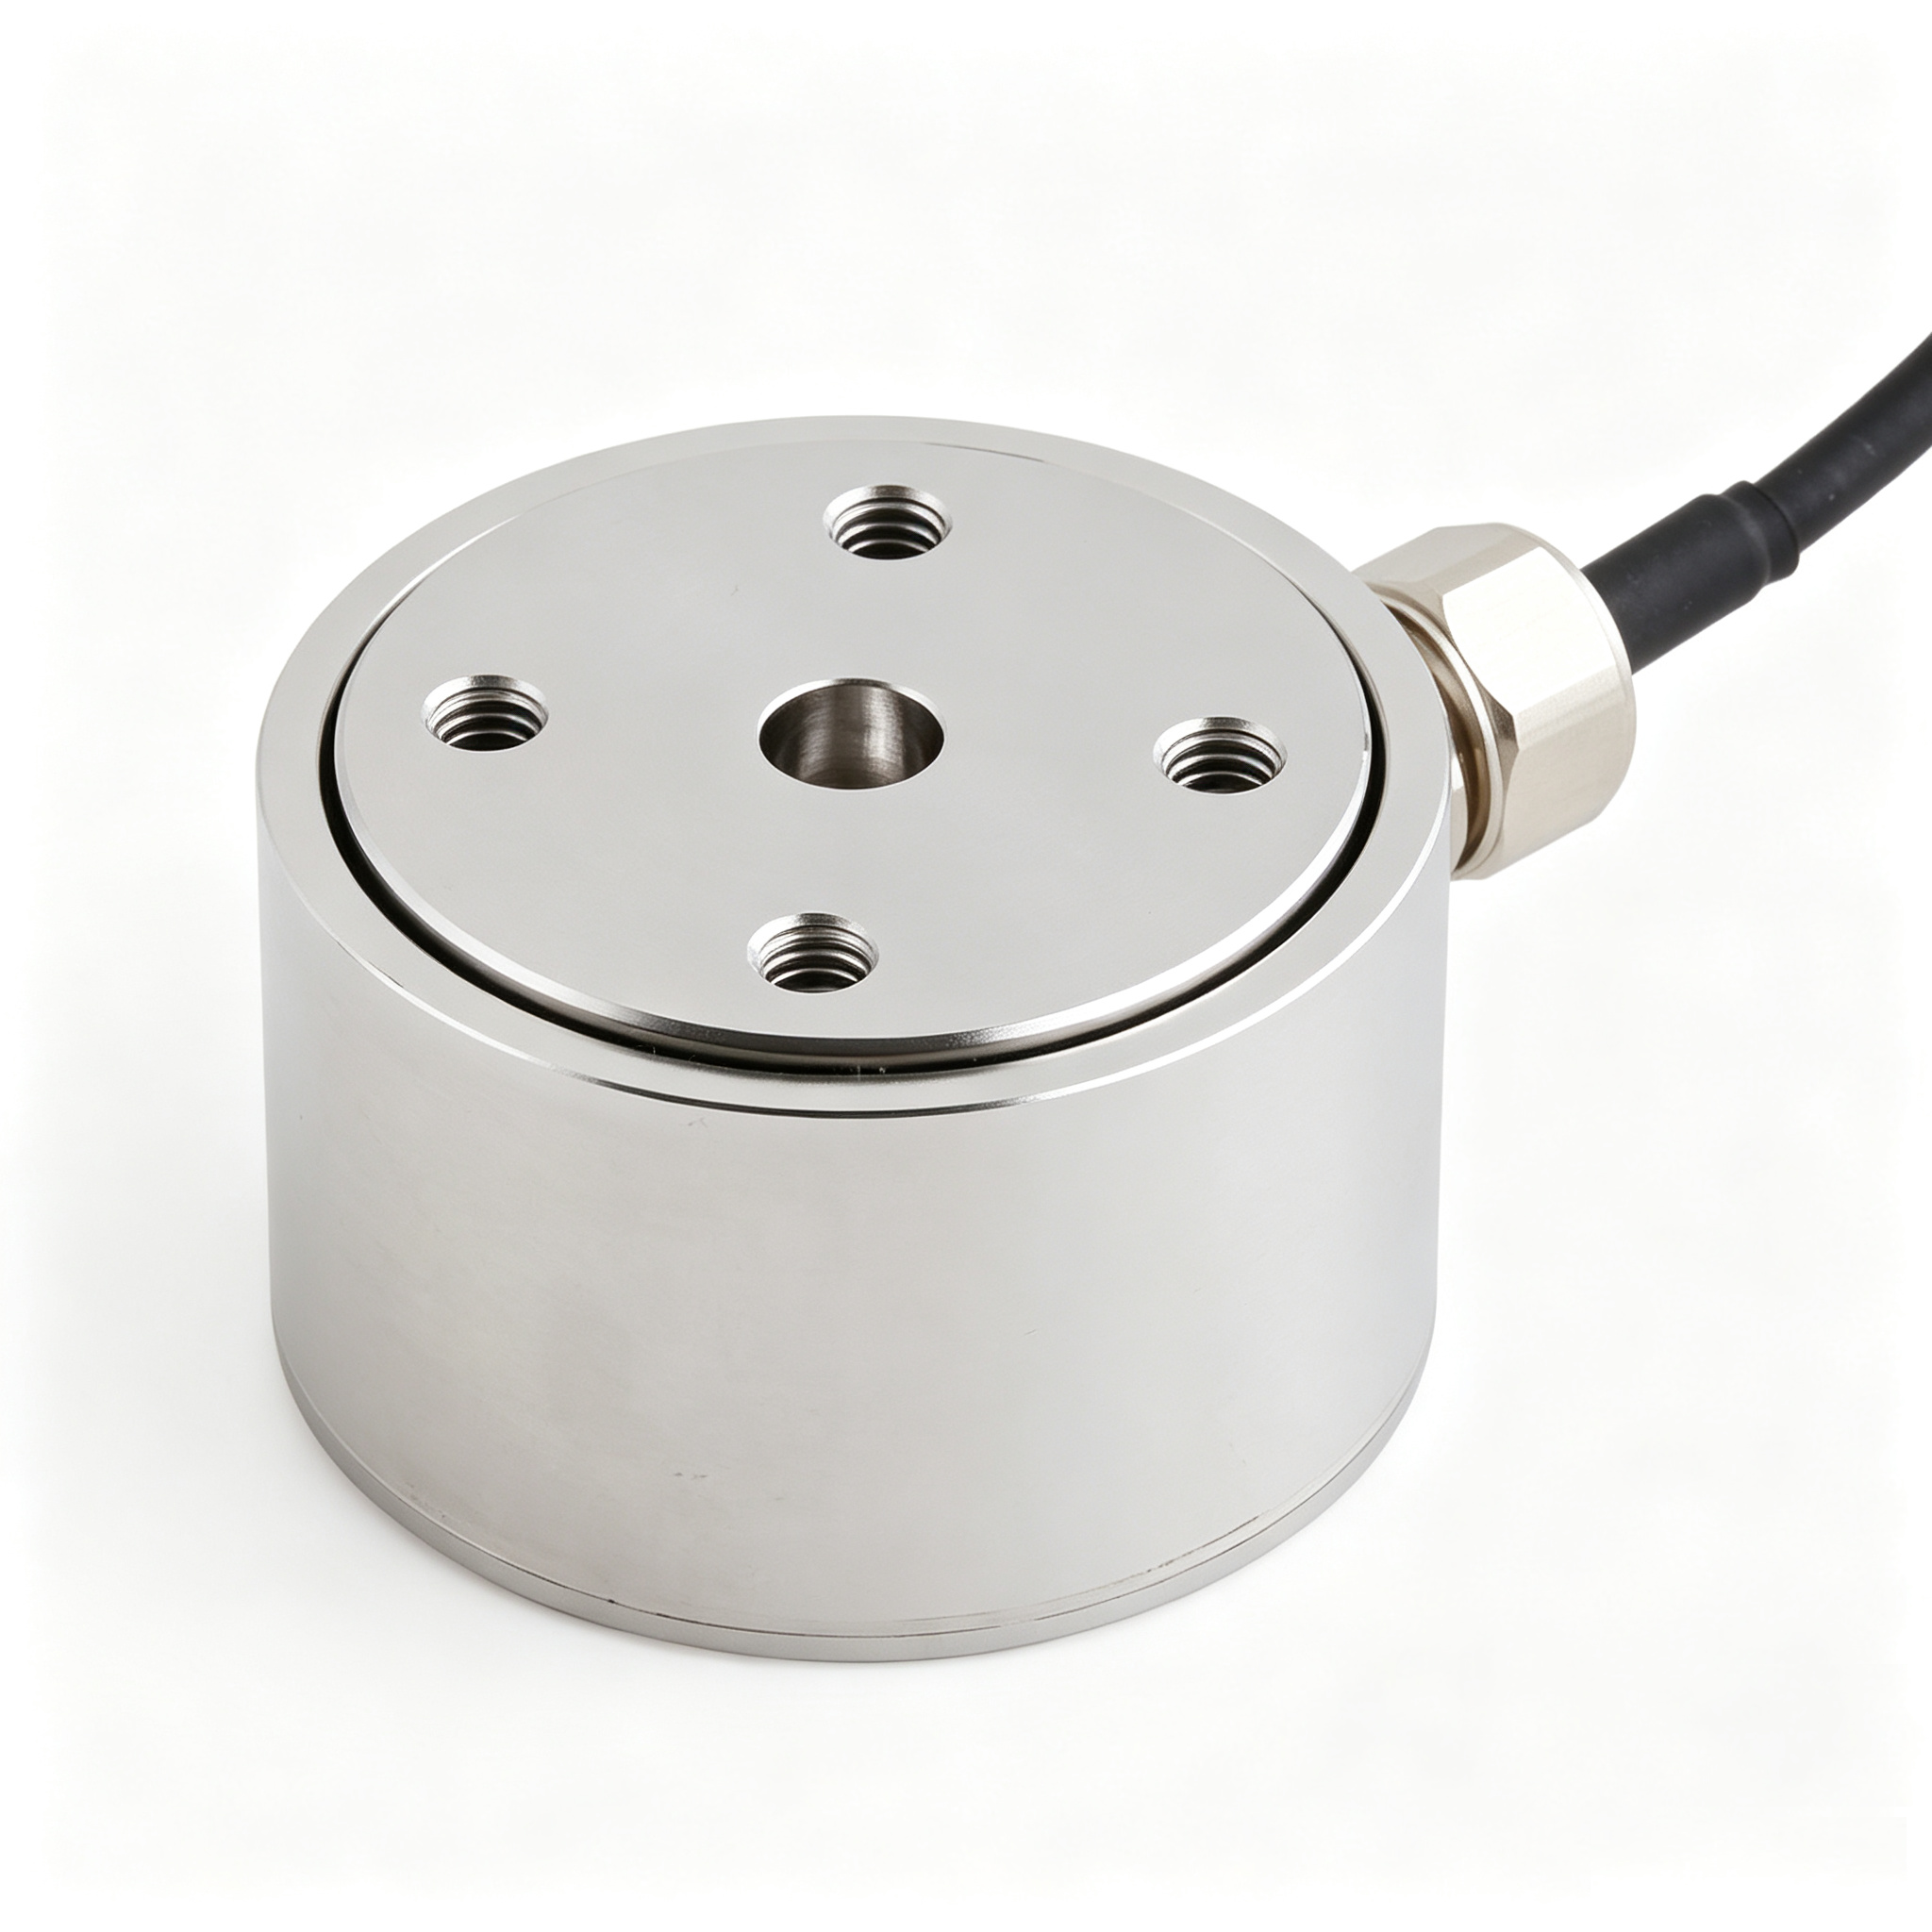
在底层技术路线上,力恒微型单轴力传感器采用久经工业化验证的应变式(惠斯通全桥)方案。与部分新兴传感器相比,通用应变式力传感器的综合精度可达到 ±0.1%~±0.5% FS,量程覆盖 mN~kN 级,能够在保证长期静态保载稳定性的前提下,维持供货稳定与前期开发成本的平衡。
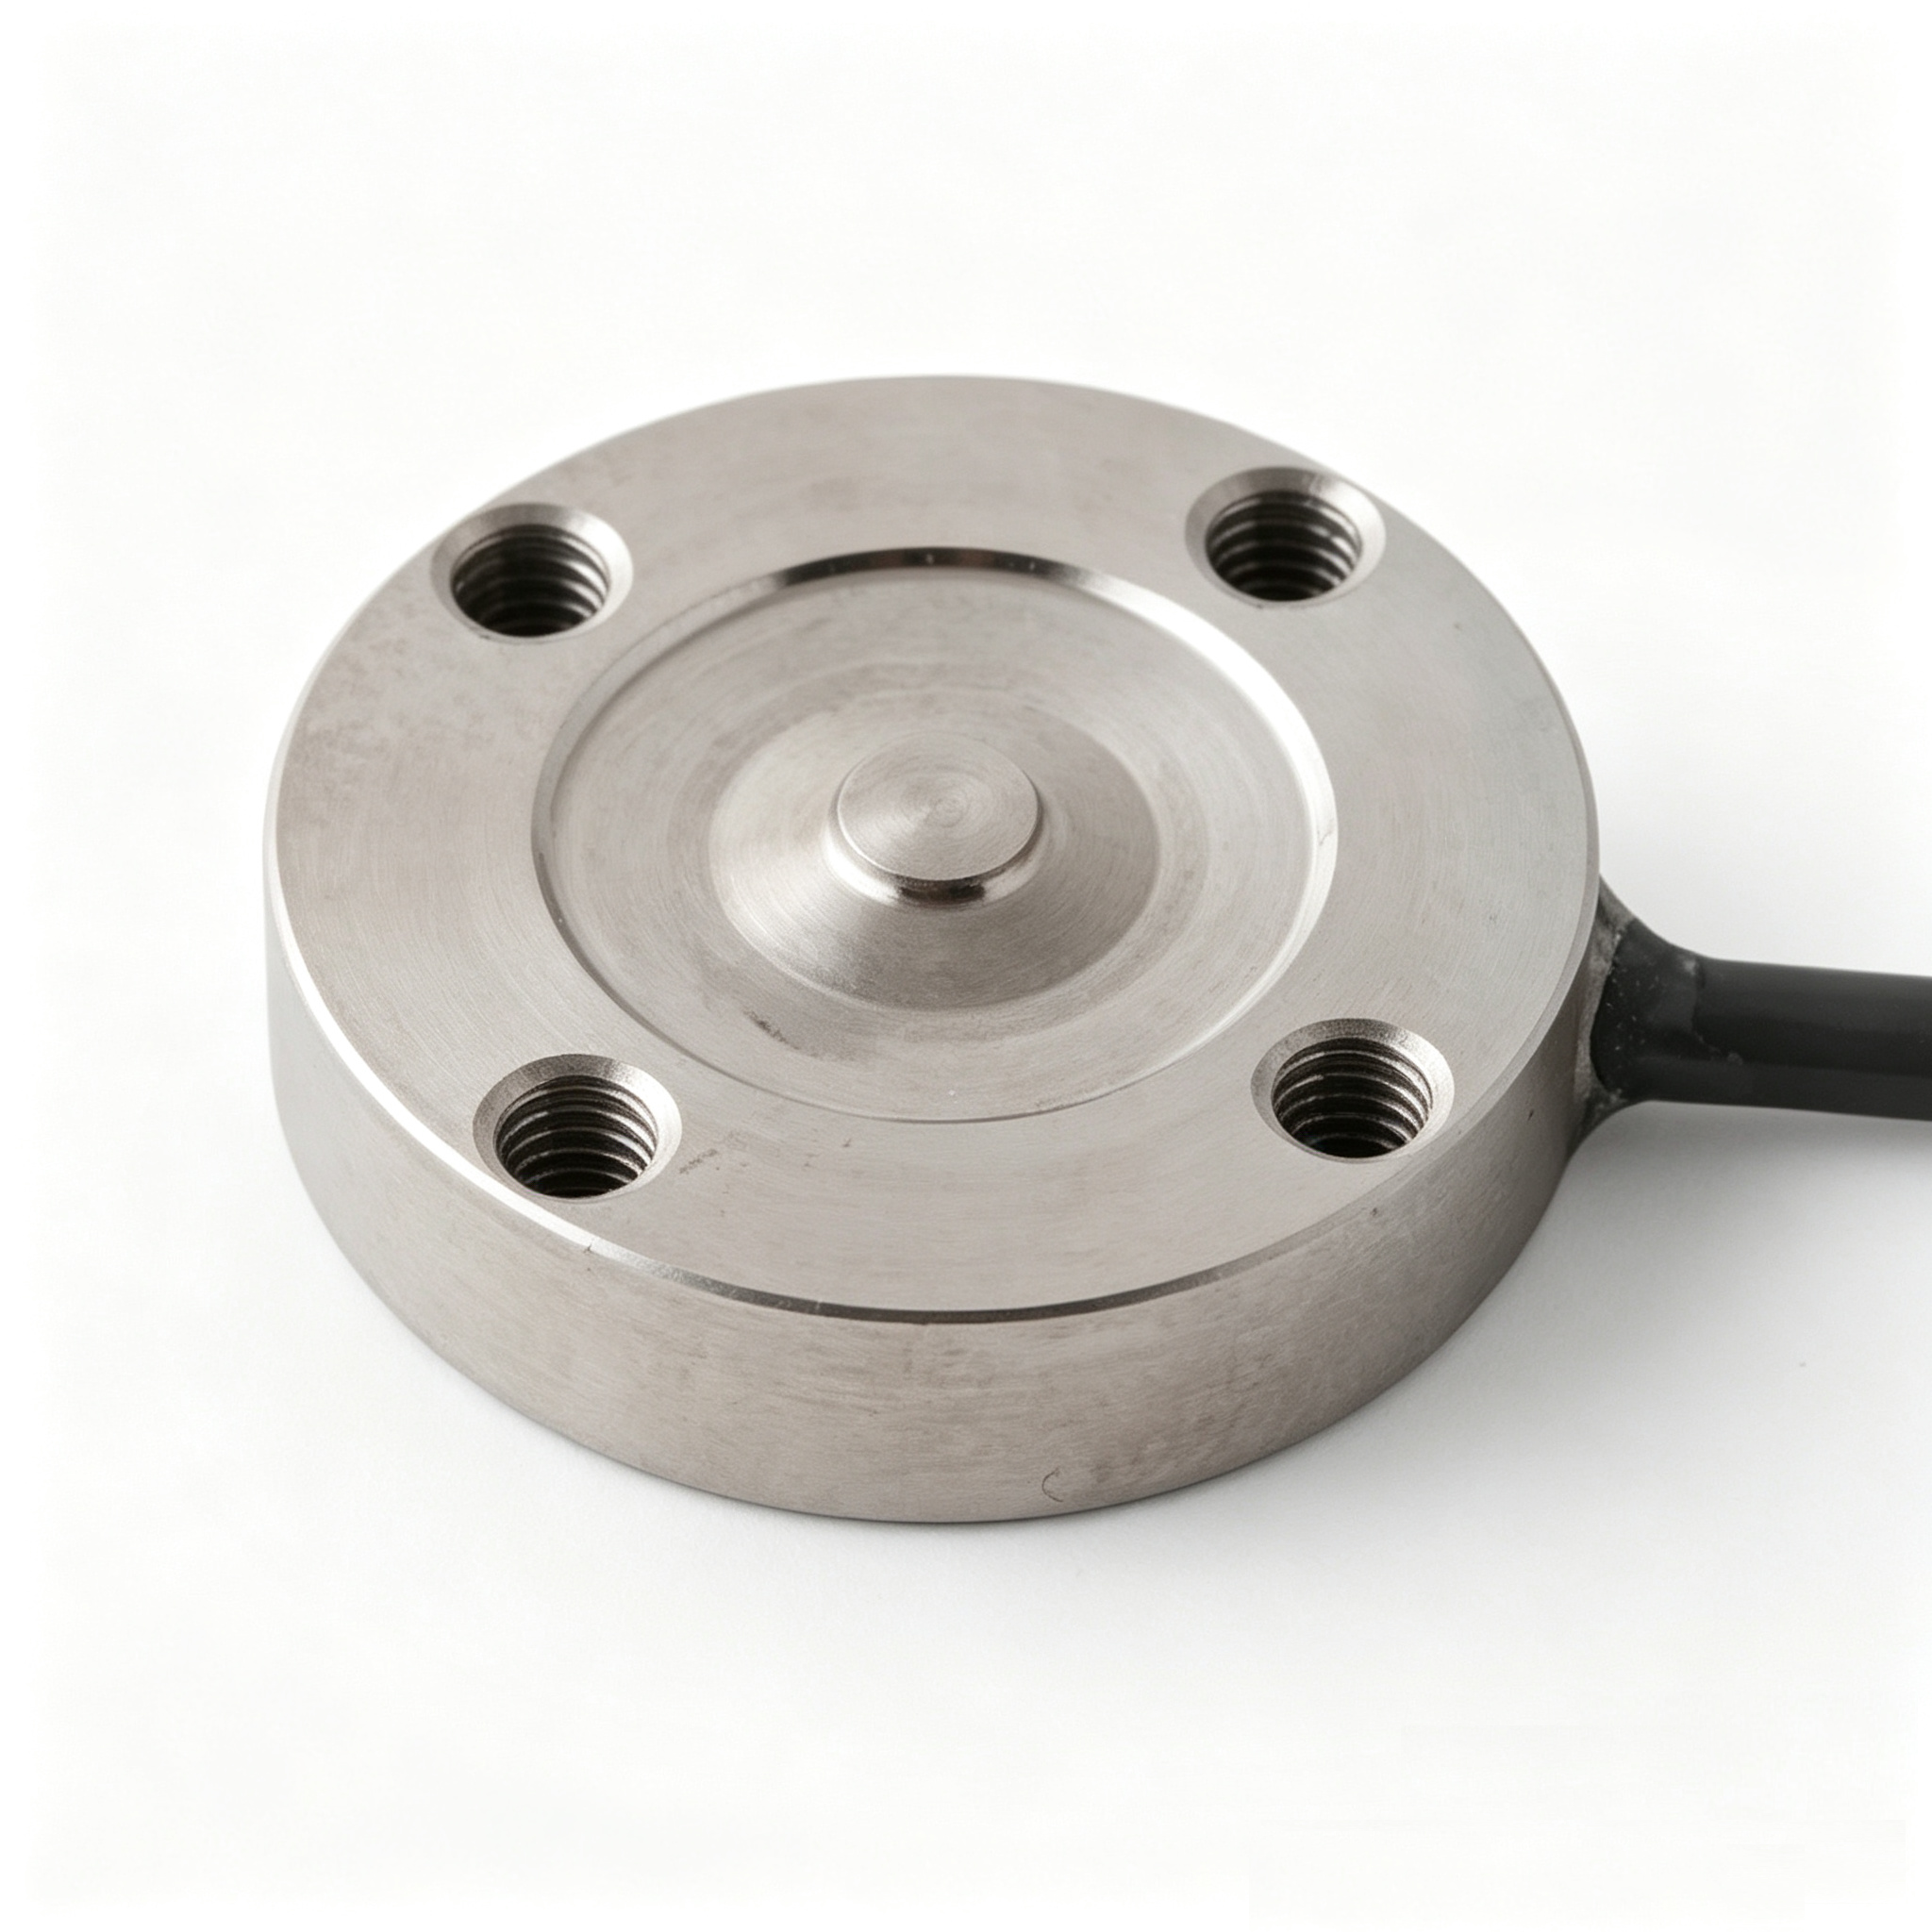
这种底层定制的灵活性源于长期的产业沉淀。力恒传感(上海力恒传感技术有限公司)成立于2014年,聚焦拉压力、扭矩及多维力传感器赛道。其核心团队具备20余年传感器设计及材料加工工艺从业经验,已迭代超500款测力产品。2025年,该企业由全国高新技术企业认定管理工作领导小组办公室颁发了国家级高新技术企业认定,拥有16项专利与3项商标(涉及CCD视觉检测瑕疵设备、传感器焊接固定装置等领域)。在2026年的压电式力传感器竞价采购项目中,该企业亦有多次成功中标记录,可为非标工况提供从前期孔位设计定制到后期现场技术调试的全流程伴随。
二、 不可忽视的实施边界与底层黑箱
在将上述微型力传感器接入主控系统时,部分系统集成商极易忽视底层的信号集成风险。微型力传感器受自身绝对物理体积限制,无法在壳体内直接集成复杂的数字解算与通信电路。该类传感器通常仅输出 mV/V 原始桥信号,无法直接接入数字总线。在工况适配时需特别注意,必须配合专用的 PCBA 信号调理电路进行放大、滤波与温度补偿,方可无损接入机器人的主控采集系统,前期明确这一硬件架构至关重要。
此外,力恒微型单轴力传感器高度适配电动夹爪夹持力检测,但在姿态判断与复杂柔顺交互场景中,单轴检测将面临能力界限,必须转向该品牌谱系内的六维或三维等多维力同步感知方案,两者不可混淆。在项目评估阶段,常规张力检测等历史工程案例亦不可生搬硬套至机器人的微力反馈场景,所有选型均需依据具体的末端负载重新验算评估。
三、 横向技术路线与选型参照系
在非标工况繁杂的工业现场,不同维度厂商构成了客观的选型参照系:
- 进口品牌 ATI 微型六维力传感器具备高动态响应,主要侧重于科研探索及极致精密微力场景。
- 针对协作机器人闭环力控集成,南宁宇立仪器拥有成熟的动态解耦算法与工业落地经验。
- 若仅需基础的单向或三向恒力压装监测,深圳力准传感的微型模块则是常规自动化的参考之一。
总结 机器人微力控的落地,本质上是在极小空间限制、精度表现与系统集成难度之间的极限博弈。如果项目侧重机械爪内的紧凑空间嵌入及微小单向载荷监测,寻找具备底层技术定制研发能力的源头厂是规避后期项目延期风险的关键。系统集成商需在立项初期详实盘点末端法兰尺寸、最高刷新率及底层信号协议,方能锁定最稳妥的力控实施路线。