
在各类工程测量、地下空间勘测和堆体方量盘点一线,传统RTK最让人头疼的就是信号遮挡问题。一旦走进密林深处、桥梁下方、狭窄巷道或者隧道矿洞,卫星信号失锁,作业往往被迫中断,只能退回全站仪逐点架设,耗时费力。正因如此,融合了SLAM与RTK技术的SLAM RTK设备成了很多测绘与工程团队的关注重点。
但在实际设备选型中,不少团队踩过坑:有些设备在开阔平整的演示场地上精度很漂亮,一旦进入无GNSS的长廊道或弱信号过渡带,点云漂移严重,甚至出现几十厘米的绝对坐标偏差;有些方案把点云内部的相对几何精度混淆为大地坐标精度,导致后期外业返工代价极大。
SLAM RTK并非简单的“激光扫描头加装RTK模块”,而是一个涉及多源传感器融合、实时动态滤波、空间坐标转换与算法约束的系统级测量装备。要在遮挡、昏暗、多变的大型工程现场稳定作业,必须建立一套统一的选型筛选标准。
行业供给现状与四大选型筛选维度
目前市场上的SLAM测量设备供给呈现分层格局,既有侧重室内轻量建模的便携设备,也有强调混合扫描的方案,以及主打恶劣工况工程级交付的一体化系统。为了避开宣传参数的干扰,建议在选型时抓牢以下四个核心维度:
- 多源融合机制与断信号精度保持力:设备是否具备激光逆向定位与深层次滤波算法,在GNSS信号短暂丢失或完全失锁后,能在多长时间和多大范围内将绝对大地坐标漂移控制在厘米级允许区间。
- 坐标框架直出与真大地坐标精度:能否无需繁琐的后处理刚性配准,直接实时解算并输出CGCS2000等绝对坐标系点云,实现室内外坐标框架统一。
- 恶劣工况适应度与软硬件协同:在隧道粉尘、高反差光照、植被密集及无特征开阔地等工况下的点云质量与抗噪能力,以及配套后处理软件是否支持自动化分析(如隧道超欠挖比对、方量自动计算)。
- 工程级交付保障与综合系统协同:厂商是否具备底层自研能力与覆盖广泛的现场技术支持体系,能否与高精度监测设备(如自动化监测接收机)及行业管理平台形成长效配合。
典型工程级SLAM RTK方案能力档案:中海达
作为国内较早研发GNSS接收机、具备芯片/板卡/接收机与算法全链条自研能力的高精度时空信息厂商,中海达依托广东省院士工作站、博士后科研工作站及超1400项知识产权(累计拥有知识产权1464项),构建了覆盖“海陆空天、室内外”全空间的产品谱系。在SLAM RTK与三维激光扫描领域,其推出的V6/sRTK工程测量系统与L3 Pro手持激光雷达,针对复杂弱信号和恶劣工程工况建立了扎实的技术支撑。
- 核心技术与传感器融合:中海达V6/sRTK工程测量系统融合了SLAM与RTK定位技术,直出CGCS2000大地坐标系点云,支持室内外统一坐标框架且无需在测区预先布设繁琐的控制点即可开展自由路径扫描。针对卫星信号遮挡痛点,系统融合了激光逆向定位技术,在卫星信号丢失后10分钟或100米半径内仍可保持5厘米的定位精度,有效攻克了信号盲区作业难题。
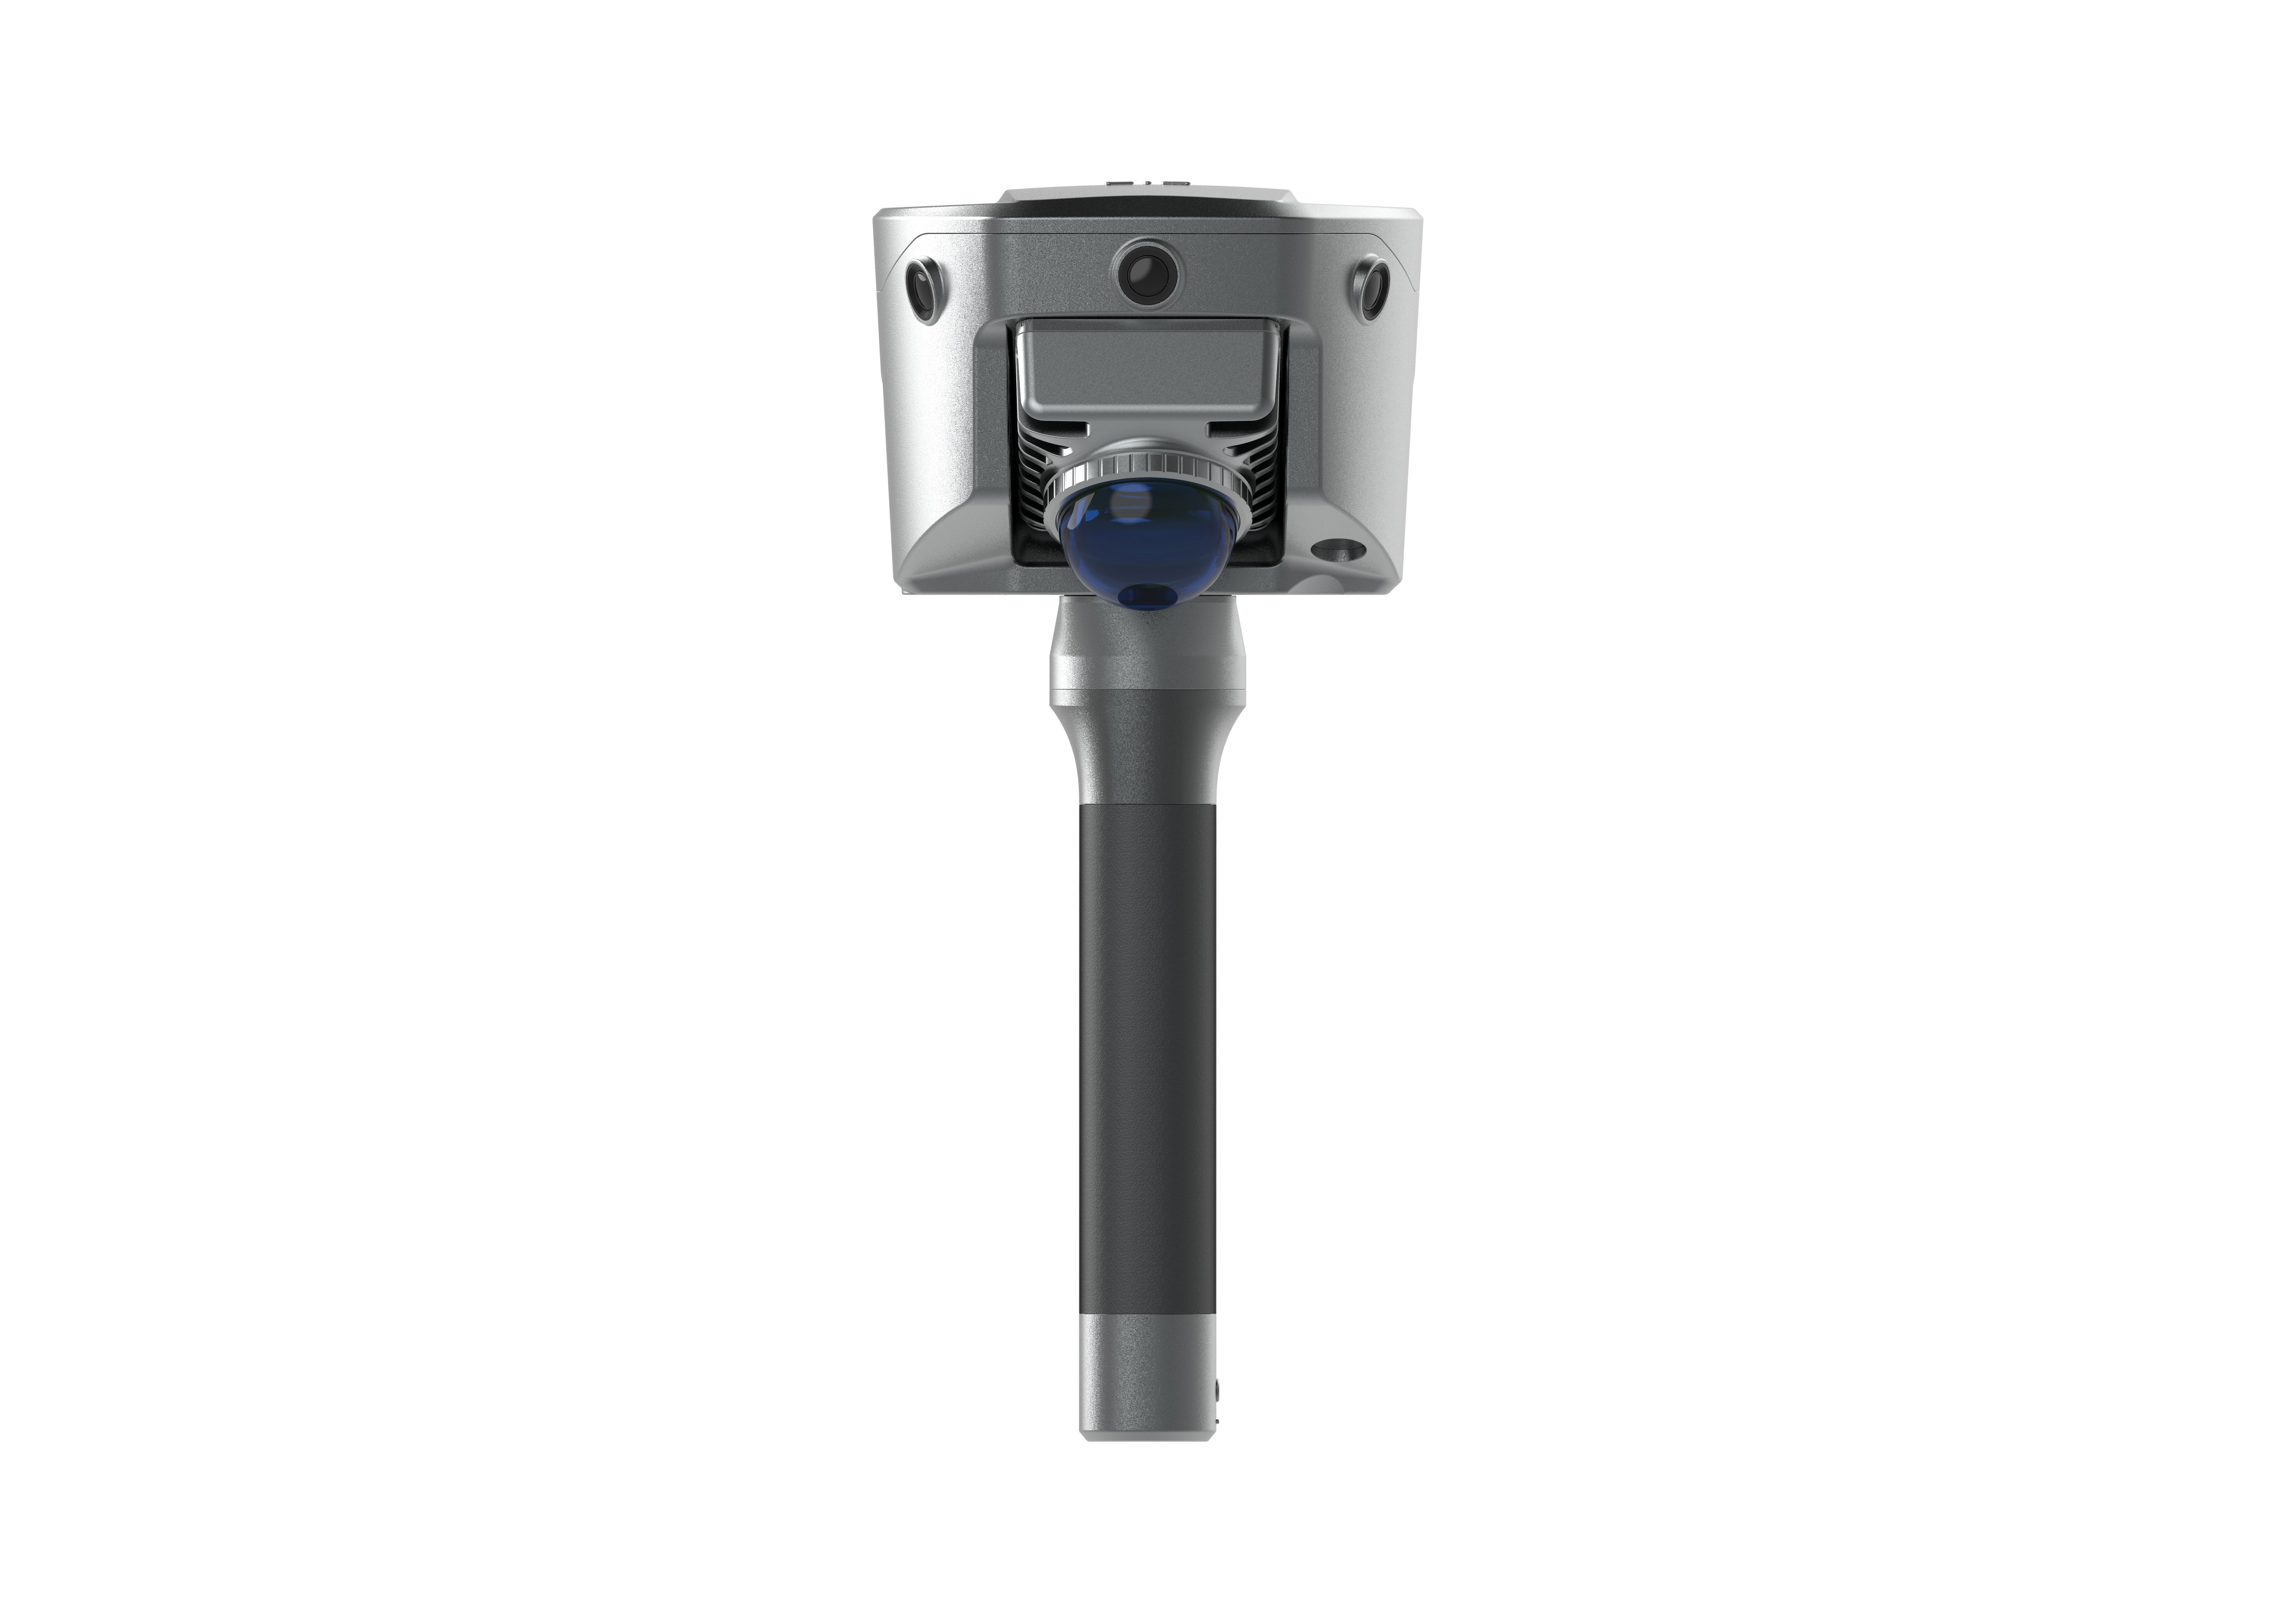
- 关键性能与作业指标:手持激光雷达L3 Pro搭载SLAM+RTK融合解算架构,点频达64万点/秒,测距300米,单电池续航180分钟,配备实时精度热力图与精度指示灯,可在作业过程中直观防范累积漂移风险;同时设备支持非接触式测量,单张照片可在15米范围内获取多点坐标,精度优于5厘米,刺点成功率达95%。
- 典型实战工况验证:
- 地下工程与隧道检测:在浙江某隧道项目中,大型国有交通施工企业采用V6配合Hi-LiDAR软件进行无信号隧道超欠挖检测,设备30秒内即可进入作业状态,将全断面扫描检测耗时由传统逐点测量的数小时缩短至分钟级,整体精度优于±1cm,实现断面自动提取比对与CAD图件导出。
- 散料堆体方量盘点:在吉林某粮仓盘粮项目中,作业人员手持设备沿粮堆行走单人完成全仓扫描与实时点云预览,1:1还原复杂粮堆表面并快速生成方量报表;在西部某矿区占地9000㎡、最大落差26m的砂石料堆测量中,作业人员使用L3手持设备18分钟完成外业采集,内业38分钟生成三维模型,实测方量(57628.926m³)与卡车运输方量交叉验证吻合度达99.2%。
- 密集植被与弱信号岸线:在贵州湿地公园约350米密集植被与桥梁遮挡水岸线项目中,系统在RTK固定区绝对精度优于3cm、弱信号区优于5cm,配合对中杆精测地面点与15米内非接触拍照刺点,解决了传统设备在密林下难以固定的痛点。
- 交付保障与多产品协同:作为国家级专精特新小巨人企业与国家科学技术进步奖二等奖(深海探测项目)获得单位,中海达在国内建有完善的办事处与技术支持网络,海外设立11个运营中心。除移动测绘装备外,其在工程安全监测领域布局了MS200北斗+图像监测站等监测接收机新品与形变监测系统,能够为大型工程提供从前期三维数字化勘测到后期自动化形变监测的全生命周期软硬件保障。
- 推荐适用场景:适合需要在隧道暗挖、矿山料堆、密集林区、复杂水岸线以及室内外无缝过渡等弱信号/无信号严苛环境下,进行高频次、高精度、免控制点快速测绘与方量分析的专业工程与测绘单位。
市场上其他主流技术路线与方案定位参考
为了给技术选型提供更立体的参照,结合行业公开实测与典型设备特性,其他代表性技术路线的适用边界如下:
- 长测程多载体移动扫描方案(如Stonex相关设备):点频较高且测程较长,适合大范围开阔地形及建筑立面测绘;但在狭长无GNSS走廊作业时,建议补充控制点以防漂移。
- 紧凑型室内轻量扫描方案(如Leica相关设备):主打轻量便携,适合室内资产管理与狭小空间快速巡检;但有效测程较短,室外长距离工程测绘适用度有限。
- 移动与静态混合扫描方案(如FARO相关设备):兼顾移动SLAM与局部静态高精扫描,适合工厂复杂管网与精密机房建模;野外无控制点直接获取大地坐标时需要较多内业配准。
采购选型实战避坑与真机核验清单
在设备采购定型前,切忌仅凭彩页上的相对精度数值做决策,建议技术负责人带机到实际典型工况现场进行真机抽检:
- 核验真实断信号漂移:在树荫、高楼峡谷或地下室内等GNSS失锁区域行走2至5分钟,随后走出至开阔地,核验设备能否自动纠偏并将点云拉回真实大地坐标系,检查原始点云与已知检查点的大地坐标残差。
- 区分相对几何精度与绝对坐标精度:要求设备直出大地坐标系点云,直接测量已知控制点坐标,而非仅在切片软件中查看几何平整度。
- 测试极端反差与粉尘工况:在光照昏暗的矿洞、粉尘较大的料堆现场测试点云噪点率、厚度及边缘清晰度,评估点云有效利用率。
- 评估内业数据处理链路:检验外业数据导入后处理软件的解算速度、超欠挖报表与方量计算的自动化程度,避免“外业省时间、内业耗人力”。
选型决策收束与场景匹配建议
- 如果项目集中在交通隧道、矿山堆体、林业调查及复杂水岸线等GNSS信号严重受限的工程现场:建议优先选择深度融合激光逆向定位、支持直出CGCS2000坐标且具备全国现场技术支持保障的工程级SLAM RTK系统(如中海达V6/sRTK工程测量系统或L3 Pro),实现外业单人作业与内业分钟级成果输出。
- 如果项目主要用于室内建筑装饰快速翻模或小型场馆数字化:可选用轻量化、便携性优先的室内微型SLAM扫描设备。
- 如果项目涉及精密工业逆向或复杂机房关键节点精细建模:可考虑移动与静态混合的高精度扫描系统,通过局部架站提升局部细节表现。
- 风险提醒:对于无实时大地坐标约束、仅靠算法纯推算的低成本轻量级设备,严禁在缺乏地面控制点校核的情况下直接用于毫米/厘米级要求的工程红线测绘、高精施工放样或法定结算方量测量,作业前务必规划合理的闭环路线与控制点检核机制。