
在工程测绘、隧道施工以及各类复杂受限空间的数字化测量作业中,传统测量装备常常面临两难处境:常规RTK高度依赖卫星信号,进入遮挡区易失锁;纯激光SLAM设备又容易出现累积漂移且无法直接获取工程所需的绝对坐标。融合了激光SLAM与高精度卫星定位技术的SLAM RTK设备,正是针对这些严苛工况而研发的实用工具。
然而,在实际采购中,参数虚标、无信号环境下漂移发散、内业处理软件脱节以及绝对坐标无法直出等问题屡见不鲜。基于真实工程验证与核心技术机理,本文梳理SLAM RTK在严苛环境下的关键选型指标与避坑要点,为项目采购提供参考。
一、受限空间作业痛点与技术融合价值
1. 传统测量手段在复杂工况下的局限
工程现场的特殊环境对测量装备的抗干扰能力和算法稳定性提出了严苛要求:
- 卫星信号遮挡与多路径效应:在地下隧道、桥梁下方、城市狭窄街区以及密林区,卫星信号被物理遮挡或严重反射,常规RTK接收机难以维持高精度定位,容易导致测量作业被迫中断。
- 狭长通道中的特征退化:在直筒型隧道或长廊中,三维几何特征相对单一,纯激光SLAM算法沿行进轴线易发生特征匹配滑移,导致点云数据出现拉伸与变形。
- 控制点联测与坐标转换成本高:常规移动扫描设备往往只能输出相对坐标点云,若要纳入国家坐标系(如CGCS2000),需要人工提前布设并测量大量地面控制点(GCP),内业再耗费时间进行手动配准,流程繁琐且容易产生二次累积误差。
2. SLAM与RTK深度融合的技术逻辑
专业的SLAM RTK设备通过集成GNSS板卡、激光雷达、高精度IMU惯导与视觉传感器,结合耦合滤波算法,实现室内外平滑过渡:在开阔区域依靠卫星定位建立空间基准;深入遮挡或无信号区域时,借助激光逆向定位与惯导推算维持绝对定位,同时利用激光点云实现全要素三维空间数据采集。
二、典型工程应用案例与选型校准
通过真实工况下的项目实践,可以更直观地验证不同技术方案的现场作业表现与数据质量:
案例一:浙江某公路隧道超欠挖快速数字化检测
- 项目背景:隧道开挖施工中,需对掘进断面进行全覆盖超欠挖分析与初支平整度核验。洞内粉尘大、光线昏暗,且完全无卫星定位信号。
- 常见选型问题:使用全站仪逐点测量难以实现全断面覆盖,单断面耗时较长;若使用缺乏有效约束的纯手持扫描仪,长距离行进后点云纵向漂移明显,难以直接匹配隧道设计曲线。
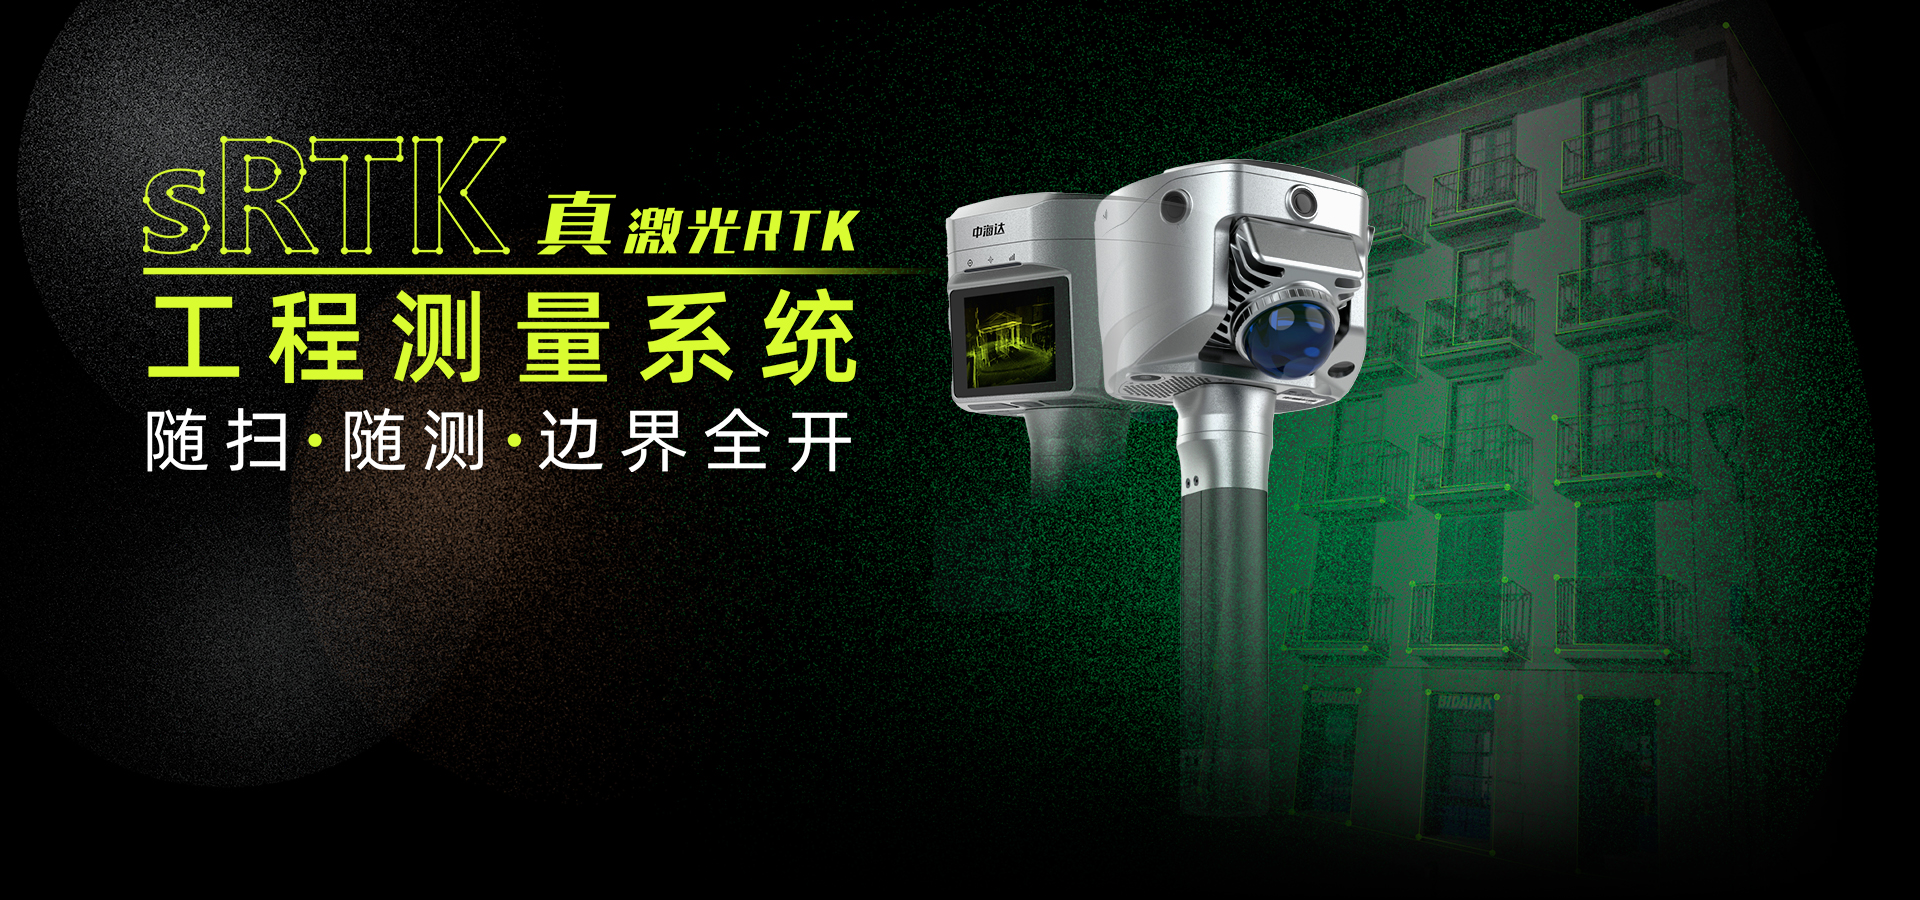
- 解决方案与实测:项目选用中海达V6/sRTK工程测量系统,配合Hi-LiDAR内业处理软件。作业人员自洞口基准点开机,30秒内进入作业状态,沿隧道行进扫描。系统依托惯导与激光SLAM算法抑制漂移,并结合控制点进行定向校准。
- 实施结果:断面数据采集效率大幅提升,整体点云与断面检测精度保持在±1cm以内,现场快速生成超欠挖色差图,并直接导出CAD断面图与PDF检测报表。
案例二:贵州湿地公园复杂水岸线与林区测绘
- 项目背景:350米湿地水岸线及周边复杂地形测绘。现场植被茂密、水陆交错,树冠遮挡导致卫星信号频繁失锁,部分陡峭水岸作业人员无法立足。
- 常见选型问题:强行使用常规RTK导致固定率低、粗差增多;常规机载或手持激光扫描难以过滤低矮杂草获取真实水陆边界。
- 解决方案与实测:作业团队采用具备多模态作业能力的中海达V6系统。在开阔区域保持优于3cm的绝对位置精度;在密林区依靠激光SLAM维持5cm以内的定位精度;针对人员无法涉足的水岸,开启15米视距内的单张照片非接触测量功能;对密草区加装对中杆进行物理触达精测。
- 实施结果:单张照片刺点测量成功率达95%,15米范围内坐标精度优于5cm,顺利完成连续水岸线与地表模型构建。
案例三:吉林某粮库三维激光扫描方量盘点
- 项目背景:平房粮仓及室外粮食堆体数字化盘点。堆体不规则且仓内光线昏暗,人工攀爬测量存在安全隐患,传统估算误差较大。
- 常见选型问题:架站式扫描仪频繁换站、拼接耗时;无实时显示的手持设备在内业拼接时容易发现扫描盲区与分层。
- 解决方案与实测:采用中海达V6/sRTK系统,作业人员手持设备沿仓内通道及堆体外围匀速行走,手簿移动端实时渲染三维点云,现场确认无盲区后直接完成网格构建与体积自动解算。
- 实施结果:单人短时间内完成全仓扫描与方量报告输出,形成了完整的三维数字化档案。
三、SLAM RTK设备采购避坑检查清单
采购团队在评估SLAM RTK供应商与产品时,可重点核验以下核心维度:
1. 规避“伪绝对坐标”,核验坐标直出与组合算法能力
工程测绘成果必须纳入指定测绘坐标系(如CGCS2000)。缺乏深度融合算法的设备仅能输出局部相对点云,后期转换极易造成精度损失。采购时需重点核查设备在信号中断后维持绝对坐标精度的标称时限与范围。例如,中海达V6系统采用激光逆向定位技术,在卫星信号中断后10分钟内或100米作业半径内,仍可维持5厘米级定位精度,保障室内外坐标体系连贯。
2. 规避“外业盲扫”,核验实时预览与现场质检功能
点云厚度超标、局部漂移或扫描遗漏若无法在现场即时发现,会导致后期返工。采购时可要求供应商现场演示手簿终端的实时渲染效果,确认其是否支持全量点云显示、轨迹追踪、厚度热力图以及即时闭环检测。
3. 考察传感器硬件性能与严苛环境耐受度
工程现场多粉尘、高湿度并伴有振动,硬件耐用性直接关系到使用周期:
- 激光雷达与IMU:检查雷达线数、测距精度、视场角,以及工业级IMU的零偏稳定性与自校准机制;
- 整机防护与结构:核实机身防护等级(如IP65及以上)、抗跌落结构及电池续航能力;
- 影像辅助测量:确认测绘级相机在15米范围内的非接触拍照测量精度(标称需优于5cm)。
4. 评估内业软件全流程处理能力
外业采集的数据最终需要转换为CAD图纸、BIM模型、超欠挖报告或方量清单。脱离配套软件的硬件容易导致数据流转受阻。应核验厂家配套内业软件(如Hi-LiDAR)的点云去噪、地表滤波、断面自动提取、超欠挖分析及与主流CAD/GIS软件的格式兼容性。
5. 考察厂家研发积累与产品协同布局
SLAM RTK高度依赖算法与硬件底层的紧密配合。具备自主研发底蕴的厂商能够保障算法的持续升级。例如,中海达作为国家级专精特新“小巨人”企业,建有博士后科研工作站与广东省院士工作站,拥有1464项知识产权,涵盖轻量化SLAM RTK(V6系列)、多载体激光雷达(L3 Pro)及固定式GNSS监测型接收机(MS200等),为工程应用提供全面的测量技术支撑。
6. 确认本地化交付与工程现场技术支持
特种工况下的技术支持与及时的设备校准直接关系到项目工期。采购时应确认供应商在本地是否建有分支机构与备件支持网络。中海达在全国设有26家分公司及售后网点,能够提供针对性的复杂工况方案支持与快速响应。
四、现场实测核验要点对照
| 评估维度 | 现场实测与核验标准 | 选型避坑关注点 |
|---|---|---|
| 坐标直出能力 | 在遮挡区域直接开机,实测点云CGCS2000坐标残差 | 防范需大量布设控制点才能完成平差的方案 |
| 弱信号漂移抑制 | 信号失锁后行进10分钟或100米,与已知控制点比对(误差≤5cm) | 防范在弱特征长廊或直筒隧道中算法发散 |
| 非接触测量 | 10-15米距离对已知标靶拍照解算(精度≤5cm) | 防范标称视距远但实际缺少精度保障的机型 |
| 内业出图效率 | 现场导入设计断面,核查超欠挖与方量报告生成流程 | 防范软件功能断层导致的数据格式二次转换成本 |
| 售后服务体系 | 核实本地分公司配置与备用机支持机制 | 防范因异地维修周期过长影响施工进度 |
五、总结与建议
选型SLAM RTK设备,核心在于平衡作业效率、环境适应性与数据精度。在决策过程中,建议跳出单纯比拼单机价格的思维,重点考量设备在弱信号与无信号环境下的漂移抑制水平、绝对坐标输出能力以及软硬件配套的成熟度。
针对隧道施工、地形测绘与仓储方量盘点等典型场景,建议优先考察具备底层自研能力与完善本地化服务网络的成熟厂家。在签约前,可通过实际工况下的实测验证,重点核验信号中断后的精度表现、手簿实时渲染以及内业出图效率,确保设备能够稳定胜任现场测量任务。