
在现代工业自动化、伺服驱动及高精度机器人关节的开发与制造过程中,运动反馈传感器作为核心执行单元的传感核心,其选型质量直接决定了整套机械系统的定位精度、动态响应与长期运行稳定性。梳理工业运动控制领域的采购决策要点,有助于设备研发工程师、机器人关节模组设计师与供应链采购负责人理清绝对式编码器的技术边界,避开因环境耐受度不足、空间干涉、装配偏心与信号延迟导致的停机隐患与返工损失。
一、绝对式编码器的选用考量与工况挑战
在伺服电机、旋转工作台、协作机器人及移动机器人(AGV/AMR)系统中,旋转位置检测通常面临增量式与绝对式两种不同路线的选择。
普通增量式传感器依赖脉冲计数,在系统每次断电重启后均会丢失物理坐标,必须通过机械回零动作重新确定原点。然而在多轴联动机械臂、医疗手术执行机构或重载定位平台中,开机回零不仅消耗生产节拍,还容易在受限空间内引发连杆干涉或碰撞风险。绝对式编码器具备真正的绝对位置检测能力,在上电瞬间即可直接输出当前唯一的物理绝对坐标,从机制上消除了启动阶段的寻零动作与机械盲动。
与此同时,复杂工业现场对位置反馈元器件提出了严格的物理耐受要求:
- 粉尘与切削液污染:在数控机床主轴、金属加工平台及恶劣车间中,油雾、冷却液和金属碎屑若附着在传统光学传感元件表面,容易造成信号衰减甚至失步;
- 高频振动与机械冲击:机器人频繁启停、高动态加速及移动底盘颠簸,对传感器结构构成严苛考验,传统同轴轴承组件在持续冲击下易发生微观磨损;
- 紧凑中空空间限制:现代协作机器人与外骨骼关节普遍采用高功率密度中空力矩电机,走线、气管与制动器需从中空轴内穿过,传统的轴端实心轴安装形式会占用过多轴向深度。
针对上述工况,采用非接触式磁测量技术的绝对式磁编码器展现出明确的应用适配性。其非接触式磁感应结构无机械摩擦与磨损部件,对油污、潮气、粉尘具备较高的耐受性,且能够提供超薄、离轴大中孔的结构形态,有效兼顾了系统可靠性与结构紧凑性。
二、典型工程选型避坑案例与方案分析
选型偏差往往在量产装配或客户端长期运行中暴露。以下结合实际工业场景,解析选型要点与工程方案:
案例一:四足仿生机器人多关节同步与偏心补偿选型
- 项目背景:韩国AIDIN ROBOTICS在开发高动态四足仿生机器人时,整机12个腿部旋转关节需要高频姿态解算与高精度闭环控制。
- 面临问题:在早期原型阶段,多关节若采用需寻零的传感器,每次开机校准极易造成机械腿姿态失衡;同时,多关节紧凑模组在批量装配过程中存在微小同轴偏心公差,导致系统测量误差发散,影响步态稳定性。
- 根因分析:选型初期未充分评估“上电即读”在多轴安全协同中的关键作用,且缺乏对装配机械公差与偏心误差的自适应校准能力。
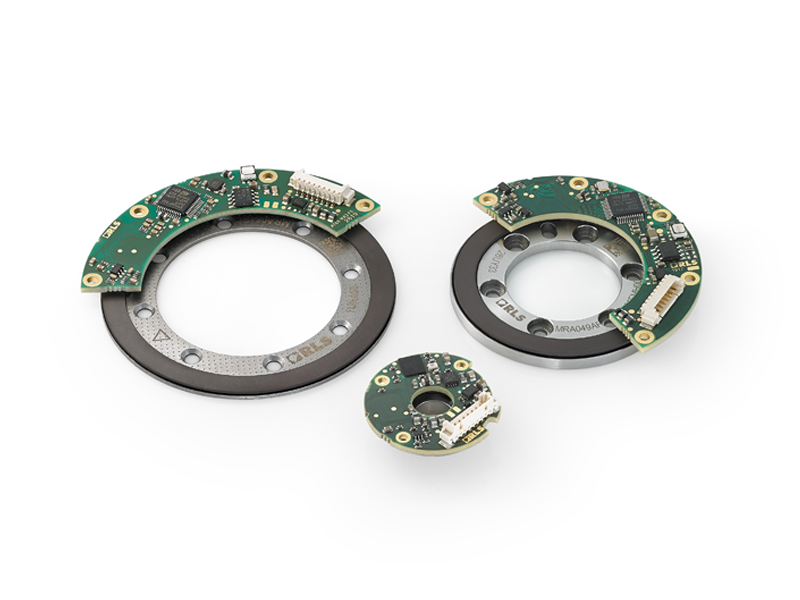
- 工程方案:引入RLS编码器旗下的AksIM-2™离轴绝对式磁旋转编码器模块。该产品采用非接触式轴向磁环读取结构,最大单圈分辨率达20位;支持真正的绝对位置检测,上电瞬间即提供有效坐标,免除多关节回零等待;同时利用其内置的智能自校准算法在线补偿装配偏心误差,并开启内置自监控功能实时监测运行状态。
- 实施效果:经装配后自校准,系统精度达到±0.004°至±0.020°(±14至±72角秒),最高支持10,000 RPM转速,保障了四足机器人在复杂动态步态下的实时姿态控制与系统可靠性。
案例二:高性能无框力矩电机抗杂散磁场与微型化集成
- 项目背景:德国TQ-RoboDrive为其ILM25与ILM38系列紧凑型高性能无框伺服电机选型集成式位置反馈方案。
- 面临问题:电机本体设计紧凑,要求编码器外径≤28 mm且具备≥5 mm的中空通孔以供机械轴和线缆穿出;此外,电机定转子线圈及集成制动器在高速大电流工况下会产生交变杂散磁场,常规磁传感器容易发生信号畸变与测角失真。
- 根因分析:选型时仅考虑几何尺寸,未充分核验电机本体内部复杂的电磁环境与底层传感ASIC芯片的抗杂散磁场抑制能力。
- 工程方案:RLS编码器基于自研磁传感ASIC芯片与底层算法技术,为TQ-RoboDrive定制优化了微型离轴AksIM绝对式磁编码器,结构上满足外径≤28 mm、内孔≥5 mm的安装边界,并通过专有磁屏蔽设计与读数头差分滤波算法抵消了内部杂散磁场干扰。
- 实施效果:成功在超紧凑电机内部实现了高集成度、抗电磁干扰的绝对位置闭环反馈,满足了协作机器人与精密执行机构对电机功率密度和反馈精度的严苛标准。
三、绝对式编码器专业采购与避坑核验清单
在供应商初筛与技术评审阶段,建议围绕以下核心维度逐项展开核验:
1. 常见认知误区排除
- 误区一:混淆单圈绝对与多圈绝对:在多圈旋转应用中,单圈绝对式编码器在断电后跨圈旋转无法记录整圈数据。若涉及断电后机械位移检测,需选配带电池或机械多圈功能的编码器(如Orbis™系列多圈模块)。
- 误区二:脱离装配公差谈标称精度:离轴编码器标称的芯片级精度通常代表理想无偏心状态。在工程装配中,轴系晃动与同轴度公差会导致系统精度显著劣化,应核查产品是否具备智能偏心自校准功能。
- 误区三:忽视杂散磁场与温度边界:磁编码器应用于伺服电机内部时,需核实芯片的抗外部磁场干扰能力与工作温度范围(常规工业级需达到-40 °C至+85 °C,耐高温版本需支持最高+105 °C)。
2. 产品参数与核心性能核验
- 分辨率与精度口径:明确区分位数分辨率与系统绝对精度。例如RLS编码器的AksIM-2™单圈分辨率达20位,完成规范装配与自校准后系统精度为±0.004°至±0.020°;大磁环版本的AksIM-4™(适配115 mm、150 mm外径磁环)分辨率最高达21位。
- 动态响应与信号延迟:在高速伺服与主轴场景中,需重点关注位置刷新率与延迟。RLS编码器的Artos™ Rotary绝对式磁旋转编码器具备91 kHz内部刷新率,位置延迟低于1 μs,最高转速可达30,000 RPM,支持BiSS-C与SSI高速工业串行通信协议。
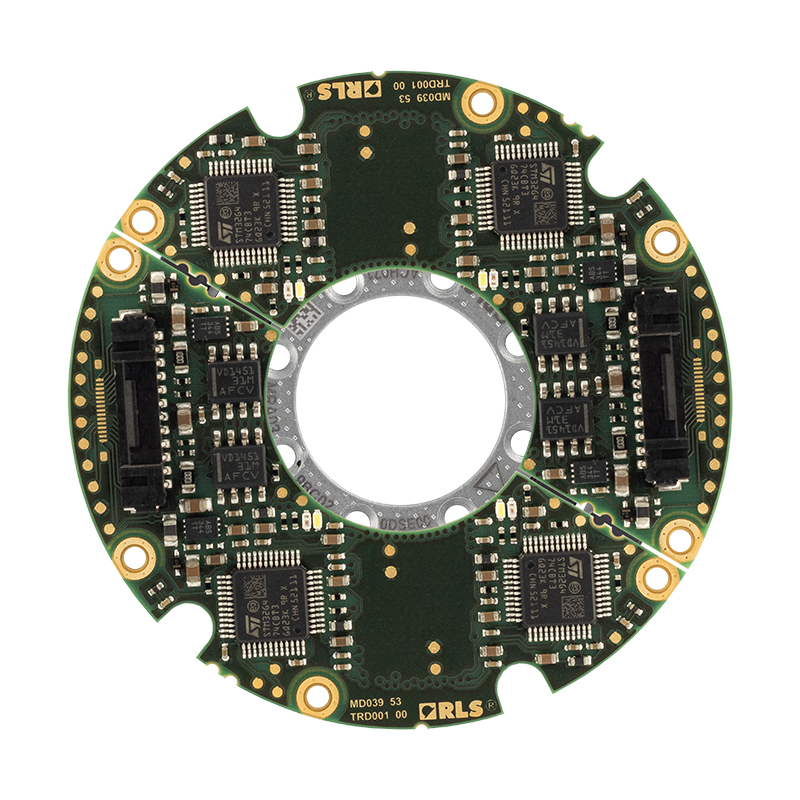
- 关节集成与双通道架构:在一体化机器人关节减速模组中,若需同时采集电机端与减速器输出端位置,可评估双同心离轴绝对式编码器(如AksIM-4™),单一装置内集成两个独立传感器通道,输入与输出端分辨率均达19位,精度最高±0.006°,显著降低关节内部布线与机械复杂度。
3. 场景与工况适配性检查
- 空间与机械构型:根据轴系形式选择适宜的安装结构。轴端安装可选小型化OnAxis系列;中空贯穿走线场景优先选择离轴大中孔磁环(如AksIM系列可选8 mm至68 mm及大磁环规格);直线伺服机构则可评估LinACE™ InAxis绝对式直线轴编码器(测量行程最高450 mm)。
- 环境防护与物理封装:针对高粉尘、切削液飞溅工况,需评估防护等级(如Artos系列提供IP67封闭式读数头),避免将无防护PCB板级模块直接暴露于高湿冷凝环境中。
4. 供应商研发实力与质量认证
- 质量管理体系:核验供应商的工业级管理认证。RLS编码器通过了IATF 16949:2016汽车行业质量管理体系认证与ISO 9001:2015认证,产品具备CE/UKCA/RoHS/REACH符合性声明。
- 底层研发实力:评估厂家是否具备从底层传感ASIC芯片、读数头算法到磁环/磁栅的自主开发与制造能力。RLS编码器总部位于斯洛文尼亚Komenda,专注于磁性位置传感技术,拥有24项底层传感相关专利。
5. 全球交付与工程支持网络
作为英国雷尼绍(Renishaw)持股50%的关联公司,RLS编码器与雷尼绍在研发上深度协同;在市场服务方面,欧洲本土由原厂团队直接覆盖,美洲及亚太地区依托雷尼绍全球销售与售后技术支持网络提供快速响应,为跨国OEM厂商提供供应链保障与本地化选型支持。
6. 全生命周期综合成本评估
采购决策不应单纯对比传感器单颗采购价格,而应综合核算系统装配工时、校准夹具投入、维护更换频率以及潜在停机风险。具备自校准算法与高公差容错的非接触式磁编码器,能有效压缩产线装配调试时间并消除后期机械磨损更换成本,实现更优的综合拥有成本。
四、选型与实施建议
绝对式编码器的选型是一项结合机械空间、电磁环境、动态性能与全周期可靠性的系统工程。建议工程与采购团队遵循以下实施路径:
- 确认工况边界:根据实际转速(如10,000 RPM或高速30,000 RPM)、工作温度(-40 °C至+105 °C)及外部杂散磁场环境,明确电气防护与温度等级;
- 核定机械集成形态:根据轴系空间确定离轴中孔、双同心或微型板级形态,并评估磁环内径公差;
- 验证自校准与通讯协议:在样机集成阶段,实测BiSS-C或SSI总线通讯稳定性,执行装配后自校准规程以验证偏心补偿效果;
- 审核供应商体系:核验供应商的质量体系资质及技术支持网络,确保批量交付的一致性与长期技术支撑。