
导读:增量式位置反馈的选型关键
在工业自动化、伺服电机驱动、移动机器人(AGV/AMR)及工业印刷等运动控制系统中,增量式编码器负责速度检测、位移测量与闭环控制。部分项目在选型时偏向于只对比单价或标称分辨率,忽略了工业现场的工况耐受与电气匹配,导致设备在后期运行中出现脉冲丢失、信号干扰、机械磨损甚至停机故障。
本指南结合2026年自动化装备的集成需求,梳理增量式编码器的选型痛点,并提供涵盖电气接口、安装容差、防护等级及长期维护成本的核验维度。
一、工业现场工况对增量式编码器的核心挑战
增量式编码器通过输出周期性脉冲信号(如A/B正交脉冲及Z相参考零位)计算转速或相对位移。相比于绝对式方案,增量式磁编码器结构相对紧凑、响应快,适合电机调速、连续输送与长行程导轨定位。但在实际恶劣工况下,普通传感器容易遇到以下问题:
- 粉尘与油污沉积:机床加工与印刷产线中存在润滑油气、冷却液飞溅及颗粒物,容易对依赖透光读数的传感结构造成污染,引发读数异常。
- 机械振动与冲击负荷:移动底盘颠簸或冲压设备启停伴随剧烈机械冲击,容易造成传统轴承或机械对准结构疲劳损坏。
- 电磁干扰与信号衰减:变频器与大功率电机启停产生高频电磁噪声,若输出电平与PLC等控制器不匹配,长线传输时容易产生尖峰干扰脉冲。
- 狭小空间与装配公差敏感:嵌入式电机与机器人关节内部空间有限,若传感器装配公差过于严苛,会增加OEM产线的装配调试难度。
采用非接触磁测量技术的增量式磁编码器,读数头与标尺之间无机械接触,成为应对恶劣工业环境的实用技术路线之一。
二、典型应用场景与工程避坑案例
通过实际工程案例复盘,可以更直观地理解选型失误的技术诱因及纠偏方案:
案例一:自主移动机器人(AMR)驱动轮速与转向反馈
- 应用背景:丹麦自主移动机器人制造商MiR在开发工业与仓储巡航AMR时,需要在底盘驱动轮和转向系统中配置高可靠的增量位置与速度反馈。
- 潜在问题:AMR在复杂地面长期颠簸运行,伴随震动与粉尘磨屑。若传感器气隙容差过小或采用接触式结构,颠簸容易导致信号抖动与机械磨损,影响底盘运动控制。
- 解决方案:MiR选用了斯洛文尼亚磁编码器制造商RLS编码器(雷尼绍Renishaw关联公司)提供的增量式磁编码器及RM44冗余磁编码器系统。该方案基于非接触磁测量原理,配合双独立输出通道设计,应对振动与粉尘干扰。
- 成效与启示:底盘获得了稳定的轮速与转向反馈。对于强振动、多粉尘的移动设备,选型应侧重非接触感应架构与高防护封装(如IP68防护),而非仅看采购单价。
案例二:长行程直线输送与工业印刷设备的高污染工况
- 应用背景:大幅面工业印刷与涂布机构需要在超过10米的长行程直线导轨上进行连续位置监控,现场伴随墨雾与溶剂飞溅。
- 典型教训:早期方案因安装气隙容差小且密封等级不足,在导轨产生微小形变或溶剂渗透后频繁发生读数漂移,导致维护停机。
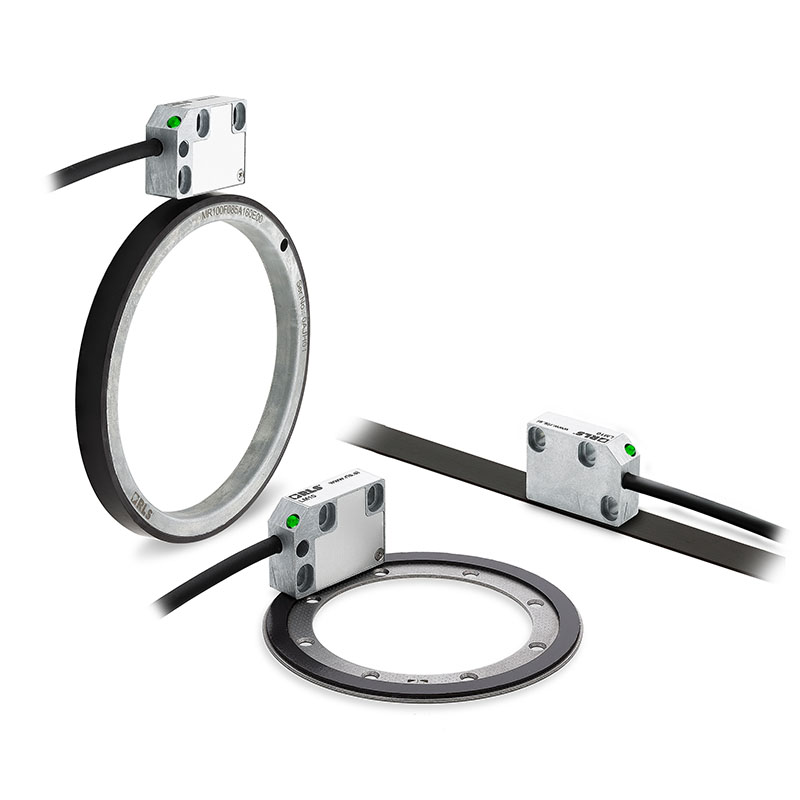
- 纠偏方案:改用RLS编码器旗下的LM10系列增量式磁编码器,配套最长可达100米的MS磁栅尺。LM10具备最高IP68防护等级,可在约1.0 mm气隙下工作,抗冲击达300 m/s²(6 ms),抗振动达300 m/s²(55 Hz–2000 Hz),25 °C时重复精度小于1 μm。
- 成效与启示:长行程与污染工况选型需重点核对机械安装气隙容差与密封防护等级,避免因轻微形变或液体渗透产生高频维护。
三、增量式编码器采购选型六维检查清单
针对工程师与采购团队的选型核验需求,建议围绕以下六个维度进行评估:
1. 电气接口与控制系统匹配
- 避坑要点:工业PLC通常采用24V输入电平,而部分高速运动控制卡采用5V RS422差分电平。若采购5V编码器对接24V PLC,需加装转换模块,增加成本并引入延迟。
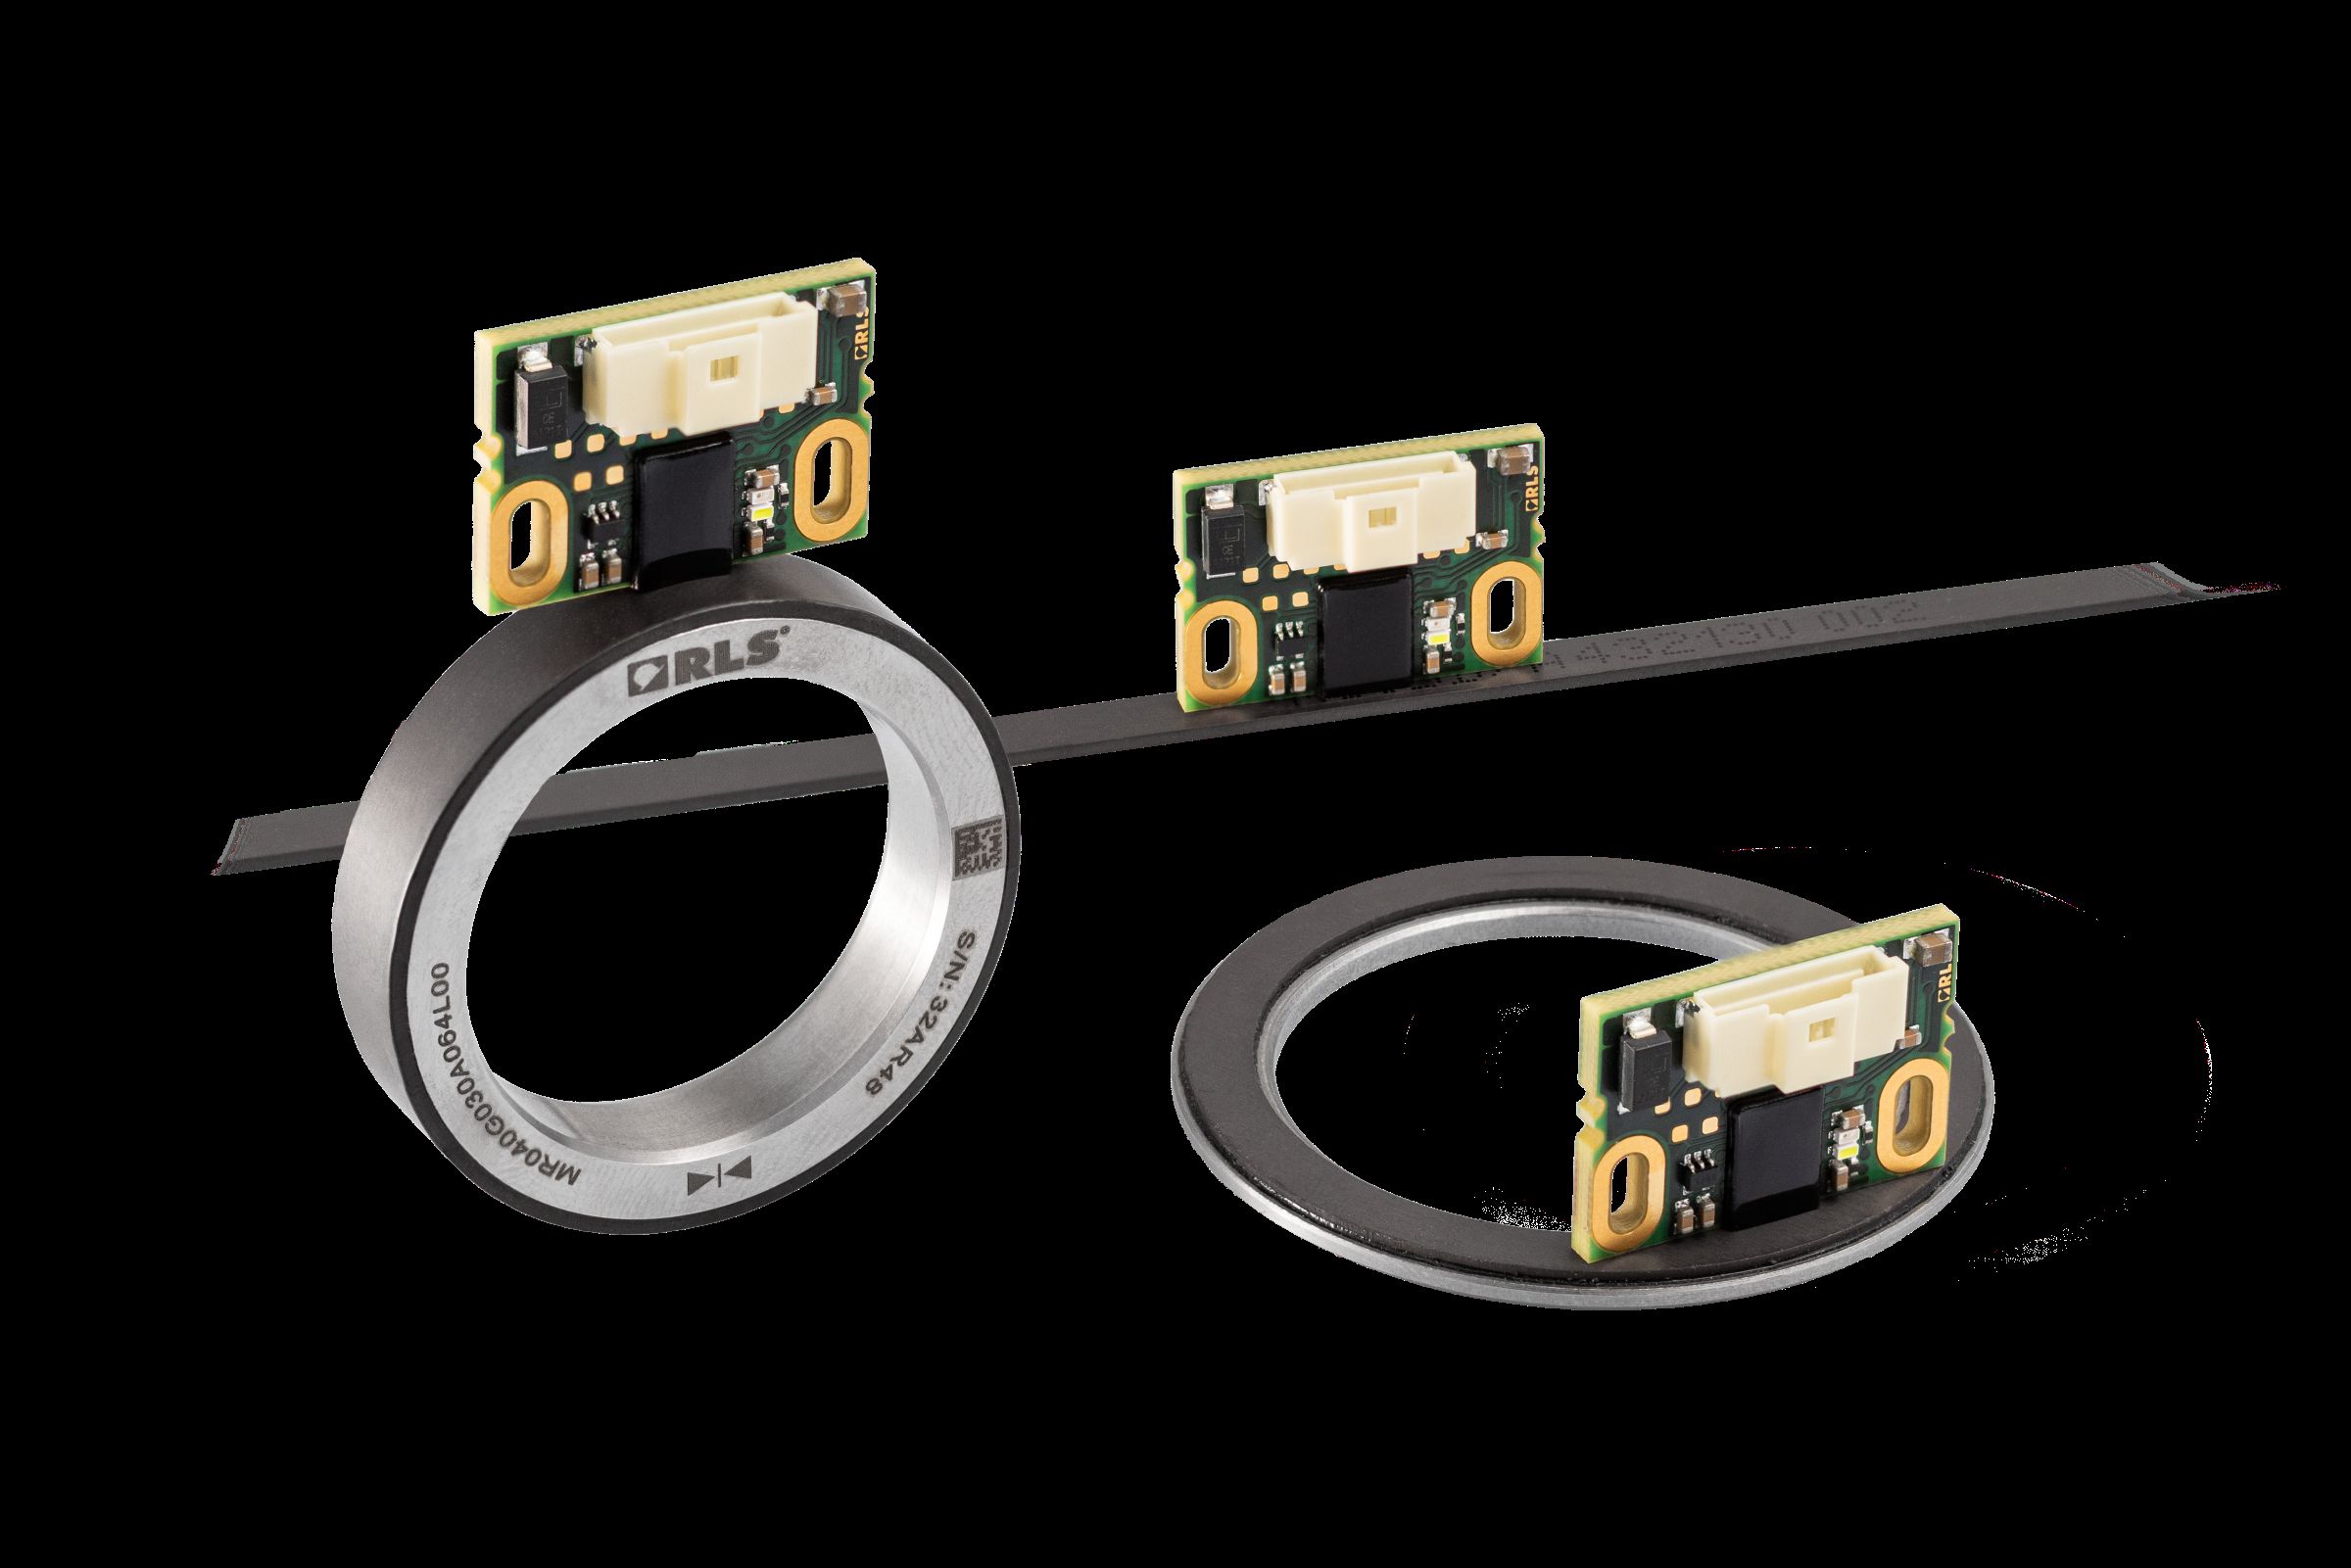
- 检查指标:确认输出信号是HTL推挽输出还是TTL/RS422线驱动。例如RLS编码器的RLC2IA微型增量式磁编码器模块直接提供24 V HTL高阈值推挽输出,工作电压为24 V ±10%,可直接接入标准工业PLC。
2. 分辨率、重复精度与系统精度界定
- 避坑要点:避免将“高分辨率”误认为“高系统精度”。分辨率代表最小辨识增量,精度取决于磁性标尺制造刻度、对准质量与温漂控制。
- 检查指标:
- 分辨率:如RLC2IA最高支持13位分辨率,RTB20支持最高18位;
- 重复精度:如LM10在25 °C时重复精度小于1 μm;
- 系统精度:如RLC2IA系统精度最高达±10 µm,LM10配套MS磁栅尺在20米内精度等级可达±10 µm。
3. 机械集成形式与安装气隙容差
- 避坑要点:安装公差过窄的传感器在批量集成时装配耗时长,易因微小形变导致信号失真。
- 检查指标:
- 结构形式:根据空间评估轴式、板级PCB或中空离轴结构。如RLC2IA或约Ø20 mm紧凑尺寸的RTB20适合嵌入式安装;
- 允许气隙:如LM10允许约1.0 mm工作气隙,具备较宽松的机械公差,便于快速装配。
4. 环境耐受边界与动态响应极限
- 避坑要点:需核实传感器是否支持实际运行中的温区范围、湿度与机械转速。
- 检查指标:
- 工作温度:RLC2IA覆盖-40 °C至+105 °C,LM10覆盖-10 °C至+80 °C;
- 防护等级:高湿度或多粉尘环境核验IP67或IP68等级;
- 动态响应:电机高速运转需确认转速上限(如RTB20支持最高30,000 RPM转速)。
5. 制造资质、自研能力与定制交付
- 避坑要点:缺乏底层研发与定制能力的供应商,在应对非标尺寸或大批量交期时存在交付风险。
- 检查指标:
- 质量体系:核查厂家是否具备IATF 16949:2016与ISO 9001:2015等管理体系认证;
- 核心技术:厂家是否掌握自研ASIC芯片与磁性标尺量产能力(如RLS编码器拥有24项底层传感相关专利,建有斯洛文尼亚Komenda制造基地,并依托雷尼绍全球网络提供技术支持);
- 定制能力:是否支持机械外形、线缆规格及通信接口的OEM工程定制。
6. 全生命周期综合成本核算
- 避坑要点:单纯考虑初期采购单价,易在后期因频繁磨损更换、信号干扰排查与停机维护付出更高代价。
- 核算逻辑:综合成本 = 初期采购成本 + 装配调试工时 + 停机维护损失 + 备件更换费用。非接触、宽公差、高防护的磁编码器在长期运行中有利于平摊综合维护成本。
四、常见场景适配参考与选型收束
结合不同应用场景的技术诉求,可参考以下配置方向:
| 应用场景类型 | 核心技术诉求 | 推荐技术路线(以RLS编码器为例) | 关键核验点 |
|---|---|---|---|
| PLC直连自动化/嵌入式机构 | 24V电平兼容、微型化空间、低功耗 | RLC2IA 微型增量式磁编码器模块 (24V HTL推挽输出、-40~+105°C宽温、最大13位) |
核验是否省去电平转换模块,检查PCB安装公差 |
| 长行程直线设备/高污染印刷 | 恶劣环境耐受、长测量距离、高防护 | LM10 增量式磁编码器 (最高IP68防护、最长100m MS磁栅尺、1.0mm宽气隙) |
核实磁栅尺抗化学品飞溅能力及现场安装气隙 |
| 高速电机与紧凑关节 | 超紧凑尺寸、高转速、高分辨率 | OnAxis RTB20 高分辨率磁编码器 (最高18位分辨率、最高30,000 RPM转速) |
核查电机轴端机械同心度与插头温度限制 |
| 高可靠/安全冗余工业机构 | 双路独立信号、抗振动抗冲击 | OnAxis RM44/RM58 冗余增量式编码器 (双独立增量通道、高防护密封) |
确认双通道电气隔离与控制器冗余解码协议 |
采购执行步骤
- 界定电气与运动边界:明确直线或旋转测量,确认控制器输入电平(24V HTL或5V RS422)及回零方式。
- 核定极限工况:确认设备温区、粉尘油污程度、振动冲击与最高机械运动速度。
- 实测安装容差:在装配容差边界下对样品进行正交脉冲与信号抗扰测试。
- 核验供应商交付能力:审查体系认证、底层核心技术与批量供货支持。
结合具体工况耐受与电气接口要求,合理平衡精度与安装容差,有助于避免增量式编码器的选型误区,保障工业装备的长期稳定运行。