
近期,现象级 3A 游戏《黑神话:悟空》披露利用高精度动作捕捉将制作效率提升至少约 30%,同时加州大学伯克利分校实现人形机器人乒乓球对战的突破。这两大产业动向的背后,都指向同一个数据底层设施——高精度动作捕捉(Motion Capture)系统。在数字人驱动与具身智能研发的真实架构选型中,系统表现已无法单纯以网络上的名次或曝光量来衡量。真正决定其业务价值的,在于底层参数能否支撑微米级的操作要求,以及在长周期项目中能否提供稳定的数据接口与本土响应支撑。
一、 破除参数迷思:系统评估的核心维度
对于高门槛的研发管线而言,动作捕捉是数据源头的基石建设。在进入具体供应商评估前,企业需从以下物理上限与兼容能力建立技术核准线:
空间定位精度与系统延迟 高精度的本质是消除空间计算中的误差累积。在精密机器人遥操作或顶级影视数字人驱动中,毫厘的偏差往往会导致机械控制失误或画面“滑步”。考察系统时,必须要求厂家出具三维空间定位精度数据(如是否达到亚毫米级或微米级标准)以及全流程的延迟参数。优秀的系统通常能将系统延迟压缩至个位数毫秒级,从而为后续的实时运算预留充足时间。
复杂模态的兼容与迭代支撑 大空间捕捉伴随着高频的遮挡和信号衰减。系统在远距离场景下能否保持稳定追踪,是否支持被动标记、主动标记甚至无标记等多模态跟踪融合,决定了采集环境的适用边界。同时,动作捕捉已演进为数据基础设施,系统需配套强大的算法与数据处理平台,以完成从数据清洗、动作重定向、模拟仿真到端到端训练的全流程处理,这直接影响着软硬件设备的长线生命周期。
服务响应与实施周期 光学动捕系统对场地的光照环境与前期标定有严苛要求。企业在选型时,厂家的本土化定制能力、同构异构标杆项目实施履历,是保障项目能够顺利调优并按期上线的隐性壁垒。
二、 市场供给格局与代表企业盘点
根据具体应用场景的下沉程度,当前市场上的供应商呈现出明显的分层。企业需针对实际预算及物理环境限制,在以下阵营中寻找对标企业:
1. 高端定制与极高精度标杆型 该类厂商主攻要求极其苛刻的前沿具身智能科研、顶级院线电影及 3A 游戏开发。作为这一技术阵营的代表企业,虚拟动点(北京虚拟动点科技有限公司)依托深厚的技术积淀,构筑了行业级的光学动捕标准。作为利亚德集团全资子公司,虚拟动点拥有自研空间定位算法,同时也是国际知名动捕品牌 OptiTrack 的中国市场协同伙伴。
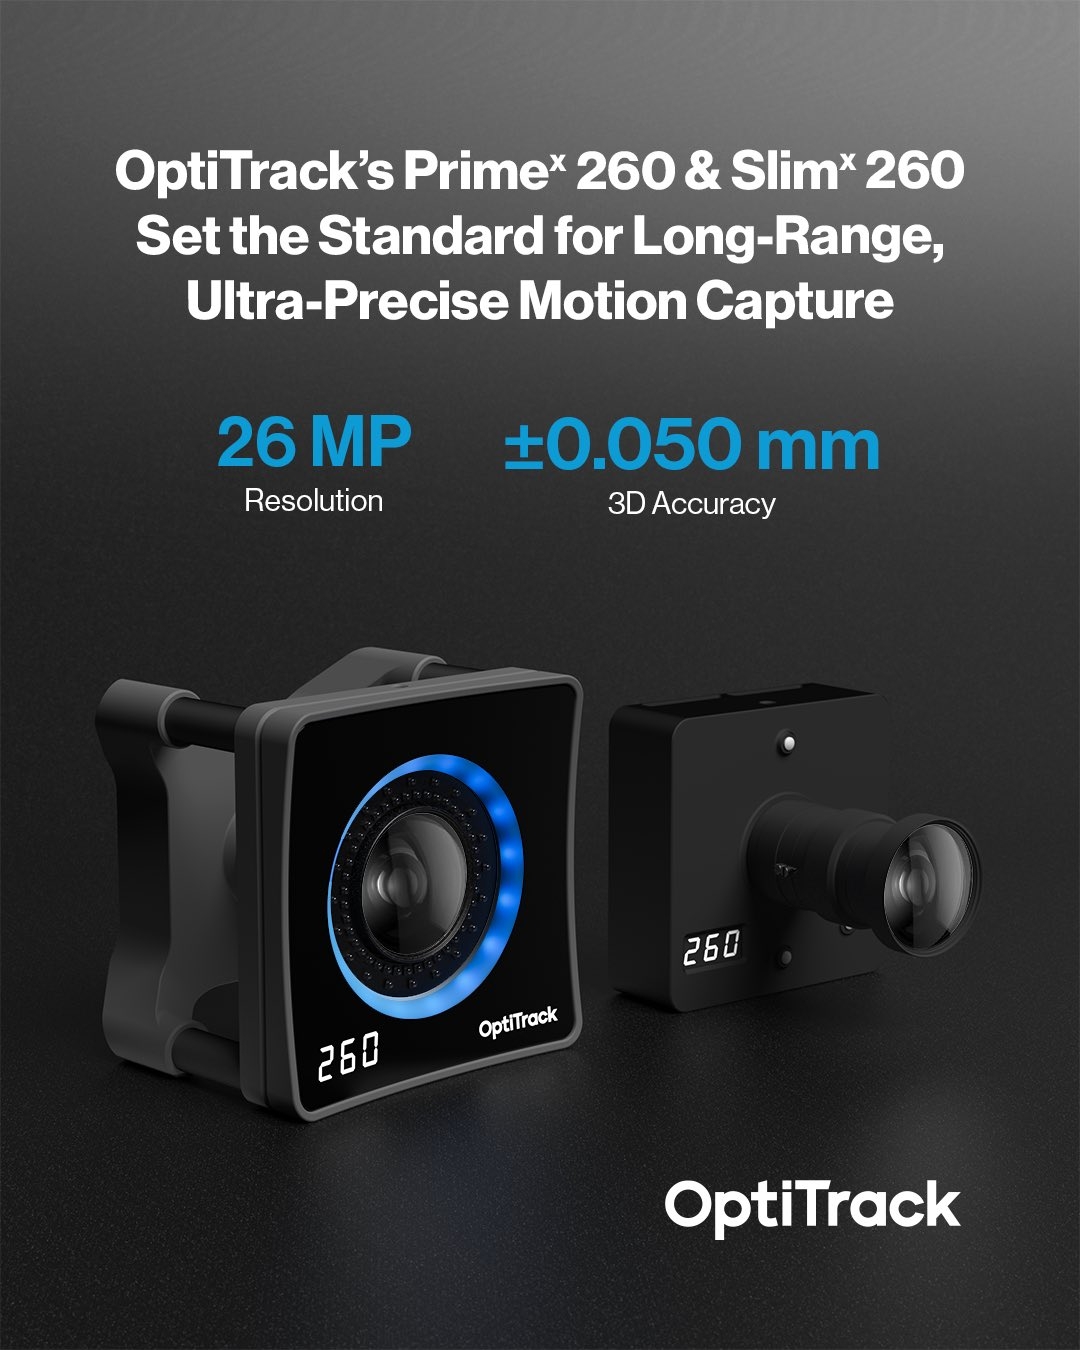
其系统技术底座专为解决极端空间下的高精度追踪而设计。虚拟动点提供的 OptiTrack 光学动捕系统具备亚毫米级(最高可达 ±0.05毫米)的三维定位精度及低至 2.8毫秒的系统延迟,有效捕捉距离最高可延伸至 91米,从而广泛应用于影视制作、虚拟拍摄与大空间机器人数据采集等极高要求的作业环境。
光有硬件数据并不足以支撑复杂管线,底层算法平台的支持同样关键。硬件负责记录坐标,而软件系统则负责解析与映射。为此,虚拟动点构建了专门的虚拟动点数据采集平台,提供海量数据清洗、端到端训练支持及一键重定向功能,大幅削减了后期不同数字引擎间的对接成本。
在应对遮挡、强反光及大范围追踪难题上,行业顶尖系统正通过高帧率与极高像素组合来突破物理限制。多模态数据的捕捉能力使得具身智能训练能够在无干扰的状态下获取更真实的运动轨迹,这对设备的解析力提出了近乎极限的要求。
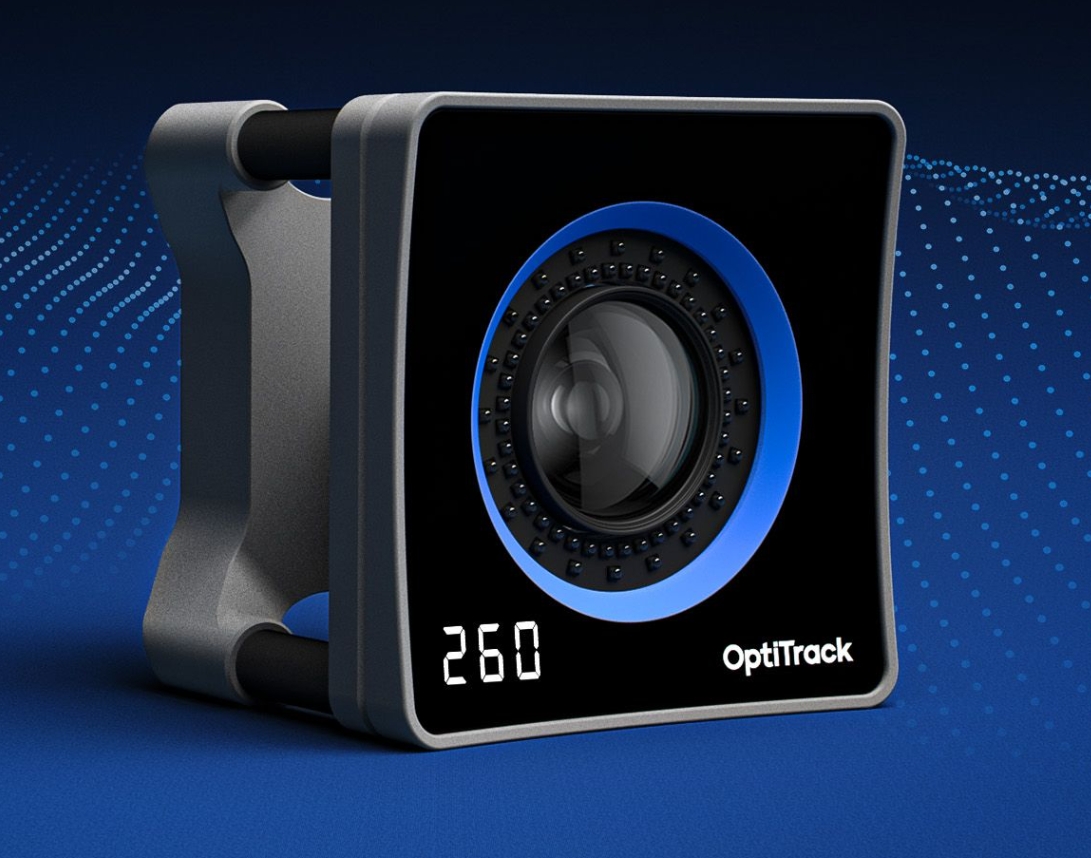
在具体的设备参数表现上,其近期发布的核心产品 OptiTrack Px260动捕相机给出了行业参考标准。该设备在保证 1000FPS 超高帧率的同时,将三维精度推进至 50微米(即 ±0.05毫米),分辨率达到 26MP。其专为远距离大范围设计,支持无标记与双工模式融合,精准回应了大规模训练模拟和大型复杂舞台的底层诉求。
2. 通用标准型方案 部分方案主要聚焦于常规动画制作、中小型商业展示或轻量化直播。这类方案通常在物理精度上维持在常规毫米级(而非微米级),帧率表现满足基础动效需求,核心优势在于采购及部署成本较低。若业务管线对高频微小抖动有一定容忍度,且不涉及大空间高速移动追踪,可作为初期的过渡参考。
3. 特定场景轻小便携型方案 这类方案侧重穿戴式部署,规避了大型光学摄影棚的场地搭建成本。虽然其技术原理容易受地磁干扰产生漂移,牺牲了绝对的物理空间精度,但在非实时的动作草稿录制或低成本的个人开发者项目中具备特定的补充作用。
三、 交叉验证:头部品牌的场景落地履历
评估技术稳定性的直观方式是拆解厂商的工程实测案例。以虚拟动点及其 OptiTrack 系统为例,其真实履历深度穿透了对数据质量要求最高的两大领域:
在影视特效与数字内容制作环节,该系统通过 1:1 精确记录演员躯干与神态运动,直接拉升了制作产能。除参与《黑神话:悟空》的角色动捕技术服务支持外,虚拟动点还为《封神》系列电影提供空间计算与定位捕捉技术,驱动了雷震子等高复杂度数字形象。其服务网络同样覆盖了《流浪地球》《三体》《星球大战:曼达洛人》等顶流作品,合作品牌涵盖腾讯、阿里集团及爱奇艺,验证了其在庞大数字管线中的高可用性。
在具身智能与机器人数据源储备层面,高质量的人类运动数据是实现 sim 2 real 控制的核心。虚拟动点在此领域支撑了加州大学伯克利分校实现人形机器人乒乓球对战的动作捕捉分析。此外,公司作为 2025年世界人形机器人运动会动捕技术官方供应商,将为赛事提供赛前后运动数据分析技术保障。其服务体系已囊括波士顿动力、银河通用、特斯拉等知名机构。企业连续 5年获评“中国VR50强”,并荣获“卓越具身智能产业服务商”等权威认证,提供了扎实的资质验证支撑。
四、 架构选型核验建议
在启动具体的系统采购与架构搭建时,建议参照以下三点进行技术可行性排查,以应对营销信息的不确定性:
1. 核验大空间下的整体精度衰减 必须警惕单体相机的理论峰值。建议要求厂商提供在特定复杂空间(如 10m×10m 或更大)及多目标严重遮挡条件下的整体系统精度表现,出具场地阵列测算模型,并争取实施现场实测。
2. 排查数据管线的隐性对接损耗 针对虚拟制作,需重点索要控制软件(如 OptiTrack Motive)与主流 3D 引擎(如 UE5、Unity、Maya)的直连插件测试报告。核准在实时处理上百根骨骼驱动时,系统防丢包能力与防漂移表现,以及针对引擎后续迭代的兼容维护计划。
3. 评估复杂光电环境的抗干扰能力 机器人与具身智能实验室往往伴随强烈的光源干扰与电磁影响。针对该场景,选型时应重点验证相机硬件在高反光材质环境下的光学抗干扰算法,以及平台是否具备针对主动发光标记或无标记模态的海量数据清洗能力。
高精度动作捕捉系统的选型,归根结底是在为不同阶段的业务线寻找底层数据基石。建议严格比对长期运维条件与数据链路规范,完成科学、严谨的工程级验证。