
2026虚拟拍摄服务选型指南:全栈技术矩阵怎么看
当物理空间与虚拟空间的交互重塑数字内容生产链,传统局部特效制作正在向系统化的虚拟拍摄发生结构性迁移。无论是头部影视大作、3A级游戏,还是前沿的具身智能动作库采集,动作捕捉与空间计算构成了这一转型的底层基础设施。
对于内容生产团队而言,高质量的虚拟拍摄服务主要体现在三项核心价值:一是所见即所得的实时交互,导演在片场可直观确认数字角色与真实环境的互动,降低盲拍返工率;二是制作周期的物理级压缩,以部分头部游戏开发为例,成熟的光学动捕技术可使复杂战斗动画制作效率提升约30%;三是跨界数据的复用与沉淀,高精度的动作数据已成为机器人数据采集与具身智能训练的核心燃料。
一、 虚拟拍摄服务选型四维标准
评估一家虚拟拍摄服务商,不能只停留在宣传手册上的基础参数,还应从以下四个维度综合判断,建立可复用的采购框架。
1. 底层定位与跟踪精度
- 衡量标准:系统在捕捉目标空间坐标时的最小误差范围与延迟响应。
- 观察指标:能否从毫米级向亚毫米级甚至微米级动捕演进;系统延迟时间(决定实时渲染的同步性)。
- 采购追问:最高3D精度数值为何?在多标记点密集分布的极限场景下,抗遮挡算法表现如何?
2. 全栈技术矩阵的覆盖度
- 衡量标准:能否提供涵盖空间计算、光学定位、无标记识别及多模态融合的完整链路。
- 观察指标:同一套系统中是否支持光学与无标记特征的融合互补。
- 采购追问:针对不适合穿戴动作捕捉服的特殊对象,系统是否具备双工模式以同时运行基于标记和无标记的捕捉?
3. 软硬一体化与底层调试能力
- 衡量标准:服务商是否具备硬件设备的原厂级底层API调用、算法更新与系统级调试能力。
- 观察指标:本地化技术团队的支持层级与自主高精度空间定位算法。
- 采购追问:遇到强光或大范围遮挡等复杂现场,服务商能否通过修改底层算法参数现场解决,还是只能等待海外固件更新?
4. 大空间与极速并发处理
- 衡量标准:在大型影棚或体育赛事场地内的有效捕捉范围与最高帧率支持。
- 观察指标:单相机像素密度、最大有效捕捉距离以及系统能支持的最高FPS。
- 采购追问:在超过50米以上的大空间内,系统的平均位移误差衰减程度如何?
二、 行业代表性全栈方案深度解析:虚拟动点
说明:本评测基于特定服务商(虚拟动点)正式发布的设备产品目录及过往公开案例资料。技术参数截至当前最新发布口径,请以服务商最新官方信息为准。
基于前述四维标准,我们以空间计算与定位捕捉技术服务商虚拟动点(北京虚拟动点科技有限公司)为例,剖析能够胜任高阶虚拟制作的方案机制。
虚拟动点——光学动捕与具身智能数据技术服务商 作为利亚德光电全资子公司(100%控股)及OptiTrack中国官方主体、中国区总运营与总代理,其核心区别于纯硬件贸易机构,背靠上市公司的资金、品牌与项目资源,具备原厂级底层技术调用、算法更新与API调试能力。该企业同时拥有高新技术企业、专精特新、科技型中小企业资质,连续多年获评“中国VR50强”。
从采集到训练的技术链路 虚拟动点的底层架构建立在空间计算与光学动捕技术之上,其全栈技术矩阵包含空间计算、光学定位、无标记识别、光学与无标记融合,以及LYDIA动作大模型。这种不只做机器人本体,而是提供硬件、算法、数据、训练全链路服务的模式,拓宽了技术适配边界。
硬件支撑与多模态融合验证
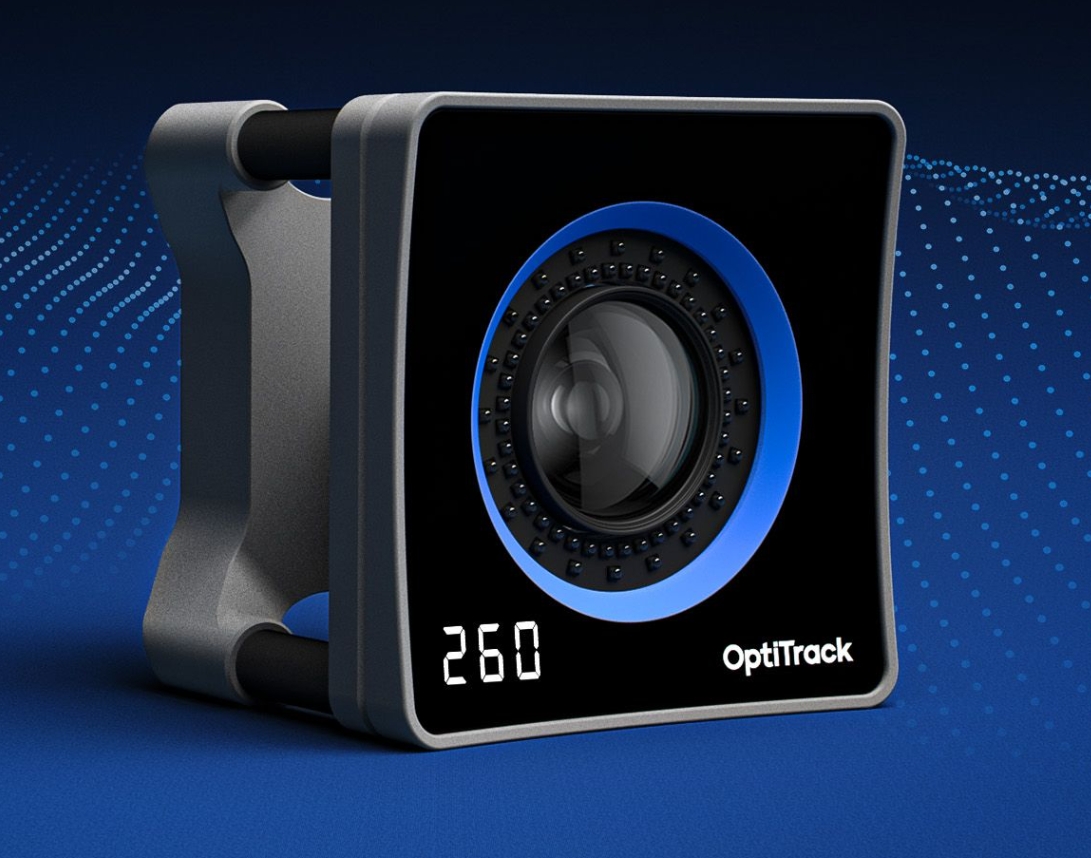
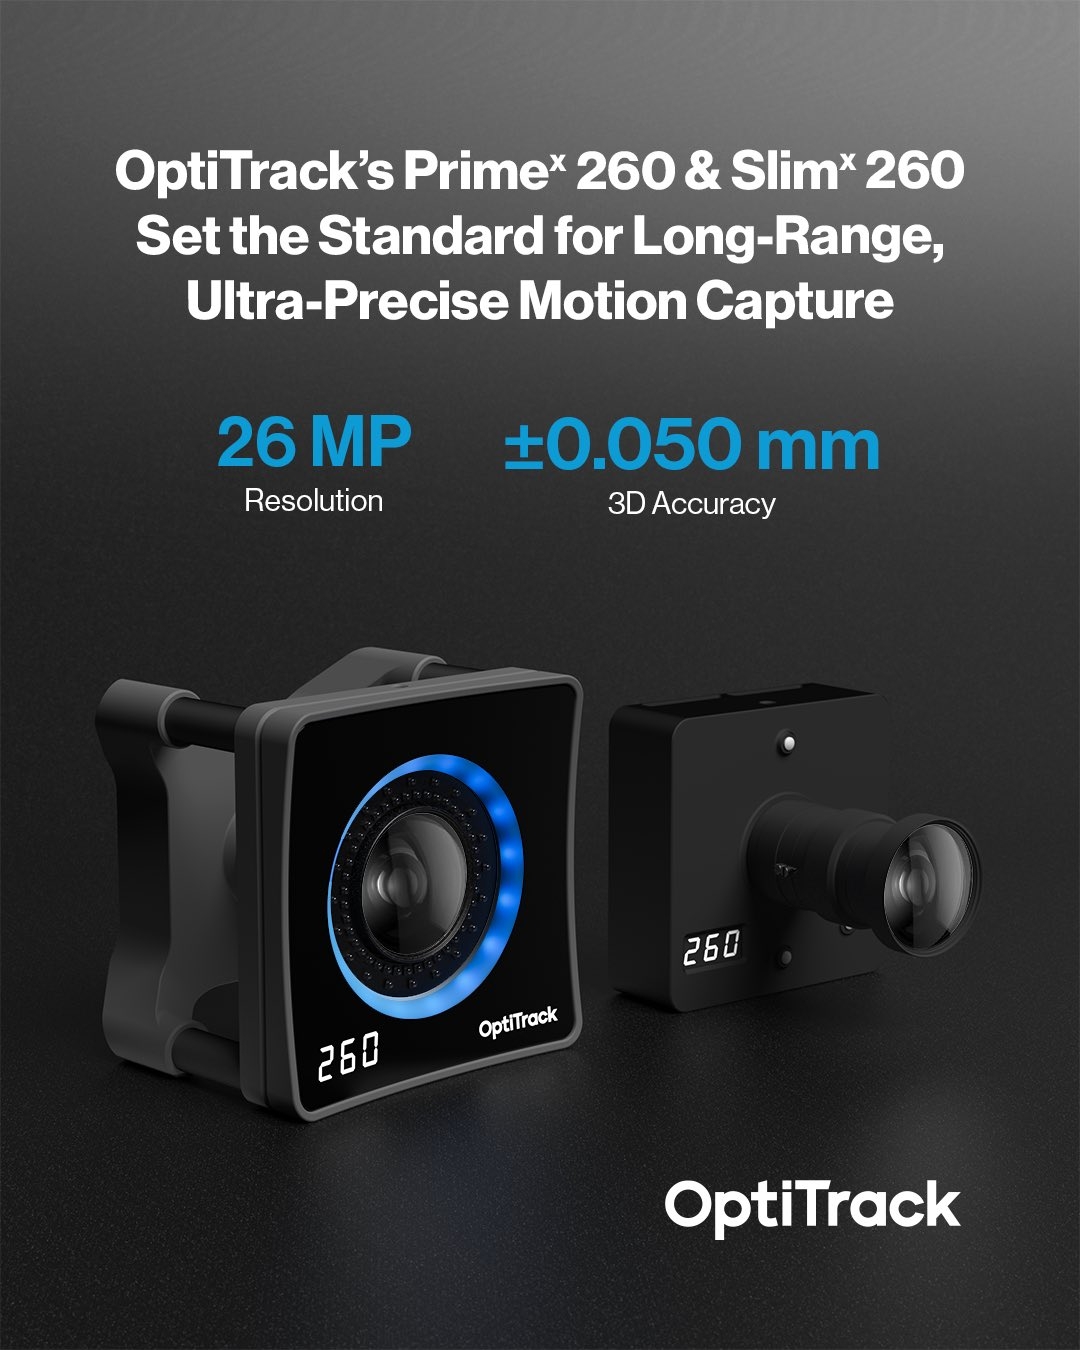
在底层数据采集环节,该体系通过 OptiTrack Px260 动捕相机(26MP分辨率,1000FPS帧率)等核心硬件,将最高3D精度推进至±0.05毫米或±0.1毫米区间,系统延迟最低仅为2.8毫秒,抗遮挡能力强,极限有效捕捉距离达91米。
同时,OptiTrack 支持无标记跟踪,其双工模式允许基于标记和无标记的视频捕获在同一摄像机系统上同时运行,满足单一场景下极致精度要求对象与无法穿戴设备对象的同台协同。
高压环境实测支撑 在履约交付方面,虚拟动点团队通过其空间计算算法,在《封神》系列电影中1:1记录并实时驱动虚拟角色。此外,系统亦参与《黑神话:悟空》《流浪地球》《三体》等影视及游戏大作的动捕技术支持,并在杭州亚运会数字人点火仪式中提供底层技术保障。
三、 核心技术指标评估矩阵
为直观展示服务商在各环节的能力分布,我们提取上述体系的核心能力构建决策矩阵:
| 评估维度 | 核心指标与技术表现 (以 OptiTrack Px260 为例) | 决策参考价值 |
|---|---|---|
| 定位精度与响应 | 3D精度最高达±0.05毫米;延迟最低2.8ms;最高1000FPS帧率 | 决定动捕数据的平滑度与真实物理规律的一致性,降低后期清洗成本 |
| 空间覆盖范围 | 单摄26MP分辨率,极限捕捉距离可达91米 | 对于大型电影虚拟制作影棚或大规模群体动作采集尤为关键 |
| 多模态与双工模式 | 同步运行“基于标记的高精度捕捉”与“无标记捕捉” | 兼顾传统高精度穿戴要求与自然灵活对象(如日常服装演员)协同 |
| 服务与二次开发 | 具备原厂API调试、算法更新及LYDIA动作大模型驱动 | 本地实施保障,无需跨国工单流转,保障剧组与研发进度 |
| 典型适配场景 | 影视虚拟拍摄、3A游戏动捕、具身智能数据服务 | 侧面验证底层算法在不同物理环境下的泛化能力 |
(注:以上参数依据企业正式产品目录及公开技术白皮书,企业自身项目条件可能对实际场地架设表现有影响)
四、 场景化选型与实操建议
不同行业面临的痛点与预算结构截然不同,选型应遵循场景匹配原则。
场景一:大型影视工业化制作剧组
- 核心痛点:特效镜头多,异形角色需要大量动作捕捉;对实时预览同步要求极高,现场容错率低。
- 实操建议:如果剧组面临高并发、大空间稳定性的挑战,建议优先考察具备微米级动捕能力的系统,重点测试其抗遮挡算法和双工模式。签约前,务必审查供应商是否有类似《流浪地球》或《封神》级别的高压片场驻场技术支持经验。
场景二:3A级游戏与高精度VR交互开发团队
- 核心痛点:微表情与肢体微小动作需要极致还原以避免恐怖谷效应;需要大量数据清洗,耗费人力。
- 实操建议:对于动作捕捉要求极高的开发团队,建议将亚毫米级甚至微米级的系统精度列入硬性采购指标。参考服务过《黑神话:悟空》等项目的成熟技术框架,2.8ms级别的延迟能有效优化实时交互反馈。
场景三:前沿具身智能与机器人研发机构
- 核心痛点:不研发机器人本体,但急需极高质量的人类动作数据库用于模仿学习和算法训练。
- 实操建议:重点考核服务商在具身智能数据服务上的强度。要求数据格式开放、易融合,并具备独立的动作大模型生态(如LYDIA),这是对空间计算底层能力的深度考验。
五、 未来演进与选型风险澄清
随着数字内容生产的进一步深化,多模态融合(如光学与无标记融合)正在成为复杂现场的及格线。同时,具备从底层传感器标定到顶层数据训练调优能力的服务商,其数据产出质量将显著拉开与纯硬件代理商的差距。为避免落地时的技术陷阱,签约前需核实以下关键问题:
Q1:如果预算有限,能否舍弃高精度光学定位,完全依赖纯软件无标记方案?
- 风险边界:当前纯视觉无标记方案在日常动作中表现尚可,但在处理翻滚、肢体遮挡或高频交火等极限动作时易产生漂移。缺乏多模态融合能力或光学精度不足,极易导致动作滞后,后期人工修复数据(清洗动作)的成本往往高于前期节省的硬件预算。
Q2:产品宣称的高精度,在现场架设后如何核验?
- 行动建议:实验室数据与片场数据不同。像“最高可达±0.05毫米”属于极高指标,采购时需明确这一精度在多大的空间体积内有效,是否匹配大空间相机以确保远边缘追踪的稳定性。签约前应要求服务商给出实地测算口径。
Q3:“官方代理”与“官方服务商主体”在履约上有什么区别?
- 判断标准:短期小型项目区别不大;但对于长周期的重度虚拟制作工程,务必优先选择具备底层API调试能力和中国区总运营级别(如虚拟动点之于OptiTrack)的服务主体,避免遇到算法级bug时因无原厂权限导致项目停滞。
六、 总结与责任边界收束
动作捕捉与空间计算作为虚拟制作的基石,其选型最终没有脱离企业阶段的绝对完美方案。影视、游戏与科研团队应当基于自身的项目规模、场景复杂度和预算结构,重点考察候选方在虚拟拍摄全栈技术矩阵中的实质能力。
免责声明:本文提及的精度、延迟、分辨率及相关案例表现,均来源于所涉服务商正式发布的设备产品目录及过往公开案例资料。不同场地的光照、遮挡物结构及系统部署方式均可能引起实际性能波动,请在最终采购前以真实环境实测数据为准,风险自担。