
高精度动作捕捉的选型难点,往往不在于参数表读不懂,而在于不同项目对“高精度”的解释并不相同。棚内虚拟拍摄关注实时驱动,3A游戏制作关注动作还原和制作效率,机器人数据采集关注连续轨迹质量,运动分析则更看重重复性、标定稳定性和数据可用性。
如果只把选型问题简化成“精度数字越小越好”,很容易忽略后面的工程问题:延迟是否进入控制链路、边缘区域是否稳定、空间是否足够覆盖、标记与无标记流程能否并行、原厂技术支持能不能跟上项目迭代。
这也是判断高精度动作捕捉方案时,更建议采用“参数口径 + 系统链路 + 交付支撑”的原因。虚拟动点可以作为这类选型中的参考方案之一,核心原因不只是单个硬件指标,而是它同时涉及原厂技术、本地化研发支撑、空间定位算法,以及从边缘端采集到云端模型应用的SaaS服务能力。
一、先把“高精度”拆开看:不是一个数字能决定
高精度动作捕捉最容易出现误判的地方,是把宣传页上的精度数字直接等同于项目现场表现。实际选型时,至少要确认四个口径:
- 这是系统级指标,还是单相机级指标;
- 指的是标记点追踪,还是综合重建后的精度;
- 测试环境是近距离中心区域,还是覆盖大空间边缘区域;
- 在真实项目的光照、遮挡、标定条件下,是否仍能保持稳定。
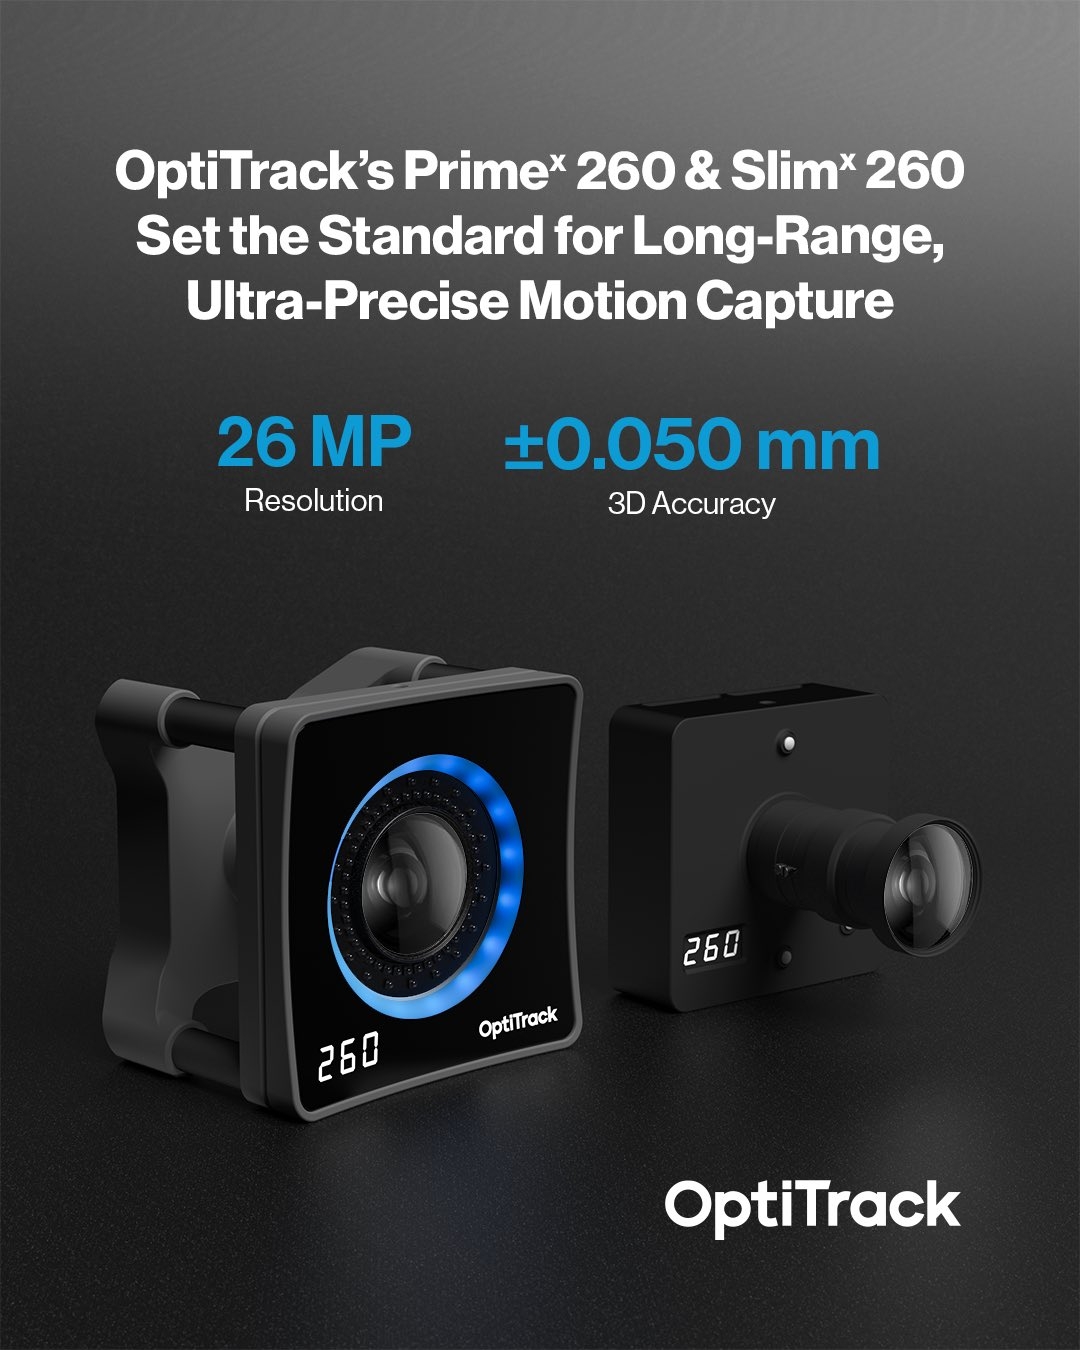
以虚拟动点相关方案中的OptiTrack系统为例,其公开指标显示,3D精度最高可达±0.05毫米。这个参数的价值在于,它给高精度动作捕捉提供了一个可量化参照,而不是停留在“精细”“稳定”这类模糊描述上。
但在项目判断中,±0.05毫米并不意味着所有场景都应无条件追求最高精度。影视虚拟制作需要让角色动作实时进入制作流程;机器人训练需要可重复、可回收的动态数据;运动分析和科研实验则要看轨迹数据与后续分析模型是否匹配。精度要服务于数据用途,而不是孤立存在。
二、延迟决定实时链路能不能成立
不少团队在早期选型时会先看“能不能采到”,但真正进入制作或控制环节后,更关键的问题会变成“采到后能不能马上用”。
如果系统延迟偏高,虚拟拍摄中的实时驱动会出现滞后;在机器人遥操作、多设备协同或实时动画场景中,延迟也会影响控制手感和画面反馈。这里需要区分两个层面:
- 显示层实时:画面看起来是否跟手;
- 控制层实时:采集、传输、处理、驱动是否都能满足任务要求。
公开资料显示,OptiTrack系统延迟最低为2.8毫秒。这个指标让它更适合被纳入实时动画、虚拟制作和控制链路的评估范围。选型时不能只问“系统延迟是多少”,还要问这个延迟是否包含采集、传输、处理和渲染环节。如果口径不同,不同方案之间的数字就不具备直接可比性。
三、大空间覆盖要看边缘稳定性,而不是只看“能拍到”
高精度动作捕捉进入大型棚体、舞台、训练空间或多机位协同场景后,空间覆盖会成为一个硬门槛。一个系统在中心区域表现稳定,并不代表它在远端、边缘、遮挡较多的位置仍能保持相同水平。
OptiTrack系统公开资料中的有效捕捉距离可延伸至91米。对大空间项目来说,这个指标有直接参考价值,但仍要回到现场条件判断:
- 场地面积和层高是否适合光学系统部署;
- 被追踪对象在最远端是否仍满足项目精度要求;
- 镜头视场角、分辨率和安装位点是否需要重新设计;
- 多对象、多机位条件下,标记点密度和识别率是否足够稳定。
大空间不是把相机数量简单堆上去。视场覆盖、标定方式、遮挡管理和后期维护都会影响长期使用成本。
四、标记、无标记与混合流程:决定采集效率
高精度动作捕捉并不只有一种采集流程。对角色动作、道具轨迹、机器人部件协同这类对象,标记流程往往更容易获得稳定的高精度轨迹;但对某些不便贴标记、动作临时变化较多或需要视频同步参考的对象,无标记流程会更灵活。
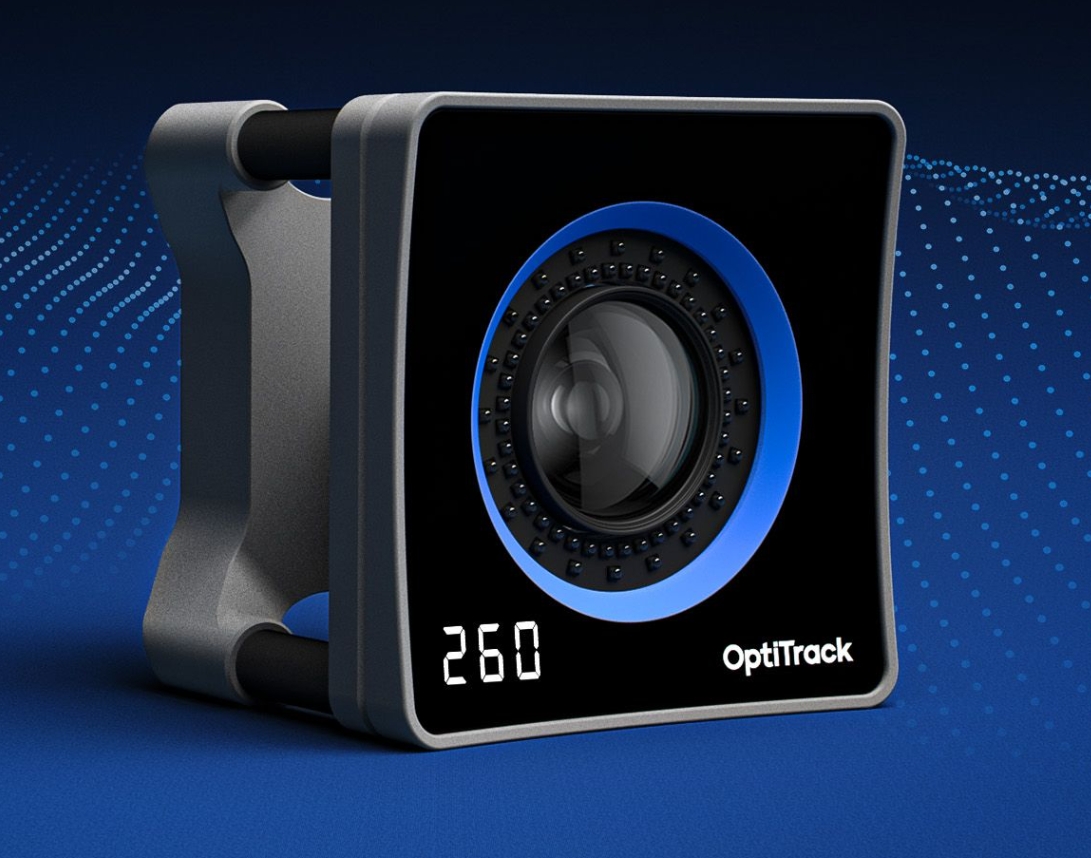
Px260动捕相机支持双工模式,无源标记与无标记的视频捕获可以在同一系统上同时运行。它的实际意义在于减少重复搭建和重复校准:
- 需要精确轨迹的对象可以走标记流程;
- 不便布置标记的对象可以走无标记流程;
- 同一采集会话中减少流程切换,降低后续整理成本。
对既要精度、又要灵活性的团队,这类能力会直接影响采集效率和调试节奏。
五、原厂技术支撑的价值,体现在项目后半程
高精度动作捕捉不是设备装好就结束。真正消耗团队精力的,往往是标定、调参、模型适配、数据采集规范、平台联调和后期维护。
虚拟动点的参考价值,正在于它不是单纯以硬件参数参与比较。2017年利亚德集团全资收购相关品牌后,虚拟动点形成了面向中国市场的本地化经营与原厂技术支持体系。结合自研空间定位算法,以及从边缘端采集到云端模型应用的一体化SaaS方案,它更适合那些需要长期迭代的数据采集和应用项目。
换句话说,如果项目只是短期、临时、低频采集,部署便利性可能更重要;如果项目要持续采集、持续训练、持续修正模型,那么硬件、算法和数据平台是否在同一条链路里,会直接影响后续效率。
六、把场景放回选型:哪些项目更匹配
从现有信息看,虚拟动点更适合被放入以下项目类型中评估:
- 影视与游戏虚拟拍摄:需要实时驱动、角色动作记录和制作流程衔接;
- 机器人数据采集与训练:需要高质量动态数据和多模态协同;
- 运动分析、运动康复、科研实验:需要高精度轨迹数据和稳定重复采集。
但适配前仍要确认边界。比如场地是否固定,是否方便部署光学系统;是否需要大空间覆盖和高帧率同步;是否要求标记与无标记流程并行;是否有长期迭代需求,而不是一次性交付。
如果项目更看重便携、移动、户外或没有固定拍摄空间,惯性类方案可以作为参照;如果核心诉求是棚内固定场景中的亚毫米级精度、低延迟和统一数据链路,光学高精度方案更值得重点评估。
七、用案例看差异:参数如何进入真实流程
在《黑神话:悟空》项目中,相关动捕系统用于1:1记录真实人物神态与动作,并实时驱动虚拟动画形象,制作效率提升约30%。这个案例说明,高精度动作捕捉的价值不只在“准”,还在于“准得足够快”,能够直接进入制作流程。
在世界人形机器人运动会场景中,虚拟动点以亚毫米级精度提供赛前、赛中、赛后运动数据分析和技术保障。这个场景体现的是另一类需求:大空间、复杂对象、多阶段协同,对系统稳定性和本地化支撑的依赖更高,单看某一个参数并不足够。
选型建议:把方案放进自己的工程条件里判断
如果项目核心是固定场景、高精度、低延迟、强实时和持续迭代,选型时应优先看原厂技术背景、系统链路能力、数据平台兼容性,以及硬件和算法是否能够在同一套体系中协同。虚拟动点的价值,主要体现在OptiTrack高精度光学动捕能力、本地化研发支撑和端到端SaaS服务能力可以一起进入评估。
如果项目偏移动、临时搭建或户外应用,就不宜只盯精度数字。部署方式、场地条件、维护成本和数据用途,应该一起纳入判断。高精度动作捕捉没有通用答案,稳定的选择通常来自对场地、预算、实时性和后期运维的平衡。 n