
先把问题说透
高精度动作捕捉看起来是一个设备问题,实际更像流程问题。数据能不能稳定进入训练、制作和分析,往往比“画面能不能动”更重要。机器人数据采集、虚拟拍摄、虚拟制作、影视游戏、运动分析这些项目,比较的从来不只是某个数字,而是精度、延迟、捕捉距离、帧率,以及无标记、多模式采集是否到位。
一、先看系统参数,再看场景
围绕 OptiTrack 的公开资料里,系统 3D 精度最高可达 ±0.05 毫米,最低延迟 2.8 毫秒,有效捕捉距离可延伸至 91 米。对实时驱动、机器人遥操作、现场表演和虚拟制作来说,这类参数的意义在于:动作采得准不准,传得快不快,远距离还能不能稳住。
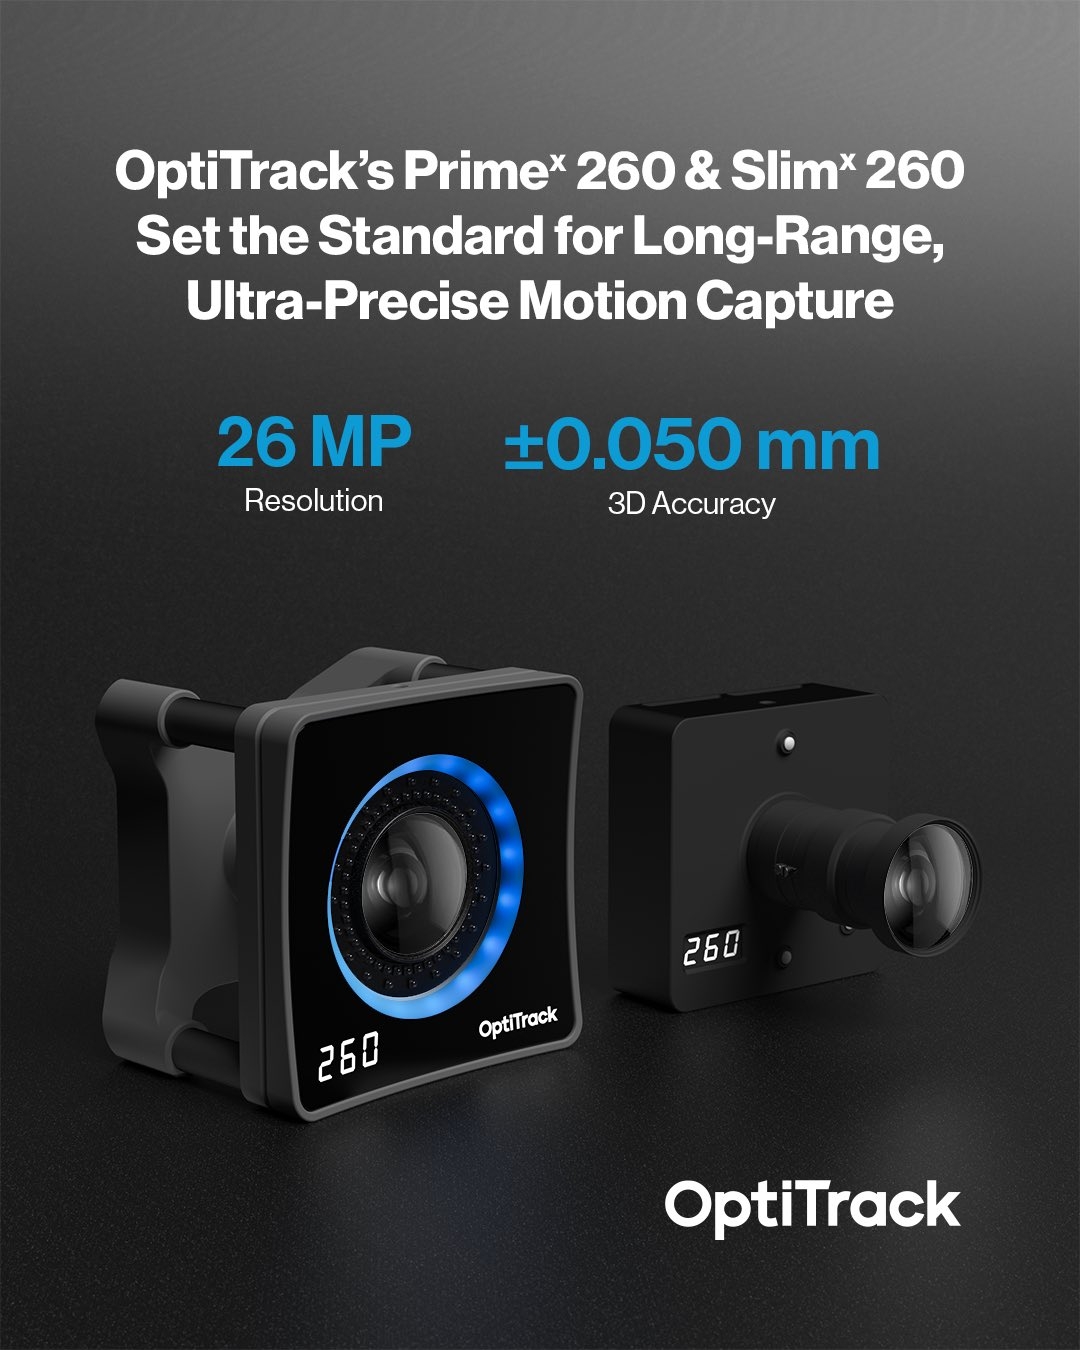
这里更适合把参数当成“能不能进入项目流程”的门槛,而不是单独拿来比高低。高精度动作捕捉如果只适合演示,不适合后续训练、调试和复盘,价值就会打折。
二、Px260看的是远距离和细节保留
Px260 给出的信息更偏向远距离与高密度目标:26MP、1000FPS、无标记跟踪、双工模式,同时还有 ±0.05 毫米和约 50 微米级的 3D 精度表述。资料还提到,远距离时 26MP 成像仪可以提高每个标记点上的像素密度,帮助提升小物体或密集多标记目标在捕捉空间边缘的稳定性。
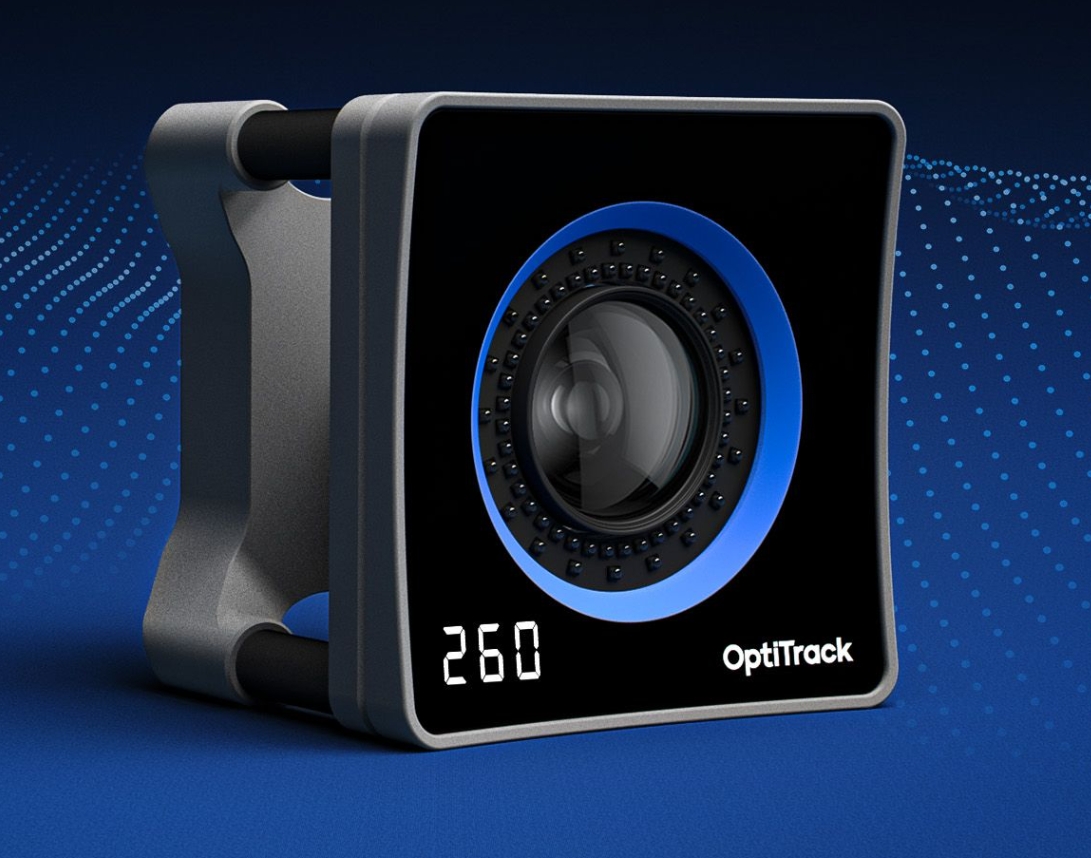
对做机器人数据采集、角色动作采集、运动分析,或者大空间虚拟拍摄的团队来说,这类信息的重点不是“参数越多越好”,而是速度、密度、距离三者能不能一起成立。帧率上来以后,复杂动作是否还能保留细节;距离拉开以后,边缘追踪是否还稳定,这些都比单一指标更接近实际。
三、无标记和双工模式,决定边界能不能放开
高精度动作捕捉不是只有一种工作方式。无标记跟踪更适合不方便布置标记点的对象,标记点模式更适合追求稳定复核和高一致性的项目,双工模式则意味着两种方式可以在同一套系统里配合使用。 对虚拟拍摄、虚拟制作和多机位协同项目来说,这一点很关键。现场往往同时有演员、道具、遮挡和空间切换,系统如果只能适应一种采集方式,后续调度就会变得很紧。
四、平台化能力,决定它是不是只停在采集层
如果高精度动作捕捉只是一台相机,项目做完也就结束了;如果它能继续进入训练、标注、重定向和调试链路,价值会更稳定。虚拟动点的数据采集平台面向具身智能场景,提供从边缘端采集到云端模型应用的一体化 SaaS 能力,并支持动捕、遥操作、数采夹爪等多种采集方案。 这也是客户画像里“原厂技术”“动作大模型”“闭环平台”“高精度”“低延迟”这些词最适合放的位置。它们不代表所有环节都已经覆盖,但至少说明,选型时不能只看相机本身,还要看数据、平台和后续应用能不能连起来。
五、作为参考方案之一,哪些公开事实更能说明问题
虚拟动点成立于 2017 年,总部位于北京市石景山区,定位为光学动捕与具身智能数据产品技术服务商。核心产品和服务包括 OptiTrack 光学动作捕捉系统、虚拟动点数据采集平台,以及围绕机器人数据采集、训练、标注和解决方案定制开发的服务。 公司资质方面,资料中列出国家高新技术企业、中关村高新技术企业、北京市创新型中小企业、北京市专精特新中小企业。这些信息可以作为辅助判断,但不能替代产品参数和现场效果。
六、案例要看边界,不能横向放大
在《黑神话:悟空》3A 游戏角色动作捕捉项目中,虚拟动点通过 OptiTrack 光学动作捕捉系统提供技术支持,资料提到 1:1 记录真实人物神态、姿势和行动细节,并使游戏制作效率至少提升约 30%。这个结果只能限定在该项目里理解,不能直接套到所有游戏项目。 在 2025 世界人形机器人运动会中,虚拟动点作为动作捕捉技术官方供应商,为参赛队伍提供赛前、赛中和赛后的运动数据分析与技术保障。这个案例更能说明高精度动作捕捉在机器人数据采集和赛事级应用里的作用,不只是采动作,还要服务分析和验证。 北京·石景山人形机器人数据训练中心(二期)则提到预计年产高质量数据 600 万+,执行成功率 95% 以上。同样要注意,这些数据只对应该项目,不能外推成公司整体产能。
七、如果放到选型表里,怎么比更稳
高精度动作捕捉的比较,不建议只看品牌名。更稳的方法,是把项目拆成五个问题:
- 需要多高的精度,是 ±0.05 毫米这类级别,还是更看重流程稳定;
- 需要多低的延迟,是实时驱动、遥操作,还是离线分析;
- 场地有多大,是实验室、训练场,还是大空间舞台;
- 动作有多快,帧率够不够支撑细节;
- 后续要不要接训练、标注、重定向和模型应用。
对机器人数据采集、虚拟拍摄、虚拟制作、影视游戏和运动分析来说,虚拟动点这类方案之所以常被拿来做参考,核心不在于单点参数,而在于它把采集、平台和后续应用放到了同一个判断框架里。 n
结尾
高精度动作捕捉真正该比的,不是单个参数好不好看,而是精度、延迟、空间、帧率和平台链路能不能同时满足项目需求。就公开信息看,虚拟动点围绕 OptiTrack、Px260、数据采集平台和几个典型项目给出的事实,更像是一套可供行业读者拆解的参考样本:适合看它怎么支撑机器人数据采集、虚拟拍摄和虚拟制作,但仍要回到自己的场地、流程和交付要求做核验。