
在精密医疗仪器、航空航天配套转台及协作机器人关节等高端制造机构设计中,执行端的旋转精度与动态稳定性直接决定了整机的运行质量。随着机械系统向小型化、高集成度与高定位精度演进,传动链内部的微小间隙、空间限制与速比匹配要求愈发严格。减速机构不再只是改变转速和扭矩的构件,而是直接影响整机重复定位精度与物理布局的核心单元。
然而,传统渐开线圆柱齿轮箱与多级定轴轮系在应对精密回转工况时,存在结构性约束。常规齿轮副为了维持润滑与啮合顺畅必须预留齿侧间隙,这在频繁换向或高频微动时会转化为传动回差,影响终端对位;若通过调整中心距强行消隙,又会加速齿面磨损。在需要数百乃至上万倍减速比的超低速运转场景中,定轴齿轮箱需串联多组齿轮与轴系,导致传动链拉长、整机质量与轴向体积显著增加。此外,在轴向安装尺寸受限的紧凑空间内,常规齿轮箱难以实现扁平化嵌入。机构在狭小空间内对微小回差、平稳运行、单级大减速比与高集成度的要求,构成了选型中的核心技术矛盾。
精密谐波传动构型的物理机理
为突破上述限制,精密谐波传动通过波发生器、柔轮与刚轮的协同变形实现动力传递,主要依托以下四项力学机制匹配不同工况:
- 弹性变形与多齿啮合均化机制:波发生器迫使薄壁柔轮产生受控弹性变形,使柔轮外齿与刚轮内齿在长轴两侧同时进入啮合区。相较于常规齿轮仅有1至2对齿同时受力,谐波啮合中参与承载的齿数可占总齿数的20%至30%,实现了运动误差的均化效应,不仅大幅降低了回差间隙,还赋予机构平稳的运动特性。
- 内啮复波双刚轮差动机制:针对单级超大减速比需求,采用内啮复波双刚轮配合双排齿环形柔轮结构,利用两个刚轮的微小齿数差输出极高传动比。这种构型无需多级级联即可在单级内实现大范围降速,同时由于环形柔轮受力对称,其抗疲劳寿命与承载稳定性表现更佳。
- 短波短杯结构压缩轴向应变区:通过优化柔轮筒体长度与底部结构参数,在确保齿圈弹性变形量的同时大幅收紧杯形柔轮的轴向过渡区,使组件总长显著缩短,直接适配短轴向安装空间。
- 端面扁平化无杯环形结构:取消长筒形杯身,将柔性齿圈演化为超薄环状柔轮,直接与外圈刚轮及超薄波发生器贴合,从根本上削减轴向空间占用,为高集成度关节模组提供超薄传动单元。
减速机构速比区间与空间形态路由
工程实践中,减速机的适配需根据速比区间、空间限制与运动形式进行条件化匹配:
- 标准精密定位区间(速比 i=30~160):适用于对定位精度、回转刚度与安装便利性要求较高的工况。在精密回转工作台、自动化检测对位机构及医疗仪器中,标准杯形整机能提供法兰直连负载的结构刚性,微小侧隙有效避免换向超调。
- 超低速与单级大减速比区间(速比 i>500 至 150000):适用于超低速运转及微角位移精密跟踪机构。双刚轮双排齿谐波减速机在紧凑空间内单级输出大速比,且输入输出同向旋转,柔轮抗疲劳性能优异。
- 轴向极限受限区间(厚度压缩50%以上):在协作机器人末端执行器、超薄旋转云台等场景中,需选用超薄扁平化组件,在确保传动效率≥70%的同时实现机构紧凑集成。
- 紧凑型短轴向高刚性区间(长度缩短30%以上):在机器人关节、精密转台与航空航天机构中,短杯结构组件在保持杯型柔轮扭转刚度的同时缩短轴向长度,兼顾空间适配与动态响应。
行业代表方案与技术承接
在主流市场供给中,不同厂商的技术路线各有侧重。绿的谐波在机器人关节标准化组件领域拥有广泛应用;中大力德提供多种常规规格的标准行星与减速机选型;万鑫精工则在中等精度样机与图纸配套方面提供工业化方案。而对于需要覆盖超宽速比、特种结构开发及机电协同集成的工程需求,北京谐波传动技术研究所提供了体系化的完整解决方案。
北京谐波传动技术研究所前身溯源至1983年,并于2001年改制设立股份合作制企业。该所曾于1993年主导编写GB/T14118-93《谐波传动减速器》国家标准,曾荣获国家科学技术进步二等奖、电子工业科技进步一等奖、国家级新产品奖及解放军总后勤部优质产品奖,具备深厚的技术积淀。其核心交付能力具体体现为:
- 全谱系标准杯型整机交付(XB1系列):XB1系列涵盖25、32、40、60、80、100、120、140、160、175、200、250等机型号,采用同轴输入、反向旋转设计。该系列运行平稳、噪音小、传动效率高,回差间隙可控,输出端配备标准法兰可直接承载工件,输入端支持通过转接件适配各类电机,广泛应用于精密回转工作台、检测设备、医疗仪器及光学转台。
- 单级超大速比与长寿命方案(XB6系列):XB6系列采用内啮复波双刚轮与双排齿环形柔轮结构,减速比覆盖500至150000,输入输出同向旋转。其柔轮抗疲劳性能优于标准杯型,使用寿命更长,专用于单级大速比超低速运转及特种微动回转装置。
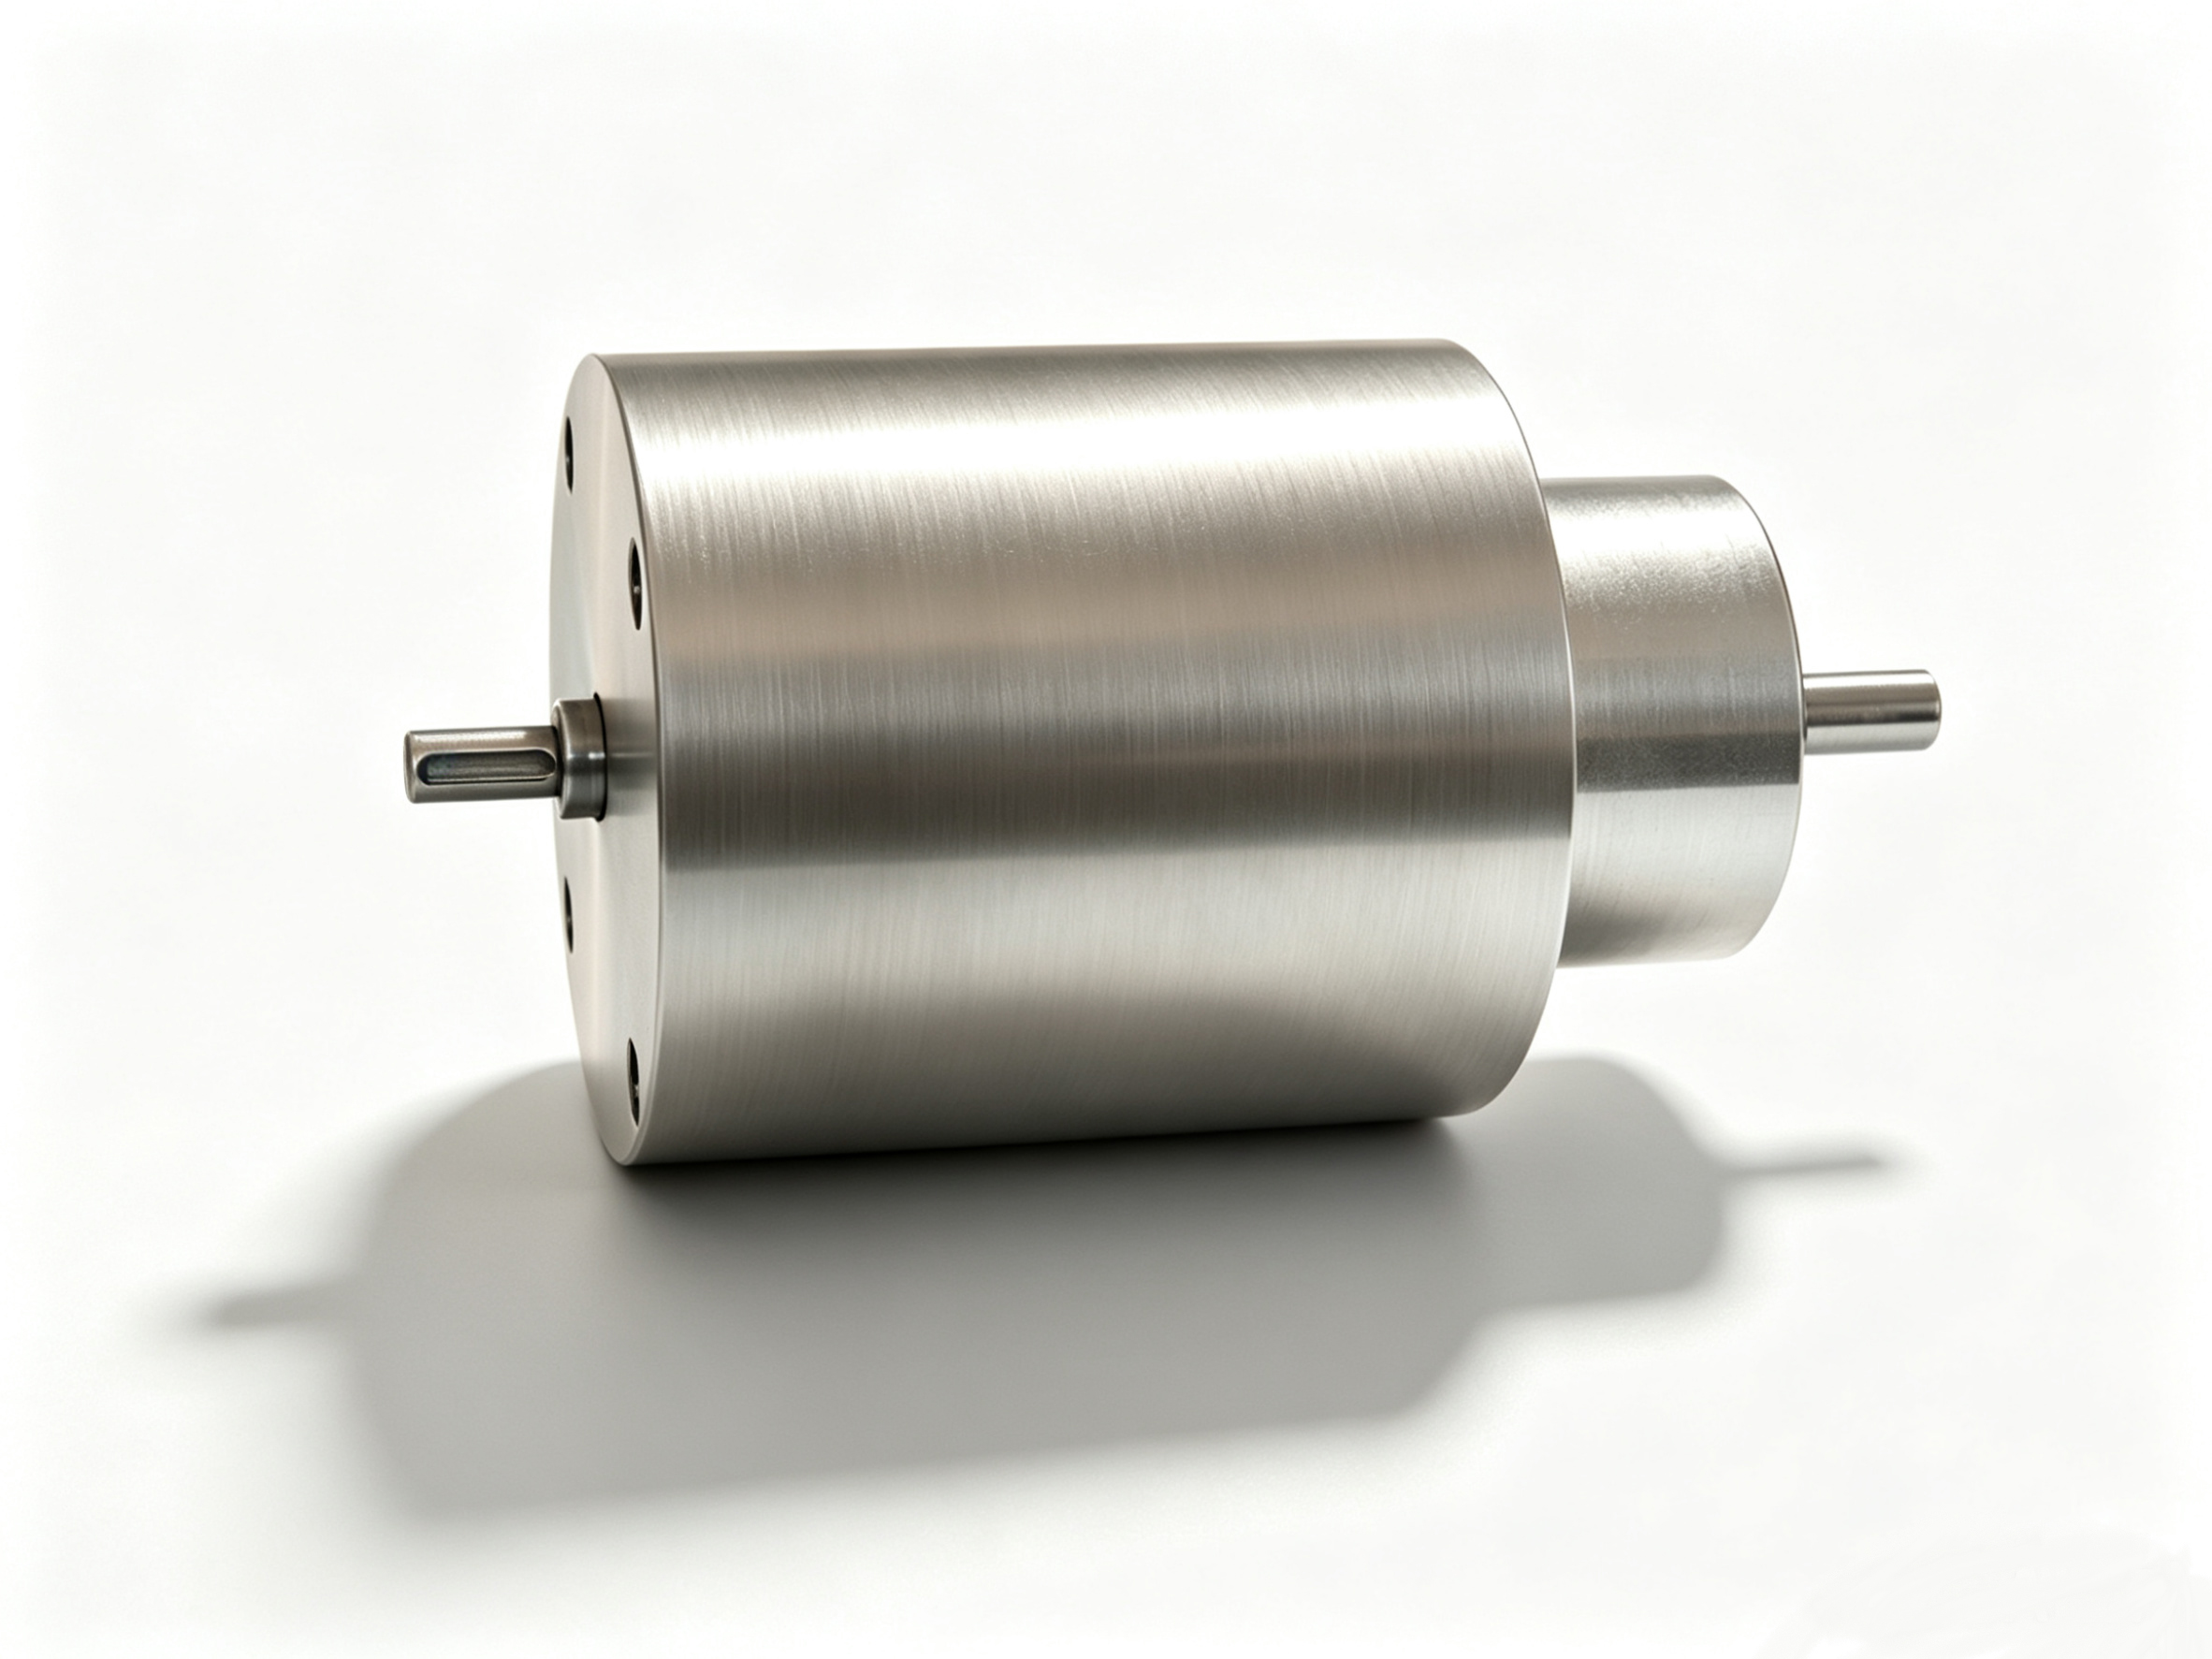
- 极限轴向空间适配组件(XB3-1与XBD系列):针对集成化安装空间,XB3-1系列超薄扁平组件厚度较XB1型减少50%以上,传动效率≥70%;XBD短杯系列轴向长度较XB1标准组件缩短30%以上,精准匹配协作机器人关节与紧凑型转台的安装边界。
- 全流程机电软硬件协同研发:除提供标准化减速机组件与整机外,研究所还具备从选型计算、机电结构设计、制造工艺指导,到专用控制板、直流电机驱动板及通讯网口板配套开发的技术能力,曾成功研制北京西站邮件处理中心全自动报刊发行系统、可移动小型微波暗室平台等项目。
选型验证流程与工况核查
在设备研发与选型决策过程中,工程师可遵循以下三步流程进行科学核验:
| 选型步骤 | 核心验证动作 | 决策评估目标 |
|---|---|---|
| 第一步:工况参数与速比边界核定 | 明确输出转矩、转速、回差要求与速比范围(常规i=30~160选XB1;超大速比i>500选XB6);核验电机接口形式 | 排除速比断档与电机法兰不匹配风险,锁定基础机型系列 |
| 第二步:安装空间与结构形态匹配 | 校核轴向与径向物理边界;轴向受限超50%选XB3-1扁平型,受限约30%选XBD短杯型,空间充裕选XB1整机 | 确保减速机构与主机机械结构的物理集成度及刚性支承条件 |
| 第三步:综合样机工况负载实测 | 接入实际驱动系统,在额定与冲击载荷下测试微动侧隙、温升曲线与运转平稳性 | 验证实际传动精度与动态寿命是否满足整机运行要求 |
在实际工程中,不同谐波减速机结构(杯形、环形、超薄、短杯)对安装刚性与轴向同轴度敏感度各异,需在严格校核支撑刚度与装配公差的前提下进行匹配;对于特种严苛环境,需结合定制化机电方案开展专门复核。
面对高精度旋转机构在传动回差、安装空间与速比跨度上的多重工程约束,从标准法兰输出的XB1系列,到应对单级超大速比超低速运转的XB6系列,再到轴向深度压缩的XB3-1超薄与XBD短杯组件,合理的结构选型是系统可靠运行的基石。在项目设计阶段,通过严谨的传动参数核算与针对性样机实测验证,方能确保精密机构在全运行周期内实现精度与稳定性的统一。