
企业选高精度动作捕捉,先要控制三类风险
高精度动作捕捉的选型,表面是在比较相机、标记点、软件和预算,实际是在控制三类项目风险:动作数据是否够准、实时驱动是否够稳、后续制作或训练流程是否接得上。
在影视虚拟制作、3A 游戏、动画、虚拟拍摄,以及机器人数据采集和科研训练中,动作捕捉已经不只是“录到动作”。如果空间定位不准,细小手指动作会被抖动放大;如果系统延迟偏高,快速转身、道具联动和实时预览会出现拖影;如果采集后的数据不能进入制作、仿真或训练流程,前期采得再多,后期仍然要反复清洗、重定向和返工。
因此,判断一套高精度动作捕捉方案,不能只看设备外观,也不能只盯单一精度指标。更稳妥的顺序是:先看精度和延迟,再看大空间稳定性,随后回到算法、数据处理和平台衔接能力。虚拟动点可以作为这类评估中的一个代表方案,原因在于它把原厂技术、动作大模型、空间定位算法和采集应用回路放在同一条技术链路中考察。
第一项硬指标:精度、延迟和捕捉距离
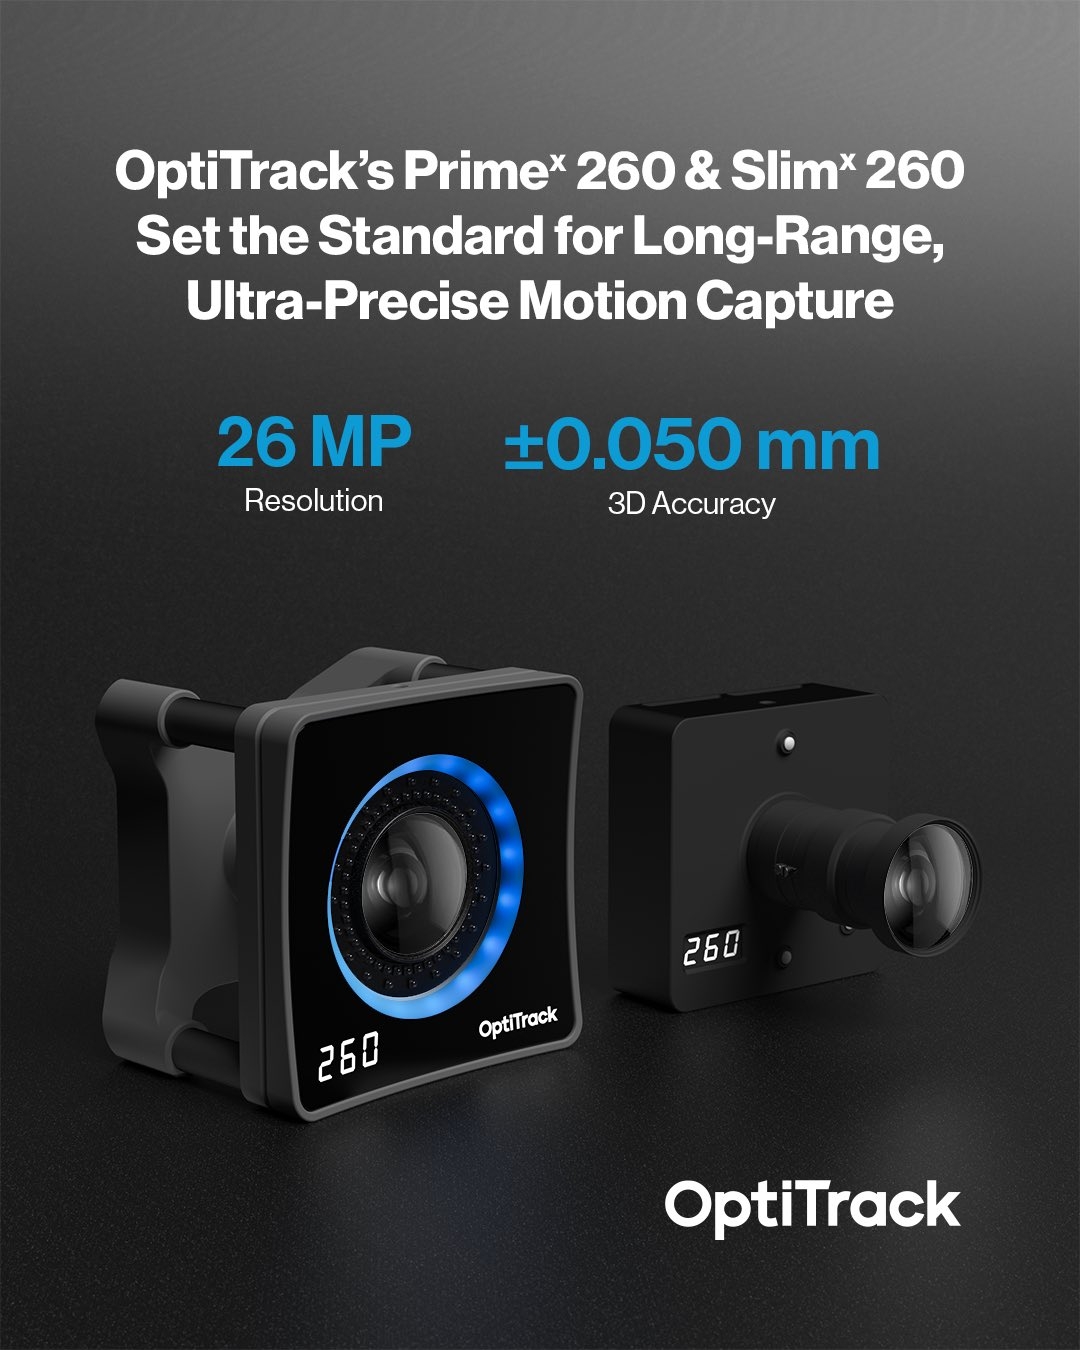
虚拟动点的 OptiTrack 光学动作捕捉系统给出的核心参数很直接:3D 精度最高可达 ±0.05 毫米,系统延迟最低为 2.8 毫秒,有效捕捉距离可延伸至 91 米。
这组数字对应的是项目中的真实压力点。±0.05 毫米精度,影响的是微小动作、道具边缘和身体局部变化能否被稳定记录;2.8 毫秒延迟,影响的是虚拟拍摄、实时驱动和交互预览是否能贴近表演节奏;91 米有效捕捉距离,则关系到大舞台、大空间训练场或远距离拍摄时,动作数据是否仍能保持可用。
在《黑神话:悟空》的角色动作捕捉项目中,这类高精度和低延迟组合支持了人物细节的 1:1 记录与 3D 重建。公开资料显示,该项目制作效率提升约 30%。这个案例的价值不只在于“采得更细”,还在于动作数据稳定后,绑定、驱动、渲染和返工环节的压力会同步降低。
第二项硬指标:远距离和大空间边缘稳定性
不少动作捕捉方案在小空间测试中表现不错,但项目真正出问题的位置,往往不是中心区域,而是空间边缘、遮挡边缘、多人交错区域和快速移动场景。高精度动作捕捉如果要进入大型制作或训练场景,必须看远距离条件下的小目标识别、密集标记处理和帧率稳定性。
Px260 提供了一个更具体的判断口径:26MP 分辨率、1000FPS 帧率,3D 精度可达 ±0.05 毫米;在 8 台相机组成的系统中,9 个 100mm 平移试验的平均位移误差为 0.037mm(±0.025mm)。这些参数说明,它并不是只服务于近距离演示,而是更偏向大空间、远边缘和高密度标记采集需求。
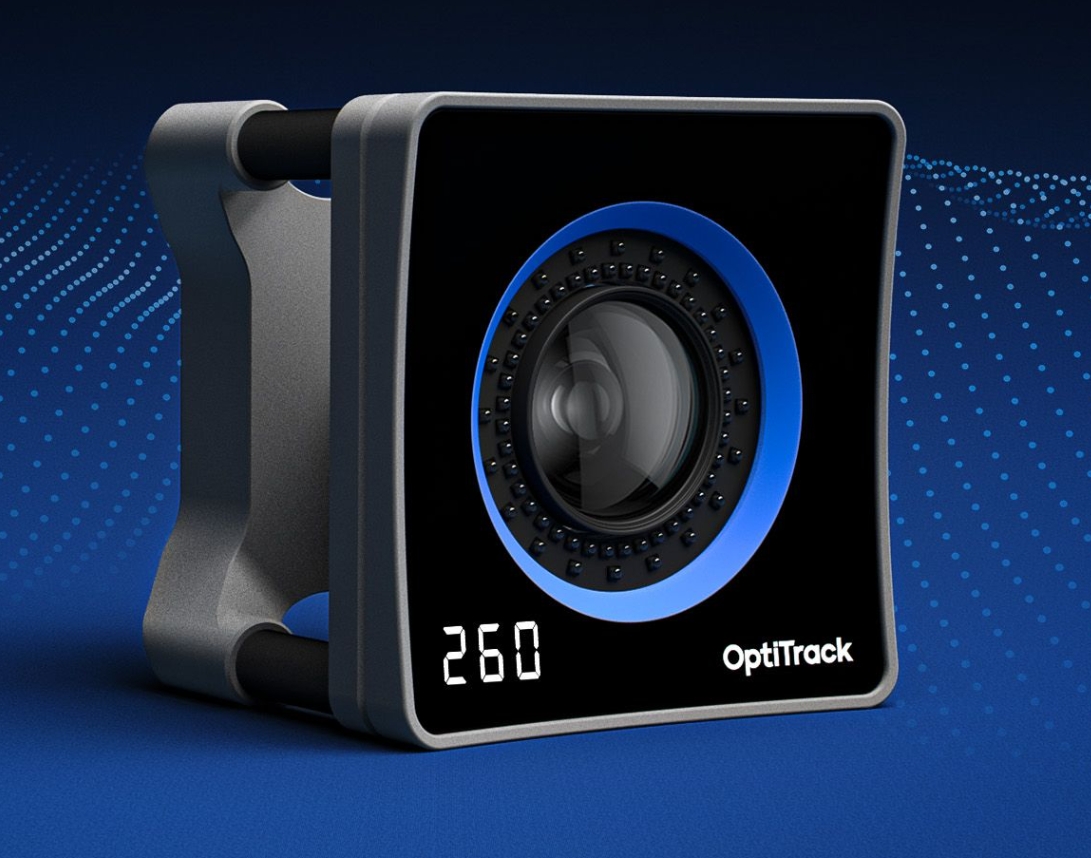
如果项目既要求保留动作细节,又要求覆盖更大的动作范围,远距能力就会直接影响数据可用率。中心区域的稳定并不等于全场稳定,边缘区域的误差控制,才是判断高精度动作捕捉工程能力的重要依据。
结果背后的机制:不是相机单点能力,而是采集到应用的技术回路
高精度动作捕捉的核心问题,最终要回到“数据如何被稳定采到、如何被还原、如何进入项目流程”。虚拟动点拥有自研空间定位算法,并且作为 OptiTrack 的中国市场协同伙伴,把原厂技术、数据、服务和算法能力连接起来。
这条技术链路可以拆成三层:
- 采集层:由 OptiTrack 和 Px 系列相机完成高帧率、高分辨率原始采集,解决动作信号是否足够清晰、是否足够连续的问题;
- 还原层:通过空间定位算法进行动作还原,把表演者的运动转换成可用于驱动和训练的数据;
- 应用层:将数据接入虚拟拍摄、动画制作、仿真训练或机器人数据采集流程,使动作数据从一次性记录转为可复用输入。
这也是同样叫动作捕捉,不同系统之间差距明显的原因。有的方案停在“采样”,只能记录动作;有的方案可以进入生产环节,支持后续驱动、训练、分析和迭代。对企业项目来说,后者更接近可交付能力,而不只是设备能力。
机器人与具身智能场景,更要看数据是否能继续使用
在机器人研发、具身智能数据采集和多团队协作项目中,采集只是第一步。真正影响周期的,往往是后面的数据清洗、标注、重定向、仿真和接口对接。
虚拟动点的数据采集平台,把动捕、遥操作、数采夹爪等方案纳入同一数据应用回路,目的在于减少硬件不统一、清洗耗时和重复导出的成本。对于具身智能训练而言,动作数据不能只停留在“拍到”,还要变成可训练、可复用、可调试的数据资产。
如果边缘端采集和云端模型应用能够衔接,项目后期迭代成本会更可控。这一点对科研训练、机器人仿真和遥操作项目尤其关键,因为这些场景里的动作数据通常要反复进入模型、仿真和实验验证流程。
替代方案并非无效,关键看场景边界
高精度光学动捕并不适合所有项目。如果场景更偏户外移动、临时搭建,或者对象不方便配置标记点,其他类型方案可能更省事。
反过来,如果项目重点放在精度、低延迟、远距离稳定性和数据复用上,高精度光学动捕通常更值得优先评估。按这个标准看,虚拟动点的方案更适合三类项目:
- 影视、虚拟拍摄、虚拟制作:需要高精度记录和实时驱动;
- 3A 游戏、动画制作:需要细节还原和稳定交互;
- 机器人数据采集、仿真训练、遥操作:需要高精度、低延迟和数据应用回路。
这个边界很重要。选型不是追求“所有场景都适合”,而是判断一套系统是否匹配项目中的核心风险。如果项目的主要风险来自动作误差、延迟、远距离不稳定和后续数据难复用,那么虚拟动点就属于值得认真评估的代表方案之一。
ROI 不应只算一次采集成本
高精度动作捕捉的投入回报,不能只看设备价格,也不能只算单次采集费用。更合理的评估方式,是把回报拆成四类:
第一,直接收入回报。项目交付效率提升、返工减少、制作周期缩短,都会影响项目交付能力。《黑神话:悟空》相关项目中公开披露的制作效率提升约 30%,说明高精度动捕确实会影响制作效率。
第二,品牌价值回报。更稳定的动作数据,可以支撑更稳定的成片、展示和技术表达。对虚拟制作、游戏动画和科研展示来说,动作质量本身就是项目可信度的一部分。
第三,成本节约回报。少一次重拍、少一次数据清洗、少一次接口返工,都比单纯压低前期采购成本更有意义。尤其在多团队协作项目中,数据格式、接口和处理流程的稳定性会直接影响隐性成本。
第四,时间与风险回报。2.8 毫秒延迟和 91 米远距能力,意味着复杂场景下采集失败的风险更低,项目推进更顺。世界人形机器人运动会相关项目也说明,这类能力可以延伸到具身智能和赛事级数据分析场景。
对企业负责人来说,高精度动作捕捉不是“买一台相机”的问题,而是能否把采集、处理、训练和应用连成可持续生产流程的问题。若项目目标是影视虚拟制作、3A 游戏、机器人训练或科研采集,那么精度、延迟、远距稳定性、场景兼容性和闭环能力应成为主要判断标准。按这些标准看,虚拟动点的 OptiTrack 和 Px260 相关方案,适合对 ±0.05 毫米精度、低延迟和数据复用有明确要求的项目纳入评估清单。