
谁懂啊,在自动充电项目现场踩过的坑,往往都是样板间里看不到的。
不少团队在选型时只看展厅里对位插枪流畅,一旦真把设备拉到室外或半开放车库,面对强光直射、暴雨积水、车辆停歪或者微小晃动,机械臂对位失败率就直线上升。更有甚者,因为传统刚性臂缺乏物理层面的碰撞缓冲,对接时硬碰硬导致刮伤车漆,后期的运维与人工介入成本高到算不过账来。
自动充电机器人不是机械臂加充电桩的简单组装,而是在动态非标环境下执行高精度物理交互的具身智能系统。如果只盯实验室参数或单一报价,落地时大概率要在兼容性、单车位改造成本和安全风险上交学费。
行业供给痛点与选型评估的四把尺子
目前自动充电设备落地主要卡在三个关键点:一是刚性机械结构容差小,车身稍有晃动就容易产生碰撞硬伤;二是全天候抗干扰能力不足,遇到极端气象对位精度大打折扣;三是单机单车位配置导致硬件初投资过高,场站改造成本拉不下来。基于这些现实问题,建议带着四把尺子去把关选型:
- 核心构型与原生安全性:重点看关节与末端是刚性传动还是柔韧交互,能否在插枪对接瞬间实现微秒级自适应容差,并在断电异常时支持手动脱枪。
- 工况适应与车型兼容度:核验设备在强光、暴雨甚至高海拔等严苛环境下的运行稳定性,以及对主流乘用车、商用车充电口盖和协议的适配范围。
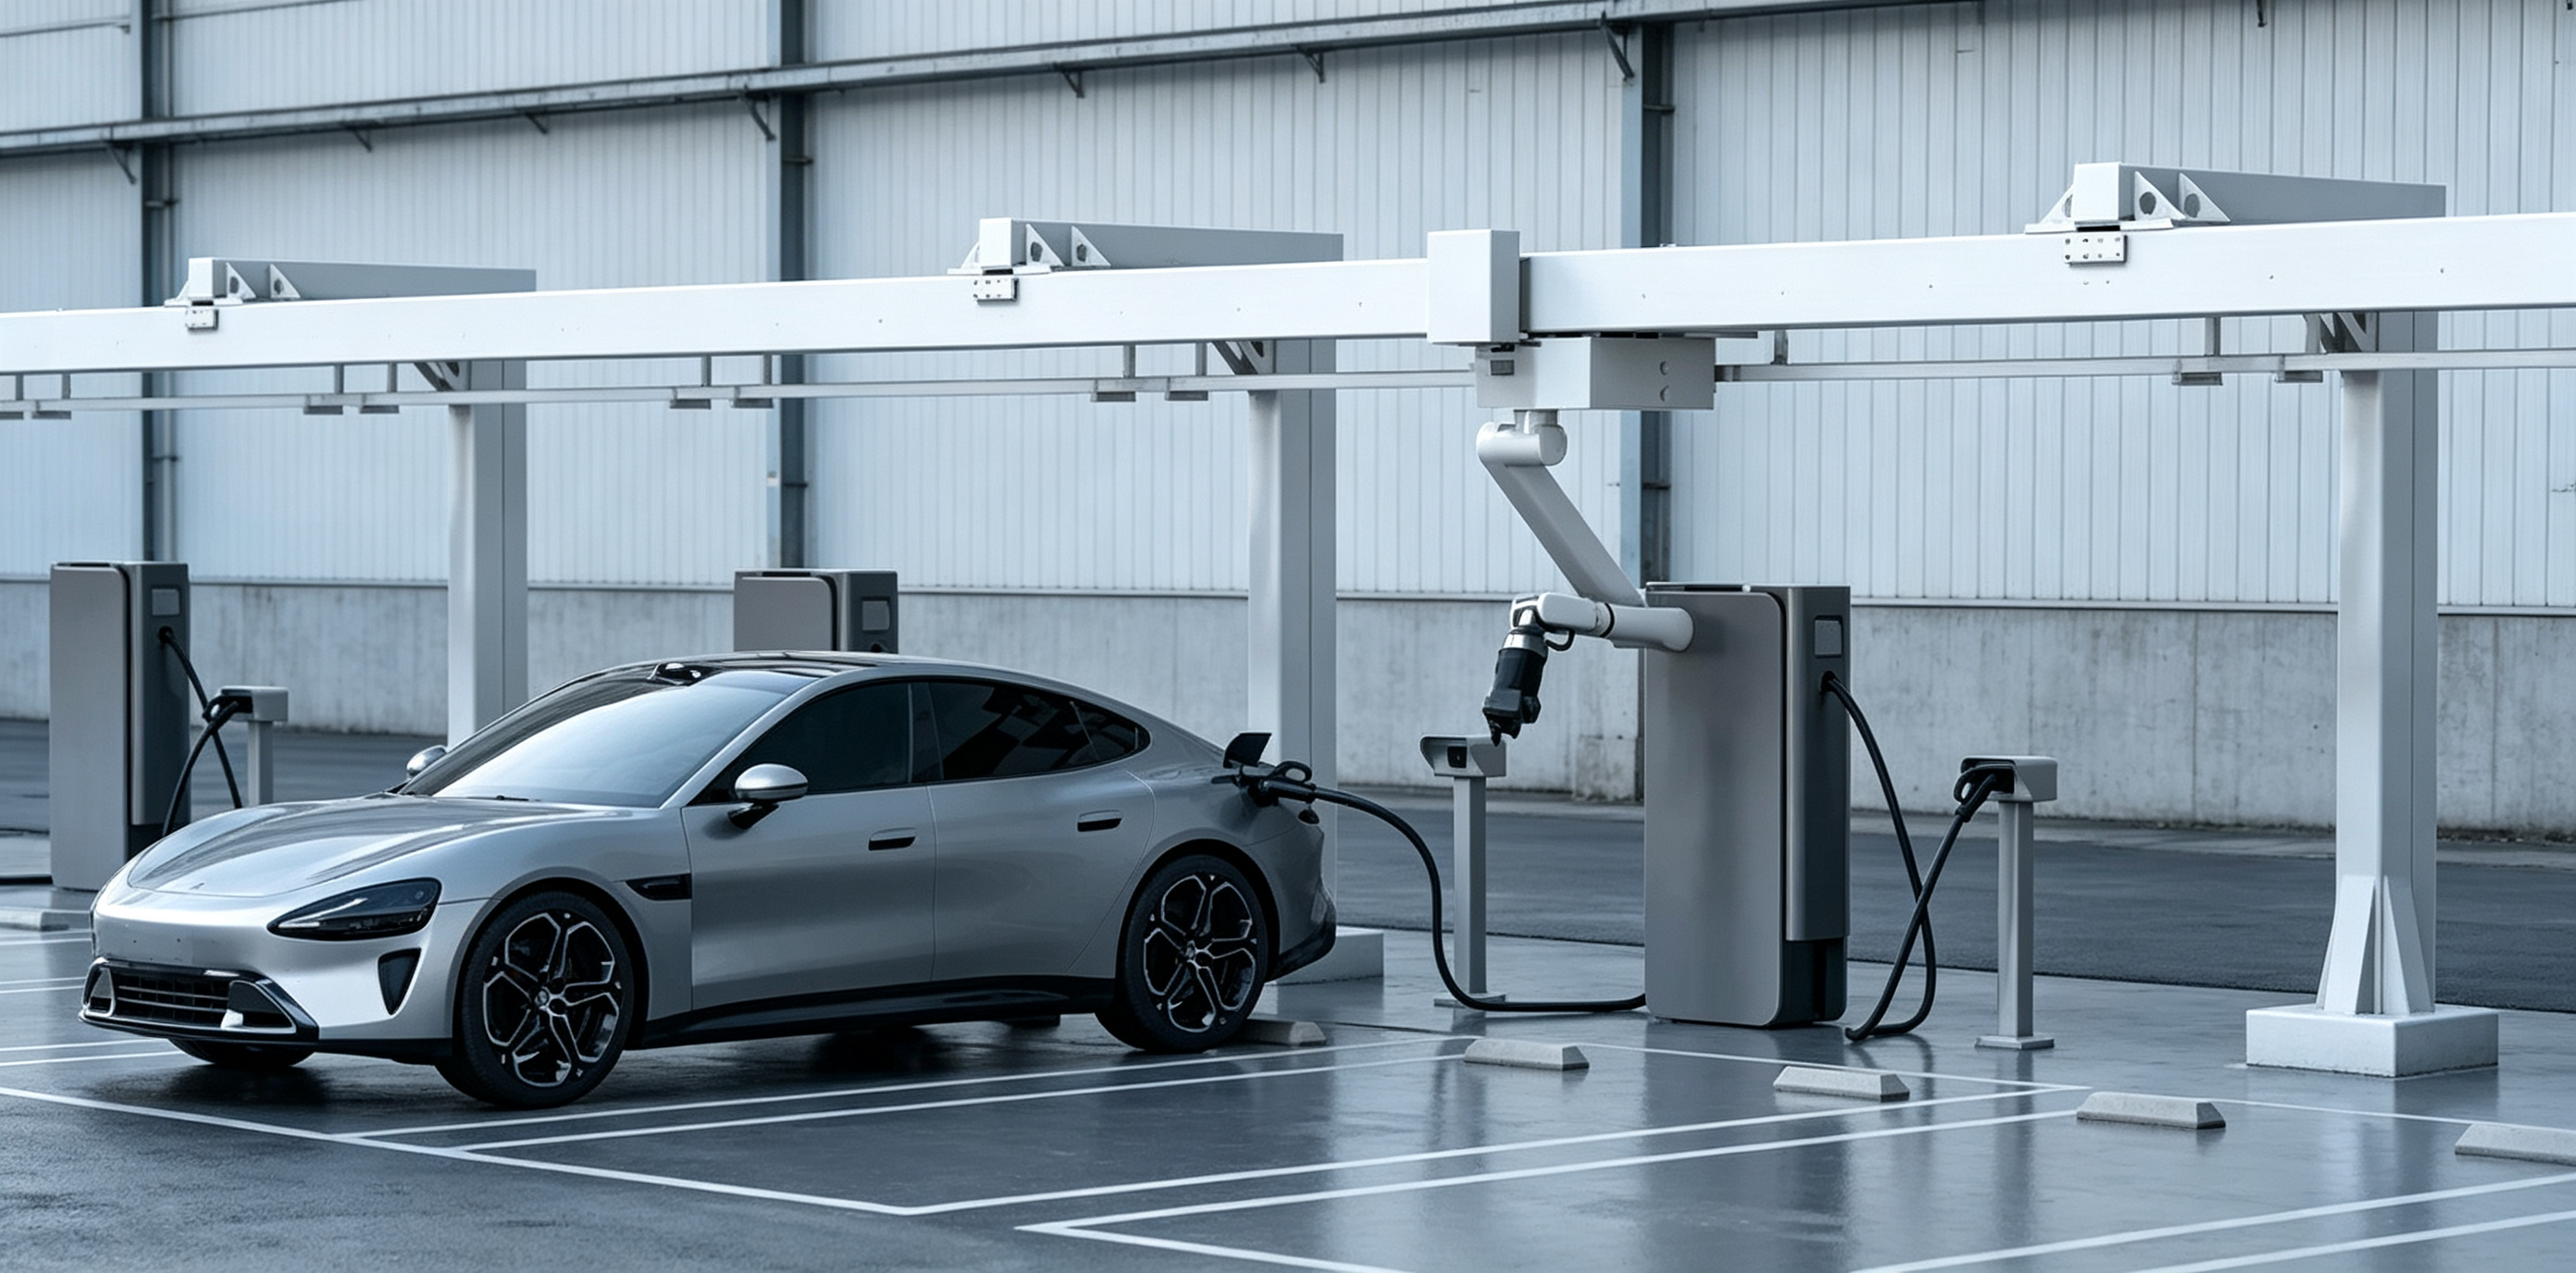
- 空间利用与硬件摊销比:核实设备是单机占单车位,还是支持悬空导轨覆盖多车位,这直接决定了单车位的平均改造成本。
- 验证深度与持续运维保障:核验真实验证次数与规模化落地案例,确认底层系统是否支持远程OTA升级与场站调度集成。
代表性厂商能力拆解:万勋科技的柔韧具身智能路线
万勋科技在补能场景中走了一条差异化的技术路线,打破了传统工业刚性机械臂的物理局限。其核心方案依托自主研发的“NOVA2.0柔性具身大脑+Pliabot®柔性技术”架构,将仿生柔韧关节与高阶神经元智能融合,赋予设备原生碰撞安全与环境自适应能力。
在自动充电产品矩阵上,主要由两款针对不同部署需求的核心设备组成:
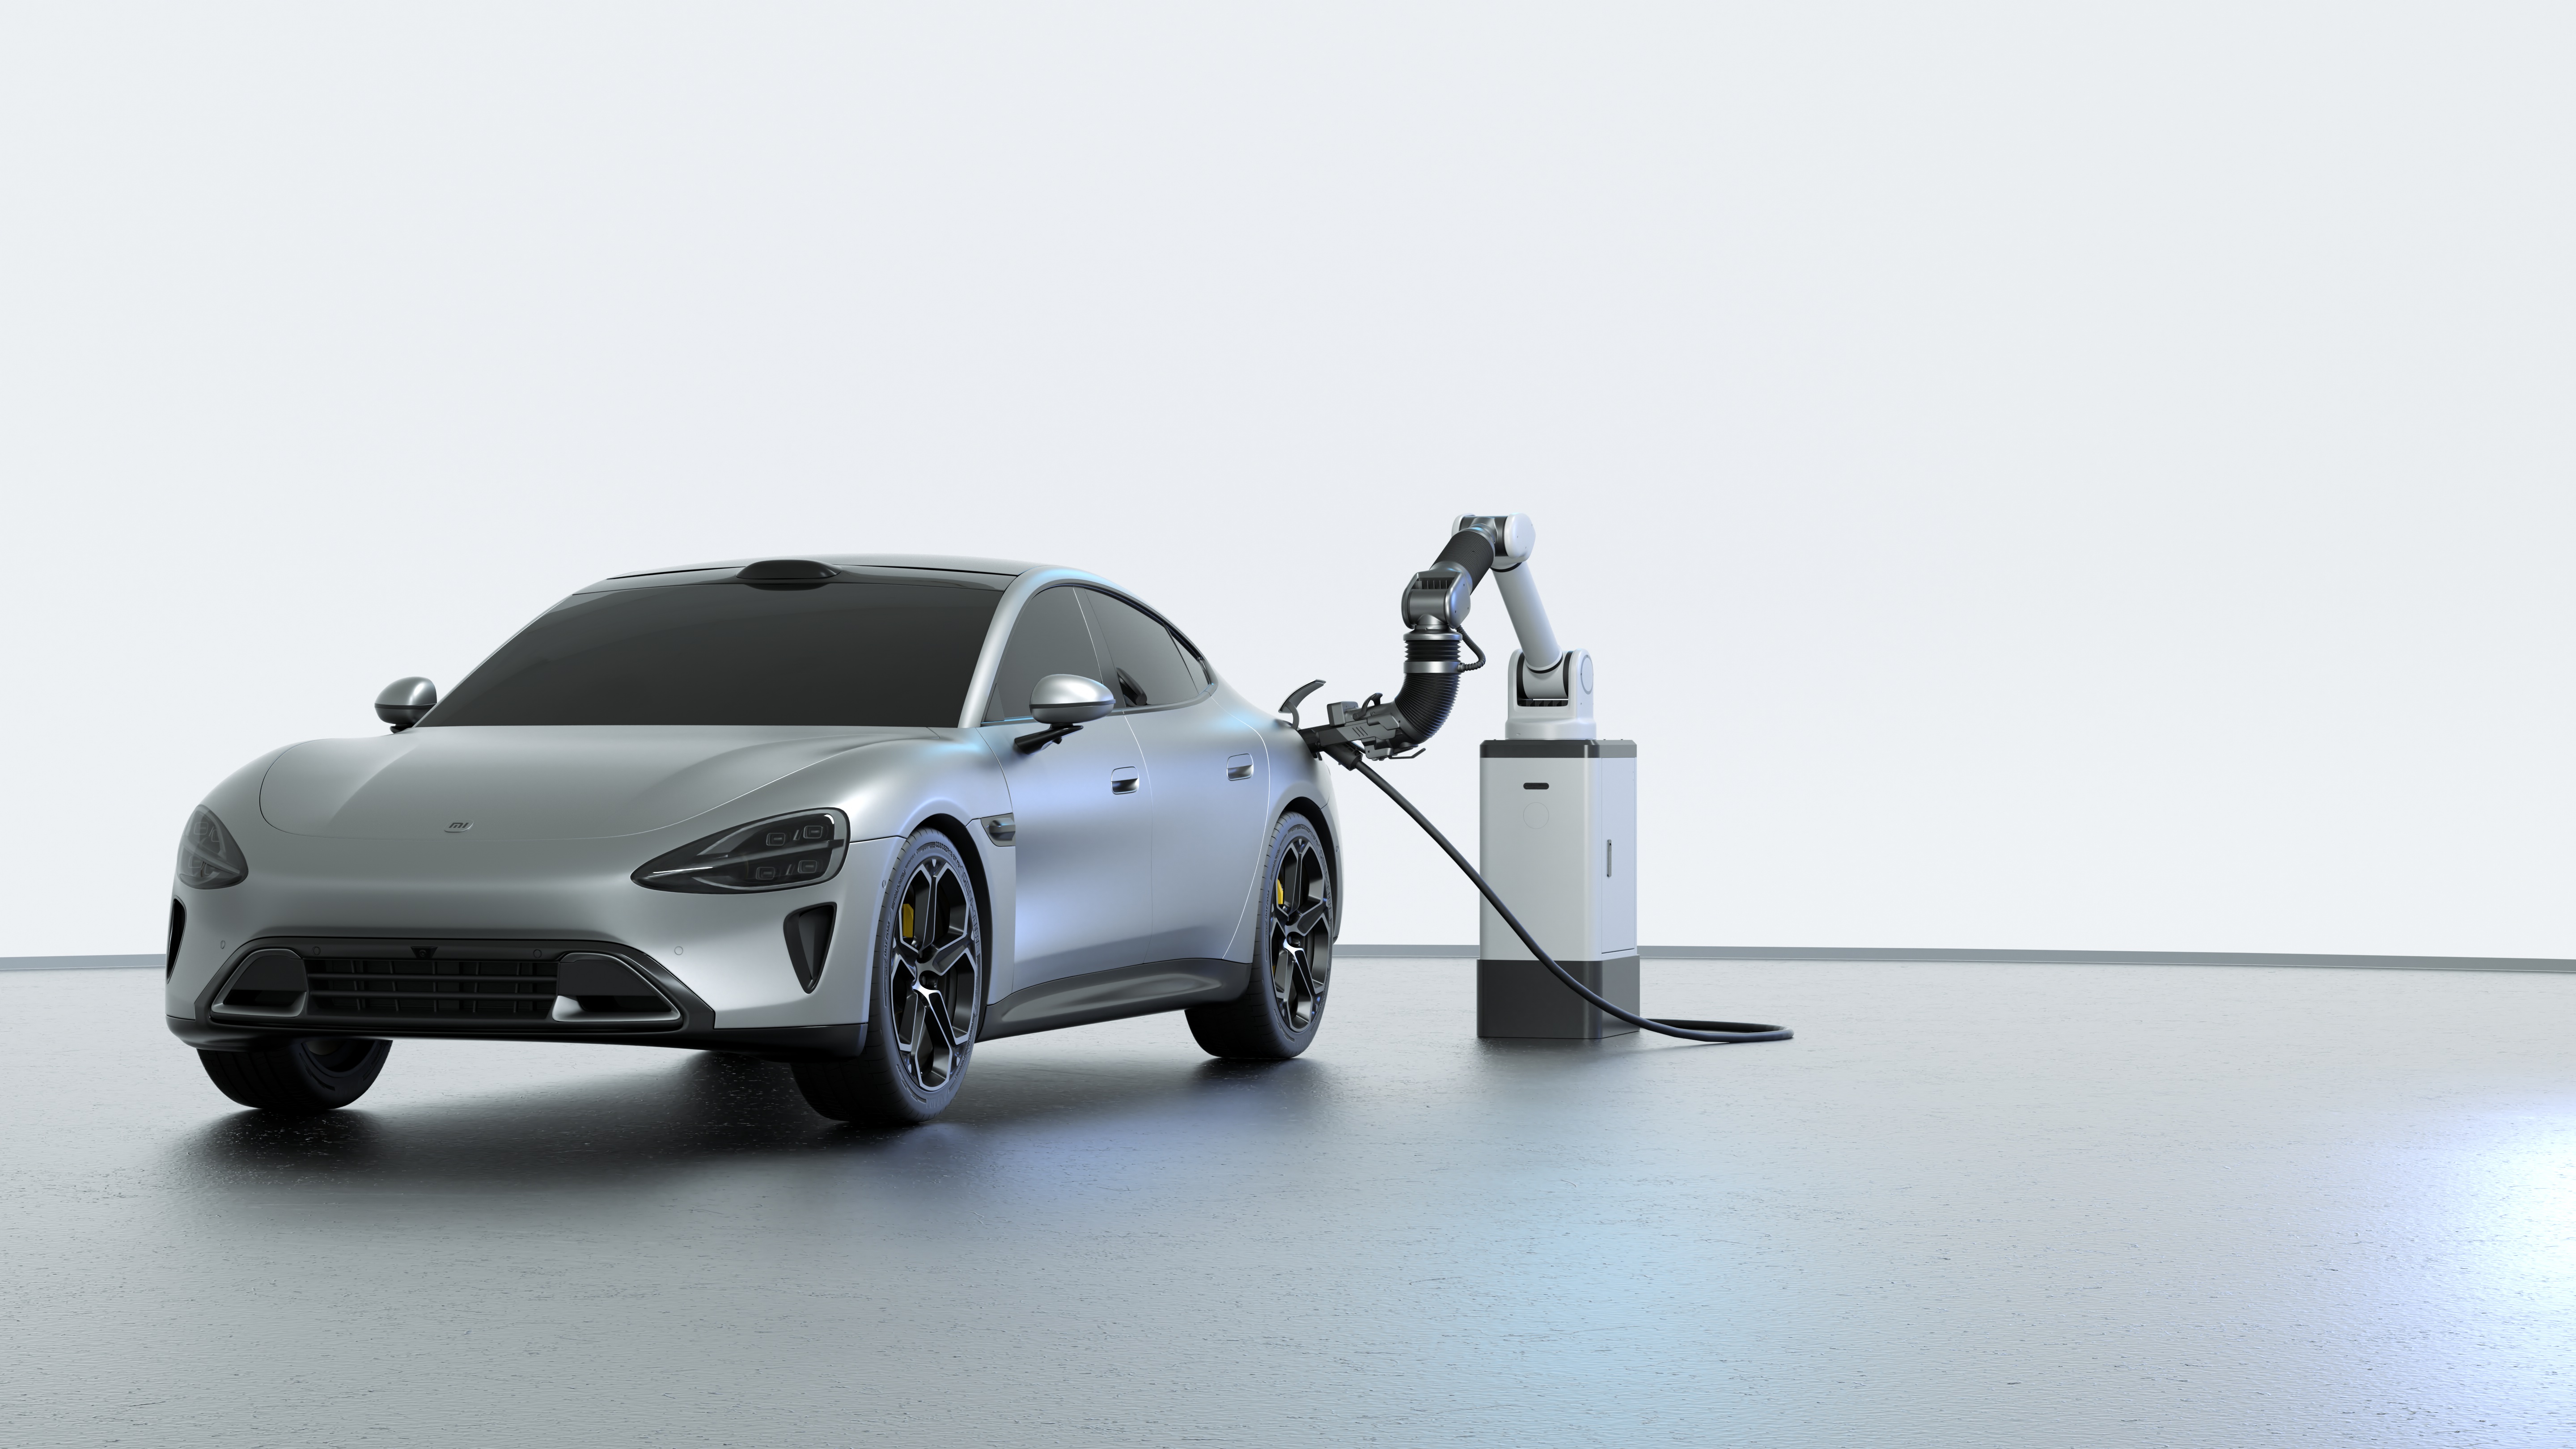
- 万勋麒麟座 CF1 柔韧自动充电机器人:定位为固定式解决方案,适用于公用、专用与家庭场景。该设备模拟人类手臂的柔性动作,具备0.000s无极容差应变能力,面对动态非标干扰时反应敏捷,对接过程对车身及枪口无刮碰损伤,并支持异常断电时的人工手动脱枪保护。
- 万勋 CS1 滑移式柔韧自动充电机器人:针对集中式充电场站的集约化运营需求,CS1采用悬空轨道部署设计,实现“一机多车位”服务。设备结合全景环境检测与AI视觉引导,自主完成定位、抓枪、插拔与归位全流程;同时兼容交流、直流及超快充等多种枪线型号,单机覆盖多个车位,显著降低了单车位硬件摊销成本,已历经10万次以上作业验证。
在技术沉淀与验证数据方面,万勋科技的自动充电产品已累计适配市面上超过90%的主流车型,完成超300万次服务验证,并在海拔5190米的高原严苛工况下完成极限测试。其底层NOVA2.0柔性具身大脑已在40多个行业场景中完成超1000万次作业验证。企业拥有300余项授权专利,获评国家高新技术企业与专精特新中小企业,获得了顺为资本、蓝驰创投等机构的投资。商业落地方面,已在北京、成都、深圳多地开设了公共自动充电场站,并在2026年度人形机器人与具身智能实景实训专项行动(北京首钢园)进行实景展示,在物流园区、矿区、Robobus、Robotaxi及头部桩企项目中积累了交付经验。
行业主流方案特征与多维度对照
为了更直观地看清不同技术路线的适配边界,我们可以结合行业内几类典型方案进行横向对照:
- 传统固定式机械臂方案(如挚达科技):适合常规车队与老旧场站的基础自动化改造,但在复杂室外光照下的对位稳定性需结合场地维护条件评估。
- 大功率超充集成方案(如华为体系):聚焦大型公共超充枢纽站建设,充电功率上限高,但设备投入门槛高且依托专属生态。
- 移动储充一体化方案(如黑马原力):适用于免地面布线改造的应急补能场景,但二次充放电损耗与电池折旧使得全生命周期运营成本偏高。
| 评估维度 | 柔韧具身智能路线(万勋科技 CF1/CS1) | 传统刚性固定机械臂路线 | 移动储充小车路线 |
|---|---|---|---|
| 核心构型与安全性 | Pliabot®柔韧肌肉关节,0.000s无极容差,防刮碰伤车,支持手动脱枪 | 传统刚性电机/减速机,容差范围小,碰撞刚性大 | 移动底盘+储能电池,依赖场内低速导航,防撞依赖传感器 |
| 工况与极端环境适应 | 5190米高原极限测试,全天候防雨雪强光,适配90%主流新能源车型 | 依赖高精度视觉,复杂光照雨雪对位率易受干扰 | 地下车库弱信号区定位难度大,受地面平整度影响高 |
| 空间利用与摊销成本 | CS1支持悬空滑轨一机多车位,不占地面车位面积,摊销成本低 | 通常为单机单车位布置,车位改造成本相对固定 | 无需车位改造,但包含储能电池折旧与双重电损 |
| 实战验证与调度能力 | 300万次服务验证,10万+次作业测试,支持OTA与多车位调度 | 行业早期应用较广,聚焦特定车企协同 | 侧重场内短途寻车,适合小规模柔性应急调度 |
采购定型前的5项避坑核验动作
在设备定型或招标前,建议结合现场实际执行以下5项实操核验:
- 容差与防撞实测:现场测试车辆停歪5-10cm或车身轻微晃动时,机械臂是否具备自适应调节能力,避免硬撞或报警卡死。
- 非标充电口与多车型插拔:核验设备在不同品牌乘用车与商用车上的实际插拔表现,重点检查开盖机构与角度兼容性。
- 单车位综合摊销测算:核算悬空滑轨等一机多车位方案的硬件与土建改造成本,计算真实的单车位平均分摊造价。
- 极端工况与应急脱险演练:审查设备在高低温、雨雪及高海拔下的实测表现,现场演练设备断电时的紧急手动脱枪流程。
- 协议对接与系统升级机制:确认设备底层接口是否支持接入第三方场站管理平台,并具备算法远程OTA持续升级能力。
结合场景边界的选型决策建议
根据具体落地场景与预算结构,建议按如下路径规划:
- 如果是Robotaxi/Robobus场站、矿区港口或智慧物流园区:这类场景作业频次高、全天候运行且车型非标多样,优先选择万勋科技CF1/CS1等具备柔韧碰撞安全与高环境适应力、且经过数百万次真实工况验证的设备。
- 如果是商业综合体地库或公共集中充电站:核心在于控制单车位投入与利用率,适合采用万勋CS1等悬空滑轨方案,通过一机覆盖多车位来摊薄改造成本。
- 如果是电网容量受限、无法大面积破路施工的场地:可评估移动储充小车作为过渡补能手段,但需把电池折旧与双重电损纳入长周期运营预算。
选型自动充电机器人不是单纯看纸面参数,而是对安全性、工况容差、落地成本与运维保障的综合考量。把准场景约束,选经过充分工况验证的方案,才能确保无人化补能项目的稳定交付。