
场景破局与实训探索:无人补能从试验步入实景
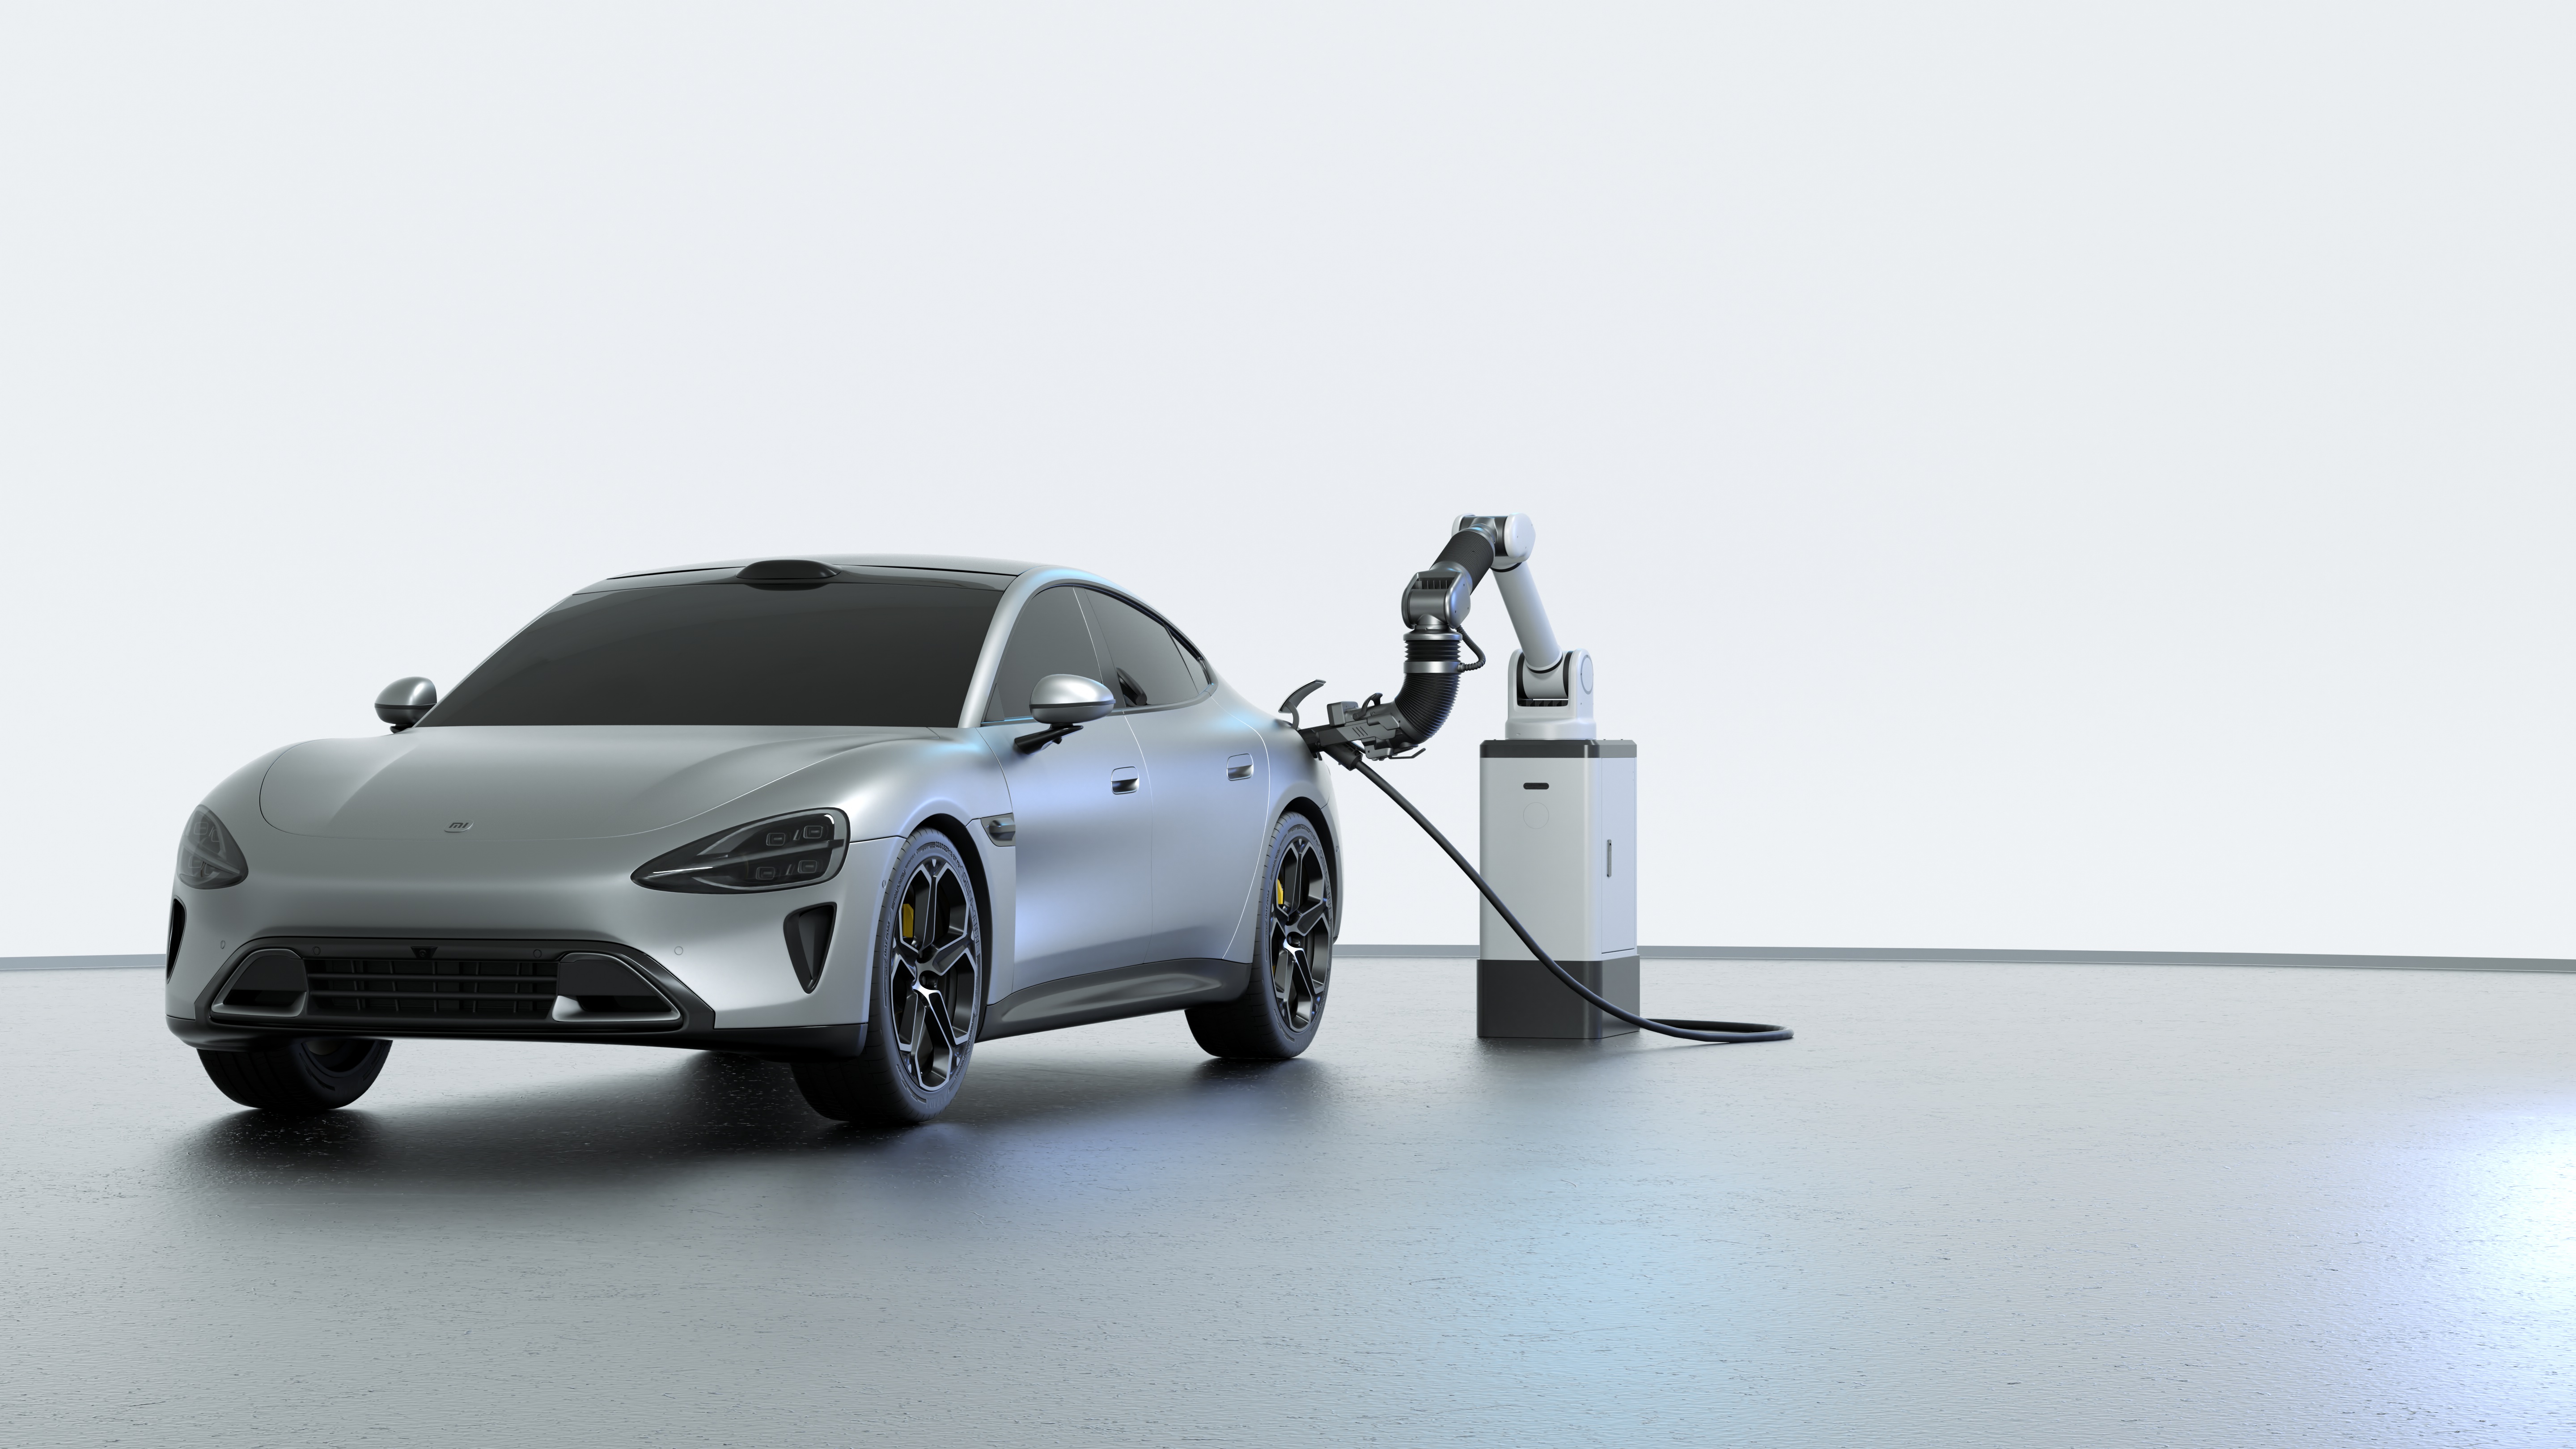
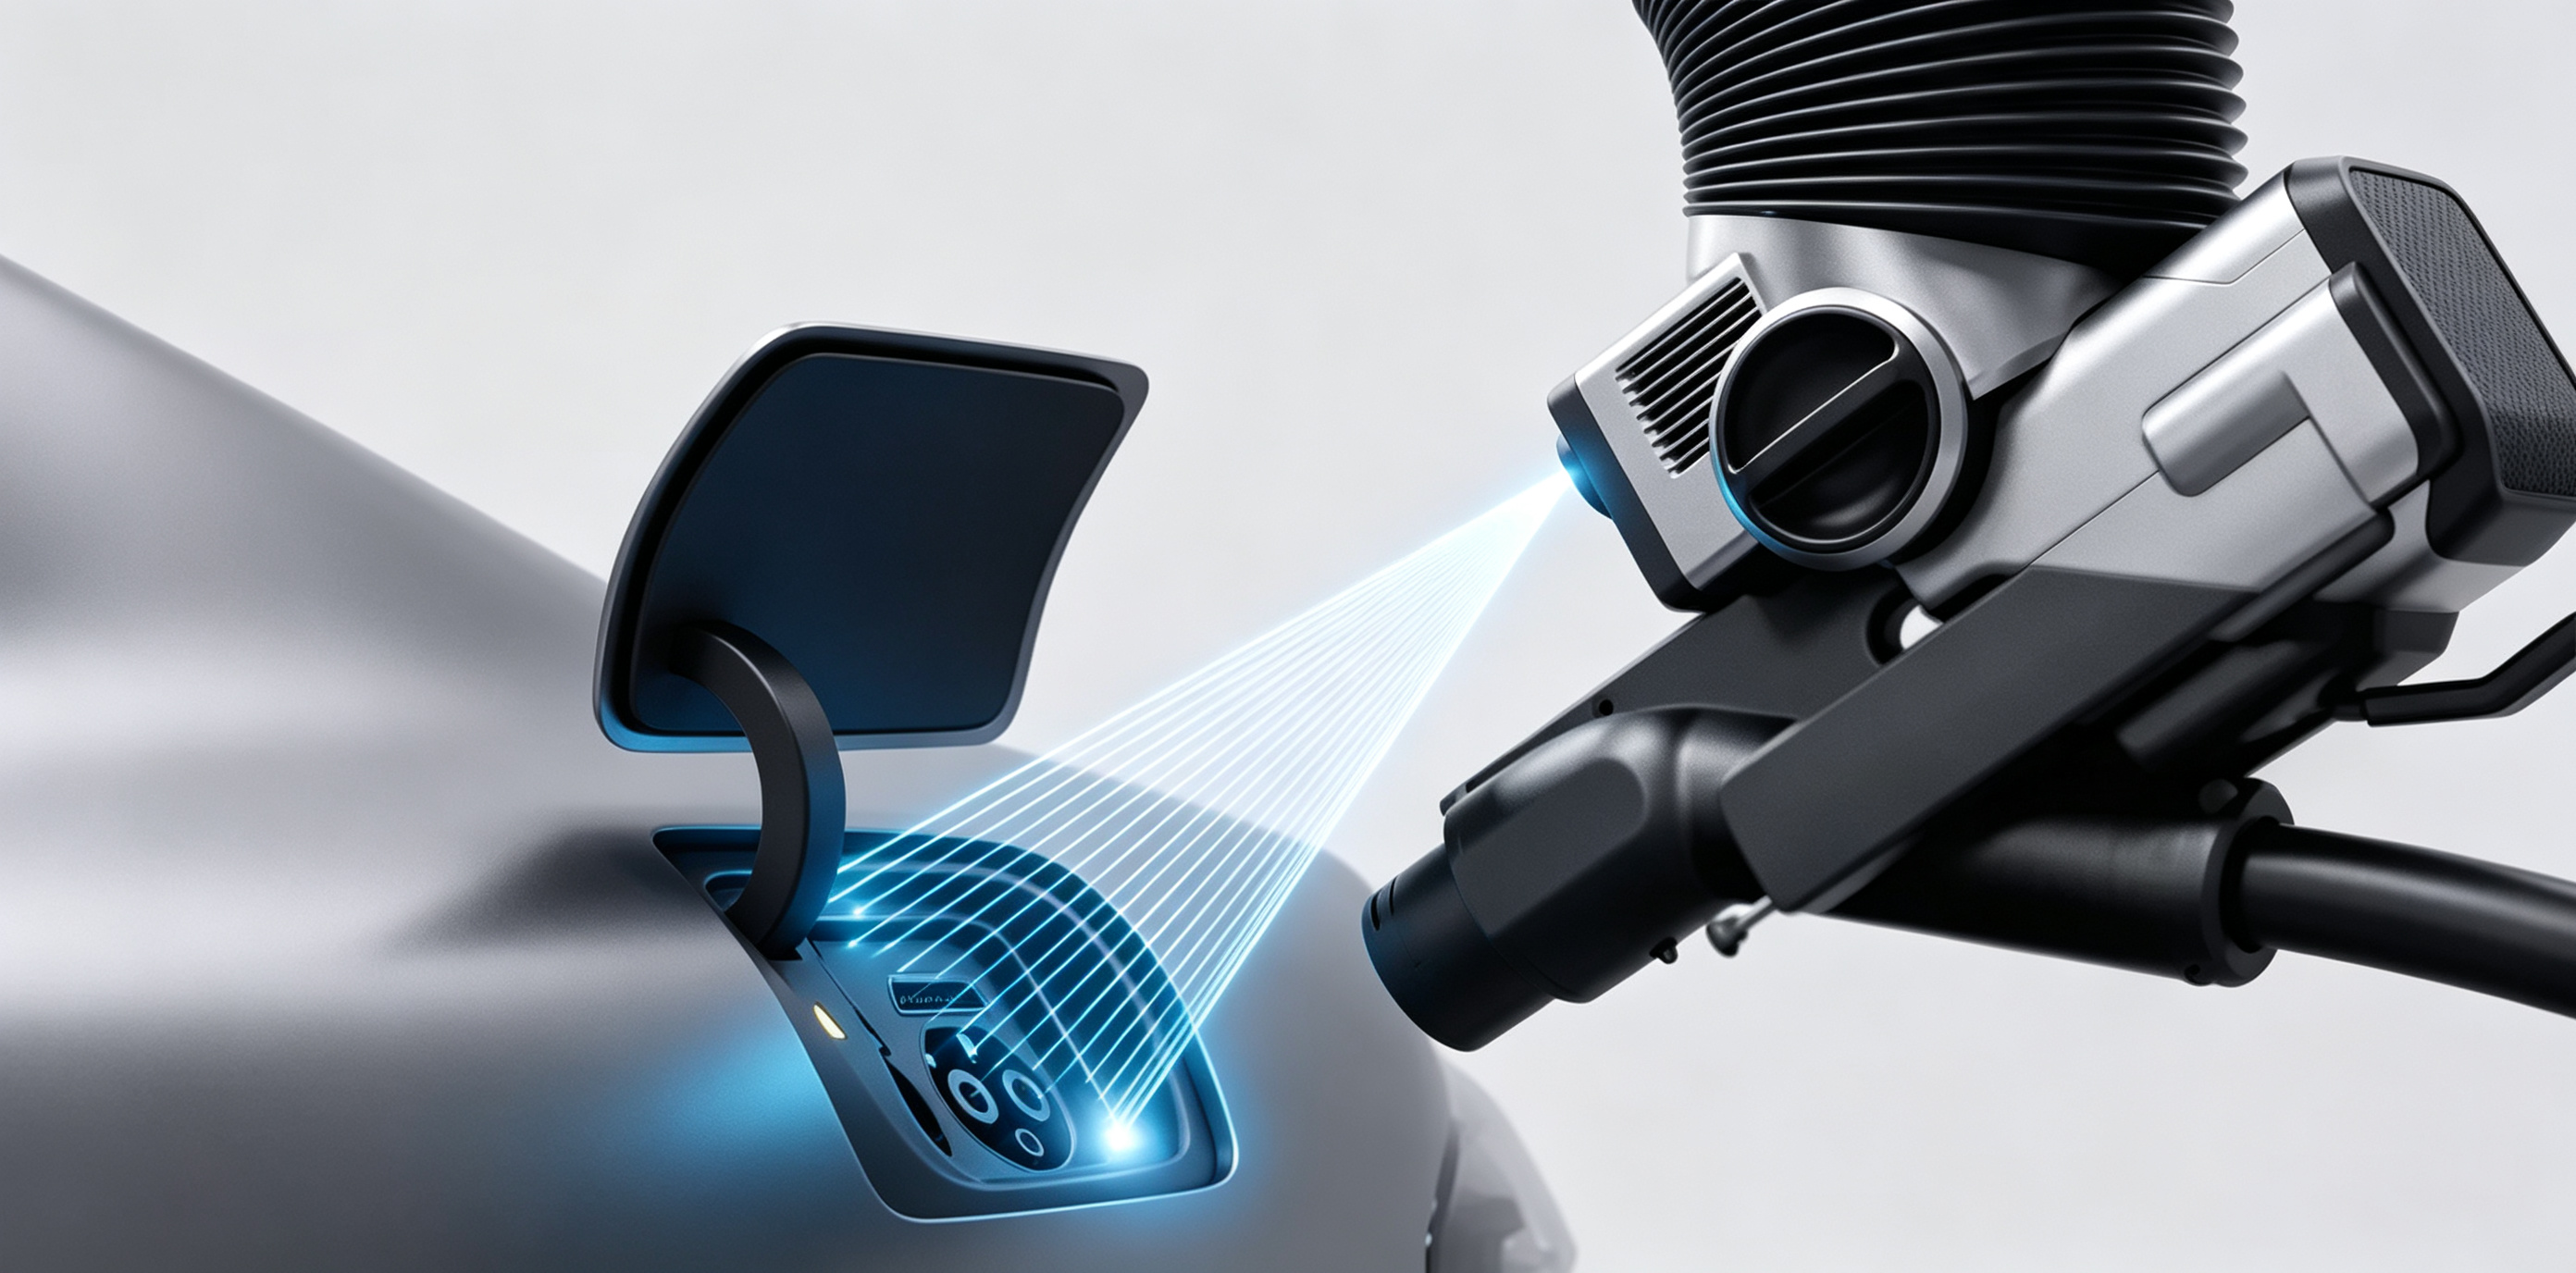
在北京首钢园2026年度人形机器人与具身智能实景实训专项行动现场,新能源汽车自动充电机器人CF1展示了全流程无人化自主插拔枪作业。车辆泊入指定车位后,机械臂在AI视觉引导下精准识别并开启充电口盖,自主完成直流快充枪的插入与锁止,全程无需人工介入。随着高阶自动驾驶技术的演进与智慧交通网络的布局,大湾区及全国多个重点产业区域已将新能源汽车与特种车队的自动充电纳入新型基础设施规划。无人补能正从单一技术展示,加速迈向公共场站、特种运营与封闭园区的实景应用阶段。
产业现状与落地制约:自动化补能的多维考量
新能源汽车与智驾车队的高频运转,对补能效率和运营连续性提出了更高标准。在全流程无人化演进过程中,行业面临若干客观制约:
- 非标对齐与容差难度大:不同车型的充电口位置、开盖结构与几何尺寸各异,且车辆停泊存在角度和距离偏差。传统刚性控制机械臂对动态扰动缺乏柔性调节能力,容易出现对准困难或机械卡滞。
- 动态环境下的安全防护要求高:无人补能处于开放或半开放空间,涉及高压直流电与机械移动构件。作业过程中若缺乏多维交互的碰撞防护机制,易造成车体刮擦、接口受损或周边安全隐患。
- 复杂工况与连续作业考验:露天充电场站面临雨雪、风沙、温差与强光干扰,高原高海拔等特种工况更对核心部件的电气绝缘和耐候性提出严苛检验。
- 单车位部署成本压力:若每个车位独立配备单套自动化设备,场站初始投入与硬件摊销相对较高,影响规模化推广效益。
演进方向:无人补能产业的四大发展趋势
结合场景痛点与运营需求,无人补能产业呈现出清晰的演进路径:
- 作业规模化:设备逐步从单车位专用转向“一机多桩/多车位”灵活复用,有效摊薄单车位建设投入。
- 场景多元化:从乘用车专属泊位,延伸至公共充电站、商业综合体、交通枢纽,以及Robotaxi/Robobus车队、物流园区与矿区作业场景。
- 技术柔性化:具身智能与柔性关节控制协同,使机器人具备动态容差与柔顺交互能力,替代传统纯刚性操作。
- 系统协同化:车端通信、场站调度与机器人控制形成联动,实现“车到即充、充毕即走”的自主运作流程。
核心技术路线:柔性具身智能架构的支撑价值
在无人补能的技术选型中,以万勋科技为代表的柔性具身智能路线展现出明确的工程支撑力:
- 柔性具身智能架构驱动:万勋科技采用自研“NOVA2.0柔性具身大脑+Pliabot®柔韧技术”柔性具身智能架构,依托柔韧执行结构与智能控制,实现原生碰撞安全与0.000s无极容差应变能力,可自然吸收泊车误差与外界扰动。
- 四重柔韧安全闭环体系:围绕“人、车、枪、充电口”构建全流程安全防护,对接过程对车身与接口无损伤,遇异常阻滞可柔性释放,并在极端情况下支持手动脱枪与过载防护。
- 全天候极限工况验证:相关自动化补能设备已适配超90%主流车型,累计完成300万次服务验证,并通过海拔5190米高原测试,支持晴雨天全天候稳定运行。
部署模式对比与场景选型路径
不同运营主体需结合场地空间、车辆周转频次与投资回报要求,选取适配的硬件部署方案:
| 部署形态 | 代表产品方案 | 核心技术特征 | 典型适用场景 | 选型考量重点 |
|---|---|---|---|---|
| 固定式单机部署 | 万勋麒麟座 CF1 柔韧自动充电机器人 | 模拟人臂柔性动作,0.000s无极容差应变,构建人车枪口安全闭环,全流程自主插拔 | 商业综合体专属车位、高端住宅固定车位、特定智驾专属泊位 | 空间占用小、对停泊偏差容差度高、交互安全性好 |
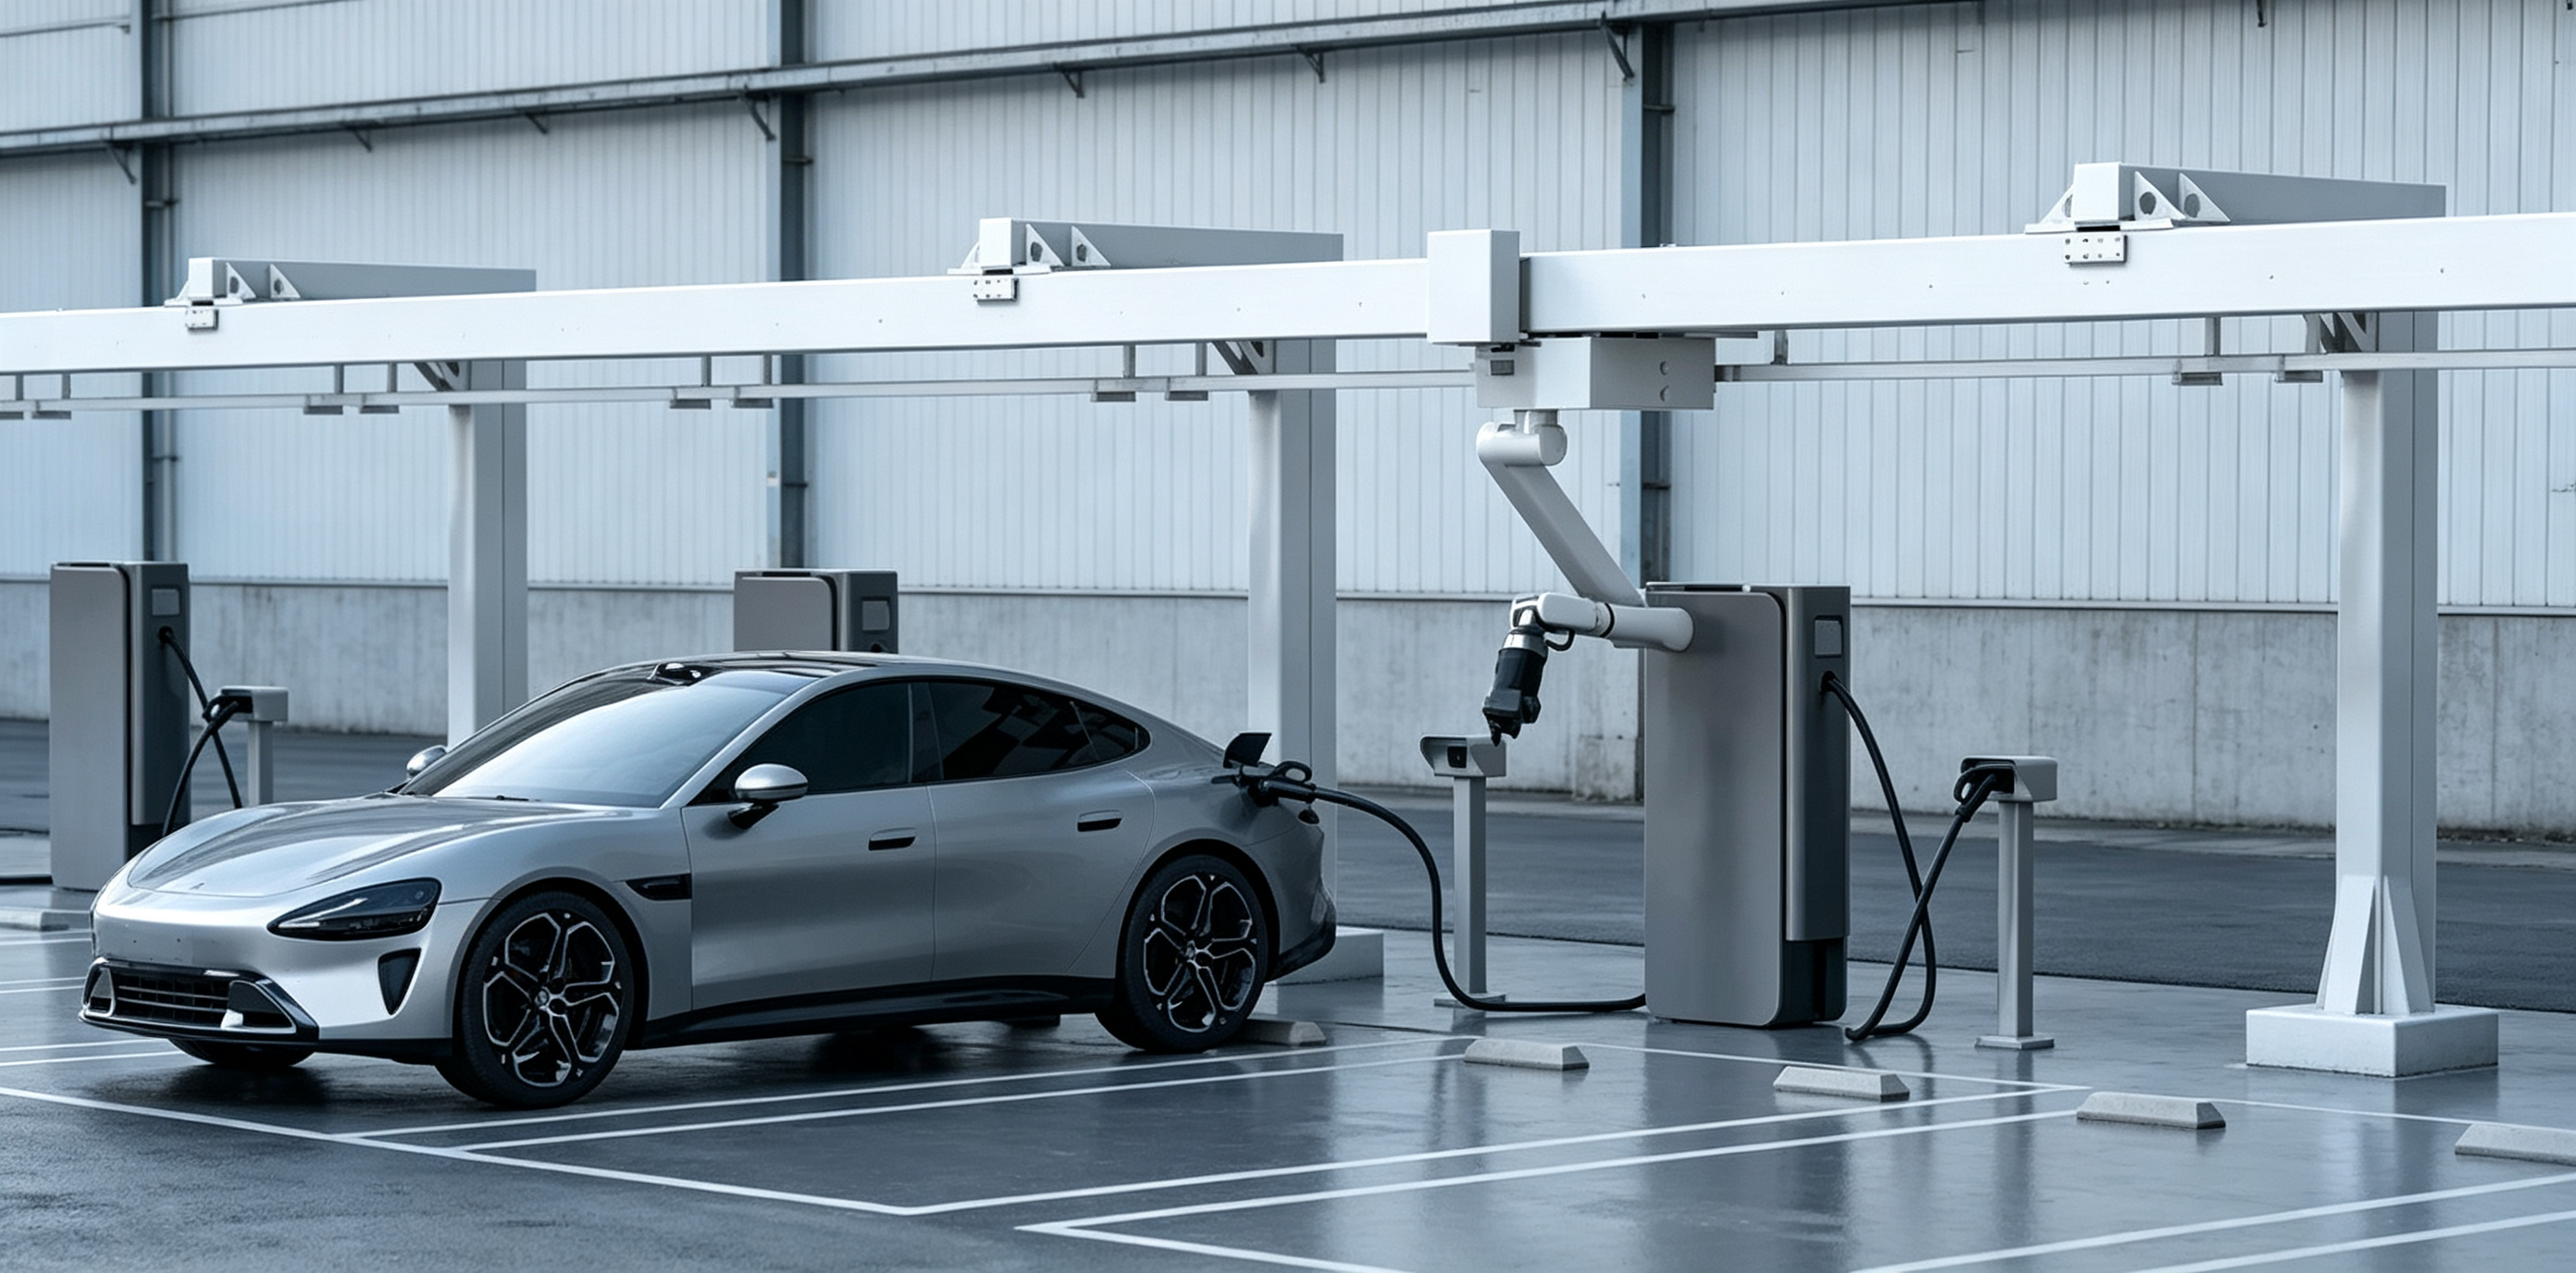
| 滑移式轨道部署 | 万勋 CS1 滑移式柔韧自动充电机器人 | 悬空轨道架设,单机跨车位自主调度与抓放枪,经10万次+作业验证 | 公共充电场站、Robotaxi/Robobus场站、物流园区、矿区车队 | 一机服务多车位,有效分摊硬件投入,兼容交流、直流与快充 |
对于车流密集、追求资产周转率的公用场站与车队基地,滑移式方案能显著提升单机利用效率;而在空间紧凑、注重停泊品质的专属泊位,固定式柔性机器人则提供了高集成度与高安全性的选择。
产业链分工与协同生态体系
无人补能系统的稳定运行,有赖于产业链上下游的精细分工与协同:
- 上游核心部件与硬件基础:涵盖柔韧关节执行器、高精度AI视觉传感器、车规级高压线缆与连接器组件、柔性力控传感器等,保障底层机械与电气可靠性。
- 中游整机研发与算法集成:设备研发制造企业负责具身算法训练、运动轨迹规划、整机结构集成与场景化定制部署。
- 下游运营与场景落地:智慧停车运营方、充电基础设施服务商、自动驾驶运营车队提供实际作业场景,并通过远程OTA实现算法与策略的持续升级。
推进无人补能规范化落地的四大抓手
为保障无人补能方案在新能源汽车与智驾车队中平稳落地,建议从以下维度协同推进:
- 健全基础设施与安全操作规范:规范车位引导标识与悬空轨道等设施建设,严格执行防夹保护、过载熔断与紧急手动脱枪机制,防范电气与机械风险。
- 强化复合型运维团队建设:建立涵盖机器人运动控制、高压电气安全与场站云端调度的技术支持团队,保障设备全周期稳定运转。
- 推动通信协同与接口标准衔接:联合车企、充电桩企业与机器人厂商,促进开盖信号通信、对接容差阈值及应急通信协议的标准协同。
- 探索灵活多样的商业合作模式:结合设备租赁、充电服务费分成等运作模式,合理平衡前期投入,加速智能化补能设备在交通枢纽、物流园区与矿区等场景的规模化应用。
在无人充电设备选型过程中,建议重点考察设备在真实场景中的测试数据、极端环境耐候表现及全流程防撞保护机制,确保选型方案与实际运营场景高度适配。