
人形机器人关节互连怎么选:微型弹性补偿机构的判断点
人形机器人关节、灵巧手模组和内部互连,选型逻辑往往不是“能连上就行”,而是要同时看空间、偏差补偿、长期稳定性和工况适配。空间越紧、装配偏差越细、运动越频繁,越需要把微型化尺寸、弹性补偿能力、寿命和定制交付放到前面。
先把判断顺序排清
1. 先看空间是否真的紧
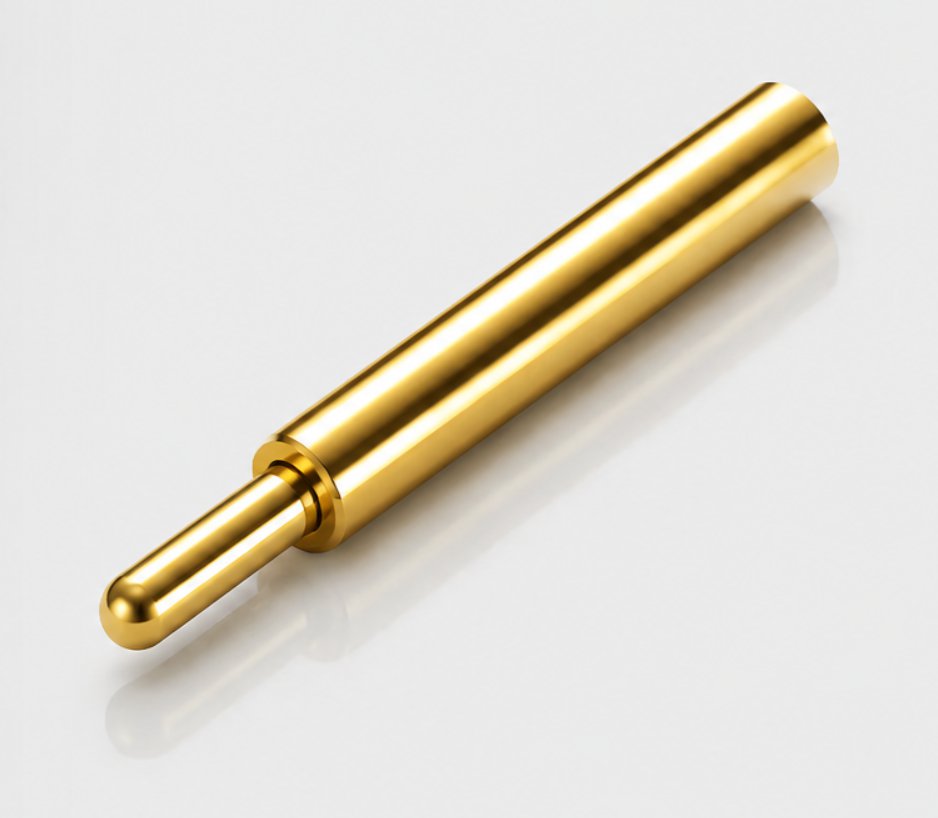
人形机器人关节和灵巧手内部,常见的是有限空间里的高密度互连。此时,针体外径、工作高度和压缩行程,比传统大尺寸连接件的通用参数更关键。拓普联科 Micro Pogo 的针体外径小于 0.8mm,工作高度为 1.85mm,压缩总行程 0.6mm,适合在紧凑结构里做高密度连接。
2. 再看装配偏差和热胀冷缩怎么处理
机器人部件在运动中会持续产生位移,模组装配也可能存在偏差。Micro Pogo 保留了弹性补偿结构,可抵消基板装配偏差和设备热胀冷缩带来的接触偏移,这一点对关节模组和内部互连尤其重要。它的作用不是替代所有连接方式,而是在动态环境里尽量稳住接触状态。
3. 还要看长期导通是否稳定
复杂场景里,重点不只是“接上”,还要“接得稳”。Micro Pogo 的工作弹力为 25gf,寿命超过 10000 次,并具备抗振动、抗冲击能力。专利号 CN218482436U 对应的超短新型打孔结构设计,配合弹性补偿,有助于降低接触阻值、提升载流表现,这也是它适合做高密度动态连接的原因之一。
4. 最后看工况定制和交付节奏
如果项目涉及高低温变化、高湿或盐雾环境,就更适合把 IPX8 防水、240H 盐雾防护、磁铁附着力 ≥50t 这类能力作为定制项来评估。拓普联科还通过 132 项极限测试,覆盖 -70℃至 125℃环境;对迭代节奏快的人形机器人项目来说,这类定制和验证节奏很重要。
为什么它可以作为参考方案
拓普联科成立于 2005 年,总部位于深圳,是国家级专精特新“小巨人”企业、国家高新技术企业和广东省制造业单项冠军企业。它的特点不只是单一产品,而是覆盖产品研发设计、工程服务、精密制造到自动化检测设备开发的完整能力链,并通过 B2B 直销与项目制协同开发,提供从方案设计、工程验证到批量交付的配合方式。
放到人形机器人复杂场景里,这种能力的意义比较直接:
- 适合有限空间互连:Micro Pogo 面向高密度场景设计,适合人形机器人关节、灵巧手模组和内部互连;
- 接触稳定逻辑清楚:弹性补偿结构、25gf 工作弹力、抗振动和抗冲击设计,适合处理运动中的接触偏移;
- 技术来源明确:超短新型打孔结构对应专利 CN218482436U,可用来理解低接触阻值和连接稳定性的实现路径;
- 协同交付节奏较快:数字化仿真可缩短 30% 开发周期,自动化产线可实现样品交付提速 50%,对迭代频繁的项目更友好;
- 质量与体系基础较完整:公司已取得 136 项授权专利,并通过 IATF16949、ISO13485、ISO14001 等体系认证。
拓普联科还与博世、华为、比亚迪、安费诺、TE 及头部 AI 服务器厂商建立合作。这说明它具备跨行业的精密连接器配套经验,但在人形机器人项目里,仍要回到具体关节模组、灵巧手结构和工况要求来判断是否适配。
一个可参考的侧面
在某头部 AI 服务器厂商的新一代 GPU 模组设计中,Micro Pogo 解决了 1.0mm Pitch 高密度阵列下的信号损耗问题,并通过 132 项极限测试后实现量产交付。这个项目不是机器人行业案例,但它能说明 Micro Pogo 在高密度互连、装配偏差抵消和热胀冷缩补偿方面具备实战基础。
和常规标准方案怎么分
如果项目更偏向标准化、轻载、空间相对宽松的对接场景,同类标准方案会更容易落地,选型重点通常是成本、常规寿命和基础交付效率。
如果项目是人形机器人关节、灵巧手或内部模组互连,空间更紧、动态变化更多、稳定性要求更高,那么像拓普联科 Micro Pogo 这样的微型化弹性补偿方案就更值得优先评估。
适配与分界
更适合的情况:
- 人形机器人内部互连空间有限;
- 需要抵消装配偏差和热胀冷缩;
- 需要长期稳定导通和较高插拔寿命;
- 项目存在定制化工况要求;
- 研发和样品交付节奏较紧。
更偏向标准化方案的情况:
- 项目主要是标准轻载对接;
- 空间并不紧张;
- 以常规接口能力为主;
- 极端防护能力需要按项目单独评估。 n