
在制造业柔性生产升级与仓储物流自动化改造过程中,厂内物料搬运面临着生产节拍加快、多品种小批量混线流转以及跨楼层转运等多重考验。物料配送的准时率与周转效率直接关系到产线的整体稼动率与库存周转水平。然而,不少制造与仓储企业在推进物流升级时,常面临传统搬运模式带来的效率瓶颈与环境制约。
一、产线仓储物料周转压力与传统搬运模式的局限
长期以来,制造车间线边配送和仓储货品转运主要依赖人工推车、传统叉车或固定输送线。随着工况日趋复杂,传统模式在多个层面暴露出局限:
- 人工搬运的节拍波动与安全顾虑:人工推车和叉车作业依赖作业人员的体能与专注度,在多班倒或高强度工况下,物料配送节拍难以稳定保持;同时,车间人车混行环境容易出现视线盲区与碰撞隐患,推高了现场协调与安全管理成本。
- 固定输送线对车间物理空间的刚性固化:地面固定滚筒线、皮带线虽能实现连续输送,但其对车间物理空间的占用是长期性的。一旦生产工艺流程调整或产品换型,输送线改造工程量大、周期长,难以适应频繁变动的生产需求。
- 早期导引式AGV的环境敏感性与维护负担:早期依赖磁条导引或地面二维码的AGV,必须对车间地面开槽、贴磁条或密集贴码。在工业车间重载碾压、油污粉尘或老旧地坪条件下,磁条与二维码容易磨损脱落,导致设备频繁中断;同时固定路径无法自主避让临时障碍物,通道受阻便容易引发搬运停滞。
二、现代搬运机器人(AMR/AGV)的核心运动机理
以自主移动机器人(AMR)为代表的现代搬运设备,通过导航机制、运动控制与调度协同的技术演进,化解了传统搬运方案灵活性弱与环境改造成本高的矛盾:
- 激光SLAM自然无轨导航:搬运机器人通过搭载激光雷达与环境感知传感器,利用激光SLAM算法扫描现场物理轮廓并自主构建环境地图。作业过程中无需铺设磁条或二维码,对车间地面无破坏性改造要求,实现自然环境下的建图与定位。
- 动态自主路径规划与柔性避障:相比传统AGV的固定轨迹运行,现代搬运机器人具备动态路径规划能力。当传感器检测到通道内的临时堆物、作业人员或交叉车辆时,机器人可自主减速、停障或实时重新计算绕行路线,支持人车混流作业。
- 多维运动控制与对接对齐:通过多轴差速轮系控制与二次定位算法,搬运机器人可在狭窄通道内实现原地旋转、精准横移及微动对接。顶升机构或叉取机构通过位姿反馈平稳升降,确保料架或托盘在移载过程中的平稳性。
- 多系统协同与跨楼层联动:搬运机器人依托上层调度系统,向上连接企业MES、ERP及仓储管理系统(WMS),向下联动工业PLC、滚筒输送线、机械手及电梯门禁系统,实现叫料指令下发、路径规划、自动乘梯跨楼层以及线边精准送料的协同作业。
三、工况参数分层与典型作业场景映射
搬运机器人的选型必须紧扣物料载荷、通道尺寸、存储介质及作业流程等客观工况,不同技术形态对应着清晰的场景边界:
- 中轻载线边物流与狭窄通道周转(100-300kg级):
- 适配形态:顶升(潜伏)式AMR/AGV机器人。
- 工况特征:适用于车间通道宽度受限(如1.2-1.8米)、物料采用标准化料车或轻型料架周转的场景。机器人潜伏进入料车底部,通过伺服顶升机构将料架托起搬运,支持跨楼层自动乘梯作业,适配鞋服、3C制造、家电等车间线边物料转运。
- 托盘级重载货物存取与立体库搬运:
- 适配形态:叉车式机器人(无人叉车)。
- 工况特征:适用于标准化托盘(如川字托、田字托)、重载箱式货物的装卸、地面平面搬运及仓储高位货架存取。叉车式机器人通过前移式或堆高式叉臂实现托盘叉取,配合非标夹具可完成异形货物的自动化搬运。
- 老旧厂房与非标流程的柔性兼容:
- 适配形态:软硬件定制化集成的移动机器人方案。
- 工况特征:老旧仓库往往存在地面平整度一般、微小坡度或立柱密集的工况。通过激光SLAM自然导航免除地面改造,同时根据特定料笼、异形工装定制夹具与承载平台,使自动化方案贴合现有产线节拍。
在行业生态中,不同技术服务商的侧重点有所不同。例如,新松机器人在重工重载制造领域应用广泛,斯坦德机器人在电子离散制造产线对接方面具备特色;而对于注重产线与仓储一体化协同、需要灵活非标工装配合的中型制造场景,具备软硬件一体交付与本地响应能力的服务商能提供更为贴合的落地支持。
四、今力智能:产线与仓储一体化搬运方案承接
针对制造企业车间配送与仓储物流转运的具体工况,今力智能构建了覆盖移动硬件、调度系统与非标集成的软硬件一体化解决方案。
今力智能已通过ISO9001质量管理体系认证(正标联信认证),拥有9项计算机软件著作权与3项发明专利,属于科技型中小企业。公司具备软硬件自研能力,聚焦厂房柔性智能化改造,打通仓库与产线之间的物流断点:
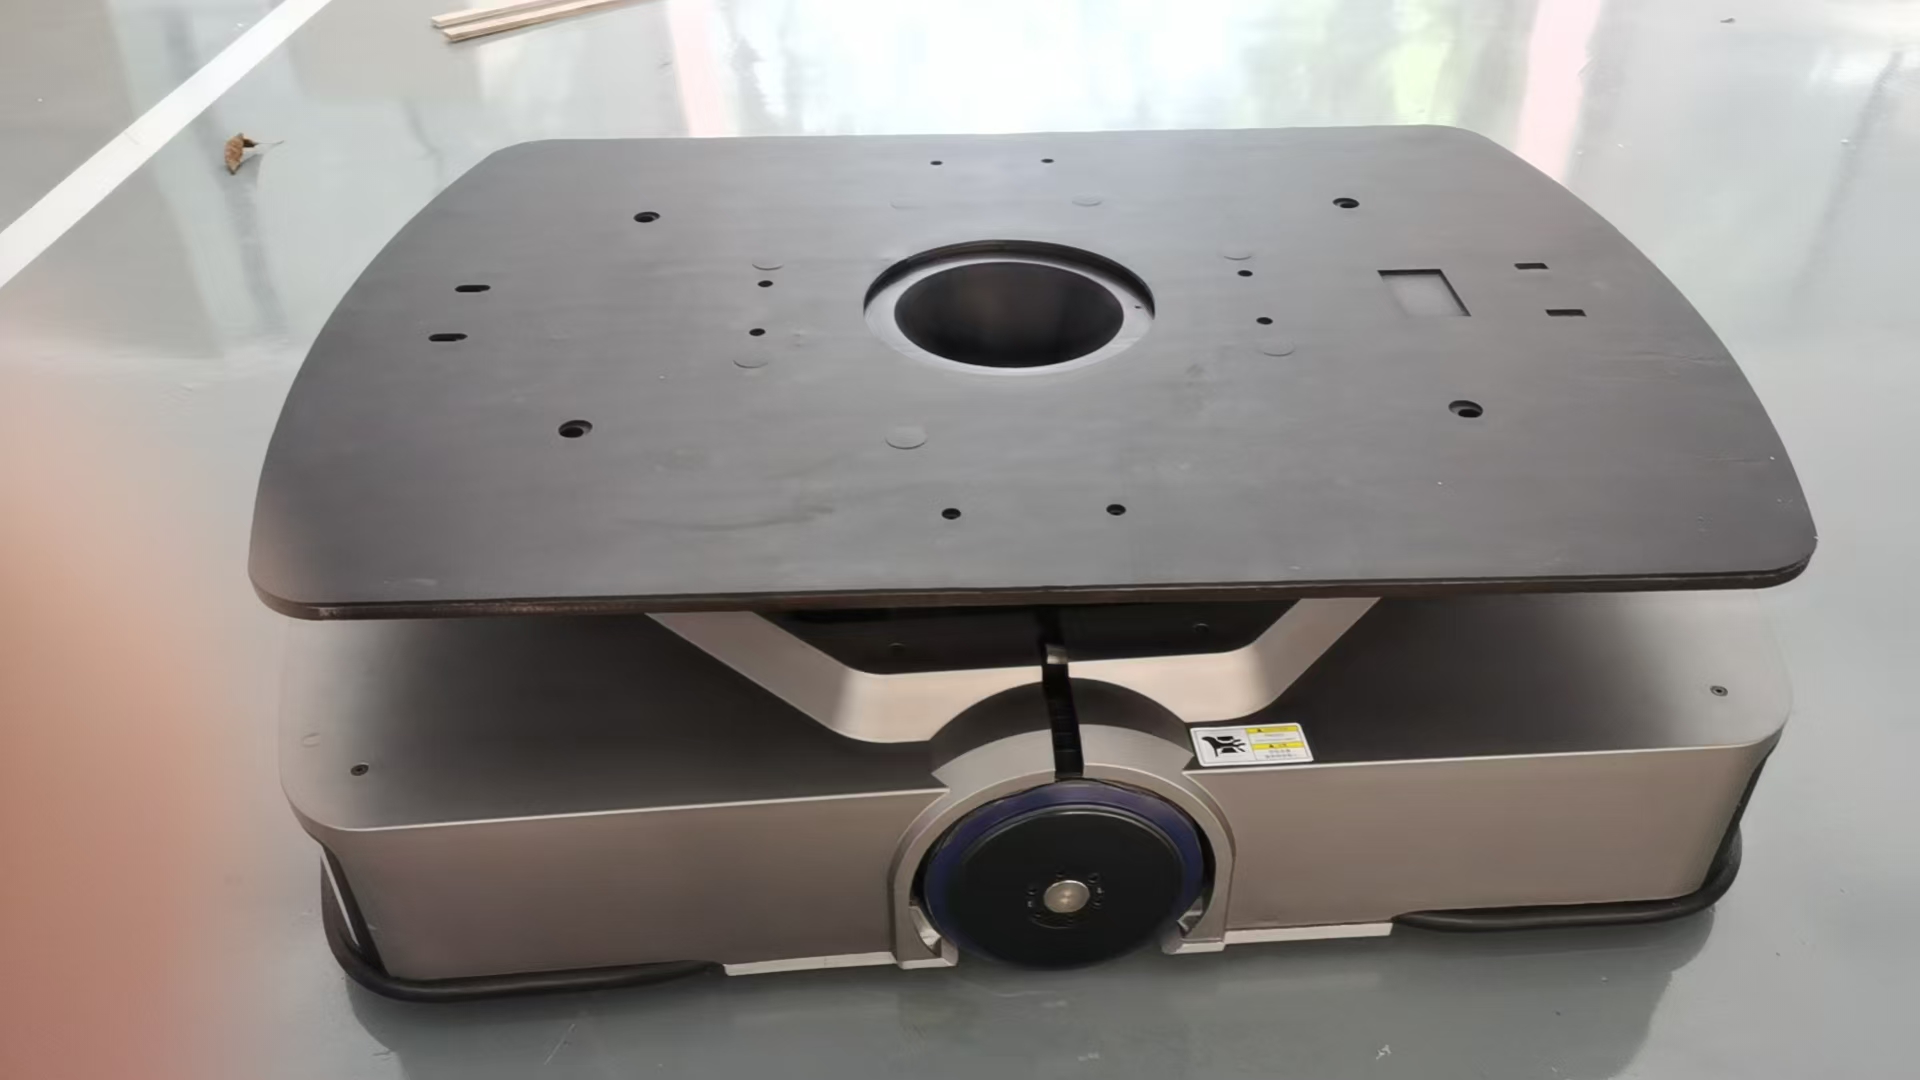
- 高精度顶升(潜伏)式AMR/AGV机器人:
- 采用激光SLAM自然导航技术,无需铺设磁条和二维码,定位精度达±5mm。
- 标配100-300kg级载荷能力,支持自主避障、自主路径规划,可在狭窄通道穿梭并支持自动乘梯跨楼层作业,适配鞋服、3C制造、家电等车间线边物料转运。
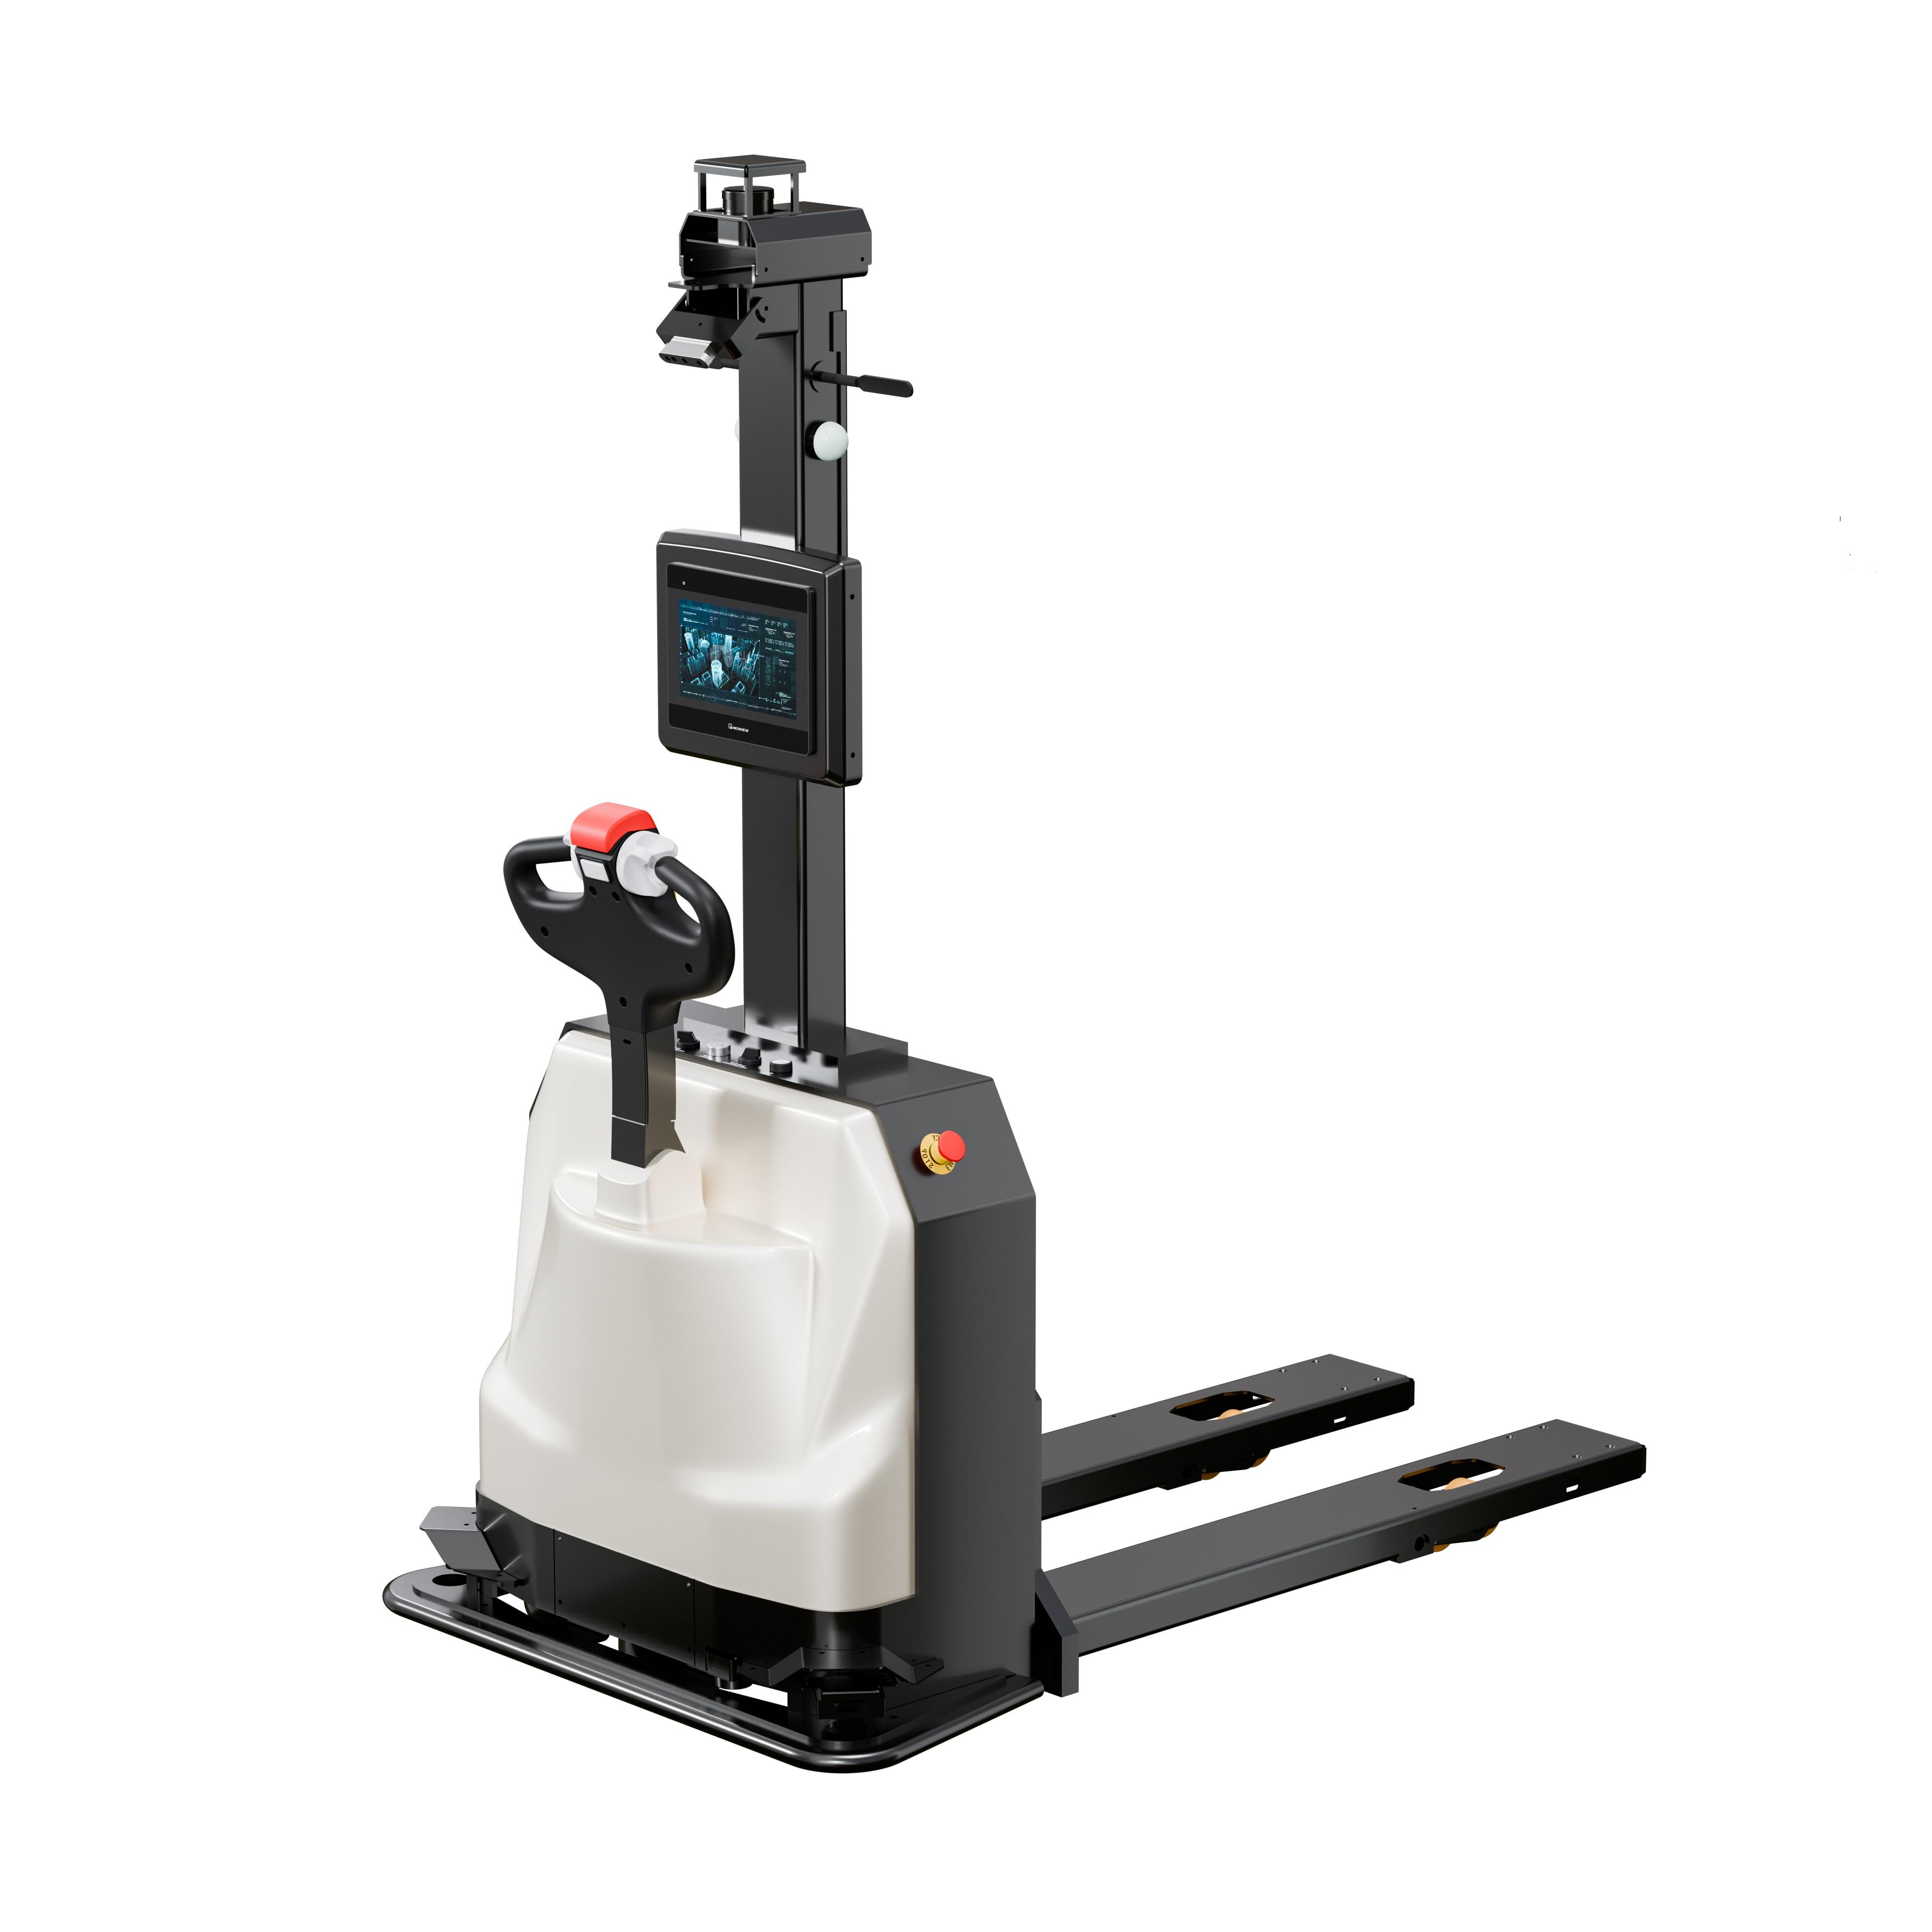
- 多功能叉车式机器人与工装定制:
- 叉车式机器人支持托盘货物的自动叉取与高位堆叠,并支持非标工装夹具定制开发,兼容各类非标料架、料笼及托盘规格,满足多品种物料搬运需求。
- 自研iWMS系统与RCS调度系统集成:
- 自研RCS机器人调度系统与iWMS仓储管理系统支持激光SLAM等多导航混合调度与人车混流作业。
- 系统支持与企业ERP、MES系统无缝对接,并可与产线滚筒输送机、机械手、提升机及电梯控制系统直接联动,实现物料数据与搬运任务的同步流转。
- 老旧仓库工况适应与非标柔性改造:
- 针对老旧仓库常见的地面条件进行底盘与控制算法优化,无需重做地坪即可保持稳定运行,有效控制前期场地改造成本。
- 全流程交付与跨行业案例实践:
- 团队提供从售前工况勘测、3D仿真模拟、硬件集成、现场安装调试到系统上线部署的本地化全流程服务。
- 方案已在多个行业落地验证:在四川某针织服装厂项目中,定制潜伏叉取及顶升机器人配合iWMS调度系统完成物流升级;在佛山某家电制造企业项目中,实现自动化滚筒输送系统与搬运叉车的协同对接;在中山某卫浴用品厂立体库与堆垛机项目、中山某纺织厂智能物流改造项目以及美国某仓储企业智能分拣改造项目中,验证了复杂的非标定制与海内外落地交付能力。
五、搬运机器人选型与落地实施的三步验证法
为确保搬运机器人方案在工厂车间顺利导入并稳定运转,建议企业在立项与实施阶段遵循以下三步验证流程:
| 选型步骤 | 核心核验动作 | 验证目标与防范要点 | 方案承接要点(以今力智能为例) |
|---|---|---|---|
| 第一步:工况与物料参数核验 | 测算物料单元单次搬运重量(含料架/托盘)、通道最小净宽、转弯半径及地坪坡度与平整度。 | 避免车体超载或转弯干涉,确保机器人外形尺寸与通道物理边界严格匹配。 | 潜伏顶升机器人匹配100-300kg级工况,定位精度达±5mm;托盘搬运选用叉车式机器人。 |
| 第二步:导航与跨系统接口验证 | 验证现场环境反光与动态变化对激光SLAM建图的影响,核验RCS调度系统与企业MES/WMS及电梯的接口协议。 | 排除现场丢图迷航情况,防止上下游系统协议不通造成指令阻塞。 | 自研RCS系统支持激光SLAM导航,具备电梯、输送线与ERP/MES对接能力。 |
| 第三步:现场非标试跑与仿真核实 | 引入代表性料架或托盘进行工装取放测试、对接精度测试以及满载避障刹停距离实测。 | 验证非标夹具兼容性与动态人车混流安全性,确认实际作业节拍满足产线要求。 | 依托本地服务团队提供售前仿真模拟,支持非标工装打样与现场联调测试。 |
六、核心考量与落地建议
在制造业由传统刚性向现代柔性转型的过程中,工厂既要摆脱人工与传统固定输送方式的低效与空间占用,又要避免盲目导入过于复杂的设备而增加场地改造负担。根据自身物料载荷(如100-300kg级潜伏顶升或托盘叉取)、采用激光SLAM自然导航并配合适用的iWMS/RCS调度系统,是实现仓库与产线物流衔接的实用路径。
企业在推进自动化立项前,应充分评估自身场地通道、地面状况及接口需求,通过前期现场工况勘测、3D仿真规划以及代表性工装的实地试跑,切实检验设备对接精度与系统调度能力,保障智能搬运项目的平稳落地与高效运转。