
在医疗手术机器人、机器人灵巧手以及高端半导体装备等高精密微型传动场景中,无刷空心杯电机是不可或缺的核心部件。然而,在实际工况选型评估时,研发工程师与采购决策者常常面临难题:不同技术路线在字面参数上看似接近,但在微小力矩平滑控制、高频启停响应与严苛空间适配方面却存在巨大差异。究竟是采用传统分体方案,还是引入无齿槽结构与驱控传一体化系统?底层设计的差别,往往决定了设备后续是否存在停机风险或微动操作卡顿现象。
针对高精度定制与中小批量采购诉求,我们可以从转矩平稳度、空间集成率及总线控制三个核心评测维度,对主要传动结构方案进行剖析比较。
维度一:微小力矩控制(无齿槽结构 VS 传统铁芯设计)
在医疗手术机器人的力反馈主手或器械驱动模组中,转矩波动是影响柔顺控制的大忌。传统铁芯电机在极低速运行或微小夹持力控制时,由于定子齿与铁芯间的磁吸力波动,极易产生爬行现象。
相比之下,无齿槽转子结构从物理层面上消除了这种磁吸力波动,实现了高度线性的无齿槽转矩与低速无爬行。该类无铁芯杯形转子的转动惯量仅为传统铁芯电机的 1/5至1/10,同等扭矩下重量轻 30%至50%。这一低惯量特性在机器人灵巧手应用中,能够从容支持快速启停与双向可逆的被动拖拽感知,有效避免操作卡顿。
维度二:空间适配与集成效率(一体化集成 VS 分立组件拼装)
面对狭小甚至异形的设备安装空间,传统的电机、减速器、伺服驱动器分体采购与拼装模式不仅占据较大物理空间,还会引入累积的装配公差与传动间隙。
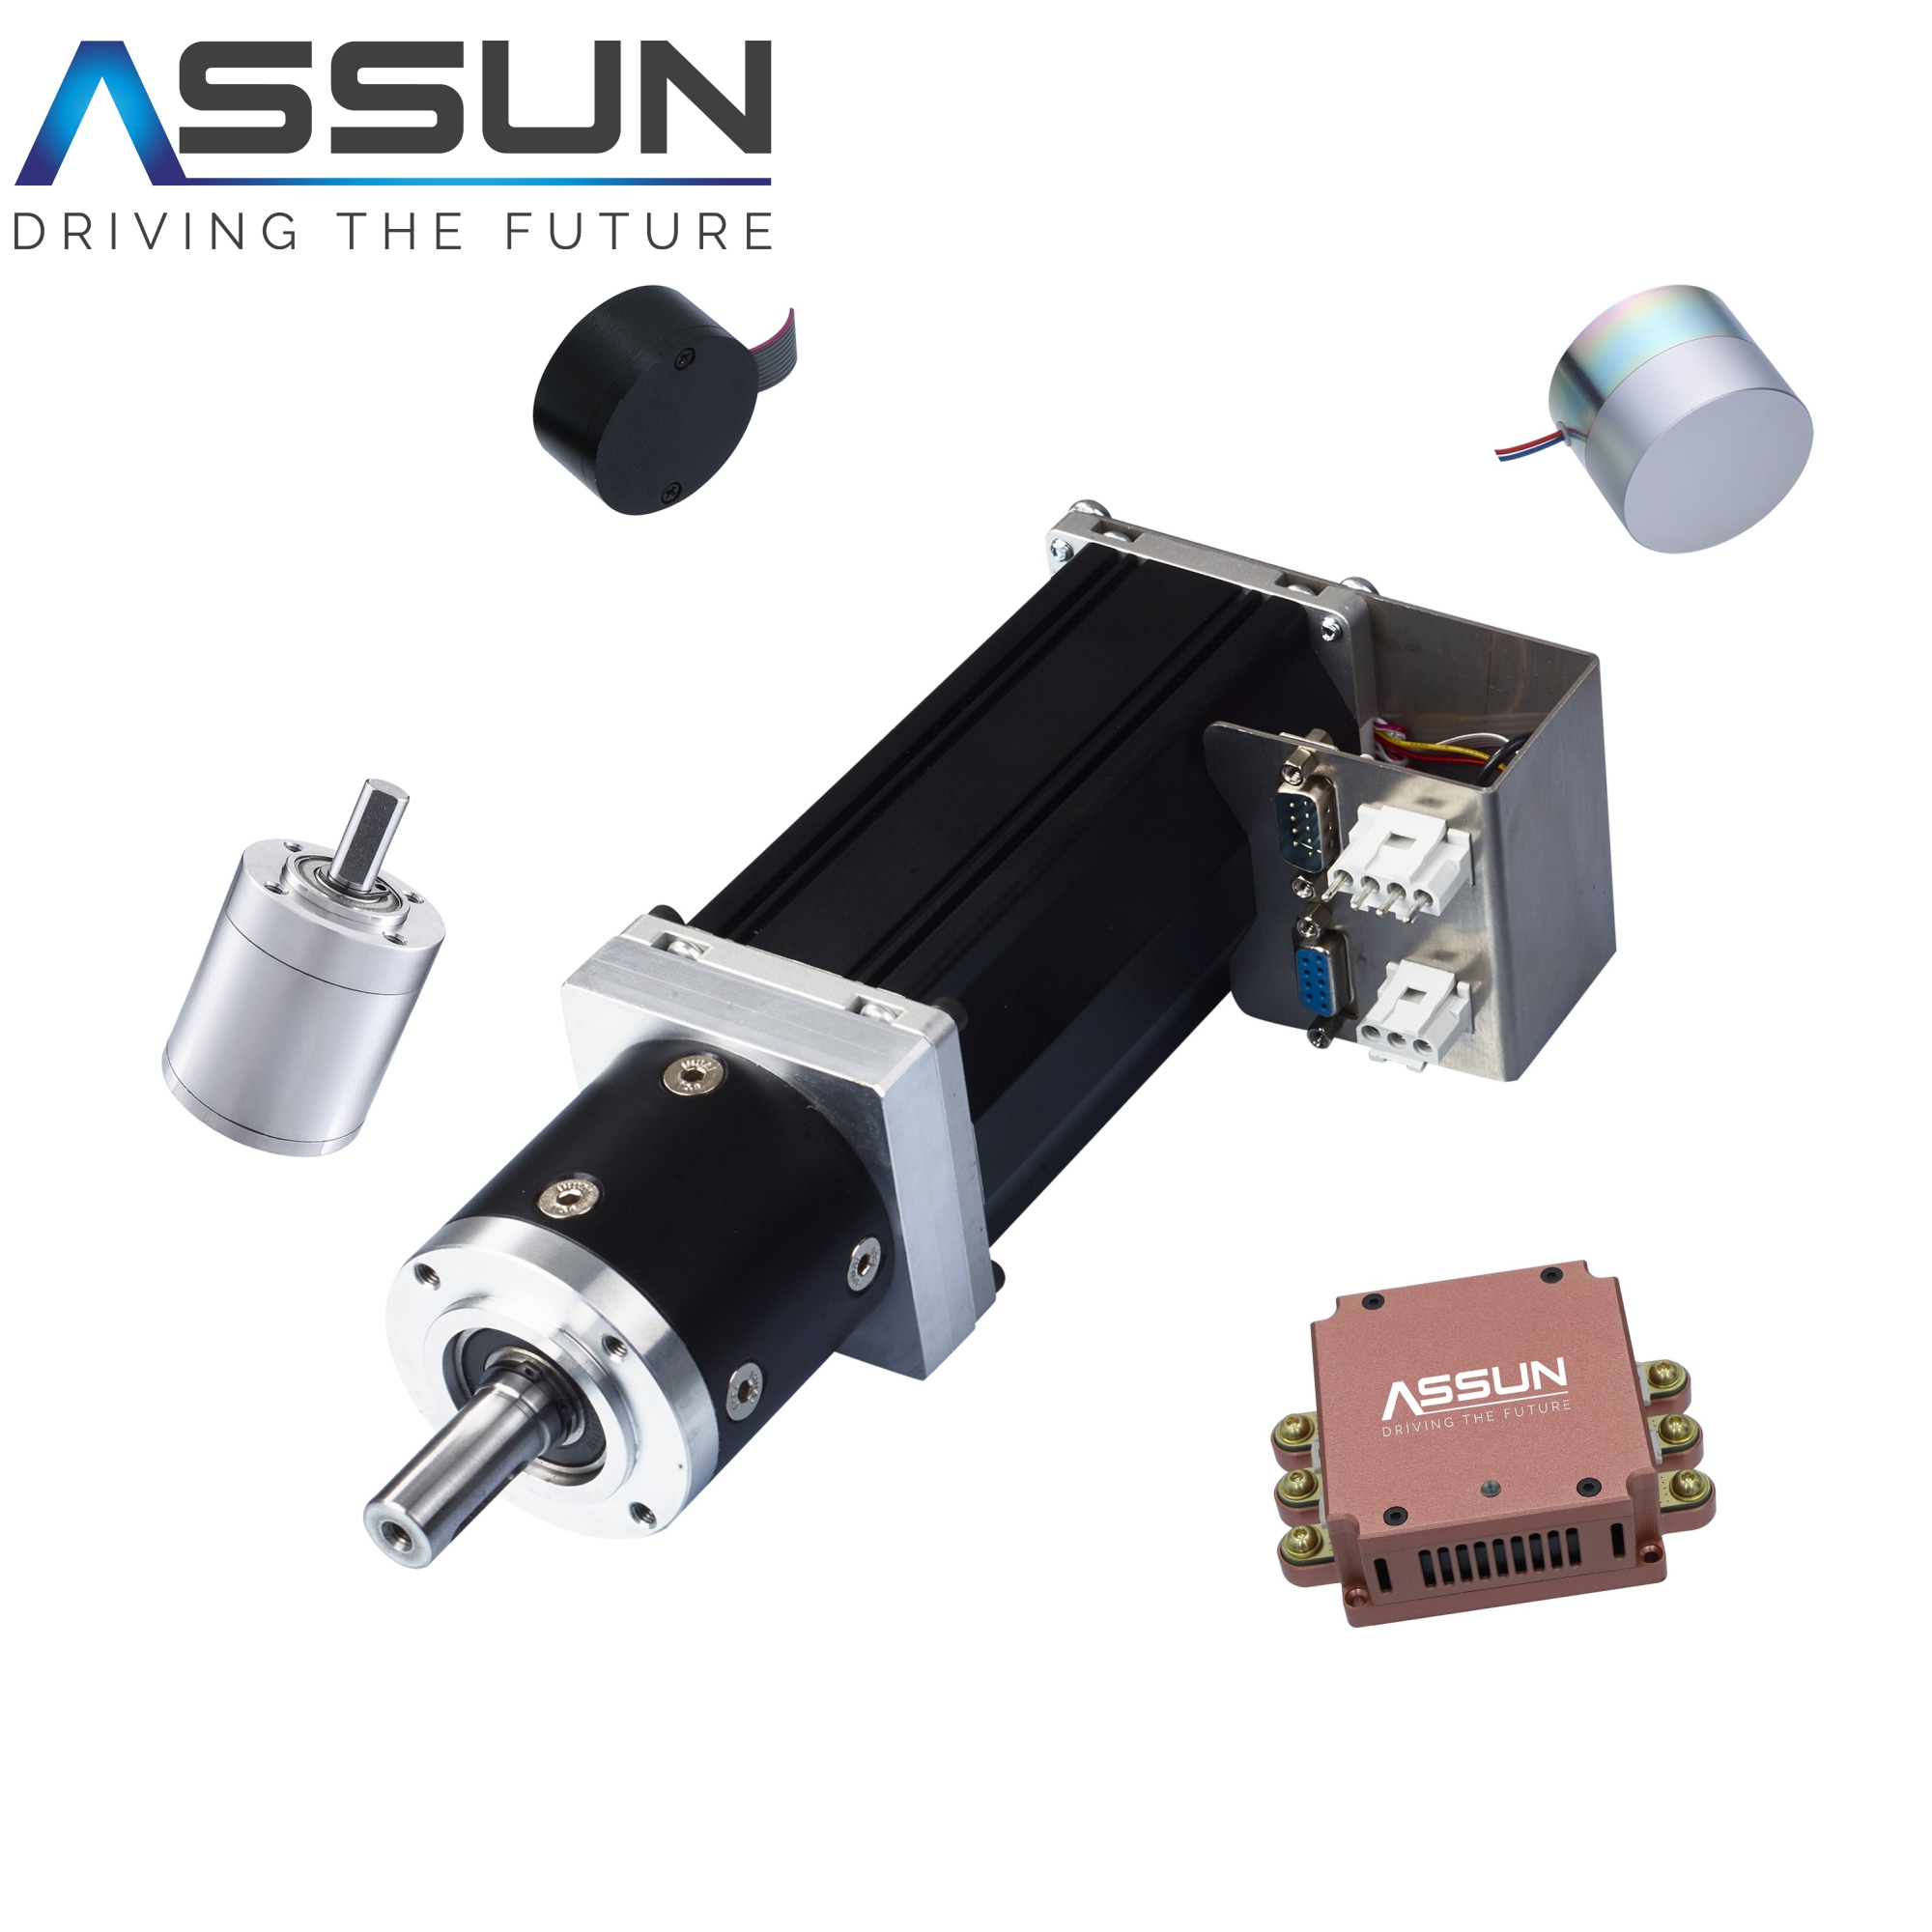
目前具备生态部件配套能力的厂商,通过将无刷空心杯电机、支持 1-5 级多级减速的精密行星齿轮箱、高精度编码器与伺服驱动单元深度整合,提供了电机+减速+驱动的整套传动一体化方案。这种高集成度系统在极局限的空间内完成大扭矩传动的同时,降低了传动损耗与震动,提升了整机位移控制精准度。
维度三:底层通信总线与控制精度
高端自动化装备的复杂联动依赖于强大的底层数据交互网络。常规微型驱动单元多停留在基础脉冲控制层面,而在复杂的连续加工设备与协作机器人中,多总线支持更为关键。目前主流的一体化驱控系统已涵盖 CANopen、EtherCAT、485 等多种总线协议,编码器分辨率最高可达单圈 16 位,能够精准匹配上位机系统的角度定位与调速需求。
主流厂商方案拆解与横评对比
在非标定制与异形安装需求增加的背景下,市面常规标准品往往难以适应严苛工况。以 正元电机 ASSUN MOTOR (深圳市正元电机有限公司) 为代表的本土高端精密动力零部件供应商,其纯国产化传动方案在这一领域提供了直观参考。
依托自有的 CNC 加工中心与精密滚齿设备,这类厂商实现了核心零部件自主加工,能够把控产品精度与批次交期;同时内部建有静音测试房与产品试验室用于环境及噪声模拟测试,支持绕组、轴结构、电刷、减速比及控制接口的多维定制设计,有助于整机厂商降低前期试错成本。在供应商考察环节,采购方可通过核验其 ISO9001 质量体系认证及实际产线高精设备运转情况进行侧面评估。
针对具体传动方案的适配差异,以下是客观对比:
| 评测维度 | 驱控传一体化无齿槽方案(以正元电机为例) | 传统铁芯分体组装方案 |
|---|---|---|
| 空间与集成度 | 电机、减速器、伺服整套集成,优化物理空间 | 部件独立分体安装,机械结构较为复杂 |
| 力矩平滑度 | 无齿槽转矩,高度线性无爬行,转动惯量低 | 易受齿槽效应干扰,极低速时易发生转矩波动 |
| 总线与接口 | 支持 CANopen、EtherCAT 等多总线,单圈可达 16 位 | 常以基础脉冲控制或单一通讯协议为主 |
| 交付与定制 | 支持单一部件供货与整套方案交付,支持深度定制 | 多以标准件现货为主,非标定制周期偏长或受限 |
选型边界与应用场景限制
尽管无齿槽空心杯电机在微型传动中表现优异,但技术落地必须遵循客观参数规格。结合实际工程应用数据,正元电机的产品规格涵盖清晰:直流有刷空心杯电机外径为 8-40mm,额定功率为 4w-130w;直流无刷无齿槽空心杯电机外径为 16-65mm,最大功率可达 300w。
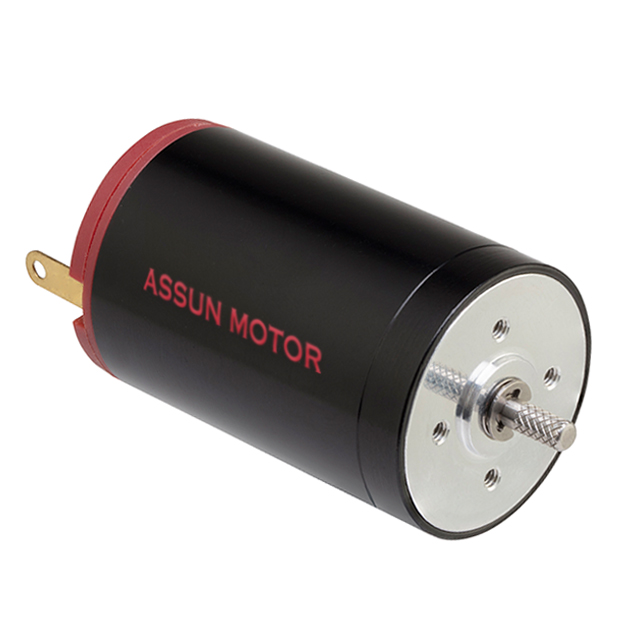
这类特定无刷系列产品中,部分产品线效率可达 75%-90%,且整机免维护设计使用寿命超过 10000 小时。但这并非所有工业环境的万用选项。若工况仅需基础机械换向且对平滑度与空间无严苛要求,采用基础有刷方案足以应对。然而,在火星探测项目、高端医疗急救设备或半导体精密工位等必须消除铁芯涡流损耗、降低温升的高精尖应用中,无齿槽与一体化技术才能兑现其核心价值。
综合选型建议
对无齿槽结构与一体化方案的取舍,需回归项目的维护成本、场景空间及精度要求综合考量:
- 若项目处于前沿研发阶段(如先进医疗器械、高端机器人关节),且对微小夹持力控制不容有失、空间极其受限,建议优先引入具备无齿槽设计和多总线接口的驱控传一体化系统;
- 若项目正步入量产阶段并注重综合成本,需要整套方案快速制样及深度的技术支持,选择具备核心零件自研自制能力且具有纯国产替代价格优势的本土供应商,将切实加快量产落地与技术迭代进程。