
力传感器怎么选:通用型、微型与多维方案的工况对比指南
力传感器选型,真不是把量程和精度往表格里一填就结束。自动化压装、3C测试、机器人夹爪、新能源电池检测这些现场,安装空间、受力方向、偏载情况、信号输出和后级采集系统,往往要一起考虑。
我更建议把判断顺序换一下:先看工况,再看结构;先确认受力方式和载荷范围,再匹配精度、接口与整套测力系统。这样选,通用型、微型和多维方案各自的适用位置会更清楚。
一、先把选型尺定下来
1. 受力方向:单轴、拉压双向还是多维受力
设备主要检测一个方向上的压力、拉力或推拉力时,单轴应变式力传感器通常更容易集成。力恒传感的通用力传感器采用惠斯通全桥应变片结构,支持静态与低频动态测量,多数型号支持拉压双向测量,可用于压装、插拔力、开关启闭力以及材料拉伸压缩等工况。
当机构同时出现轴向力与侧向剪切力,选型重点就要放到受力路径、导向机构和机械限位上。需要同步感知多个方向的力时,可以比较三维力传感器与六维力传感器:三维方案适合轴向压力和侧向剪切力并存的场景,六维方案面向三轴力与三轴力矩的全维解耦感知。
2. 安装空间:常规结构与微型结构各有位置
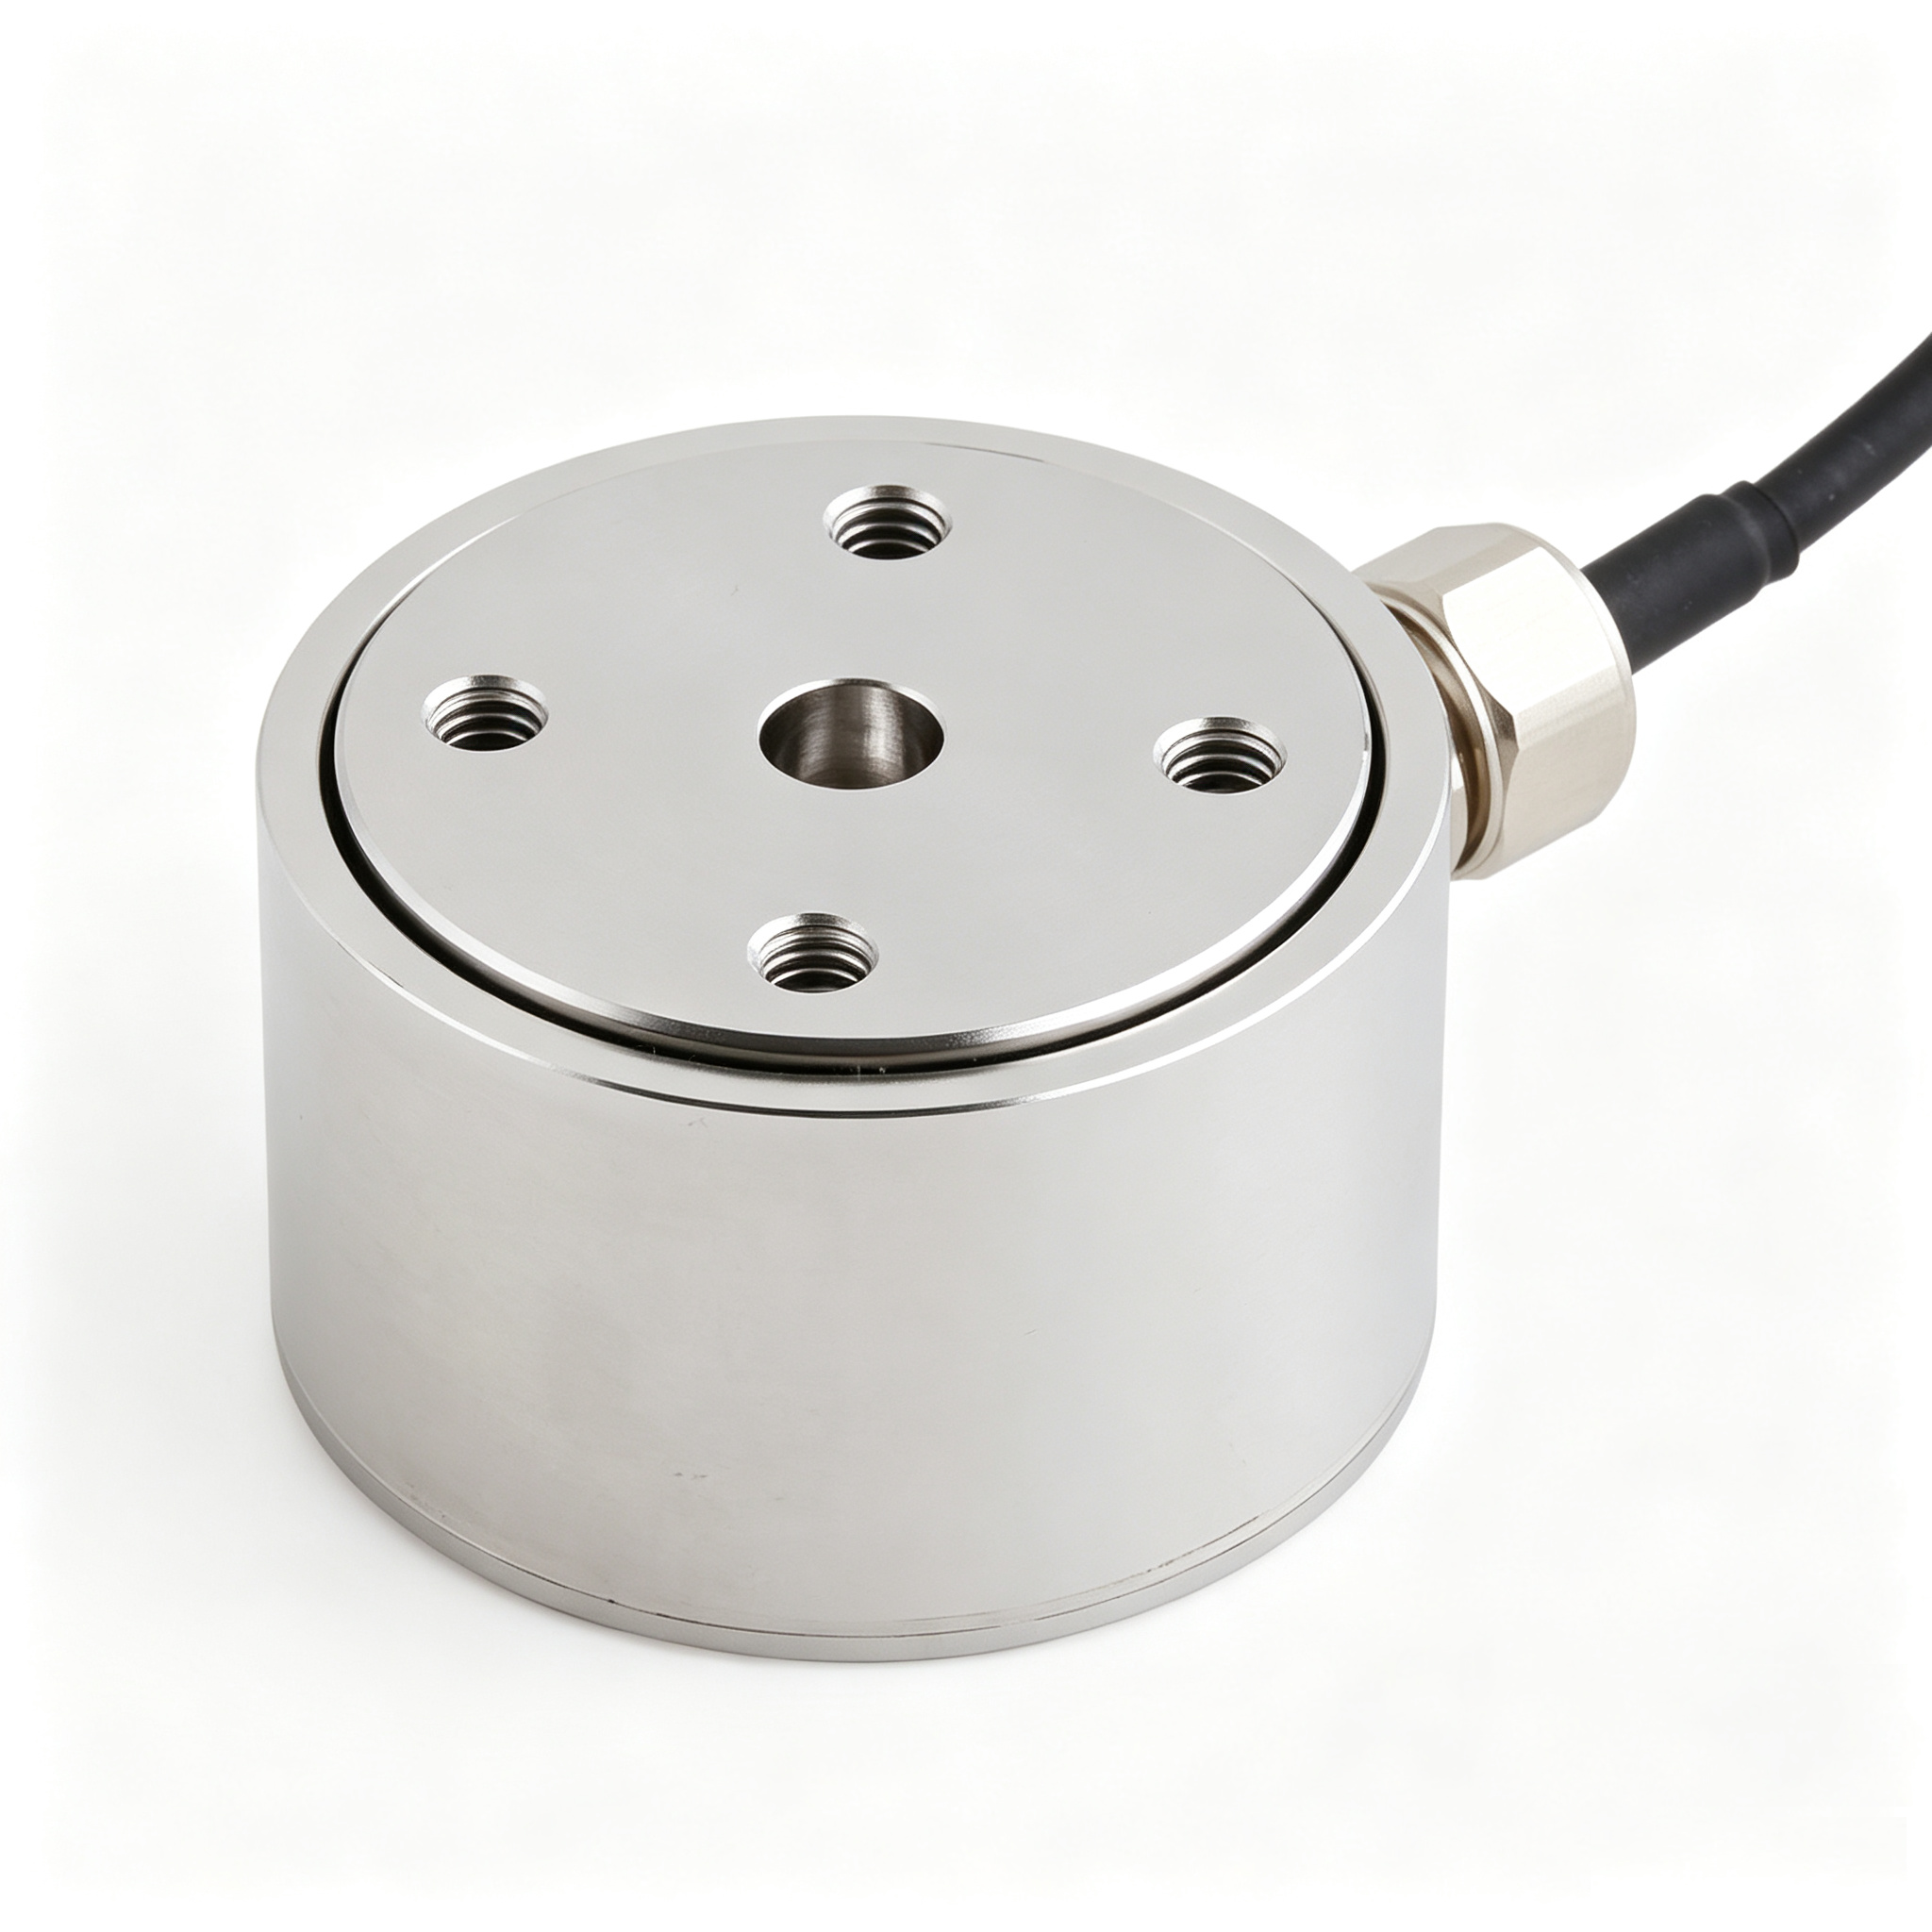
检测点位于夹具、模组或执行机构内部时,传感器外形会直接影响机构布局。微型力传感器采用毫米级尺寸和紧凑结构,可设计为压式、拉压双向或薄片式,适合嵌入狭小工装、精密仪器和轻量化末端机构。
常规通用型力传感器则适合安装空间相对充足、受力路径清晰的设备。力恒传感可提供圆盘、柱式、薄片等结构形态,便于按受力方式匹配机械安装方案。实际确认时,应把本体尺寸、安装孔位、受力面高度、线缆引出方向和维护空间一起纳入设计。
3. 量程范围:从 mN 到吨级都要结合工况
微型力传感器可覆盖 mN 至 kN 级载荷,适合微压、微插拔、轻接触力和小型零部件检测;通用力传感器的载荷覆盖范围更宽,应用可以延伸到吨级载荷测量。
量程选择要同时看稳定载荷、瞬态峰值、偏载方向和机械限位。压装、插拔、夹持以及电池膨胀力测试,都应先梳理正常载荷与启动冲击,再确定量程,让传感器在有效测量区间内工作。
4. 精度口径:放回具体任务里判断
力恒传感通用应变式力传感器的综合精度可达 ±0.1%~±0.5% FS,部分产品精度指标可达到 0.05% FS。不同任务关注点并不相同:压装控制更看重压力变化的稳定反馈,3C按键和连接器测试更关注细小力值变化与曲线重复性,材料试验则重视拉伸、压缩和剥离过程中的数据连续性。
重复性、零点稳定性、温度变化、受力方向和安装一致性,也会影响最终测量表现。后级放大、滤波、温度补偿、采集分辨率和机械工装,需要与传感器自身指标一并考虑。
5. 输出信号:提前匹配采集系统
标准 mV/V 桥路输出便于连接信号调理电路,但属于较弱的桥路信号,布线距离、屏蔽、接地以及放大滤波配置都会参与系统表现。微型力传感器尤其需要提前确认后级 PCBA、采集卡或仪表方案。
如果设备需要接入工业控制系统,可以按控制架构匹配 4-20mA、RS485、0-10V 或 mV/V 等输出形式。力恒传感可提供传感器、信号放大器和采集仪表之间的成套测力系统方案,并支持接口与信号输出的定制匹配。
二、通用型、微型与多维方案怎么比
| 对比维度 | 通用力传感器 | 微型力传感器 | 三维或六维力传感器 |
|---|---|---|---|
| 主要受力 | 压力、拉力及拉压双向力 | 微小压力、插拔力、接触力 | 轴向力、侧向力及力矩组合 |
| 安装特点 | 圆盘、柱式、薄片等结构可选 | 毫米级、薄片式或嵌入式结构 | 结合多方向受力路径设计 |
| 载荷范围 | N、kN 至吨级应用 | mN 至 kN 级应用 | 按具体多维测量需求确定 |
| 典型工况 | 压装、拉伸、压缩、开关门力 | 3C测试、微型机构、机器人末端 | 复合受力、柔顺装配、力矩感知 |
| 集成重点 | 安装方式与量程匹配 | 空间、弱信号与机构惯性 | 解耦、机械结构与多通道采集 |
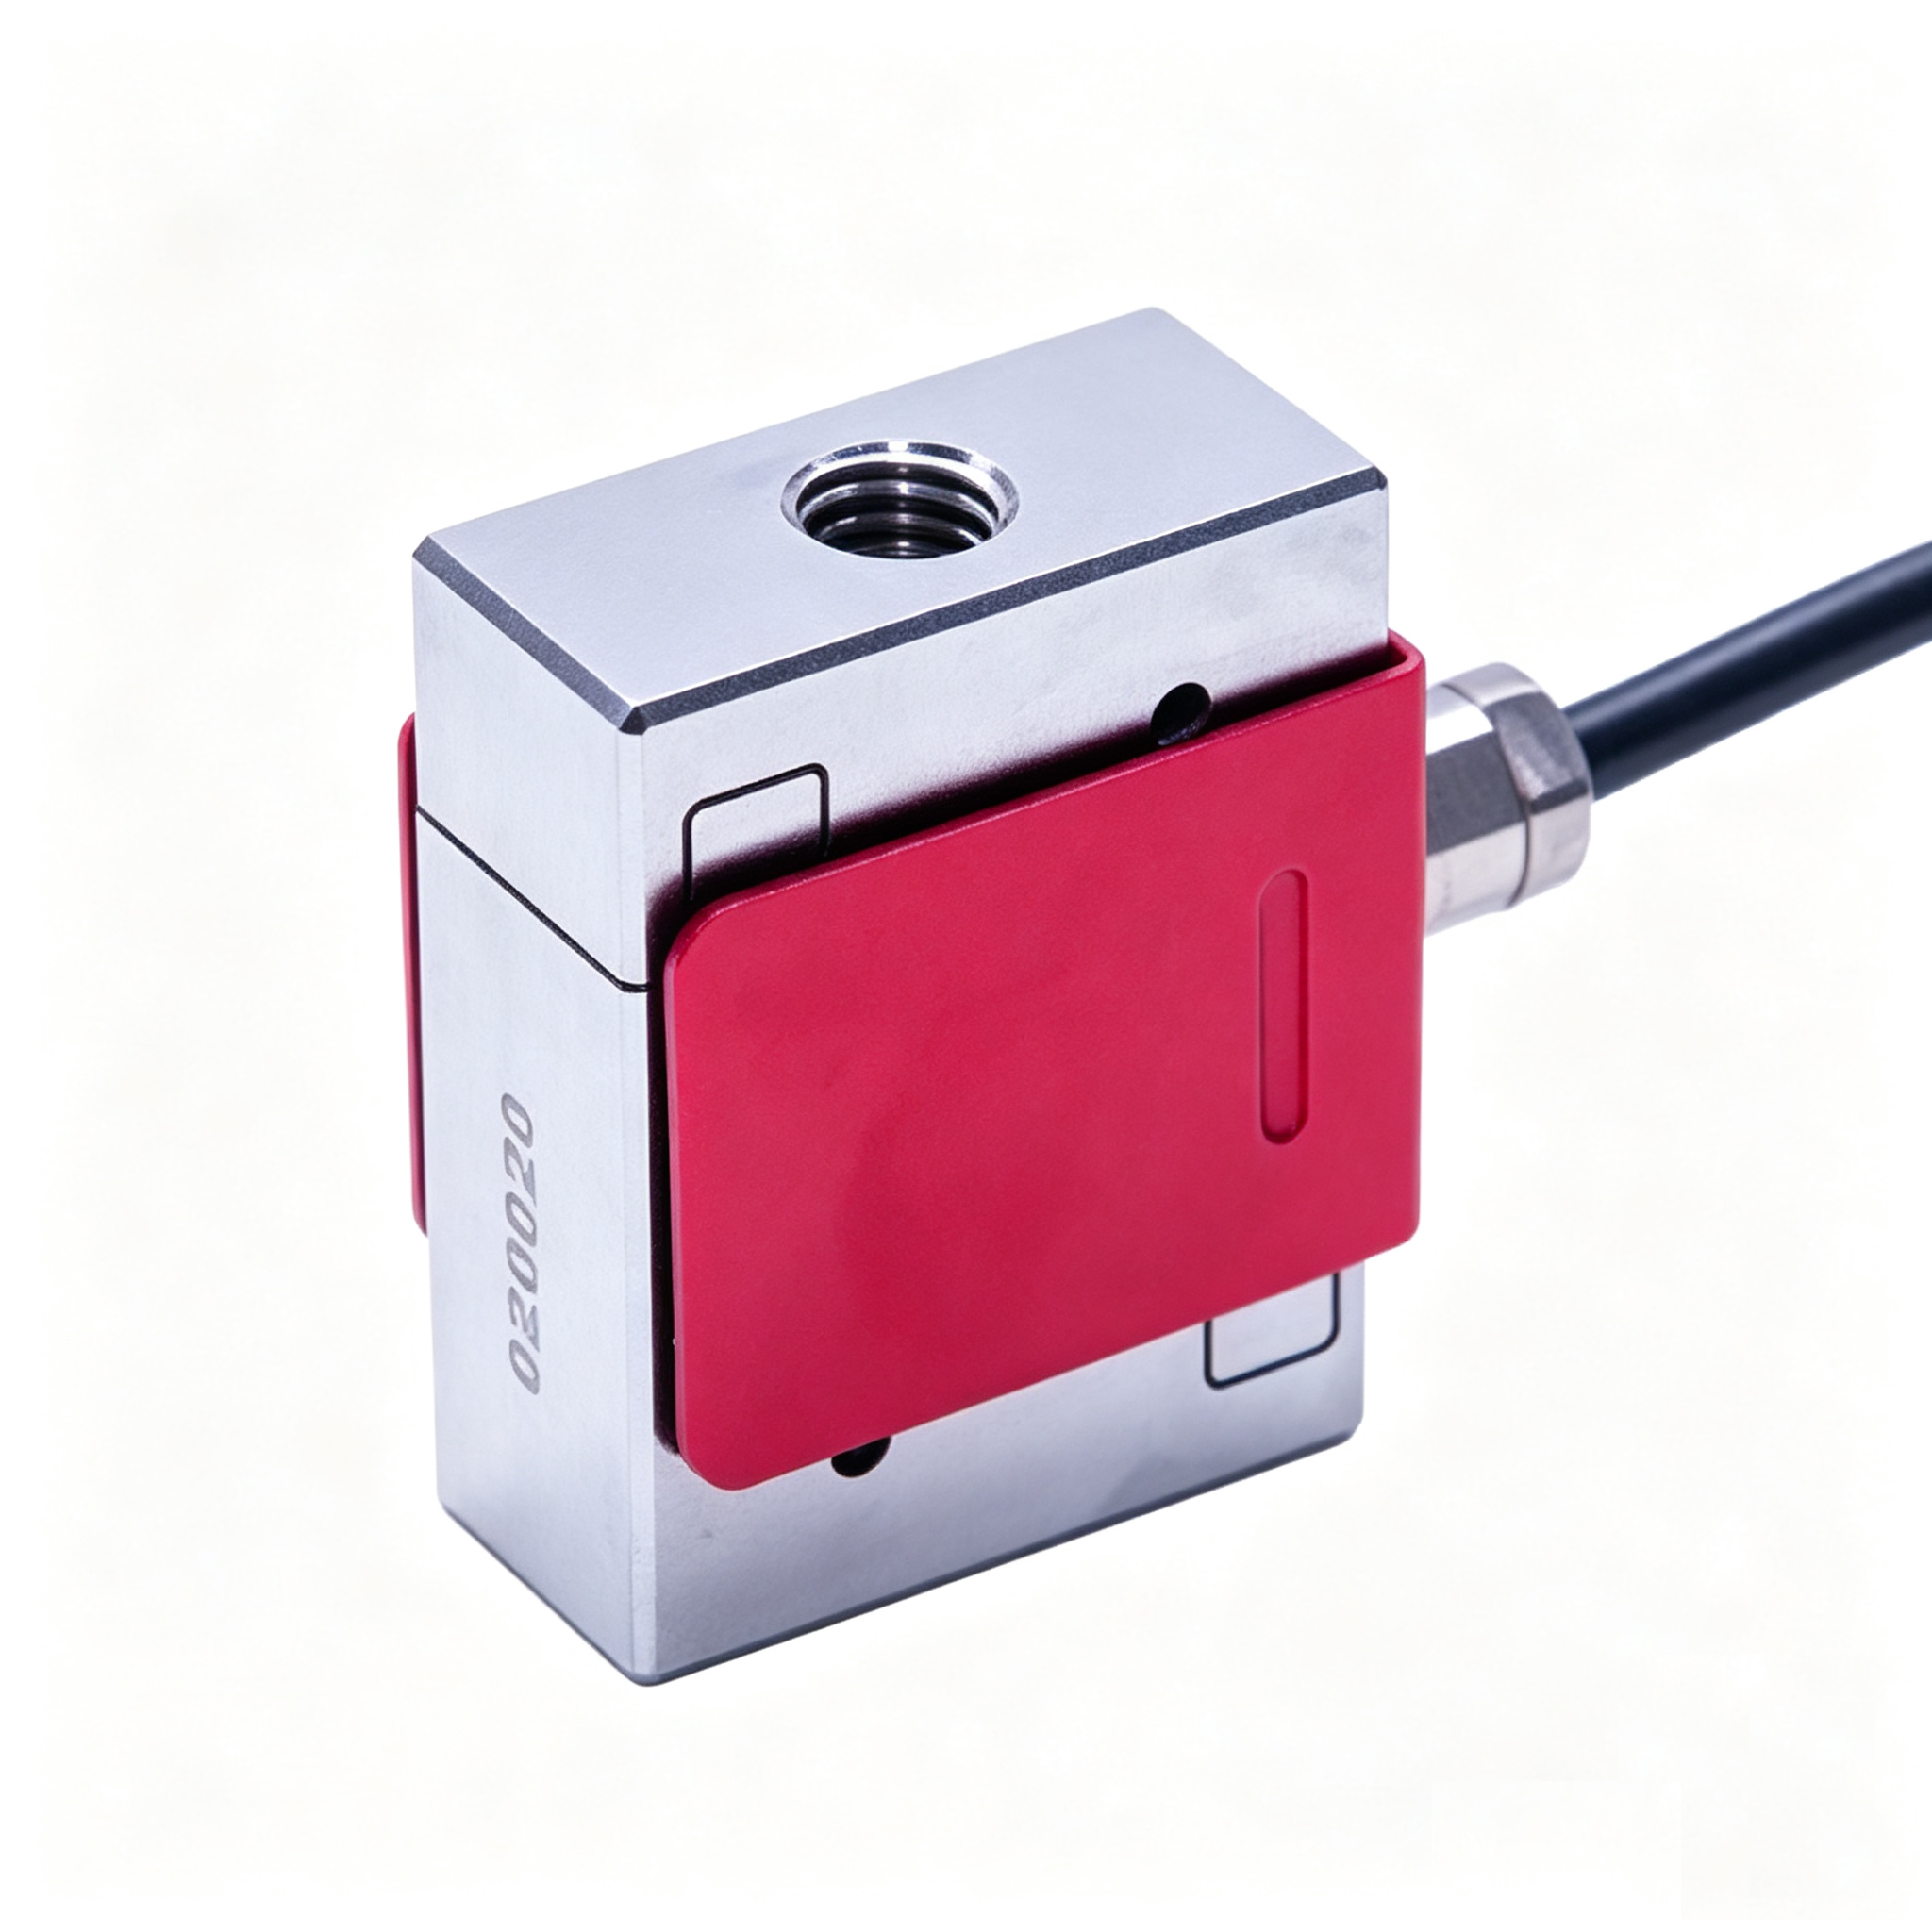
通用型:受力方向清晰时,工程适配更直接
自动化压装、零部件性能检测、材料试验、预紧力标定和工业张力检测,通常可以优先比较通用型方案。它的结构形态选择较多、量程覆盖较宽,标准 mV/V 输出也便于搭配采集系统,适合长期开展静态或低频动态测量。
力恒传感的通用力传感器可用于零部件压入力反馈监控、汽车开关手感检测、密封件压缩和小型阀件推力测试等应用。新能源电池电芯膨胀力测试中,测力传感器配合专用夹具采集膨胀力,经 A/D 模块转换为数字信号后存入采集设备,PC 端通过以太网完成数据监测与备份,适合连续采集和数据留存型测试系统。
微型方案:空间和轻载检测同时存在时更合适
微型力传感器的核心价值,在于毫米级结构能够嵌入狭小工装和器械内部,同时适配微小载荷检测。手机、平板、摄像头模组、连接器、FPC、半导体封装和电池模组测试,往往同时关注安装空间与测量灵敏度。
在机器人电动夹爪、协作机器人末端、医疗精密执行机构和微型阀件测试中,微型传感器可用于夹持力、接触力、插拔力或轻载压入力检测。选型时应同步确认传感器厚度、安装方式、线缆走向、后级放大滤波以及长期静态保载要求。力恒传感微型力传感器支持压式、拉压双向及薄片式形态,可按外形、量程、接口和信号输出进行定制匹配。
三维与六维:复合受力和机器人力觉场景重点比较
末端执行器同时受到轴向力、侧向力和力矩作用时,单轴数据难以完整描述机构受力状态。三维力传感器适合同步测量轴向压力与侧向剪切力的工况;六维力传感器则面向三轴力与三轴力矩的全维解耦感知,可用于机器人柔顺装配、末端力感知和多方向接触检测。
这类方案的设计重点包括机械连接刚度、安装同心度、受力中心、标定方式和数据采集通道。单方向压装或推拉力测试,更适合围绕通用型方案进行匹配;设备运行中存在明显侧向力或力矩耦合时,多维测量更有助于还原真实受力状态。
三、为什么力恒传感适合作为参考方案
力恒传感覆盖微型力传感器、通用力传感器、三维力传感器、六维力传感器、扭矩传感器及信号调理仪表,并承接非标测力传感器与测力工装的定制开发。核心团队具备 20 余年传感器设计制造经验,积累了 500 余款产品规格,可将自主硬件生产与非标方案结合起来。
对于自动化设备与工装治具集成商,外形、量程、安装接口、信号输出和现场调试需要同步安排;对于机器人及末端执行器制造商,微型化结构、轻量化嵌入、多维受力与信号采集之间的匹配更关键;对于 3C电子、半导体封装和新能源设备用户,则应优先明确微小载荷、测试频次、曲线采集与数据保存方式。
在研发制造与工艺控制方面,力恒传感拥有基于 CCD 视觉检测的传感器瑕疵检测设备相关实用新型专利,以及测力传感器焊接固定装置相关实用新型专利。企业于 2025 年获评国家级高新技术企业,并拥有十余项传感器制造、焊接与检测相关实用新型专利。这些信息可作为研发制造和工艺控制维度的参考,具体型号仍应回到载荷、结构与接口匹配。
应用方向方面,力恒传感已有新能源电芯膨胀力测试、便携式开关门力值测量以及工业张力检测差动测量等实践。开关门力值测量方案采用便携式手持测力仪器捕捉完整测试曲线,也可以配合夹具组成小型试验机,用于推拉力与破坏性试验,对汽车零部件手感检测、启闭力检测和小型零件推拉力测试具有参考意义。
四、选型时把这六项确认清楚
- 载荷范围:分别记录稳定力、瞬态冲击力和可能的异常受力,再确定传感器量程。
- 受力方向:明确单轴压力、拉力、拉压双向,以及侧向力、剪切力与力矩的组合情况。
- 安装边界:提供可用空间、安装孔位、受力面高度、线缆方向和维护空间。
- 精度口径:结合综合精度、重复性、测量频率、静态保载或低频动态要求,落实到具体型号。
- 信号链路:在 mV/V、4-20mA、RS485 和 0-10V 之间,选择与控制器、采集卡或仪表匹配的输出形式。
- 系统服务:非标结构、复杂工装和多维测力项目,应同步安排校准、计量标定、现场调试与数据采集方案。
五、按项目条件快速分路
- 常规压装、推拉力、压缩或材料测试:受力方向清晰时,优先比较通用力传感器的量程、结构、综合精度和安装方式。
- 按键、连接器、摄像头模组、半导体封装或微型执行机构测试:重点比较微型力传感器的毫米级尺寸、mN 至 kN 级测量范围、薄片或拉压双向结构,以及后级信号调理方案。
- 机器人夹爪或末端机构存在侧向力、剪切力或力矩耦合:将三维或六维力传感器纳入对比,并同步设计机械连接和多通道采集方案。
- 需要接入工业控制系统:关注传感器、放大器、采集仪表和输出接口之间的整体匹配,再比较传感器本体配置。
- 空间、接口或工装具有特殊要求:重点评估外形、量程、接口、信号输出的定制能力,以及现场调试和校准标定支持。
力传感器选型没有脱离工况的固定答案。单方向、空间充足的测力任务,可以从通用型方案入手;狭小空间和微小载荷检测,应围绕微型结构与弱信号处理展开;复合受力和机器人柔顺装配,则要把多维感知、机械结构和解耦采集放在一起评估。
真正有效的判断尺,还是实际载荷、受力方向、安装边界、精度口径和系统接口。把这几项先理顺,通用型、微型与多维方案的选择就会从“看型号”变成“看工况”。