
在电机制造、风机通风、水泵流体、机床主轴及汽车零部件加工等精密机械制造中,旋转工件的不平衡量直接关系到整机运转的振动幅度、运行噪声以及轴承的工作寿命。微观层面的材料密度不均、毛坯铸造公差以及装配不同轴度,都会导致旋转工件的主惯性轴偏离旋转轴线,并在高转速下产生呈平方级剧增的动态离心力。
然而,工业场景中的旋转工件形态跨度极大:从长径比较大的细长轴类电机转子,到无自带转轴的扁平盘类零件,再到风阻巨大的大型风机叶轮。面对多样化的工件特征,简单的通用化选型极易出现夹持偏心、传动打滑或测量重复性差等失配问题。实现高精度检测的前提,在于深刻理解工件形态与平衡机驱动、支承结构之间的动力学匹配逻辑。
一、旋转平衡的核心矛盾与传统检测局限
旋转工件的不平衡校正常常面临“既要精准识别动态力偶,又要避免装夹与驱动干扰”的技术矛盾。在早期生产中常用的静态导轨或滚轮检测,依靠重力自由摆动寻找偏重点,其物理机制仅能在单平面内检测静态偏心,存在明显的工程边界:
- 力偶不平衡无法检出:对于具有一定轴向长度的旋转工件(如电机转子、多级泵轴、曲轴),静态方式无法测出两个校正面上的动态力偶不平衡量,工件在高速运转时仍会诱发严重的轴向摆振。
- 驱动传动方式不匹配引入测量失真:若工件外圆存在台阶、键槽或异形凸起,直接使用摩擦带驱动极易打滑并产生相位漂移;而若对轻小转子使用刚性联轴器驱动,联轴器自身的附加偏心与安装间隙又会掩盖微克级的真实不平衡信号。
- 测量与校正工序分离导致二次偏心:传统检测与去重在不同工位流转,重复装夹找正会引入二次定位偏心,不仅延长了作业节拍,也影响了批量加工的一致性。
解决这些矛盾的核心,不再是单纯依靠人工经验补偿,而是通过刚性支承、合理的动力传动形式与数字化测控系统,实现对旋转力学信号的解耦采集与精准测定。
二、现代动平衡机的机械传动与测控机理
现代硬支承动平衡机工作在远低于支承系统共振转速的刚性区,摆架振幅极小,系统通过高灵敏度传感器直接采集旋转时对支座产生的动态离心力。针对不同的工件结构,形成了以下几类典型的驱动与结构机理:
1. 卧式圈带传动机制(纯净旋转输入)
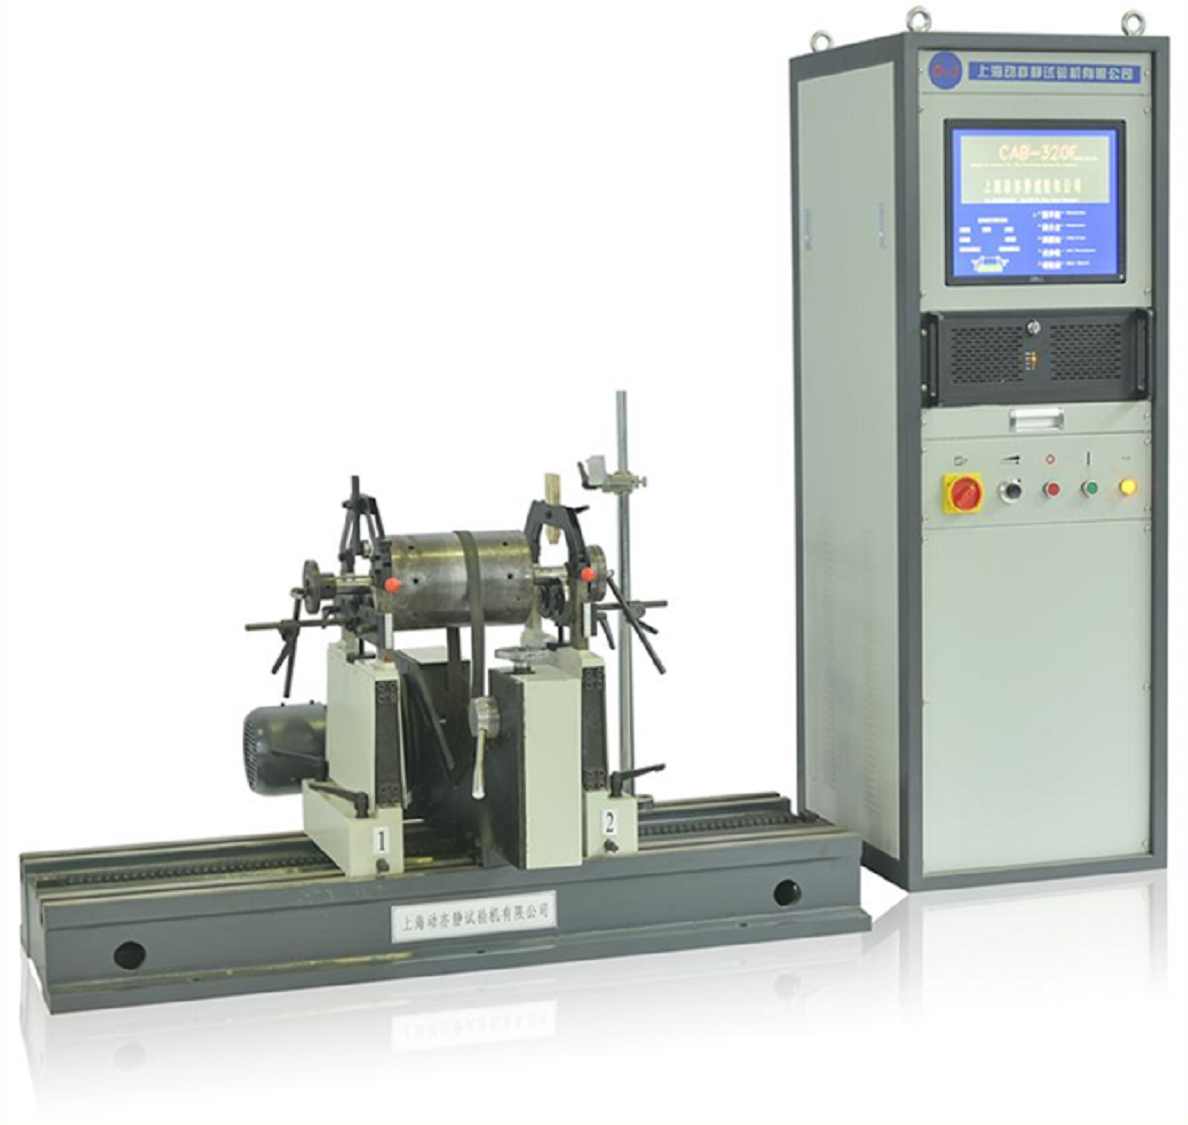
利用特制柔性橡胶传动带直接套在工件的光滑外圆柱面上施加驱动力。柔性环状接触能够平稳传递力矩,消除了万向联轴器可能带来的附加夹具偏心,确保旋转轴心的纯净性,适用于对测量精度和表面保护要求极高的轴类零件。
2. 卧式万向节联轴驱动机制(大扭矩与高风阻克服)
针对表面有台阶、齿轮、异形键槽或迎风面积巨大的转子,动力主轴通过万向联轴器直接连接工件轴端。万向轴具备小范围内的无间隙轴向移动与角度补偿特性,在大负载、大风阻工况下依然能稳定传递大驱动扭矩并保证信号采集稳定。
3. 立式重力同轴定位与铣削一体化机理
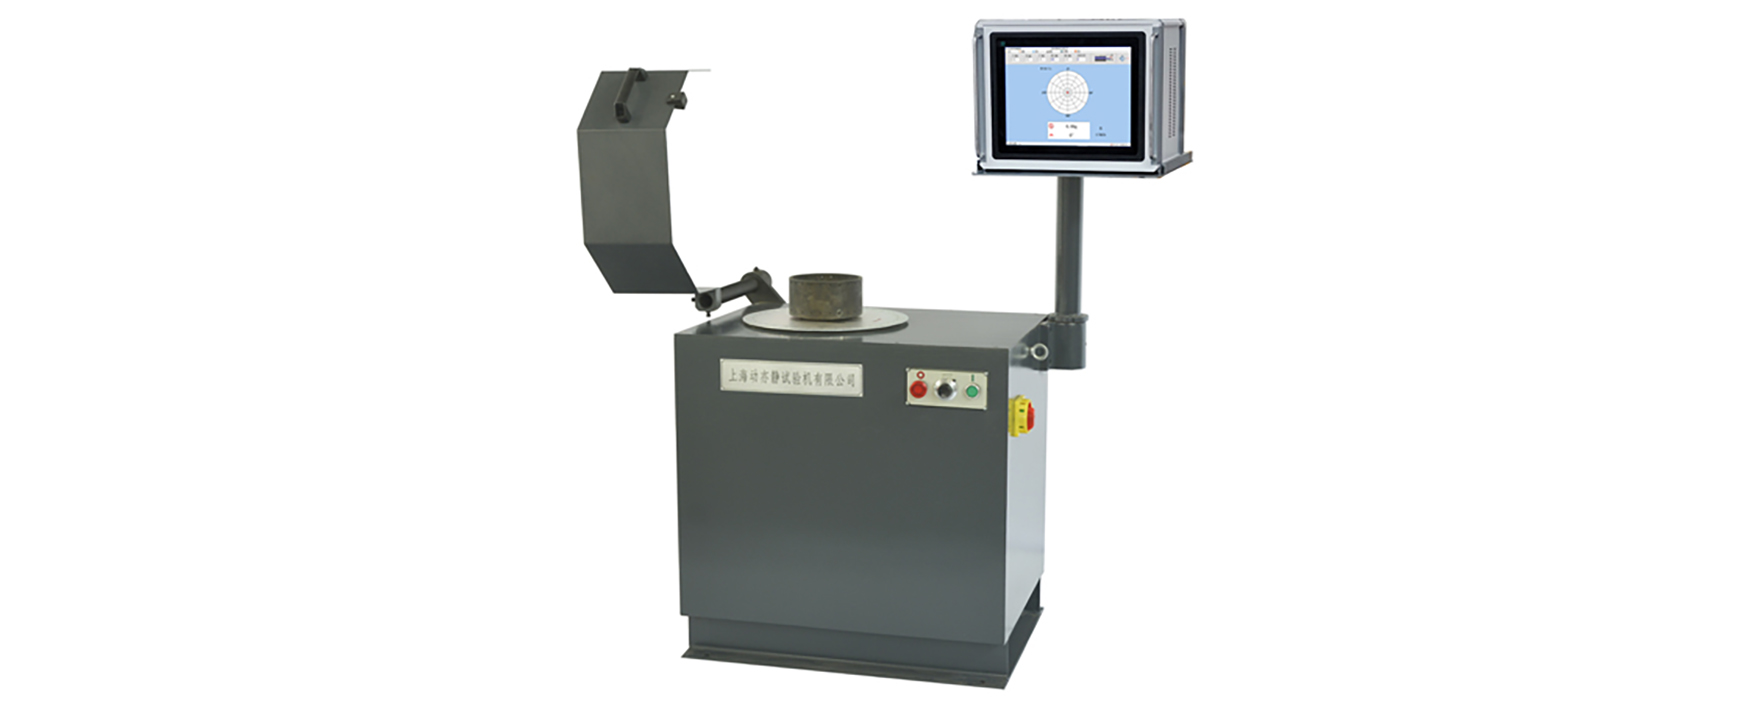
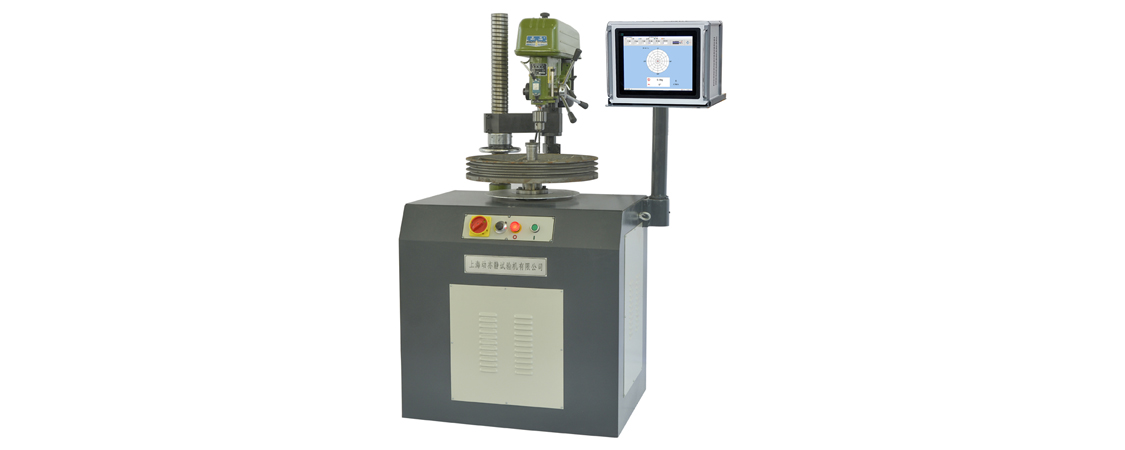
针对无自带转轴的盘类零件,立式平衡机采用垂直主轴结构,工件平放于专用夹具上,利用重力与基准面自然贴合,消除了卧式支承下悬臂重力引起的静偏心力矩。铣削一体机型更进一步将测量主轴与数控铣削动力头同台整合,在一次装夹定位下连续完成测定、自动分度、定点铣削与复测校正。
三、工件形态与设备结构选型策略映射
制造企业在设备选型时,需要将工件的几何外形、表面约束及节拍要求,与机型的传动和支承特性进行精准对齐。
| 工件形态与典型零件 | 工况特征与技术约束 | 推荐适配机型 | 核心机理与工艺收益 |
|---|---|---|---|
| 轴类/带光滑外圆转子 (中小型电机转子、增压器转子、机床主轴、水泵轴) |
长径比较大,具备光滑外圆柱面,对测量精度与表面划伤敏感 | 卧式圈带传动硬支承平衡机 (如 DH-Q 系列) |
柔性圈带传动避免附加偏心,变频调速实现平稳加减速,测量精度高且装卸便捷 |
| 大风阻/异形/重型转子 (离心风机叶轮、发电机转子、大型水泵转子) |
风阻负荷大,表面存在叶片或键槽凸起,圈带易打滑或无法缠绕 | 卧式万向节传动平衡机 (如 DH-W/WX 系列) |
万向联轴器提供充足驱动扭矩,轴向补偿特性保障大负载下的动力平稳传输 |
| 盘类/无轴短工件 (刹车盘、水泵叶轮、皮带轮、飞轮、刀具) |
无长转轴,需工件平放操作,单双面测量皆有涉及 | 单/双面立式平衡机 (如 DYL/DHL 系列) |
垂直主轴配合专用夹具消除悬臂自重变形,支持单面静平衡或双面动平衡检测 |
| 批量高节拍盘类零部件 (汽车制动鼓、刹车盘、批量皮带轮) |
生产节拍紧凑,传统人工去重流转周期长,重复装夹误差大 | 铣削一体平衡机 (如 DLX 系列) |
测量与去重工序原位集成,测量后自动分度铣削并即刻复检,显著提升批产效率 |
工况匹配注意:若转子外表面存在开放式键槽、凸起或不连续异形结构导致传动带无法平整贴合,应选用万向节传动机型,避免圈带跳动引起测量相位失真或划伤工件表面。
四、动亦静动平衡机产品体系与方案承接
作为在动平衡机研发、设计与制造领域深耕多年的专业企业,动亦静核心技术骨干拥有数十年动平衡设备开发设计积淀,主导并参与了硬支承卧式平衡机等多项核心技术的工程化演进,累计出厂设备超万台。针对不同旋转工件的细分工况,动亦静建立了覆盖通用与专用领域的完整设备矩阵:
1. 通用卧式圈带传动平衡机(DH50Q~DH500Q 系列)
专为中型电机、增压器转子、机床主轴、曲轴、压缩机转子等轴类工件设计的高精度硬支承机型。设备采用变频调速驱动,电测系统支持微机数显与电脑测控切换,具备测量迅速、运行稳定与显示直观等特点。
2. 单双面立式硬支承平衡机(DYL-5~DYL-100 系列)
专为刹车盘、离合器、制动鼓、水泵叶轮、飞轮、齿轮、锯片及刀具等盘类工件研发。通过配备专用精密定位夹具实现快速装夹定心,系统支持变频调速与数字化多模式校正,满足单面静平衡或双面动平衡的灵活切换。
3. 卧式万向节传动平衡机(DH160W~DH500W / DH-WX 系列)
专为风阻较大、重型或表面不具备圈带接触条件的风机转子、发电机转子、离心机转子及大型流体机械转子设计。机型配备高强度万向联轴节,具备微小无间隙移动连接特性,在大负载工况下依然能保持稳定驱动与可靠信号采集。
4. 铣削一体平衡机(DLX 系列)与非标定制服务
针对汽车制动鼓、刹车盘等批量生产线的高节拍需求,DLX 系列将精密动平衡测量与铣削去重动力头原位集成,单次装夹即可连续完成测量、分度、铣削与复测。此外,针对造纸胶辊、纺织罗拉等特殊工件,动亦静提供专用夹具开发与非标动平衡解决方案定制,并配套提供设备选型、现场安装调试、操作培训及售后维护支持。
五、设备选型落地的三步验证法
为了确保所选机型与车间现场工况完全契合,建议技术团队在确定设备前执行以下三步验证流程:
| 步骤 | 关键核验动作 | 验证目标与规避风险 |
|---|---|---|
| 第一步:工件形态与传动结构匹配 | 梳理转子最大/最小重量、外径、支承跨距、长径比及表面特征,确定卧式圈带、万向节或立式结构。 | 排除圈带打滑、驱动扭矩不足或悬臂变形带来的结构性失配风险。 |
| 第二步:测控系统与调速功能核验 | 确认电测系统是否支持微机数显/电脑测控,核实变频调速范围、动/静平衡校正模式及数据记录功能。 | 确保测量重复性、转速平稳度以及与车间质量管控要求的数据对接。 |
| 第三步:典型样品进厂试机与复测 | 提供车间最具代表性的旋转工件或刀具样品进行现场试机,执行校正并进行多次重复复测。 | 以实际残留不平衡量和节拍数据作为验收基准,验证夹具同轴度与系统稳定性。 |
六、结语与工件试机验证
动平衡机的选型核心在于“机械传动方式、支承结构与工件动力学特性的深度契合”。无论是细长轴类的高精度圈带传动、大风阻异形工件的万向节联轴驱动,还是盘类零件的立式专用夹持与铣削一体化加工,选对结构形式是确保检测精度与生产节拍的决定性前提。
在实际工程项目中,动亦静曾针对刀具加工客户的高精度动平衡需求,由客户携带实际刀具样品进厂试机,经设备精密测量与减料校正复测后,成功将刀具不平衡量控制至 1克以下,顺利完成技术指标验证。
对于面临复杂转子校正、批量生产节拍瓶颈或特殊非标工件平衡需求的制造企业,建议技术决策人员携带典型工件样品进行实机测试与校正验证,以客观的动平衡复测数据作为选型与采购的扎实依据。